 Référentiel
 Recherche
VSLAM-LAB · VSLAM-LAB
Un cadre complet pour les systèmes et ensembles de données Visual SLAM
Démonstrations de robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des démonstrations robotiques, des données de mouvement et des ressources de scène pour l'apprentissage.
Référentiel
Recherche
Un cadre complet pour les systèmes et ensembles de données Visual SLAM
Démonstrations de robots Référentiel
 Recherche
🏞️ [IEEE ICRA2023] Le référentiel officiel de l'article "Wild-Places: A Large-Scale Dataset for Lidar Place Recognition in Unstructured Natural Environments" À paraître en 2023 IEEE International…
Démonstrations de robots Référentiel
 Recherche
Touchdown fournit des données de navigation et de raisonnement spatial en langage naturel.
 Site Web
 Recherche
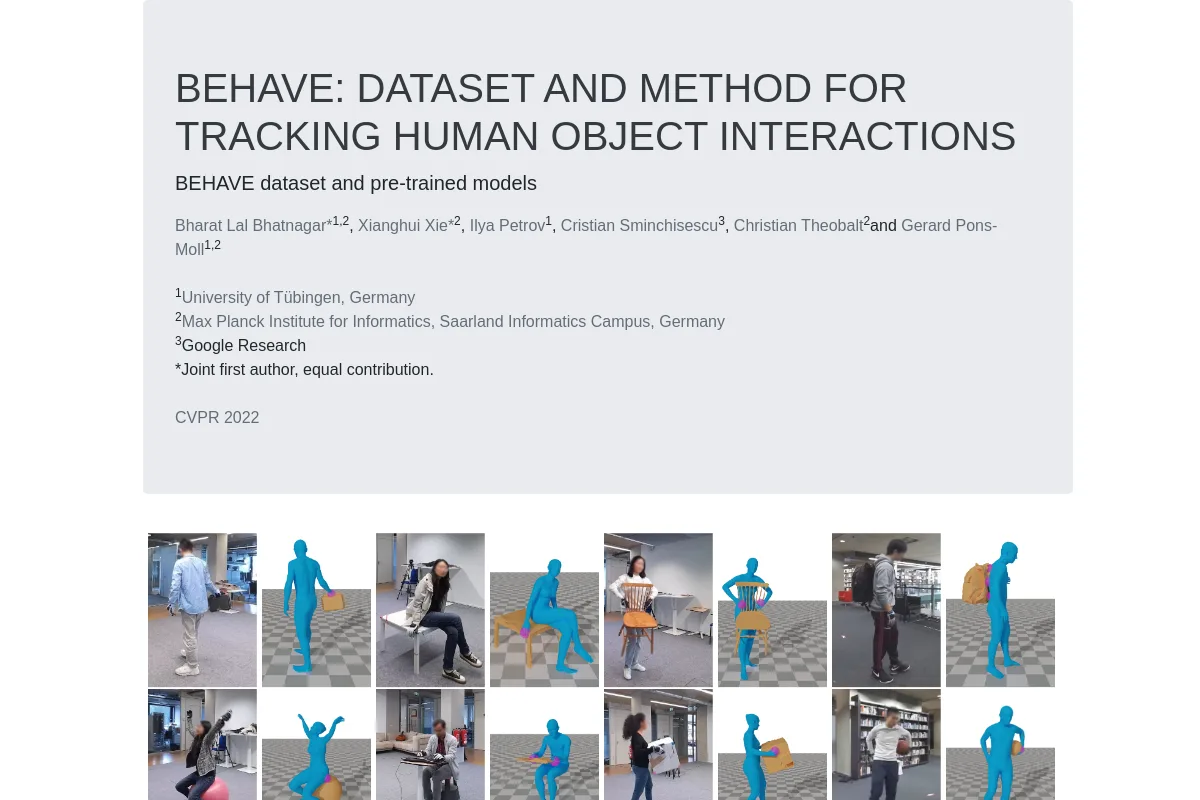
Données d'interaction homme-objet pour la recherche sur la reconstruction du corps et des objets.
Données de mouvement et d'interaction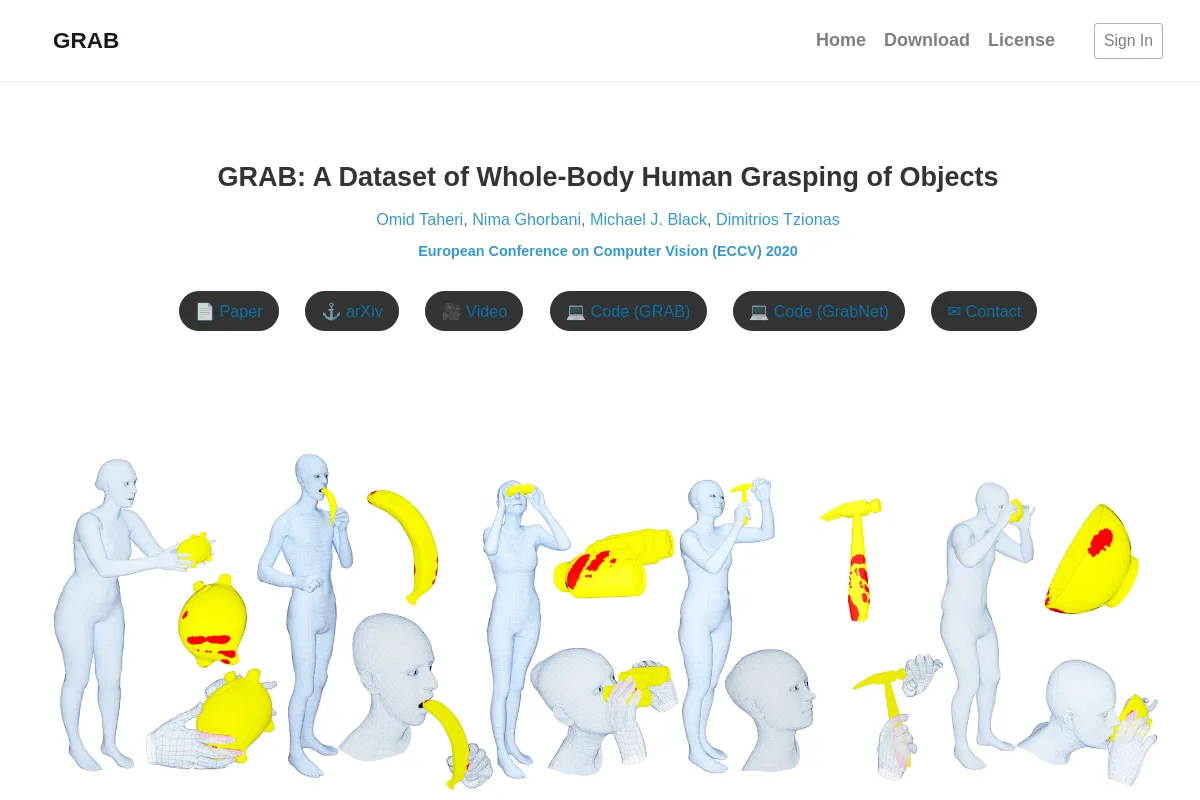 Site Web
 Recherche
Saisie de données sur l'ensemble du corps humain pour étudier l'interaction avec les objets.
Données de mouvement et d'interaction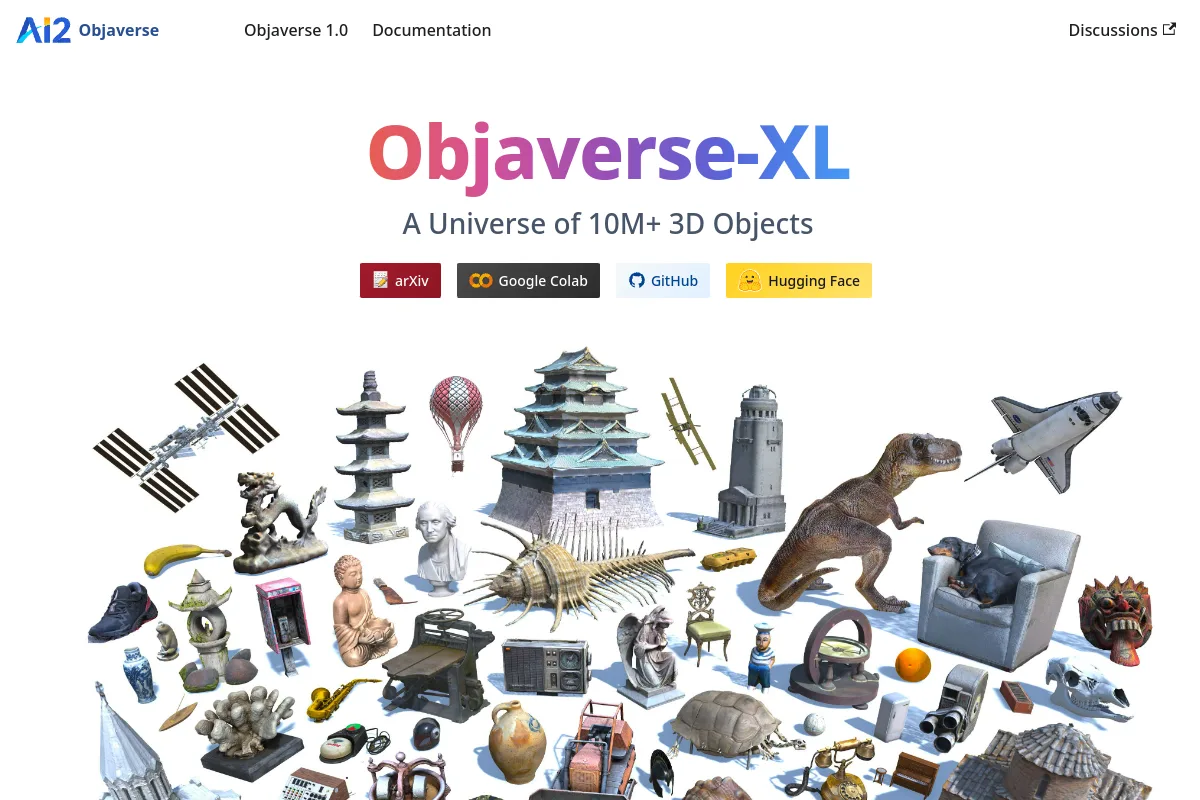 Site Web
 Recherche
Actifs d'objets 3D pour l'apprentissage visuel et la recherche en simulation.
Actifs de scène et d'objet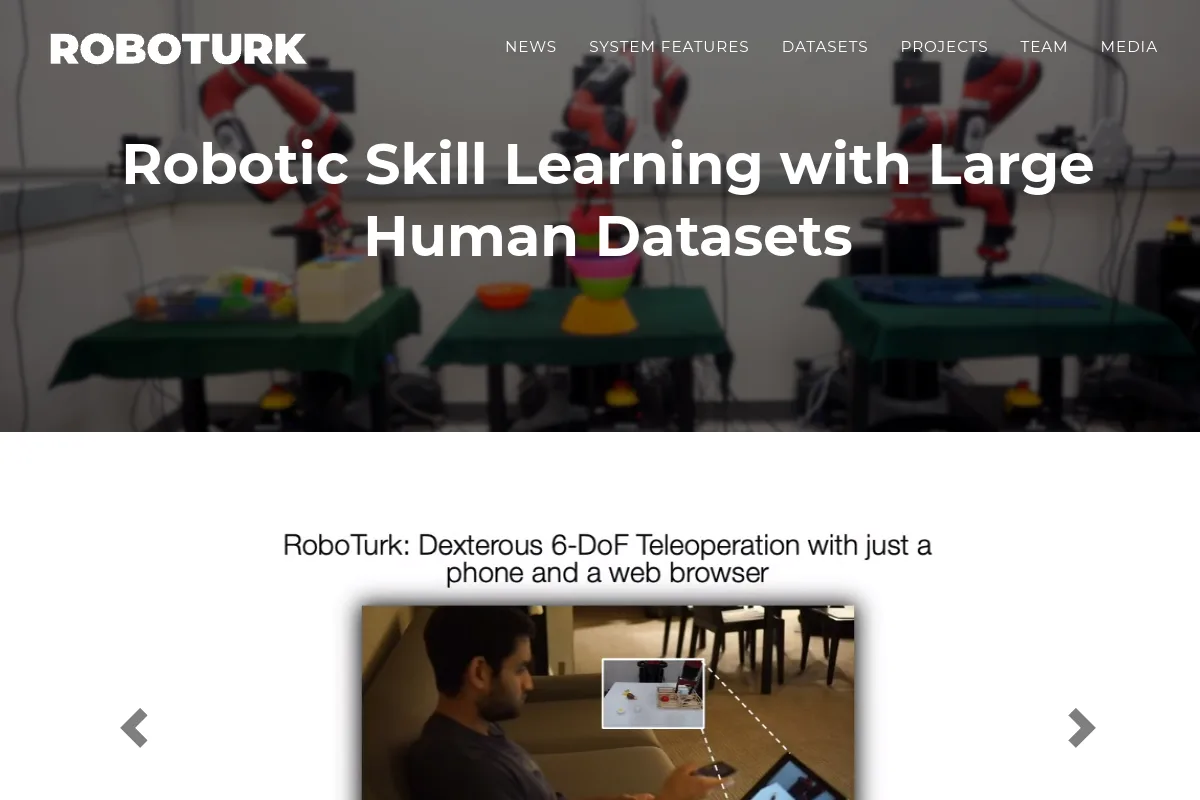 Site Web
 Recherche
Un projet de collection de démonstration pour l'apprentissage de la manipulation robotique.
Démonstrations de robots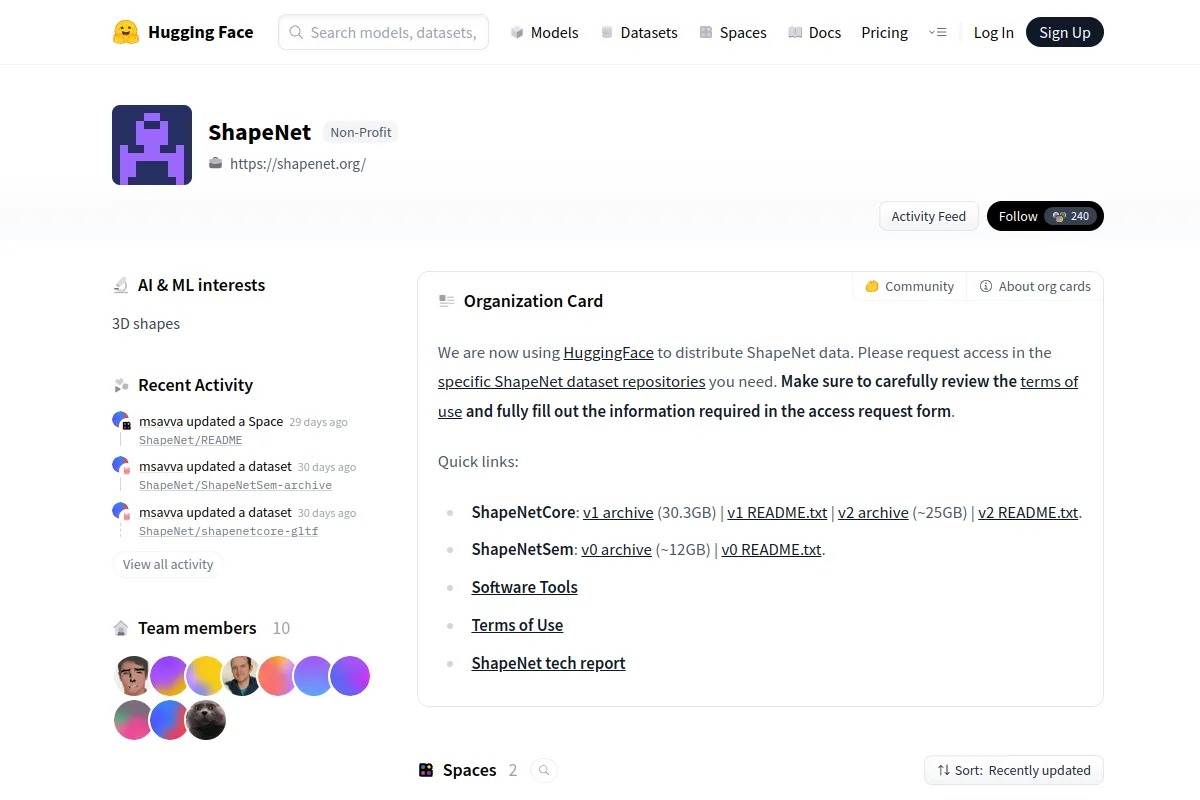 Site Web
 Recherche
Un référentiel de formes 3D annotées pour la perception et la recherche de scènes.
Actifs de scène et d'objetConnaissez-vous une ressource qui a sa place ici ?