 Repository
 Open Source
emos · automatika-robotics
EMOS – Das verkörperte Betriebssystem
Middleware und KommunikationDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie die Messaging- und Datenflussinfrastruktur für verteilte Robotersysteme.
Repository
Open Source
EMOS – Das verkörperte Betriebssystem
Middleware und Kommunikation Repository
 Open Source
YASMIN (Yet Another State Machine)
Middleware und Kommunikation Repository
 Open Source
DDS-Kommunikations-Middleware mit Implementierungs- und Dokumentationsressourcen.
Middleware und Kommunikation Repository
 Open Source
EmbodiedAgents ist ein vollständig geladenes ROS2-basiertes Framework zum Erstellen interaktiver physischer Agenten, die Kontextinformationen aus ihrer Umgebung verstehen, sich daran erinnern und darauf reagieren können.
Middleware und Kommunikation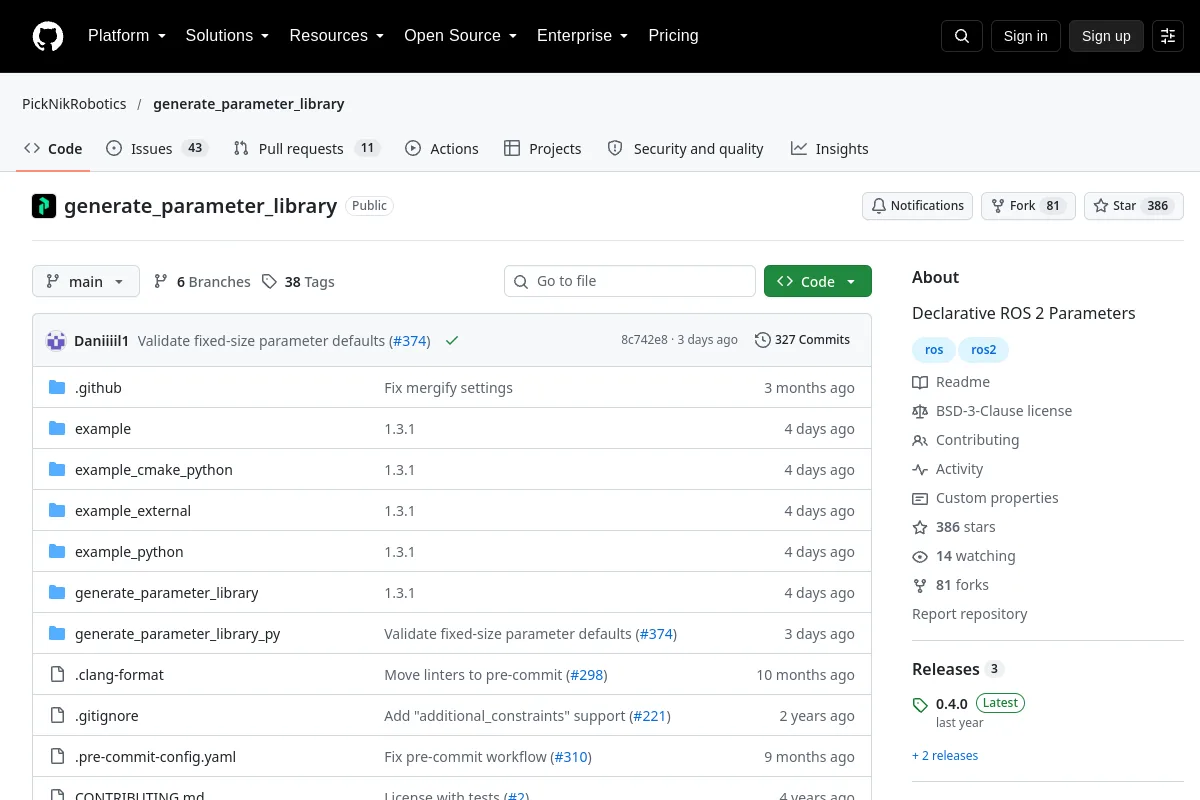 Repository
 Open Source
Deklarative ROS 2-Parameter
Middleware und Kommunikation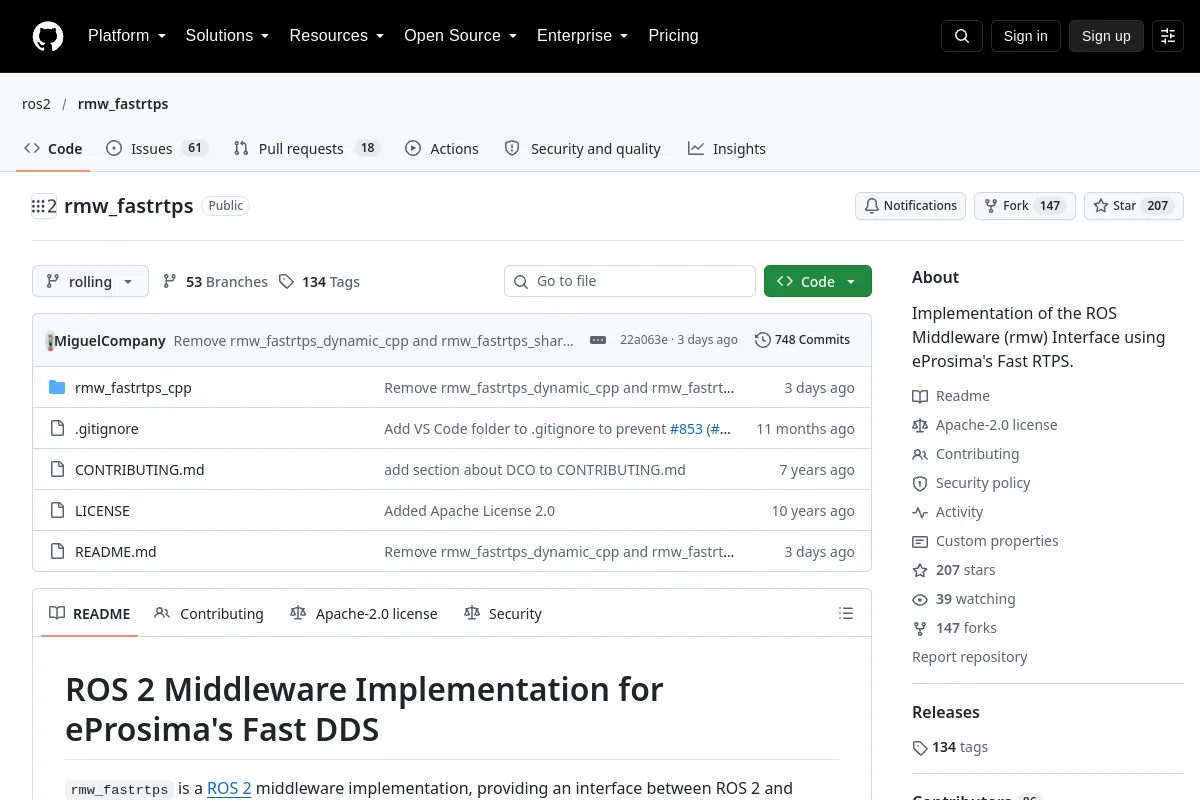 Repository
 Open Source
ROS 2 Middleware-Implementierung mit eProsima Fast DDS.
Middleware und Kommunikation Repository
 Open Source
Physische KI-Laufzeit für verkörperte Agenten – kontrollierte Aktion, verifizierte Erfahrung, physisches Gedächtnis und Fähigkeitsentwicklung.
Middleware und Kommunikation Repository
 Open Source
Eine rclcpp-kompatible echte Zero-Copy-IPC-Middleware, die alle ROS-Nachrichtentypen unterstützt, einschließlich der bereits von rosidl generierten Nachrichtenstrukturen.
Middleware und Kommunikation Repository
 Open Source
Die Open-Source-Roboterlaufzeit, die einen Lauf aufzeichnet, ihn mit neuem Code erneut ausführt und einen Exit-Code zurückgibt.
Middleware und Kommunikation Repository
 Open Source
Schnellstes Robotik-Laufzeitsystem. Wenn Telefone über Android verfügen, verdienen Roboter HORUS.
Middleware und Kommunikation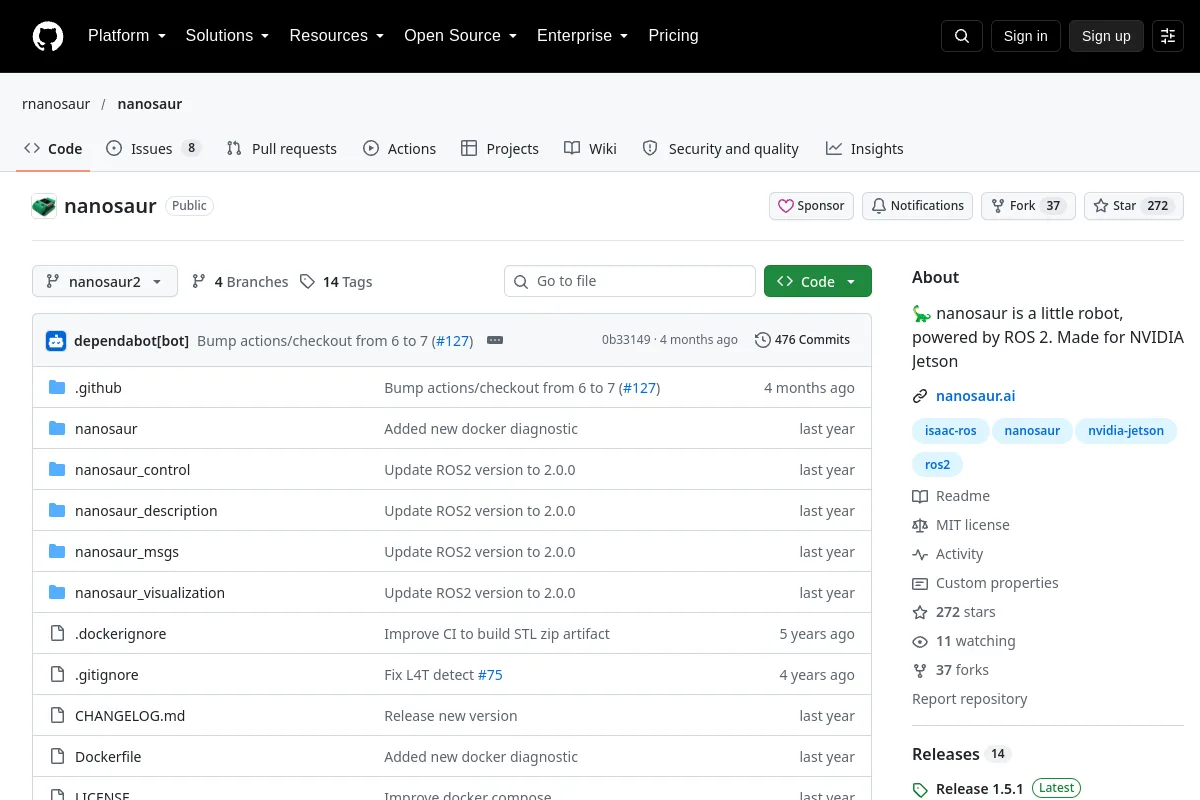 Repository
 Open Source
🦕 Nanosaurier ist ein kleiner Roboter, angetrieben von ROS 2. Hergestellt für NVIDIA Jetson
Middleware und Kommunikation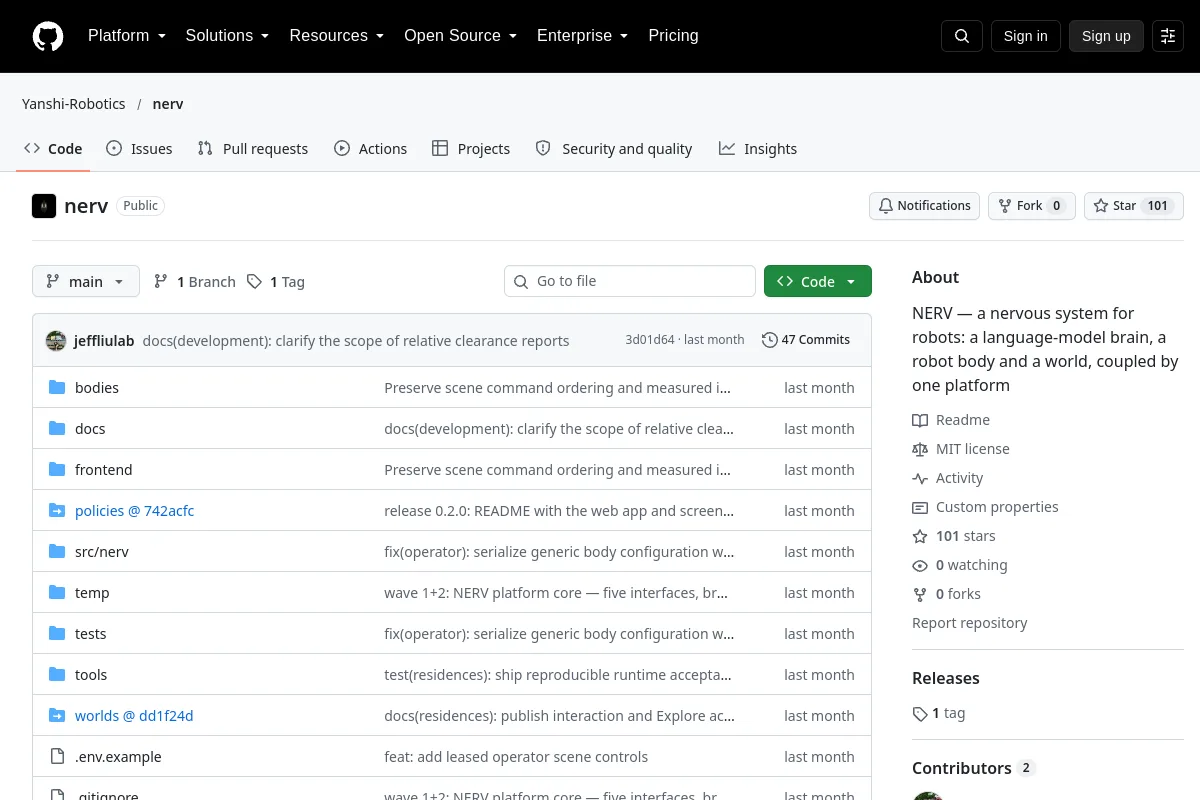 Repository
 Open Source
NERV – ein Nervensystem für Roboter: ein Sprachmodell-Gehirn, ein Roboterkörper und eine Welt, gekoppelt durch eine Plattform
Middleware und Kommunikation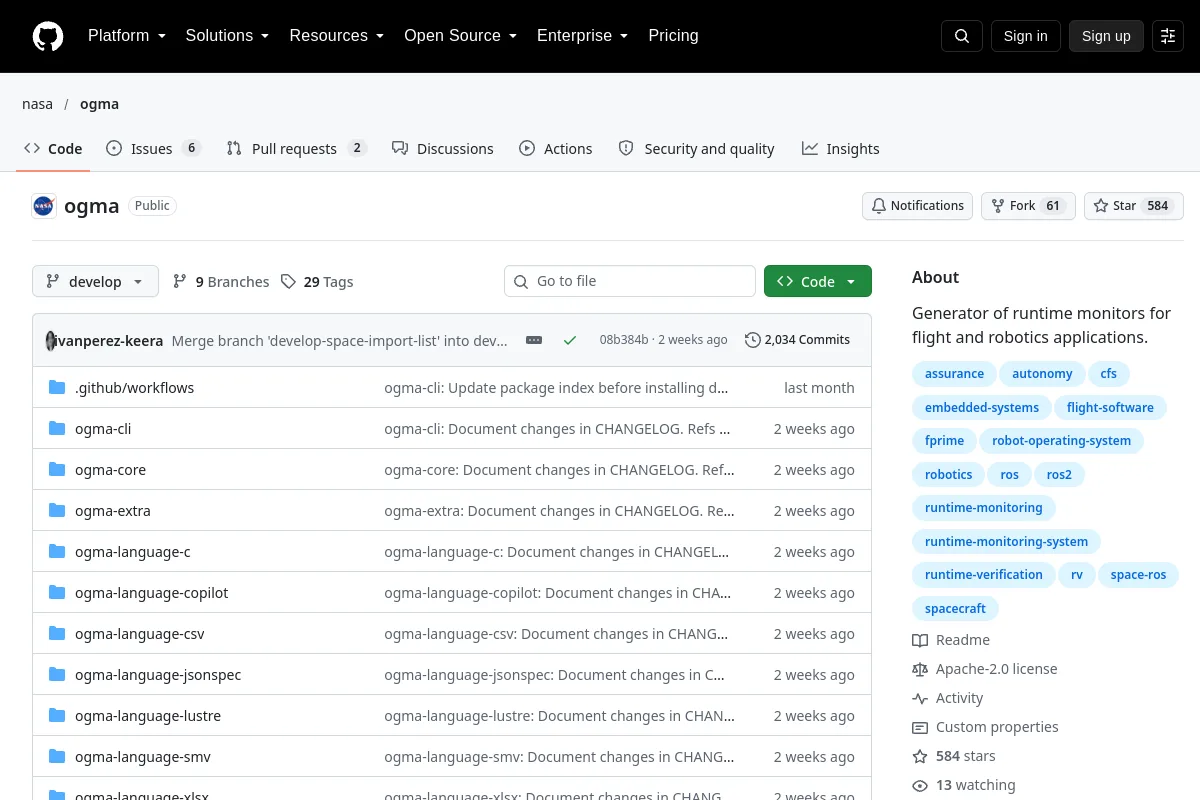 Repository
 Open Source
Generator von Laufzeitmonitoren für Flug- und Robotikanwendungen.
Middleware und Kommunikation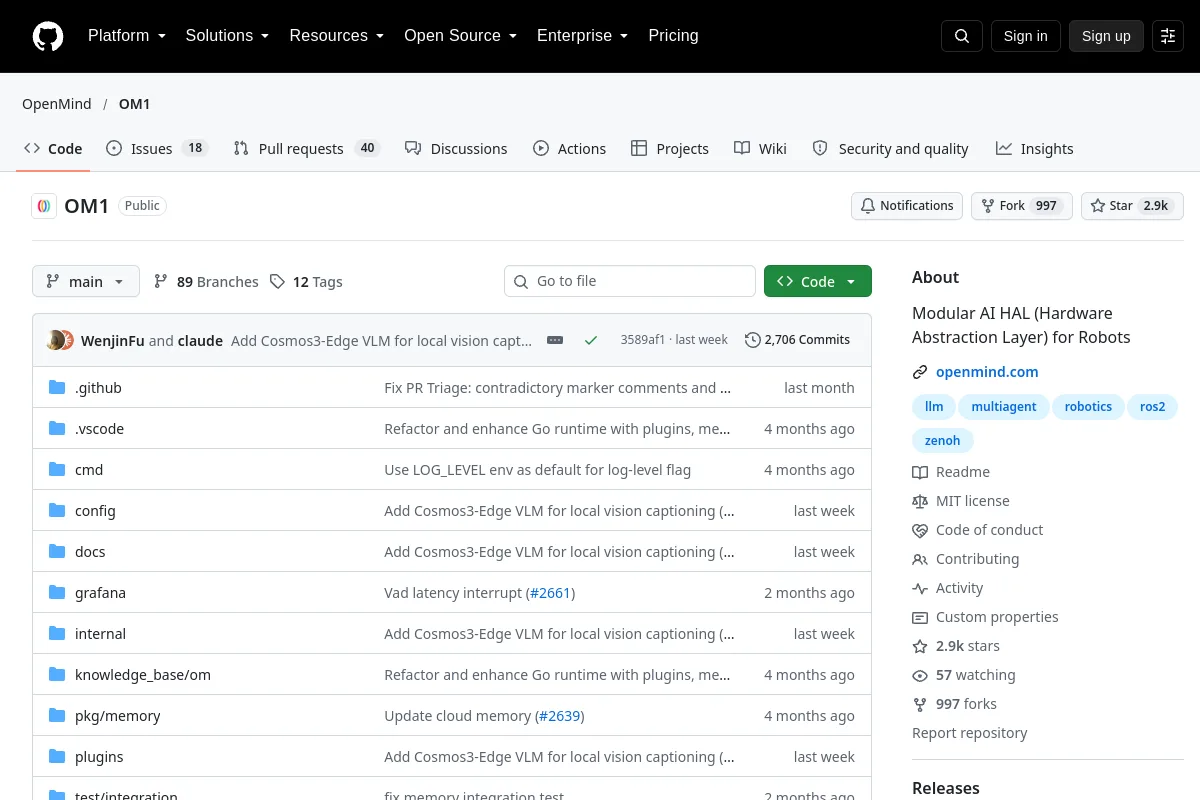 Repository
 Open Source
Modulares Hardware-Abstraktions-Framework für Roboter-KI-Systeme.
Middleware und Kommunikation Repository
 Open Source
Eine CLI für alle Ihre Roboter. Verbinden Sie sie, befehlen Sie sie und lassen Sie sie zusammenarbeiten, jeweils mit einem LLM für ein Gehirn (Claude, OpenAI, Gemini, Grok oder lokal über Ollama oder vLLM), VLAs für Arme und ...
Middleware und Kommunikation Repository
 Open Source
Clusterübergreifende Embodied Intelligence Cloud-Native-Plattform. Verwalten Sie Cluster-übergreifende verkörperte KI-Workloads mit Kubernetes-nativen CRDs, einheitlicher Jobplanung, Cluster-übergreifender Pod-Vernetzung und …
Middleware und Kommunikation Repository
 Repository
 Open Source
🦾Machen Sie Ihren Roboter mit dem LLM-Agenten autonom. Richten Sie es genauso einfach ein wie normale Agenten in CrewAI oder Autogen
Middleware und Kommunikation Repository
 Repository
 Open Source
Ein schlankes, ROS-freies Sim-to-Real-Framework für das Training und den Einsatz von Vision-Language-Action (VLA)-Modellen und RL-Agenten. Native MuJoCo Gymnasium-Wrapper mit synchroner Ausführung für Franka, UR5e…
Middleware und Kommunikation Repository
 Open Source
Leistungsstarke ROS2-Lösung für Unity3D
Middleware und Kommunikation Repository
 Open Source
Verbinden Sie KI-Modelle wie Claude und GPT mithilfe von MCP und ROS mit Robotern.
Middleware und Kommunikation Repository
 Open Source
Eine ereignisgesteuerte, asynchrone Verhaltenszustandsmaschinenbibliothek für ROS2-Anwendungen (Robotic Operating System), geschrieben in C++
Middleware und Kommunikation Repository
 Open Source
Auf dem Weg zur autonomen Karotisultraschalluntersuchung auf Expertenniveau mit einem groß angelegten lernbasierten Robotersystem
Middleware und KommunikationAUSWAHLHINWEISE
Vergleichen Sie Liefersemantik, Timing, Transportsicherheit und Integrationsanforderungen. Überprüfen Sie die Kompatibilität mit der ausgewählten ROS-Distribution oder Laufzeit, anstatt von einem Drop-in-Ersatz auszugehen.
Kennen Sie eine Ressource, die hierher gehört?