 Repository
 Open Source
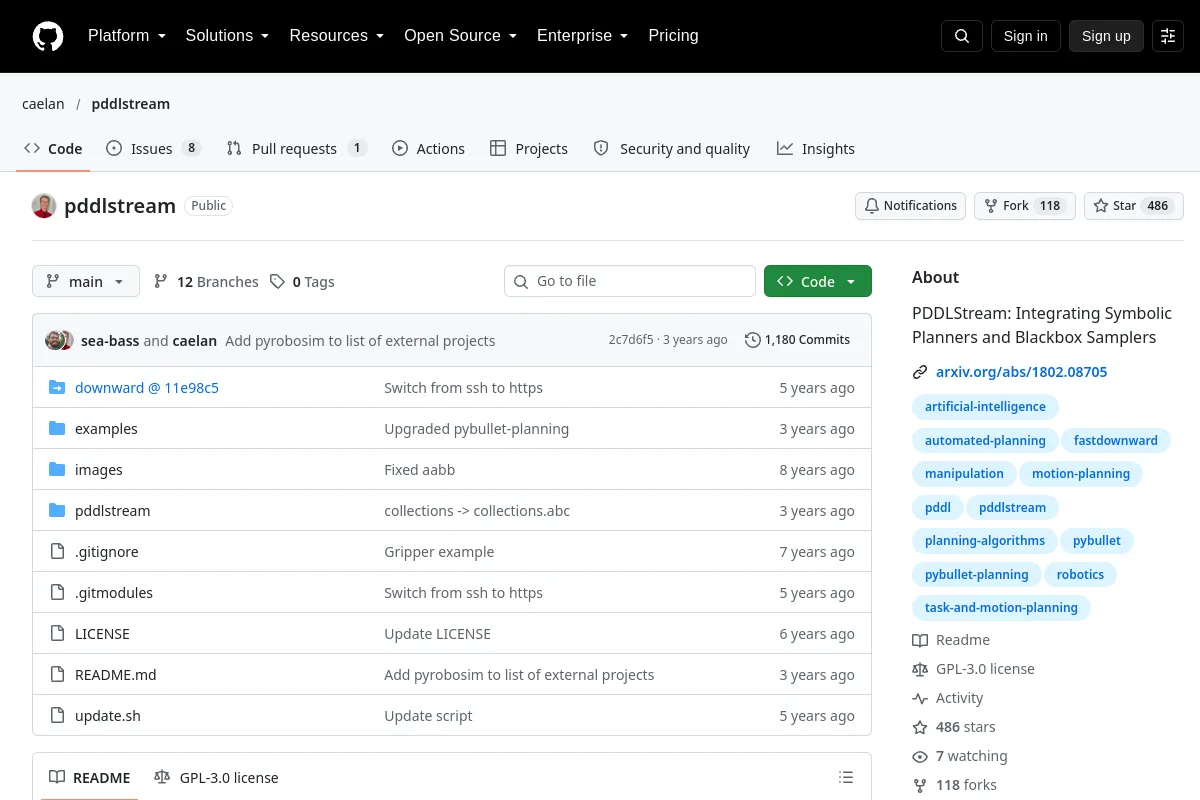
pddlstream · caelan
Kombiniert symbolische Planer und Black-Box-Sampler für die Roboterplanung.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Kombiniert symbolische Planer und Black-Box-Sampler für die Roboterplanung.
Bewegungsplanung und -steuerung Repository
 Repository
 Open Source
ROS 2-Brücke für Live-Daten, Video-Streaming, Teleoperation und Fernüberwachung.
Teleoperationssoftware Repository
 Open Source
Ein Betriebssystemprojekt, das KI-Agenten mit physischer Hardware verbindet.
Frameworks für das Lernen von Robotern Repository
 Open Source
Physical AI Studio ist ein End-to-End-Framework zum Trainieren von Robotern zur Ausführung von Aufgaben durch Nachahmung des Lernens aus menschlichen Demonstrationen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Piper Text-to-Speech-Integration für ROS 2.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Open-Source-Simulator für maritime Robotikforscher
Simulation & Physik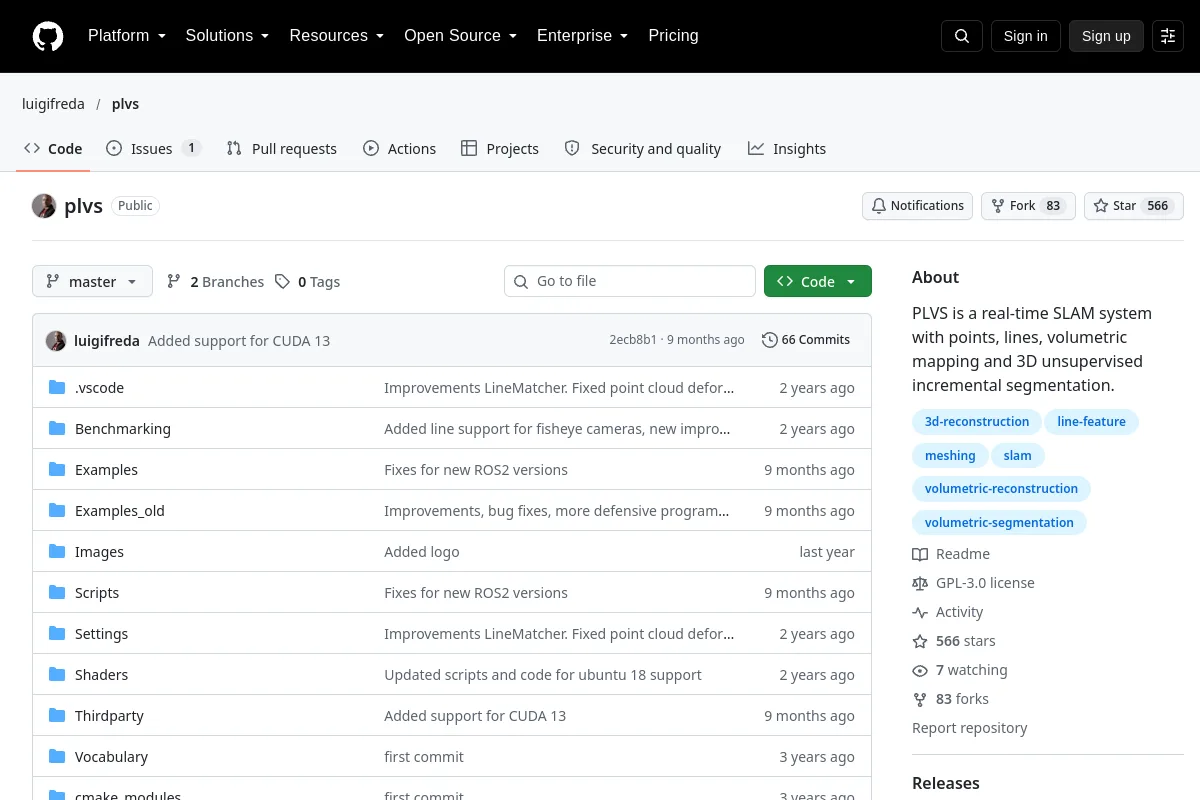 Repository
 Open Source
PLVS ist ein Echtzeit-SLAM-System mit Punkten, Linien, volumetrischer Kartierung und unbeaufsichtigter inkrementeller 3D-Segmentierung.
Navigation & SLAM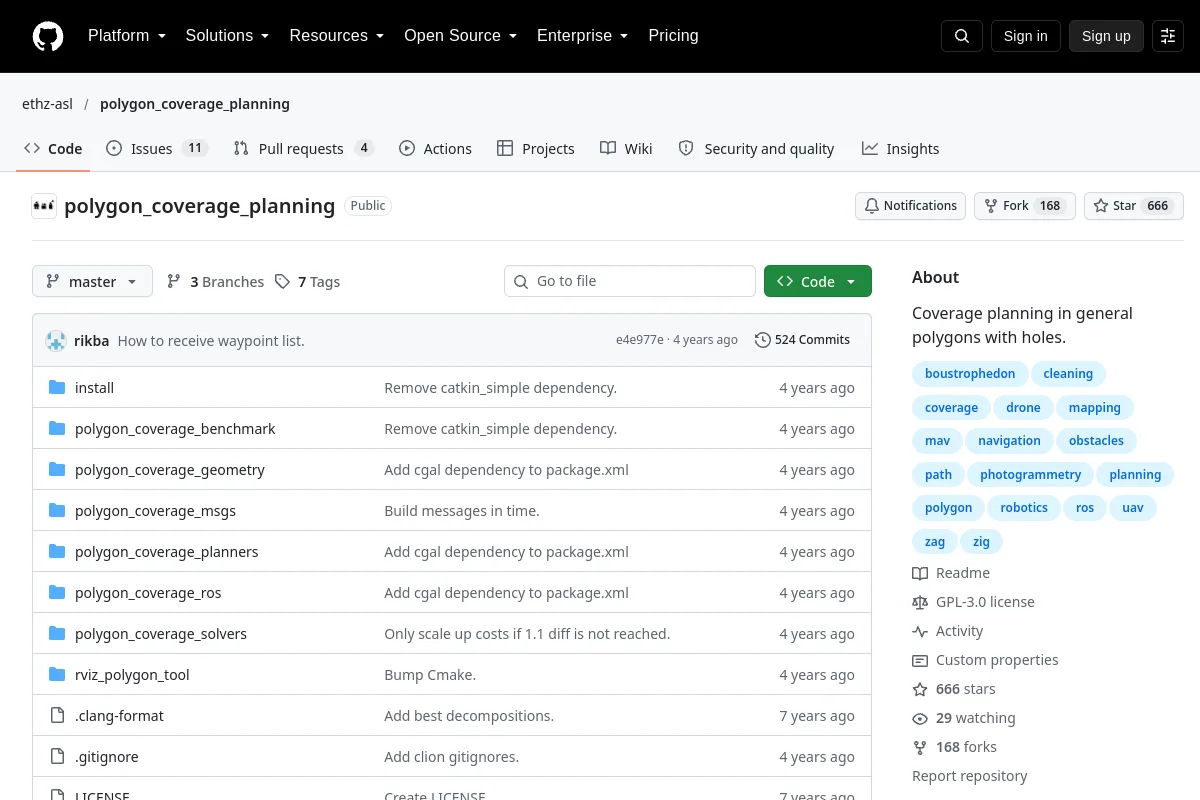 Repository
 Open Source
Abdeckungspfadplanung für Polygone mit Löchern.
Navigation & SLAM Repository
 Open Source
Physikalische Simulationsbibliothek für starre Körper, verformbare Festkörper und Flüssigkeiten.
Bewegungsplanung und -steuerung Repository
 Repository
 Open Source
SuperDex vereint eine speziell entwickelte Physik-Engine, Robotik-Autorentools und eine skalierbare Schnittstelle für verstärktes Lernen in einer einheitlichen Simulationsplattform mit VR-basierter Teleoperation und…
Teleoperationssoftware Repository
 Repository
 Open Source
Proximale Optimierungs-Toolbox für numerische Optimierungsworkflows.
Bewegungsplanung und -steuerung Repository
 Open Source
Aerodynamische Analysesoftware für den Schlagflügelflug.
Bewegungsplanung und -steuerung Repository
 Repository
 Open Source
Python-Toolbox für Robotikberechnungen.
Bewegungsplanung und -steuerung Repository
 Open Source
PyBullet-Erweiterungen für die Industrierobotersimulation.
Simulation & Physik Repository
 Open Source
PyBullet-Mehrzielumgebungen zum Greifen, Schieben und Pick-and-Place von Robotern.
Simulation & Physik Repository
 Open Source
Eine Reihe von Hilfsfunktionen zur Erleichterung der roboterplanungsbezogenen Forschung an der Pybullet-Physiksimulations-Engine.
Simulation & Physik Repository
 Open Source
Pybullet-Robotiksimulationscode zum Lernen von Algorithmen in Python
Simulation & Physik Repository
 Open Source
Python-Kommunikationsbibliothek und alternatives SDK für den Cozmo-Roboter.
Roboter-SDKs Repository
 Open Source
Toolkit für die Modellierung und Analyse der Mehrkörperdynamik.
Bewegungsplanung und -steuerungKennen Sie eine Ressource, die hierher gehört?