具身智能与机器人资源导航
发现机器人仿真软件、ROS 2 中间件、运动规划及 Python 机器人学习工具。
四足机器人的遗传算法联合控制实验。
用于研究传感器、致动器和硬件故障下的机器人行为的MuJoCo框架。
Fastron的C++实现基于论文“用于机器人运动规划应用的基于学习的代理碰撞检测”。
FluxVLA提供涵盖数据准备和机器人部署的VLA工程资源。
已弃用的 FogROS v1 云机器人项目。
用于开发团队的机器人数据可视化和可观察性工具。
使用计算机视觉和机器学习通过远程操作来移动弗兰卡熊猫机械臂
用于机器人状态估计、定位和绘图的传感器融合架构。
这是“Gallant:基于体素网格的人形运动和跨越3D约束地形的局部导航”中基于体素的人形运动的正式实现
经典 Gazebo 机器人模拟器的源存储库。
用于相机定位的地图的几何感知学习(CVPR2018)
高斯过程运动规划器2实现。
用于政策学习研究的引导政策搜索实施。
具有ROS集成的GQ-CNN掌握学习训练和部署工具。
GRADE:生成用于机器人研究的动画动态环境
使用基于模型的LQR的轮式双足机器人的Webots模拟(来自本科生毕业项目)
通用机器人智能开发平台
用于 Unitree G1 人形机器人的自治堆栈,构建在 ROS 2 上。
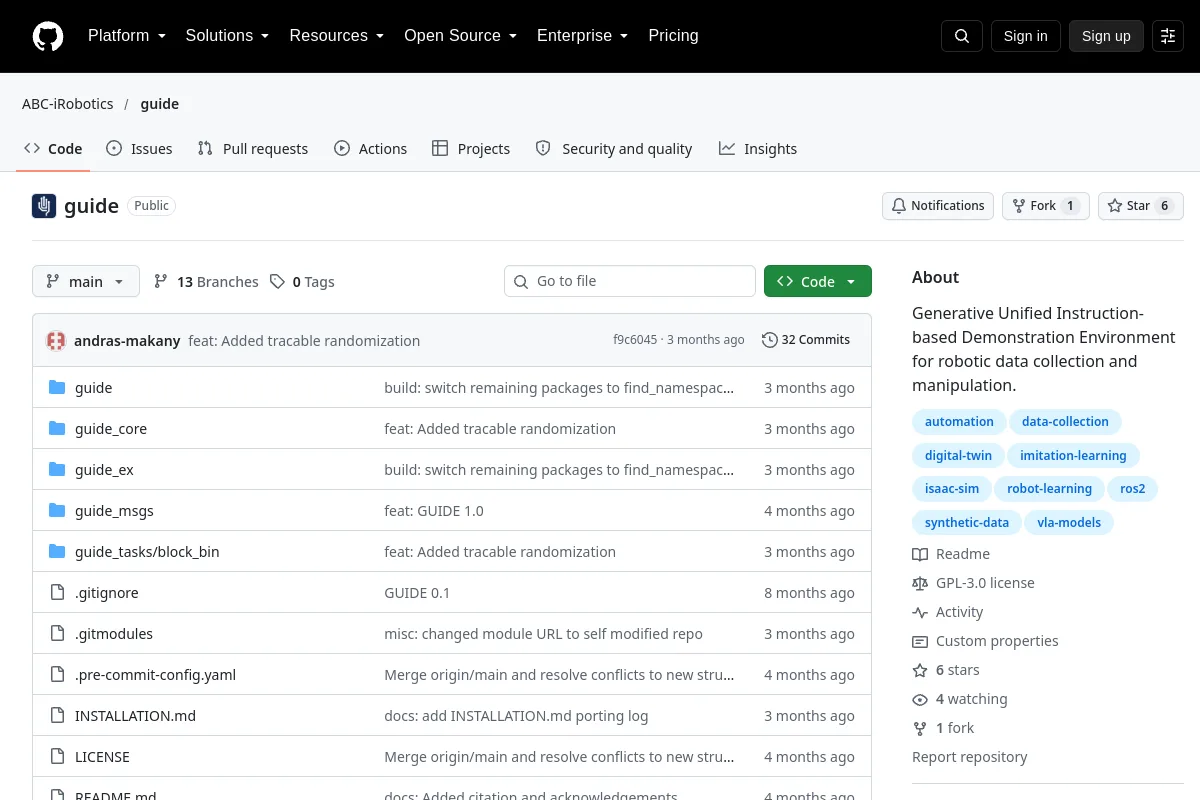
GUIDE提供用于机器人数据收集和操作的基于指令的环境。
GUNDAM机器人的ROS包和运动命令。
用于控制四足机器人的Mujoco Gym环境
Habitat-GS:具有动态高斯分布的高保真导航模拟器
用于黑盒机器人学习中的模拟辅助策略调整的研究代码。
HECTOR人形机器人运动控制/双足运动控制/基于力和力矩的MPC的仿真软件(ROS/MATLAB)
知道属于这里的资源吗?
 科研
 代码仓库