具身智能与机器人资源导航
发现机器人仿真软件、ROS 2 中间件、运动规划及 Python 机器人学习工具。
Wanderland:开放世界具体化人工智能的几何基础模拟
来自多个传感器的多分辨率3D占用映射。
用于实时人形机车操纵规划和控制的全身非线性 MPC
通过 ROS2 Jazzy 进行绘图、定位和使用导航堆栈
wpr_模拟
力控制的组装过程。在真实和模拟环境中。使用优傲机器人 UR5、ROS、Gazebo。
用于自治数据的实时传输和可视化的协议。
Ultralytics YOLO感知模型的ROS 2集成。
ZED SDK的ROS 2包装器
用于ZED相机和机器人应用的空间感知SDK。
具有ROS集成的Unity机器人仿真工具。
实时机器人数据的基于浏览器的可视化。
将URDF机器人描述导入Unity中以用于机器人可视化和仿真。
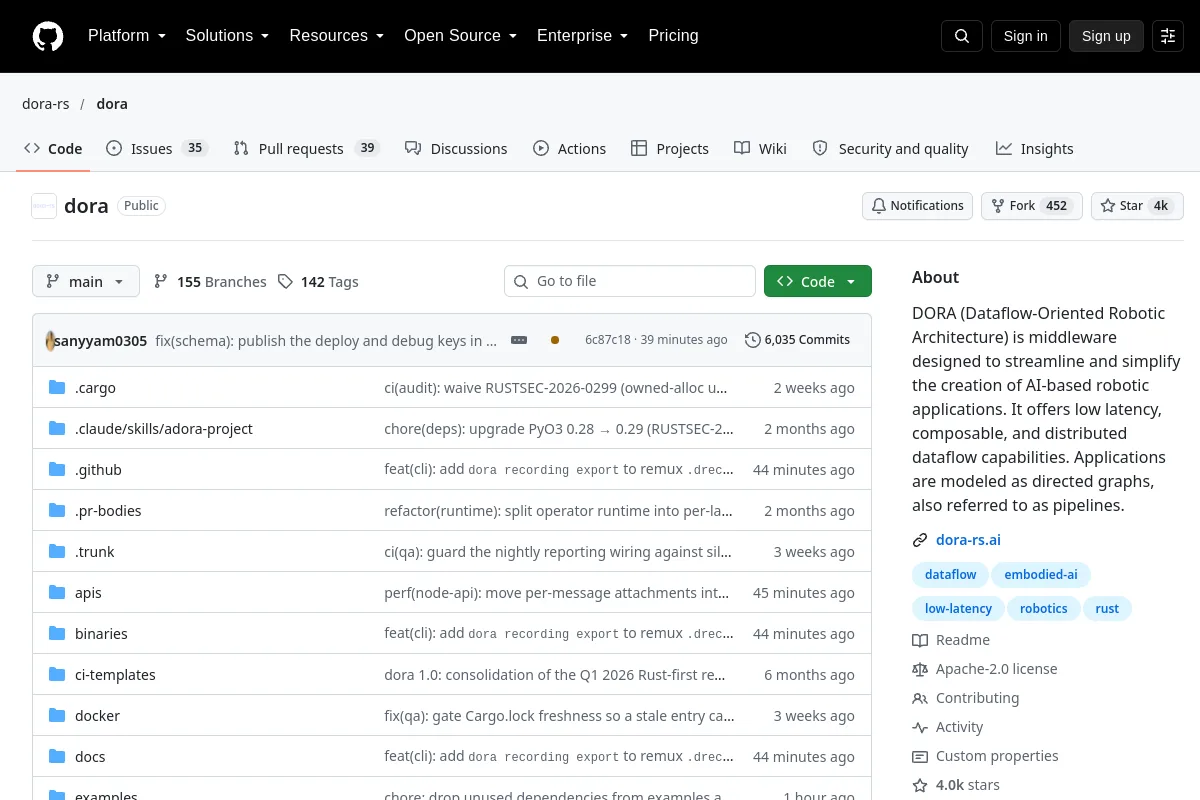
用于机器人感知和控制管道的数据流运行时。
用于机器人开发的开源模拟生态系统。
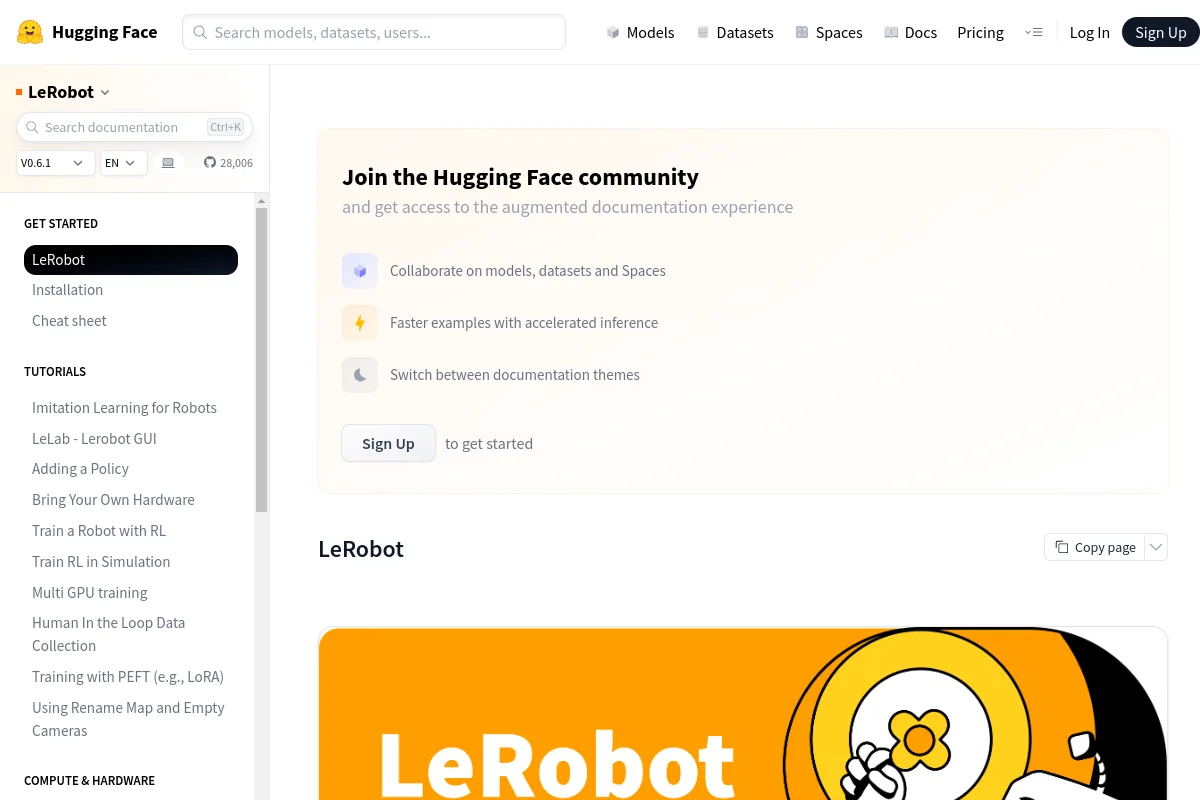
用于现实世界机器人学习的开源Python工具包。
用于机器人的运动规划和操纵工具。
一种用于自主移动机器人的导航框架。
用于机器人技术、控制和模拟的物理引擎。
用于机器人系统的中间件和开发工具。
知道属于这里的资源吗?
 开源
 代码仓库