Förvar
 Forskning
RLLib · samindaa
C++ förstärkningslärande bibliotek för förutsägelse och kontroll.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
C++ förstärkningslärande bibliotek för förutsägelse och kontroll.
Rörelseplanering och kontroll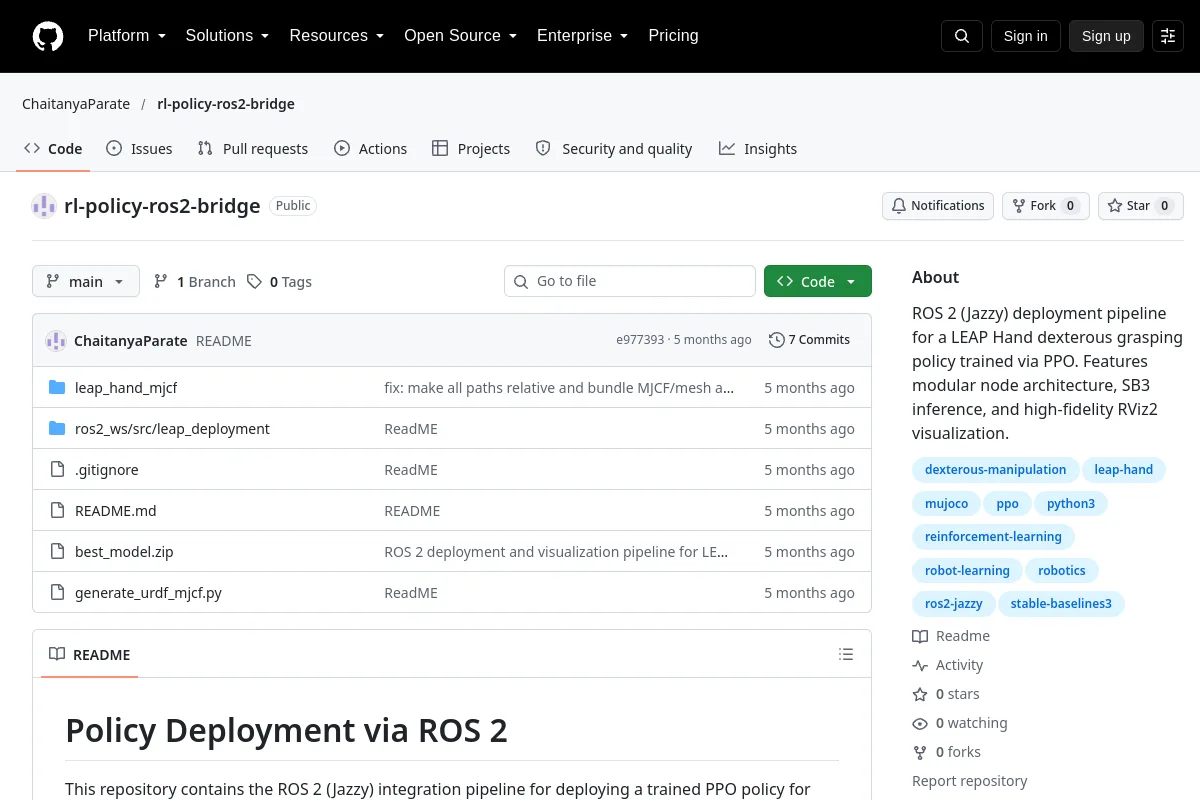 Förvar
 Forskning
En ROS 2-pipeline för att distribuera en inlärd LEAP-handgreppspolicy.
Visualisering & dataverktyg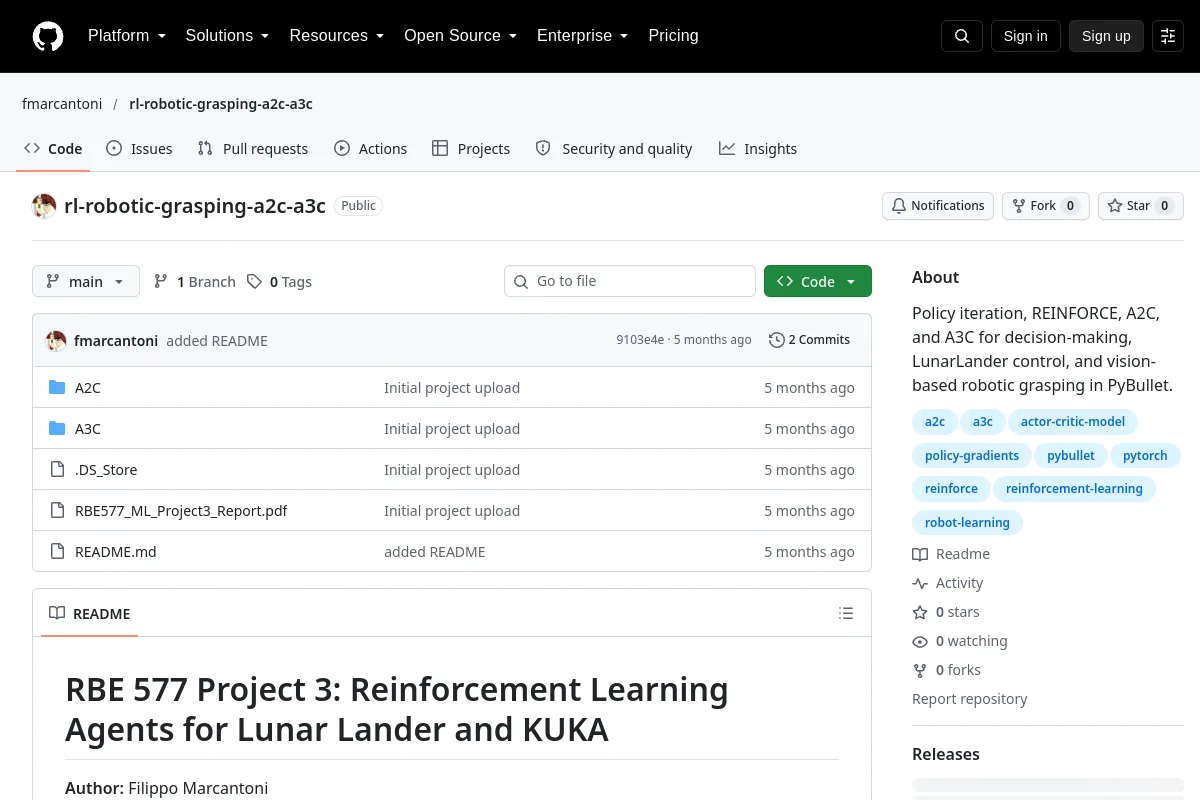 Förvar
 Forskning
Förstärkande inlärningsimplementeringar inklusive visionsbaserat robotgrepp i PyBullet.
Perception & geometri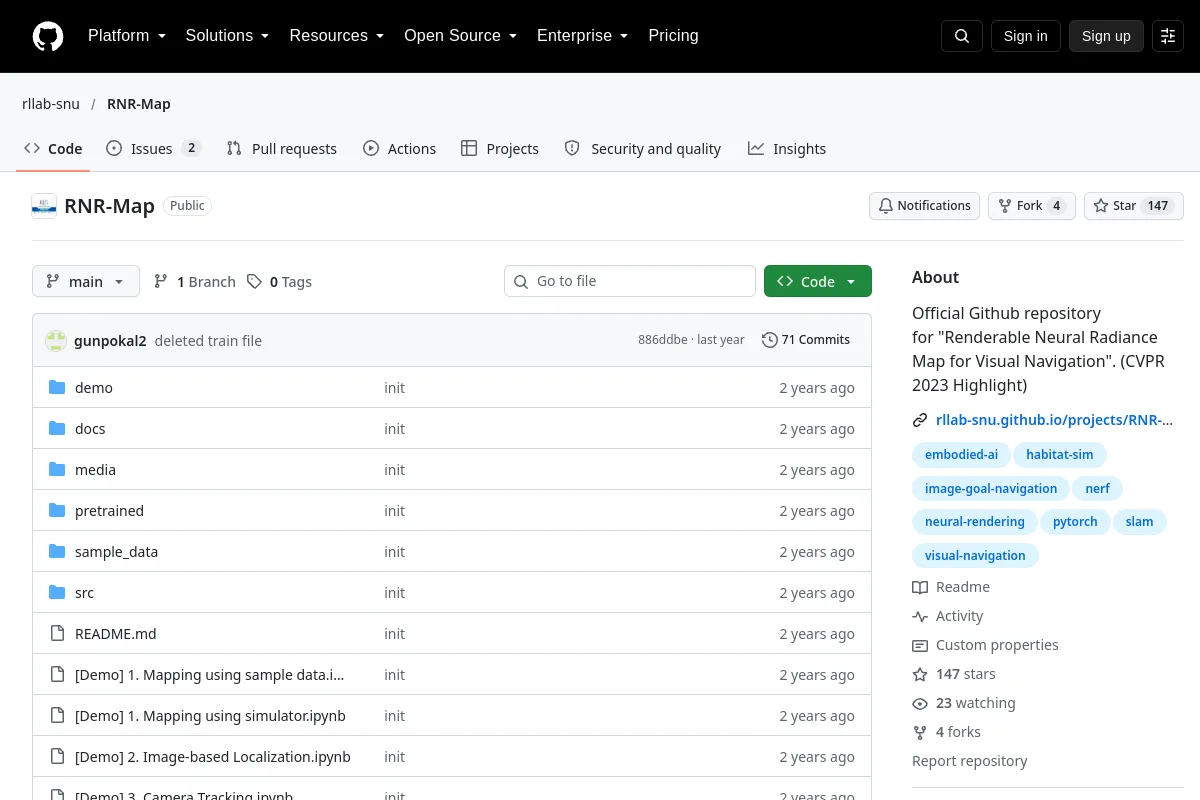 Förvar
 Forskning
Officiellt Github-förråd för "Renderable Neural Radiance Map for Visual Navigation". (CVPR 2023 Höjdpunkt)
Navigation & SLAM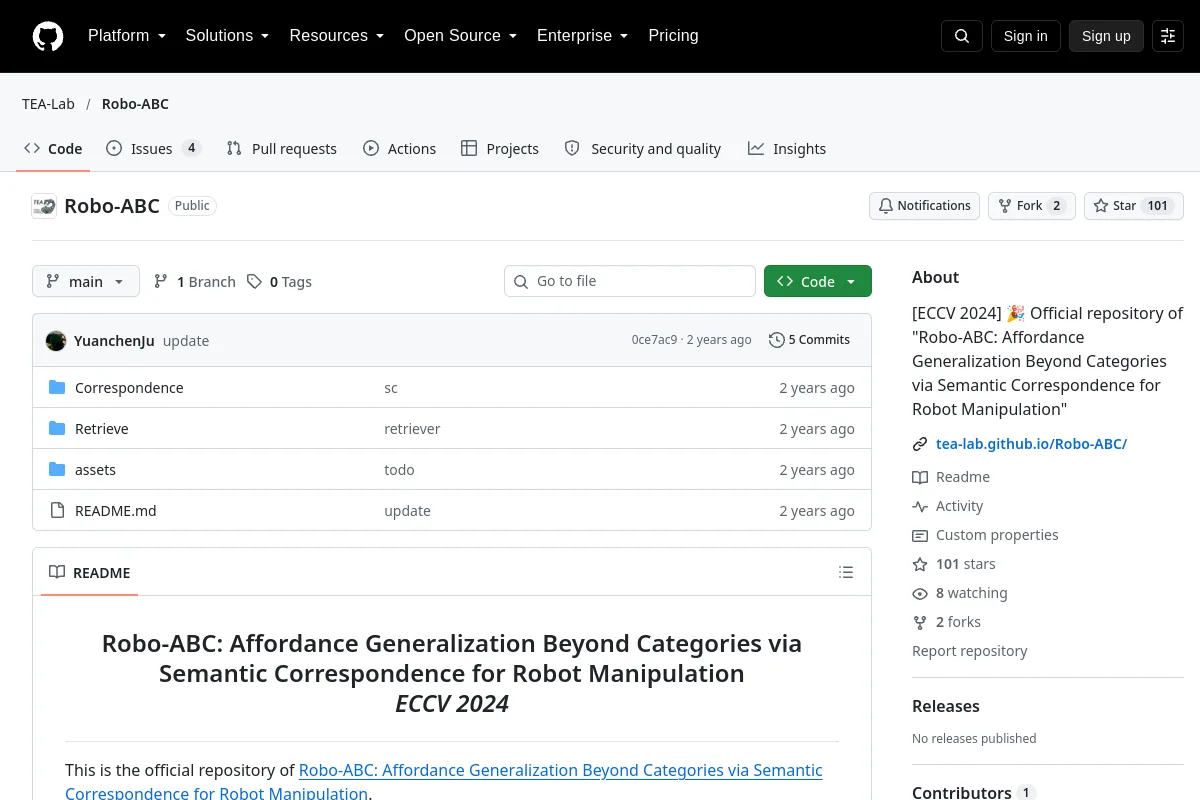 Förvar
 Forskning
skod för generalisering av robotarrangemang genom semantisk korrespondens.
Robotinlärningsramar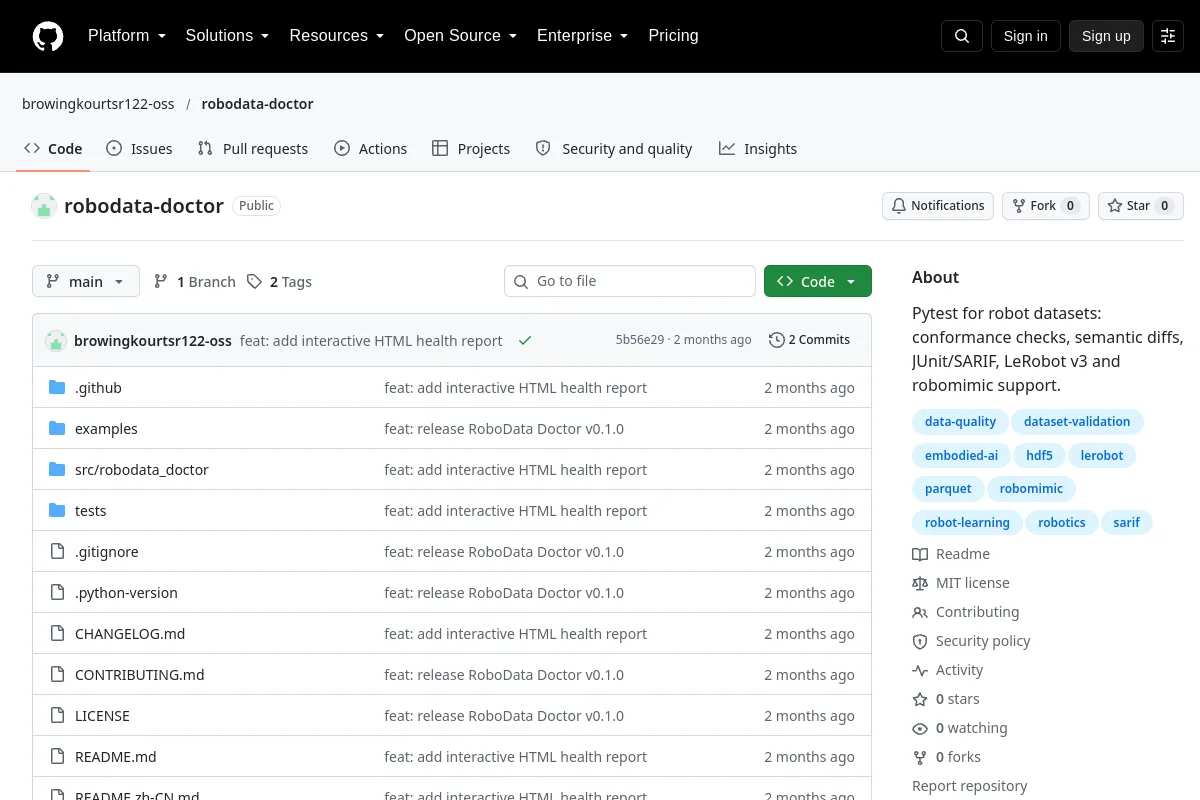 Förvar
 Forskning
RoboData Doctor tillhandahåller överensstämmelsekontroller och semantiska jämförelser för datauppsättningar för robotinlärning.
Visualisering & dataverktyg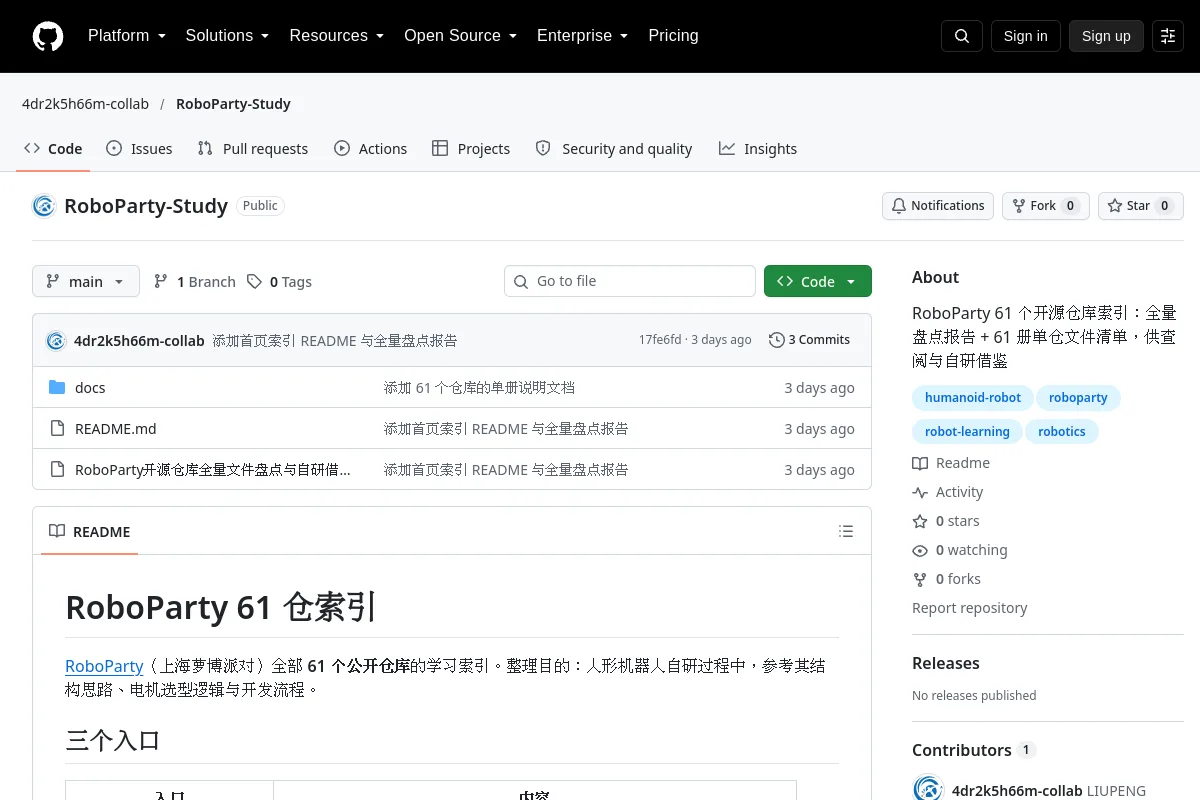 Förvar
 Forskning
Ett index över RoboParty-arkiv, dokument och hårdvarufiler.
Robotinlärningsramar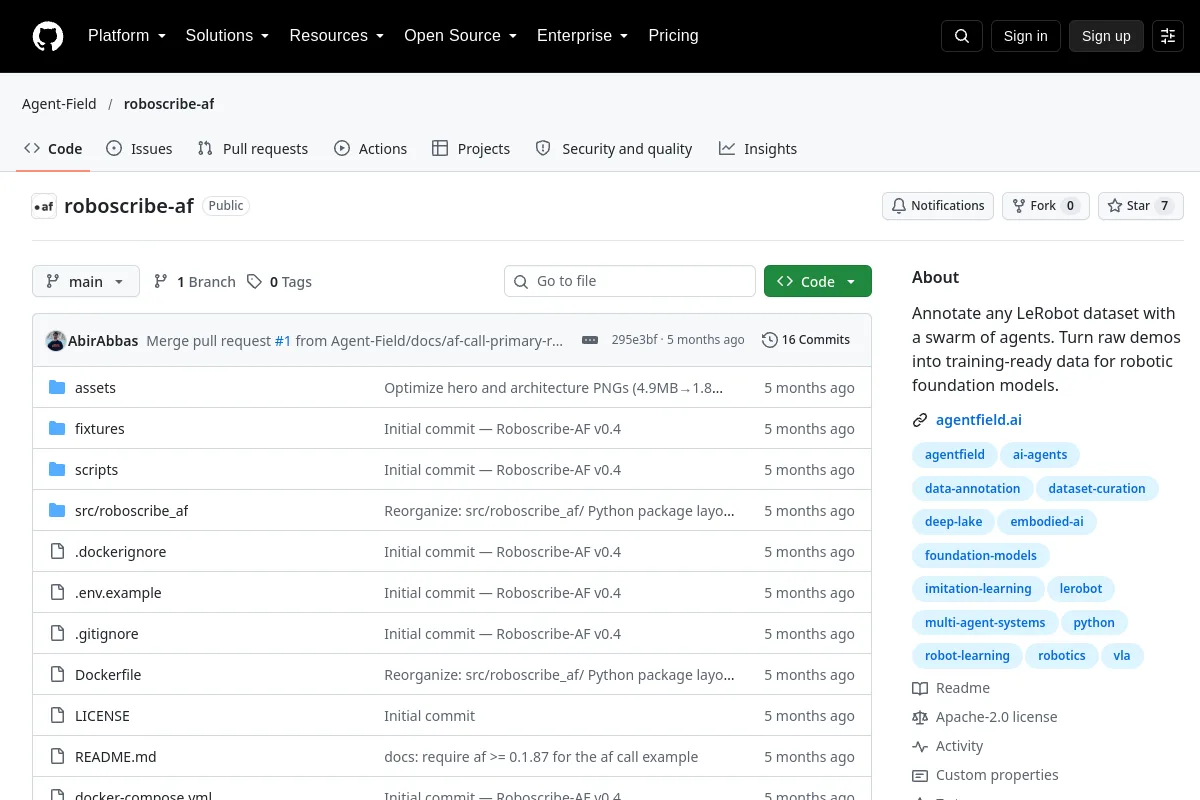 Förvar
 Forskning
Roboscribe-AF tillhandahåller annoteringsarbetsflöden för flera agenter för LeRobot demonstrationsdatauppsättningar.
Visualisering & dataverktyg Förvar
 Forskning
3D-simulering, framåt- och inverskinematik av en robotarm i C# med hjälp av WPF och helix-verktygssats
Simulering & fysik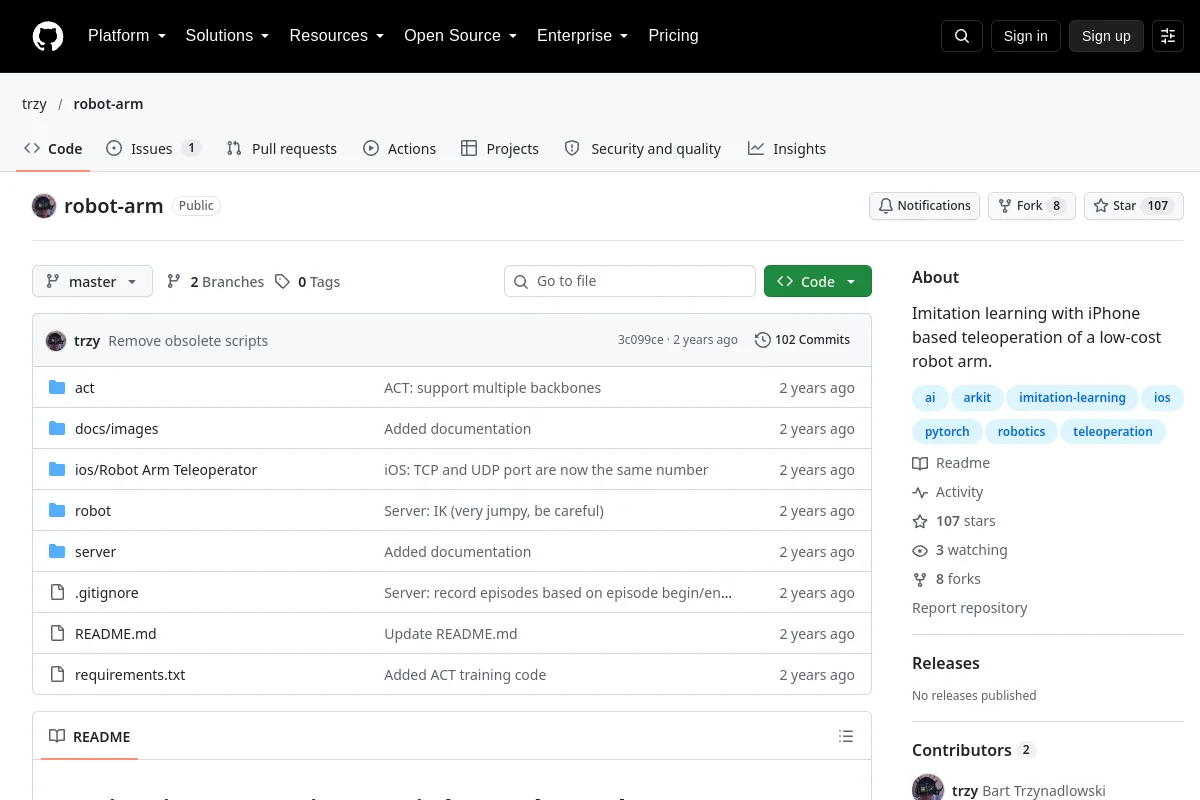 Förvar
 Forskning
Imitationsinlärning med iPhone-baserad teleoperation av en billig robotarm.
Teleoperationsprogramvara Förvar
 Forskning
En sele för förkroppsligad intelligens – kopplar samman agenter, robotfärdigheter och den fysiska världen genom exekvering, feedback och återhämtning.
Mellanvara och kommunikation Förvar
 Forskning
Exempel och material om robotkinematik, dynamik, styrning och lärande.
Rörelseplanering och kontroll Förvar
 Forskning
Kursanteckningar och resurser för ett online robotikprogram.
Perception & geometri Förvar
 Forskning
Simulator av UR5 robotarm med Robotiq gripdon, byggd med MuJoCo
Simulering & fysik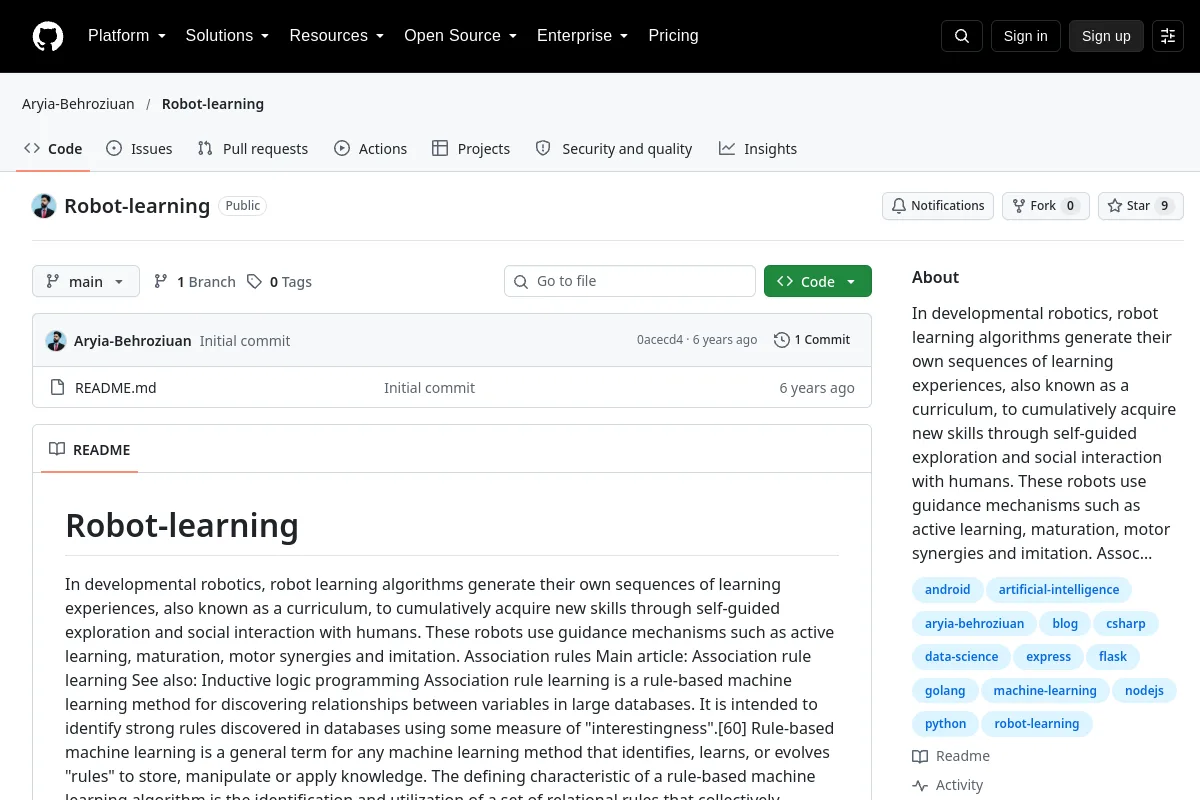 Förvar
 Forskning
Läsmaterial om utvecklingsrobotinlärning och läroplaner.
Visualisering & dataverktyg Förvar
 Forskning
Ett Kinova Gen3 kulbalanseringsprojekt med användning av SAC i MATLAB och Simulink.
Rörelseplanering och kontroll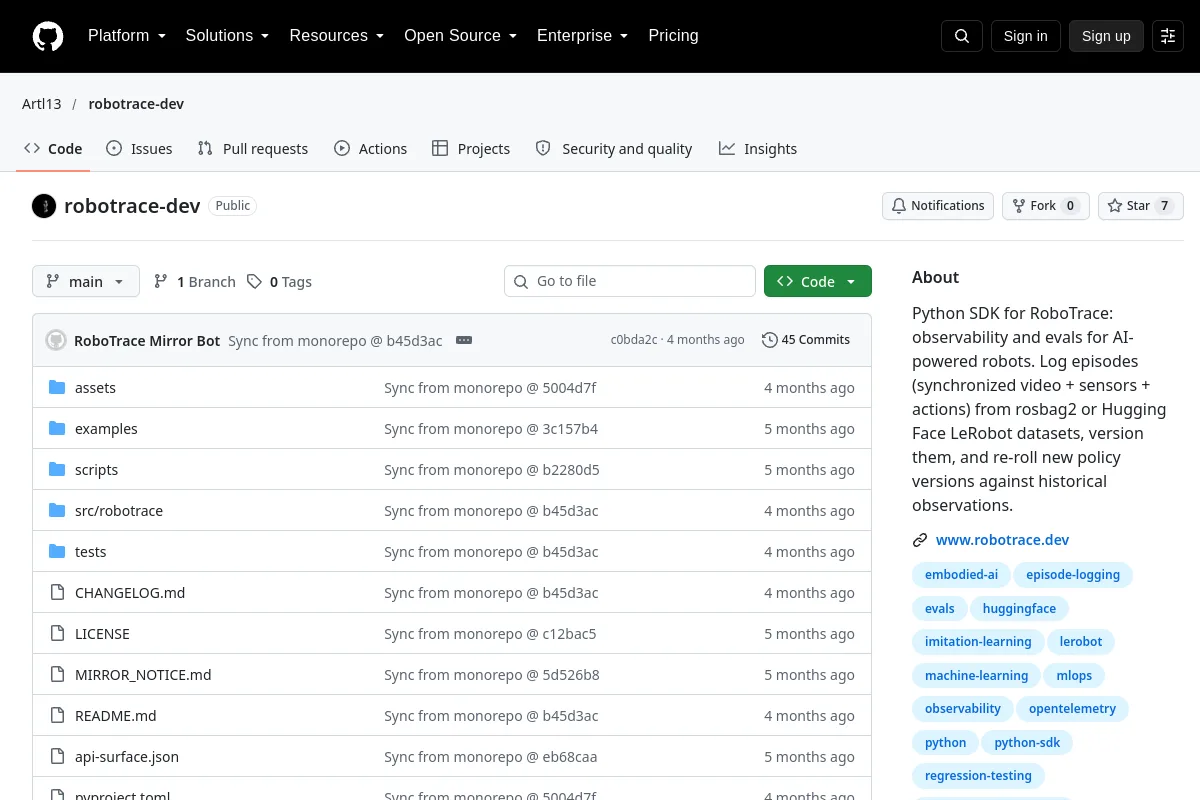 Förvar
 Forskning
RoboTrace SDK loggar robotepisoder med synkroniserad video, sensor och handlingsdata för observerbarhet och utvärdering.
Visualisering & dataverktyg Förvar
 Forskning
En ROS-baserad simuleringsmiljö med öppen källkod för nybörjare i robotteknik
Simulering & fysik Förvar
 Forskning
Källförråd för robotkatalogen robots.ros.org.
Robotinlärningsramar Förvar
 Förvar
 Forskning
ROS 2 väska exportverktyg för bilder, punktmoln och annan inspelad data.
Visualisering & dataverktyg Förvar
 Forskning
Autonom utforskning för ROS 2, med två algoritmer: Wanderer (heuristisk-baserad) och Discoverer (gränsbaserad, effektiv för stora kartor). Kartläggning hanteras av Google Cartographer (SLAM)...
Navigation & SLAM Förvar
 Forskning
Detta förråd innehåller ROS2-paket för att styra en UR5-robot med en Robotiq-gripare, vilket underlättar exakta plock- och platsoperationer med MoveIt och tillhandahåller en omfattande verktygslåda för...
Robot SDK:er Förvar
 Forskning
Storskalig multirobotsimulering av ett myllrande lager i Open 3D Engine (O3DE), som presenteras på ROSCon2023
Simulering & fysikVet du en resurs som hör hemma här?