 Förvar
 Öppen källkod
xarm ros2 · xArm-Developer
ROS 2 utvecklarpaket för UFACTORY robotprodukter.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
ROS 2 utvecklarpaket för UFACTORY robotprodukter.
Simulering & fysik Förvar
 Öppen källkod
En lärande färdplan för visuell-SLAM-utveckling.
Navigation & SLAM Förvar
 Öppen källkod
NVIDIA-accelererade ROS 2-paket för kamerabildbehandling.
Robotinlärningsramar Förvar
 Öppen källkod
Visual SLAM/odometri-paket baserat på NVIDIA-accelererad cuVSLAM
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
ROS 2 diagnostikgateway med ett REST API för robotdata och operationer.
Flotta och autonomisystem Förvar
 Öppen källkod
Differentierbar fysikmotor för robotik, lärande och kontroll.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett kraftfullt Isaac Sim-tillägg för att konvertera MuJoCo XML Configuration Format (MJCF)-filer till Universal Scene Description (USD)-format
Simulering & fysik Förvar
 Öppen källkod
Officiellt arkiv för "MotionTrans: Human VR Data Enable Motion-Level Learning for Robotic Manipulation Policies"
Robotinlärningsramar Förvar
 Öppen källkod
Hård- och mjukvaruresurser för en biomimetisk fingerfärdig robothand.
Robotinlärningsramar Förvar
 Öppen källkod
CoSLAM är en visuell SLAM-mjukvara som syftar till att använda flera fritt rörliga kameror för att samtidigt beräkna deras egorörelse och 3D-kartan över de omgivande scenerna i en mycket dynamisk miljö.
Navigation & SLAM Förvar
 Öppen källkod
RGB-D Encoder SLAM för en differentialdriven robot i dynamiska miljöer
Navigation & SLAM Förvar
 Öppen källkod
SDK för att logga och visualisera robotik och fysisk AI-data.
Visualisering & dataverktyg Förvar
 Öppen källkod
Unitree Go2, Unitree G1-stöd för Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulering & fysik Förvar
 Öppen källkod
Implementering av transformatorn från tidningen: "Real-World Humanoid Locomotion with Reinforcement Learning"
Robotinlärningsramar Förvar
 Öppen källkod
Isaac Gym förstärkningsinlärningsram för robotmanipulatorer.
Robotinlärningsramar Förvar
 Öppen källkod
Djupt lärd, NVIDIA-accelererad 3D-objektpositionsuppskattning
Perception & geometri Förvar
 Öppen källkod
Multimodal kartläggningsram med visuell-tröghetsodometri och arbetsflöden för flera robotar.
Navigation & SLAM Förvar
 Öppen källkod
Bygg och firmware-installationsverktyg för mikro-ROS.
Robotinlärningsramar Förvar
 Öppen källkod
Denna kod innehåller en algoritm för att beräkna stereovisuell SLAM genom att använda både punkt- och linjesegmentfunktioner.
Navigation & SLAM Förvar
 Öppen källkod
Lantbruksstyrda fordonsdemonstration med RAI-ramverket.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
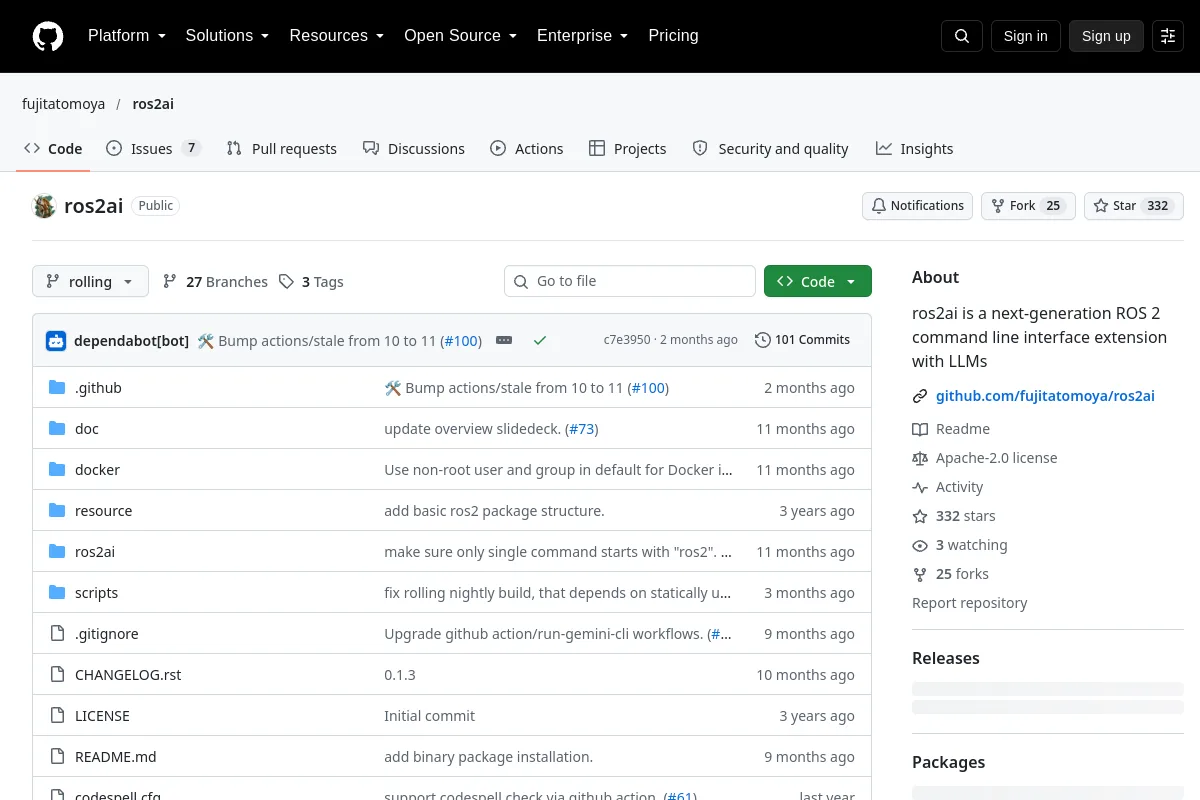
ROS 2 kommandoradstillägg med språkmodeller.
Robotinlärningsramar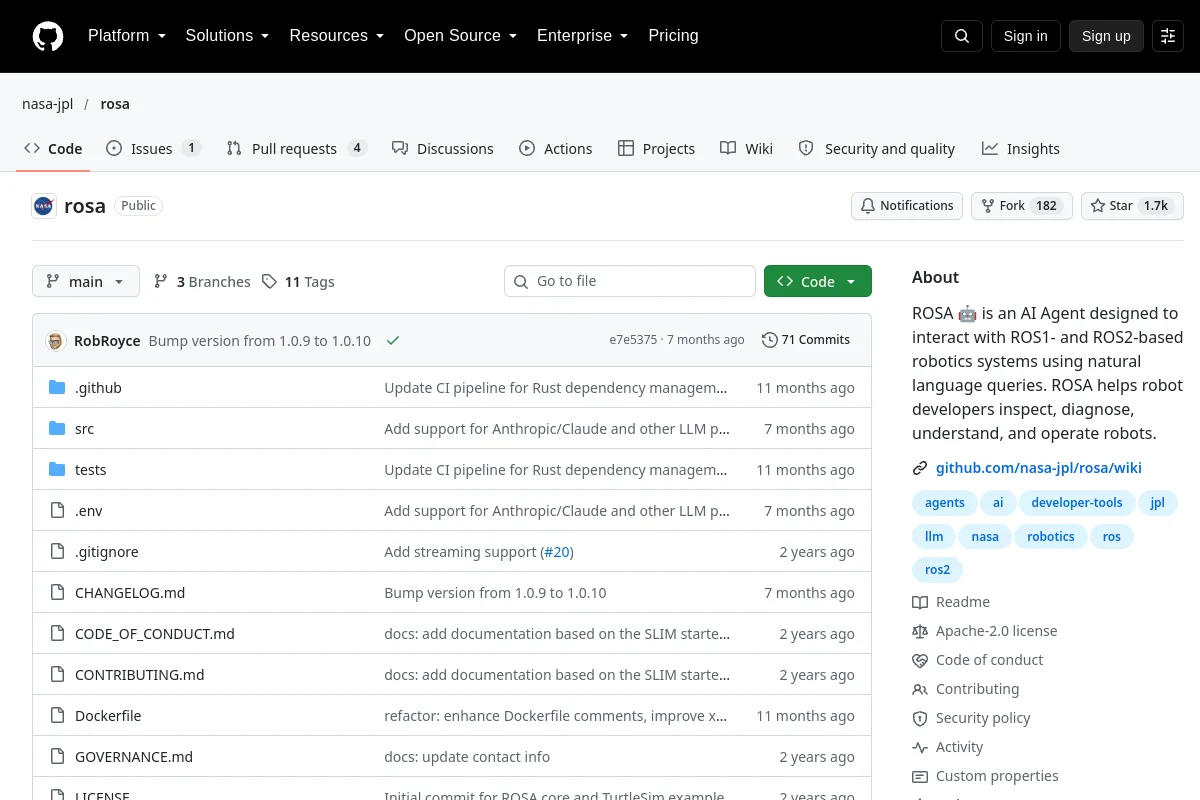 Förvar
 Öppen källkod
Ett agentgränssnitt för interaktion med ROS-baserade robotsystem.
RobotinlärningsramarVet du en resurs som hör hemma här?

