 Förvar
 Öppen källkod
PPI · InternRobotics
Gripper Keypose och Object Pointflow som gränssnitt för Bimanual Robotic Manipulation
RobotpolitikTHE EMBODIED AI DIRECTORY
Utforska vision-språk-action-modeller och robotmodeller för perception, manipulation och kontroll.
Förvar
Öppen källkod
Gripper Keypose och Object Pointflow som gränssnitt för Bimanual Robotic Manipulation
Robotpolitik Förvar
 Öppen källkod
Officiell implementering av "Lära olika naturliga beteenden för att förbättra smidigheten hos fyrfotsrobotar"
Robotpolitik Förvar
 Öppen källkod
End-to-end robotstyrning baserad på generativ diffusionsmodell
Robotpolitik Förvar
 Öppen källkod
Kodlager för "Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation"
Robotpolitik Förvar
 Öppen källkod
Officiell kodbas för Sirius: Robot Learning on the Job
Robotpolitik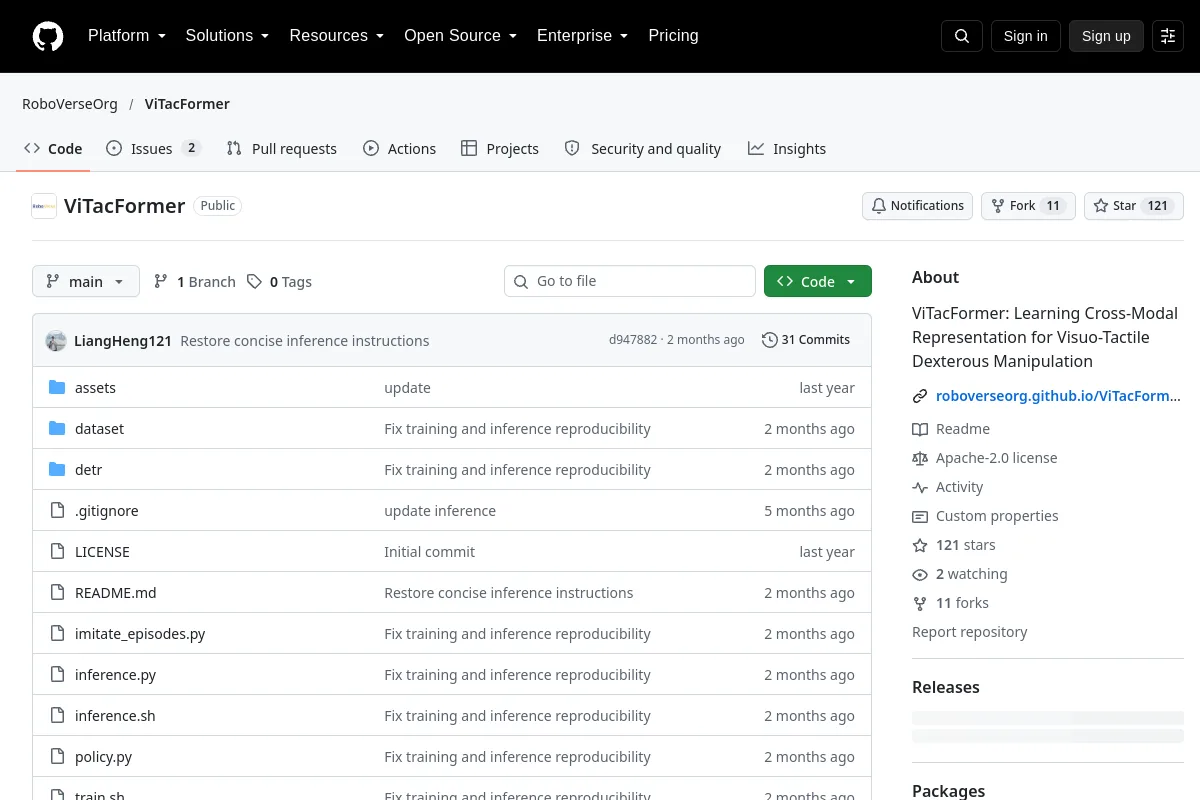 Förvar
 Öppen källkod
ViTacFormer: Lär dig tvärmodal representation för visuo-taktil fingerfärdig manipulation
Robotpolitik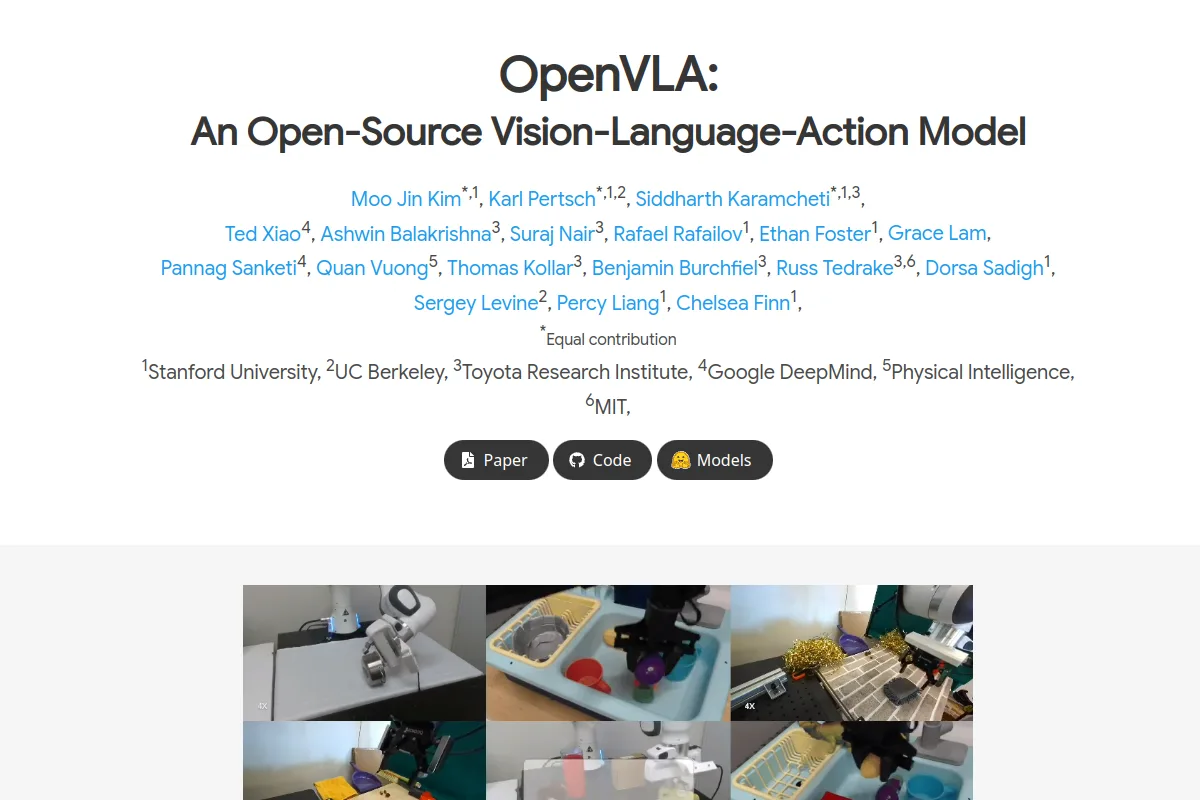 Webbplats
 Öppen källkod
En öppen vision-språk-action-modell för robotmanipulation.
Vision-språk-handling Webbplats
 Öppen källkod
En kompakt vision-språk-action-modell i LeRobots ekosystem.
Vision-språk-handlingVet du en resurs som hör hemma här?