 Repozytorium
KATALOG WCIELONEJ AI
Oprogramowanie
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium

 Repozytorium
 Badania
mars · rock-simulation
Narzędzie badawcze robotyki do symulacji i wizualizacji.
Symulacja i fizyka Repozytorium
 Badania
gaussian splatting · graphdeco-inria
Referencyjna implementacja 3D Gaussa Splatting do renderowania pola promieniowania.
Percepcja i geometria Repozytorium
 Badania
OMPL
Algorytmy planowania ruchu oparte na próbkowaniu dla systemów robotycznych.
Planowanie i kontrola ruchu Repozytorium
 Badania
robot assets · ankurhanda
URDF i zasoby do eksperymentów manipulacji robotami.
Frameworki uczenia się robotów Repozytorium
 Badania
ElasticFusion · mp3guy
System gęstego wizualnego SLAM w czasie rzeczywistym.
Nawigacja i SLAM Repozytorium

 Repozytorium
 Badania
cvdn · mmurray
Zbiór danych i narzędzia badawcze do wspólnej nawigacji opartej na wizji i dialogu.
Nawigacja i SLAM Repozytorium
 Badania
SAPIEN · haosulab
Platforma symulacyjna SAPIEN dla ucieleśnionej sztucznej inteligencji.
Frameworki uczenia się robotów Repozytorium
 Badania
molmospaces · allenai
Otwarty ekosystem do uczenia się robotów.
Frameworki uczenia się robotów Repozytorium
 Badania
nanoflann · jlblancoc
Biblioteka wyszukiwania najbliższych sąsiadów C++, zawierająca wyłącznie nagłówki, przy użyciu drzew KD.
Percepcja i geometria Repozytorium
 Badania
Open3D
Narzędzia do przetwarzania danych 3D dla chmur punktów i percepcji geometrycznej.
Percepcja i geometria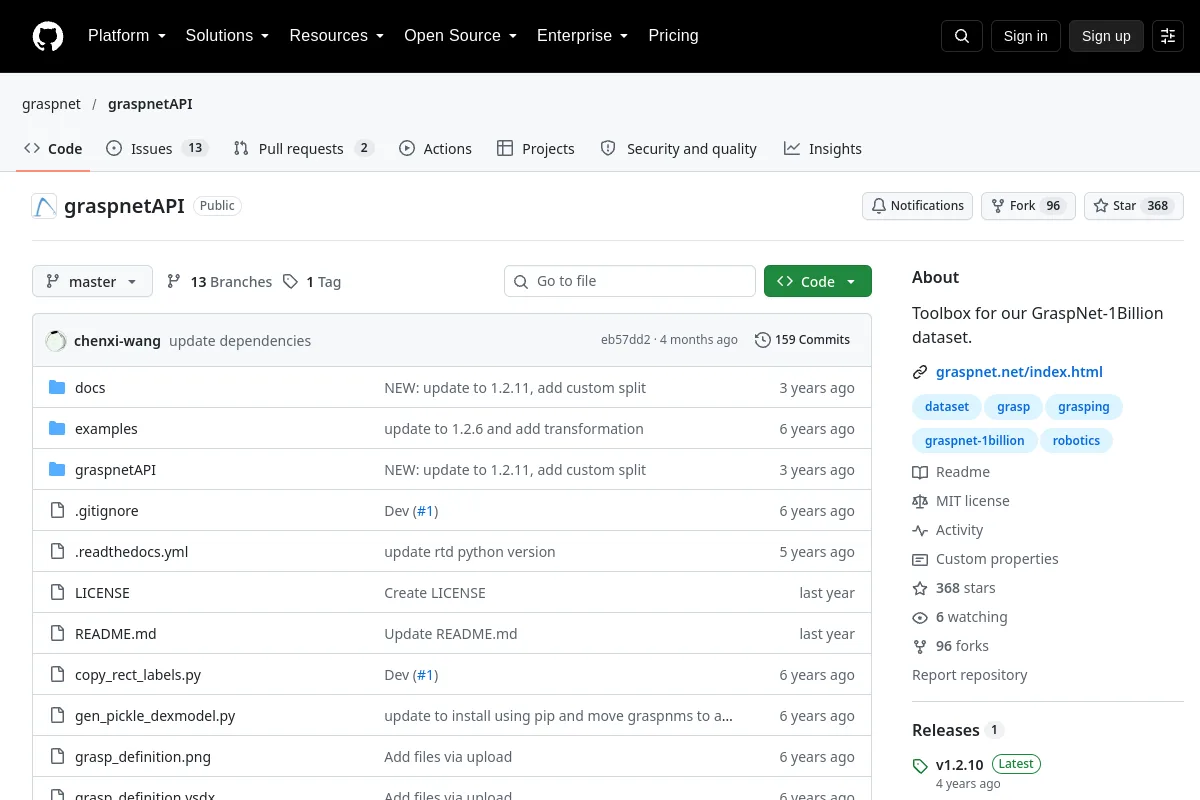 Repozytorium
 Badania
graspnetAPI · graspnet
GraspNet-1Billion zapewnia narzędzia umożliwiające dostęp i pracę z danymi GraspNet-1Billion.
Narzędzia do wizualizacji i danych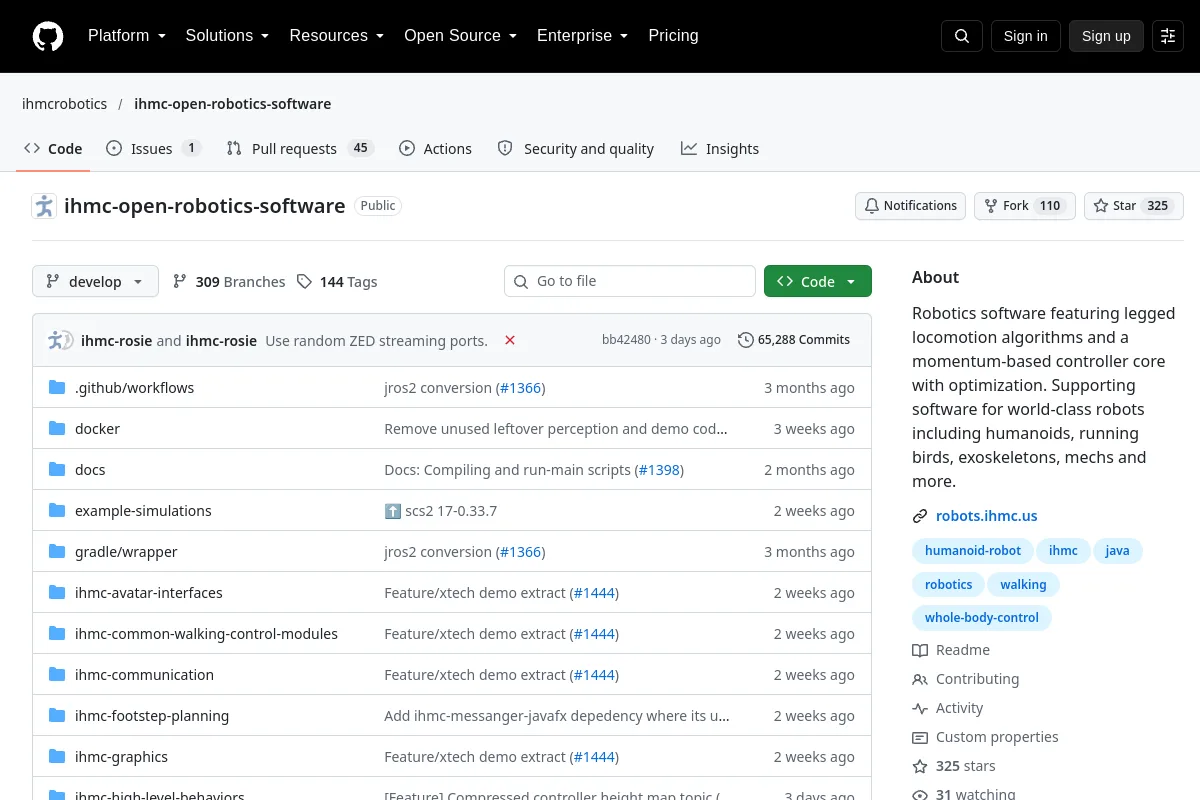 Repozytorium
 Badania
ihmc-open-robotics-software · ihmcrobotics
Oprogramowanie robotyki obejmujące algorytmy poruszania się na nogach i rdzeń kontrolera oparty na pędzie z optymalizacją. Wsparcie oprogramowania dla światowej klasy robotów, w tym humanoidów, biegających ptaków…
Planowanie i kontrola ruchu Repozytorium
 Badania
turtlebot3 drlnav · tomasvr
Nieutrzymywana platforma ROS 2 do nawigacji TurtleBot3 z głębokim uczeniem przez wzmacnianie.
Nawigacja i SLAM Repozytorium
 Badania
RTAB-Map
Oprogramowanie do mapowania obsługujące przepływy pracy z wykorzystaniem wizualizacji i czujników zasięgu.
Nawigacja i SLAM Repozytorium
 Badania
fdm · leggedrobotics
Wyuczony model dynamiki naprzód z wykorzystaniem uczenia się robotów i zasobów integracji ROS.
Planowanie i kontrola ruchu Repozytorium
 Badania
humanoid gym · roboterax
Ramy uczenia się przez wzmacnianie dla kontroli humanoidów i badań symulacyjnych do rzeczywistych.
Planowanie i kontrola ruchu Repozytorium
 Badania
Orocos KDL
Biblioteki kinematyki i dynamiki mechanizmów robotycznych.
Planowanie i kontrola ruchu Repozytorium
 Badania
ml agents · Unity-Technologies
Zestaw narzędzi do szkolenia inteligentnych agentów w grach i symulacjach Unity.
Symulacja i fizyka Repozytorium
 Badania
drake · RobotLocomotion
Zestaw narzędzi do projektowania, symulacji i analizy robotyki opartej na modelach.
Frameworki uczenia się robotów Repozytorium
 Badania
ros2 · ros2
Podstawowa platforma ROS 2 i zasoby programistyczne.
Frameworki uczenia się robotów Repozytorium
 Badania
MASt3R-SLAM · rmurai0610
MASt3R-SLAM: Gęsty SLAM w czasie rzeczywistym z priorytetami rekonstrukcji 3D
Nawigacja i SLAM Repozytorium
 Badania
fanuc · ros-industrial
Pakiety wsparcia ROS-Industrial dla robotów Fanuc.
Frameworki uczenia się robotówMIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?