 Repozytorium
 Otwarte źródło
rm_control · rm-controls
🤖 Interfejs sprzętowy/symulacyjny oparty na sterownikach Ros do opracowywania robotów RoboMaster i robotów o wysokiej wydajności.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
🤖 Interfejs sprzętowy/symulacyjny oparty na sterownikach Ros do opracowywania robotów RoboMaster i robotów o wysokiej wydajności.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Struktura wizyjna ROS 2 dla robotów RoboMaster.
Percepcja i geometria Repozytorium
 Otwarte źródło
implementacja rmw dla iceoryx
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Biblioteka planowania ruchu robotów mobilnych na kołach przeznaczona dla FTC
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Repozytorium badawcze RoboBrain dotyczące rozumowania manipulacji robotami.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Struktura symulacyjna oparta na ROS2 i LLM (takich jak GPT) do zadań interakcji robotów w epoce dużych modeli
Symulacja i fizyka Repozytorium
 Otwarte źródło
🦾Uczyń swojego robota autonomicznym dzięki agentowi LLM. Skonfiguruj go z taką samą łatwością, jak zwykli agenci w CrewAI lub Autogen
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Środowiska przypominające salę gimnastyczną do nauki robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Biblioteka Pythona do pomiaru trajektorii, przewidywania i oceny robotyki.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Agentyczny system operacyjny dla robotów
Oprogramowanie pośredniczące i komunikacja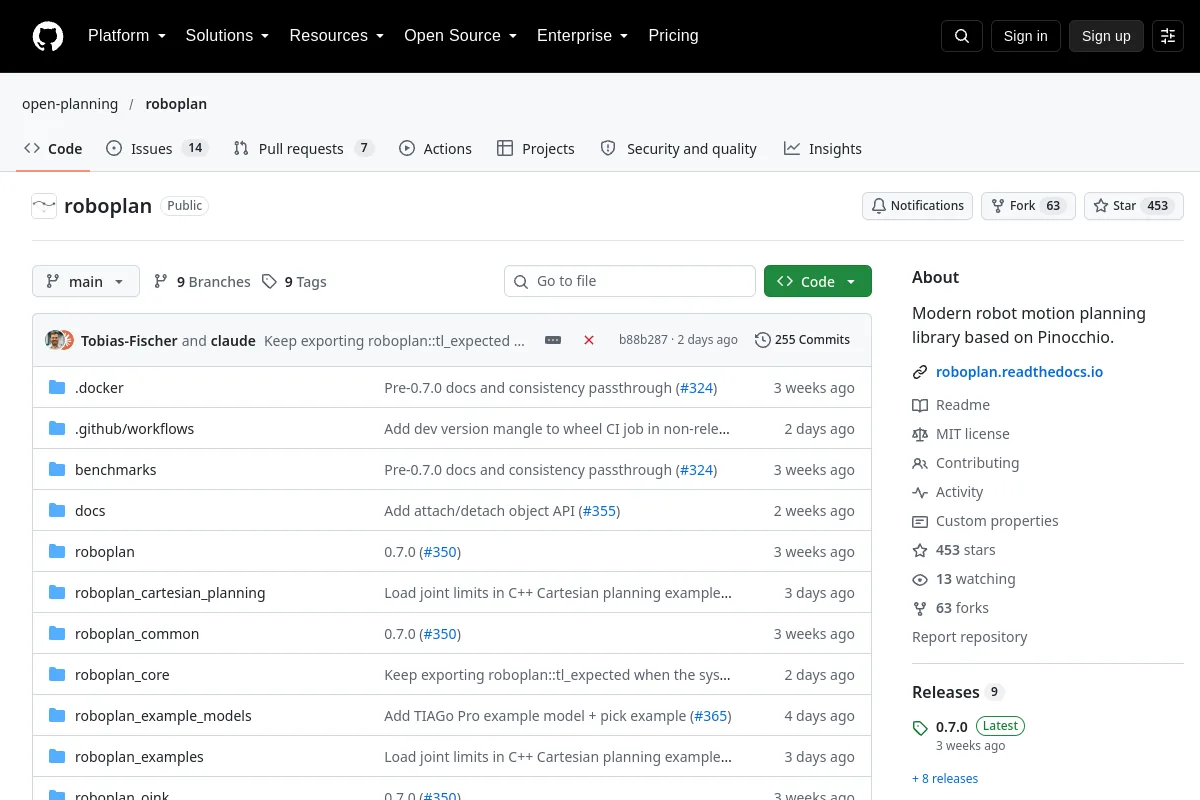 Repozytorium
 Otwarte źródło
Nowoczesna biblioteka planowania ruchu robota oparta na Pinokio.
Planowanie i kontrola ruchu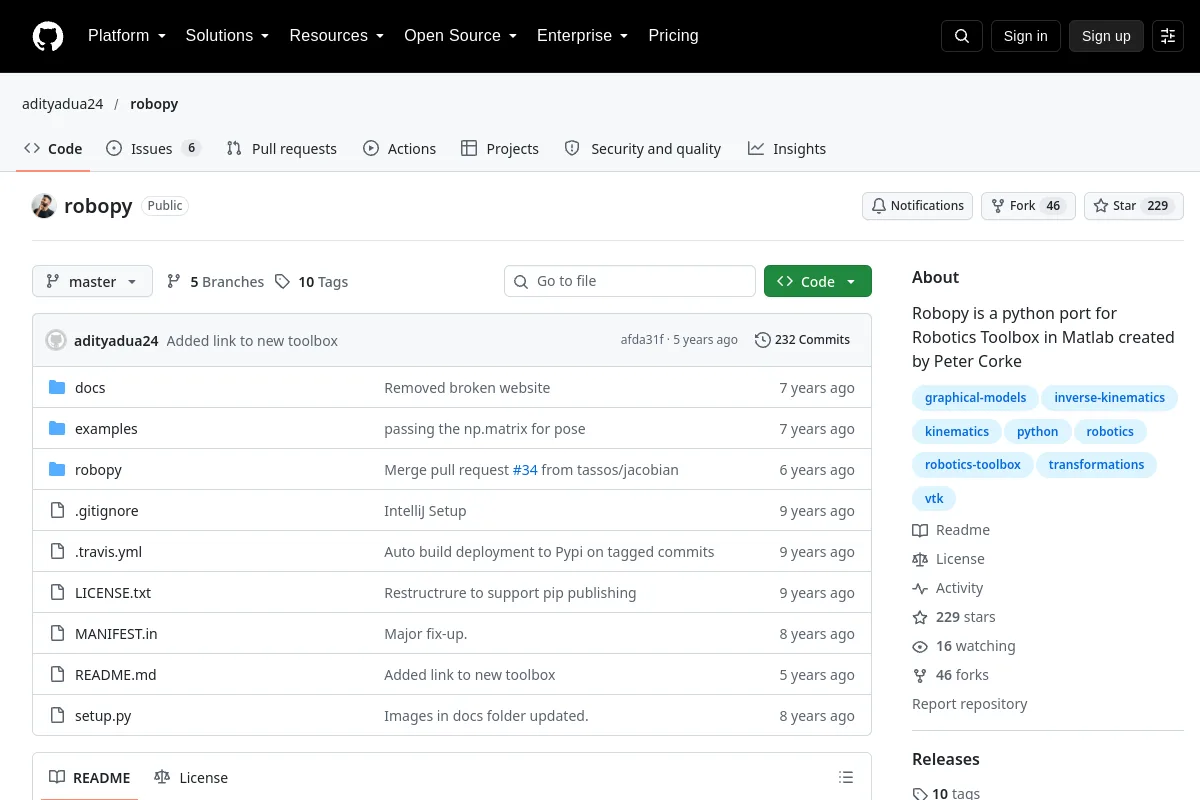 Repozytorium
 Otwarte źródło
Starszy port Pythona MATLAB Robotics Toolbox Petera Corke'a.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Wiązka robot-agent z interfejsem CLI i lokalną konsolą internetową do krótkiej oceny LIBERO
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Implementacje polityki manipulacji robotem dla zadania Push-T w LeRobot.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Miniprogram WeChat do zdalnego zarządzania flotą robotów i teleoperacji.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Smukła, wolna od ROS platforma do przekształcania symulacji w rzeczywistość do szkolenia i wdrażania modeli Vision-Language-Action (VLA) i agentów RL. Natywne owijarki MuJoCo Gymnasium z wykonaniem synchronicznym dla Franka, UR5e…
Oprogramowanie pośredniczące i komunikacja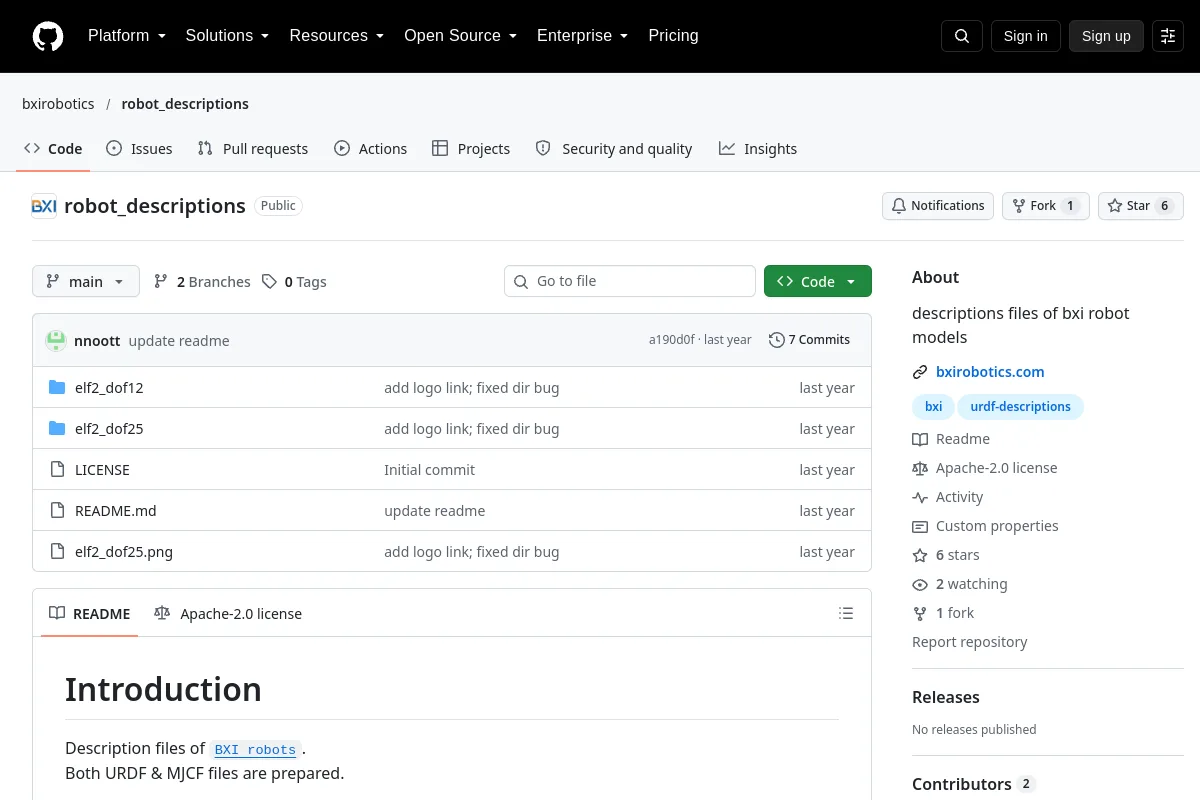 Repozytorium
 Otwarte źródło
Pliki opisowe dla modeli robotów BXI.
Frameworki uczenia się robotów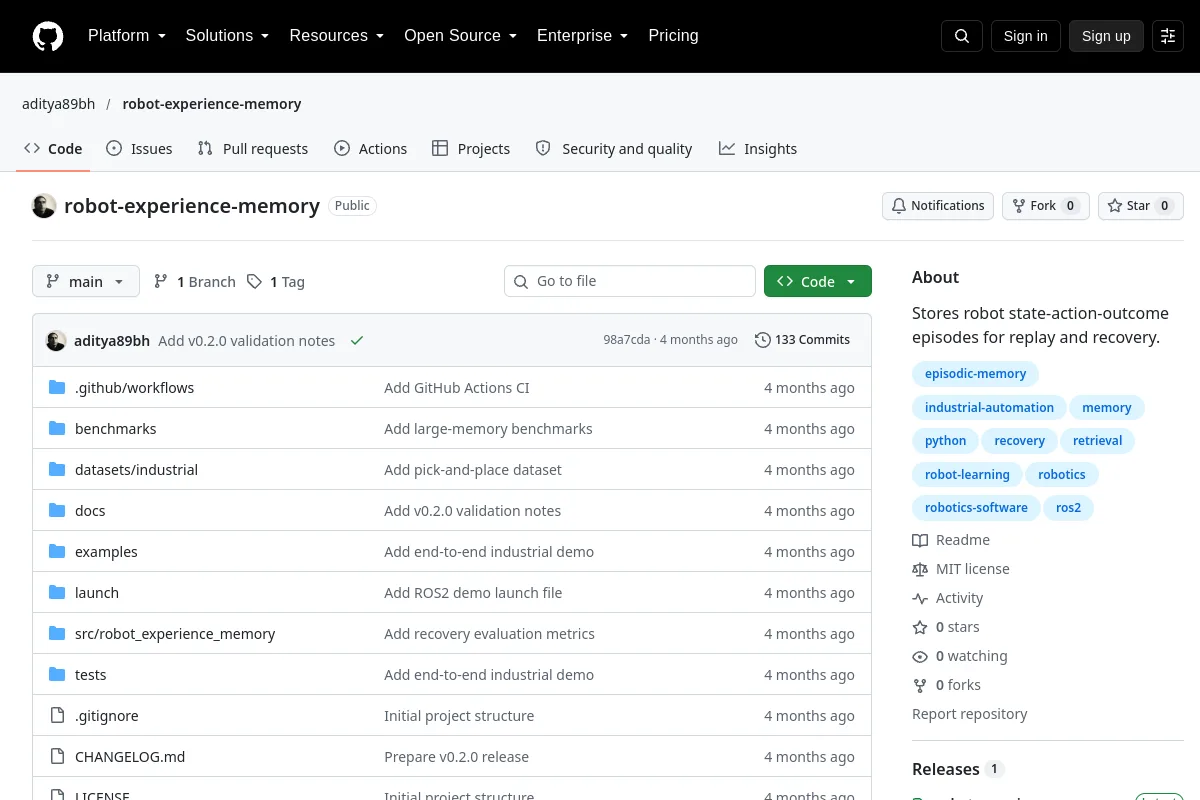 Repozytorium
 Otwarte źródło
Pamięć doświadczenia robota do odtwarzania i odtwarzania.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Interfejs robota 3D zbudowany w pliku Three.js.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Ramię robota Doosan, symulacja, sterowanie, wizualizacja w Gazebo i ROS2 do uczenia się przez wzmacnianie.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Wskazówki i umiejętności asystenta kodowania w zakresie tworzenia oprogramowania dla robotyki.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Eksperymenty SO-101 typu sim-to-real z wykorzystaniem demonstracji MuJoCo i ACT.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Robotyka Modelowanie matematyczne i teoria w języku Python (nauka poprzez rozbudowane symulacje numeryczne i animacje).
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zestaw narzędzi robotyki dla MATLAB-a
Planowanie i kontrola ruchuZnasz zasób, który tu pasuje?