 Repozytorium
 Badania
HAIC · ldt29
HAIC: Sterowanie interakcją humanoidalnych, zwinnych obiektów za pośrednictwem modelu świata uwzględniającego dynamikę
Modele świataKATALOG WCIELONEJ AI
Przeglądaj predykcyjne i generatywne zasoby modeli świata na potrzeby planowania fizycznej sztucznej inteligencji i robotów.
Repozytorium
Badania
HAIC: Sterowanie interakcją humanoidalnych, zwinnych obiektów za pośrednictwem modelu świata uwzględniającego dynamikę
Modele świata Repozytorium
 Badania
Oficjalna implementacja „Kinema4D: Modelowanie świata Kinematic4D na potrzeby ucieleśnionej symulacji czasoprzestrzennej”
Modele świata Repozytorium
 Badania
LiLa-WAM: Lekki, utajony model światowego działania do manipulacji robotycznej
Modele świata Repozytorium
 Badania
Kody źródłowe artykułu „MindJourney: Test-Time Scaling with World Models for Spatial Reasoning”
Modele świata Repozytorium
 Badania
MotuBrain: zaawansowany światowy model działania do sterowania robotami
Modele świata Repozytorium
 Badania
Oficjalna implementacja NavMorph: samoewoluujący model świata do nawigacji wizyjnej i językowej w środowiskach ciągłych (ICCV'25).
Modele świata Repozytorium
 Badania
OpenDW zapewnia projekt modelu świata uwarunkowanego działaniem dla ucieleśnionej inteligencji.
Modele świata Repozytorium
 Badania
Oficjalny kod „OpenWAM: otwarta platforma dla komponowalnych modeli działania świata” (Uniwersytet Stanforda)
Modele świata Repozytorium
 Badania
PointWorld bada trójwymiarowe modele świata pod kątem manipulacji robotami.
Modele świata Repozytorium
 Badania
RynnWorld-4D: Modele świata ucieleśnionego 4D do manipulacji robotycznej
Modele świata Repozytorium
 Badania
repozytorium do szkolenia modeli świata dyfuzji utajonej uwarunkowanej działaniem do generowania wideo przez roboty
Modele świata Repozytorium
 Badania
Oficjalna implementacja artykułu ICLR'26 „Wzmacnianie współpracy wielu robotów poprzez sekwencyjne modele świata”
Modele świata Repozytorium
 Badania
UnifoLM-WMA-0: Struktura World-Model-Action (WMA) w ramach rodziny UnifoLM
Modele świata Repozytorium
 Badania
WAVE-Go: adaptacja działania modelu świata Go2-W, zweryfikowane ładowanie bez map i demonstracje hybrydowej nawigacji dalekiego zasięgu Cosmos3-Edge
Modele świata Repozytorium
 Badania
WMNav: Integracja modeli wizjonersko-językowych z modelami świata do nawigacji po celach obiektowych
Modele świata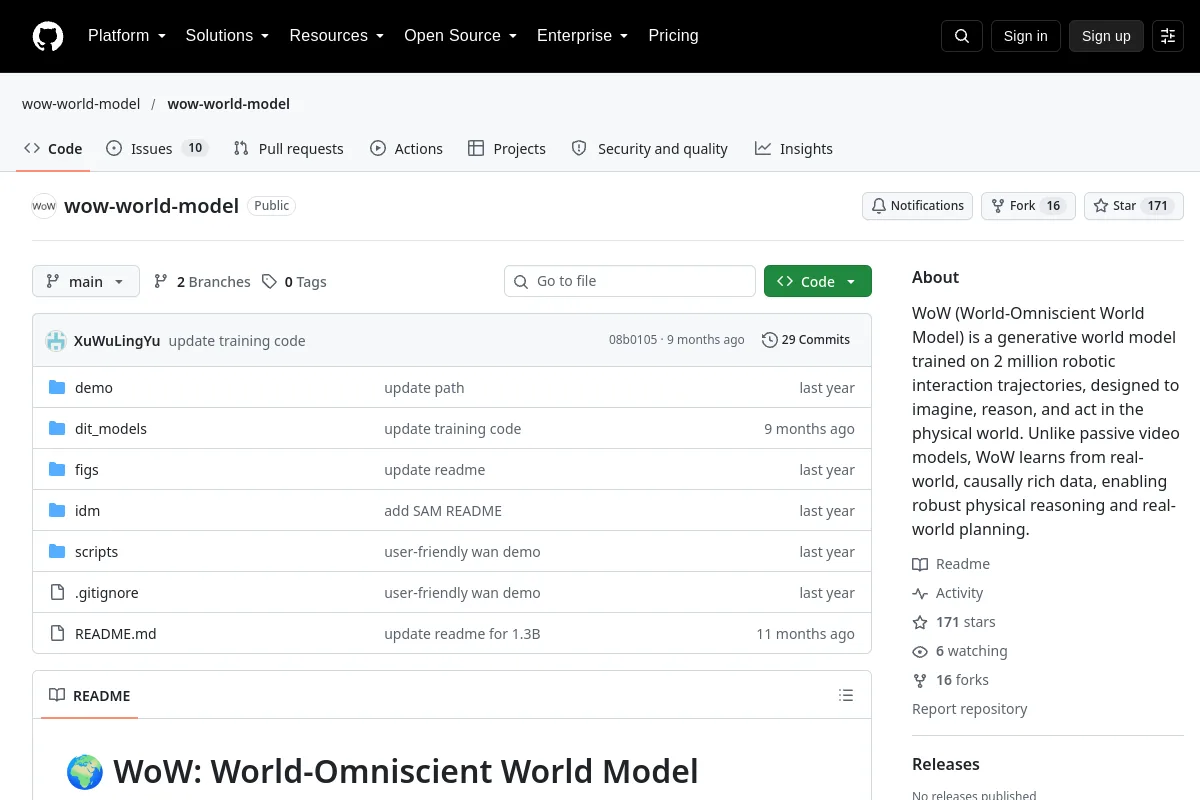 Repozytorium
 Badania
WoW (World-Omniscient World Model) to generatywny model świata wyszkolony na 2 milionach trajektorii interakcji robotów, zaprojektowany tak, aby wyobrażał sobie, rozumował i działał w świecie fizycznym. W odróżnieniu od pasywnego…
Modele świataUWAGI DO WYBORU
Odróżnij wygenerowaną przyszłość wizualną od potwierdzonej dynamiki fizycznej. Przejrzyj dane wejściowe dotyczące uwarunkowań, horyzont wdrożenia i protokoły oceny, zanim potraktujesz prognozy jako wykonalne plany.
Znasz zasób, który tu pasuje?