Bewaarplaats
 Open-source
isaac_ros_pose_estimation · NVIDIA-ISAAC-ROS
Diepgaande, NVIDIA-versnelde schatting van de pose van 3D-objecten
Waarneming & geometrieDE BElichaamde AI-DIRECTORY
Vind bibliotheken voor puntenwolkverwerking, kalibratie en geometrische schattingen.
Bewaarplaats
Open-source
Diepgaande, NVIDIA-versnelde schatting van de pose van 3D-objecten
Waarneming & geometrie Bewaarplaats
 Open-source
AdaptiGraph-onderzoekscode voor materiaal-adaptieve robotmanipulatiedynamiek.
Waarneming & geometrie Bewaarplaats
 Open-source
Hulpmiddelen voor robotkinematica, dynamiek en optimalisatie.
Waarneming & geometrie Bewaarplaats
 Open-source
Autonome perceptie
Waarneming & geometrie Bewaarplaats
 Open-source
BiFold-onderzoekscode voor taalgestuurd tweehandig vouwen van stoffen.
Waarneming & geometrie Bewaarplaats
 Open-source
sensorkalibratietools voor autonoom rijden en robotica
Waarneming & geometrie Bewaarplaats
 Open-source
Extrinsieke kalibratie van een camera en 2D-laser
Waarneming & geometrie Bewaarplaats
 Open-source
ROS-tools en Raspberry Pi-afbeeldingen voor PX4-aangedreven drones.
Waarneming & geometrie Bewaarplaats
 Bewaarplaats
 Open-source
Voorbeeld van het verbinden van een Isaac GR00T-beleid met een gesimuleerde Franka Panda in MuJoCo.
Waarneming & geometrie Bewaarplaats
 Open-source
NVIDIA Halos Outside-In Safety Blueprint breidt de robotperceptie uit tot voorbij de ingebouwde sensoren door gebruik te maken van externe infrastructuurcamera's en AI-agents om robotgedrag dynamisch te controleren en uit te voeren...
Waarneming & geometrie Bewaarplaats
 Open-source
Hobot StereoNet is een krachtig, op deep learning gebaseerd algoritme voor het schatten van de stereodiepte, ontwikkeld door D-Robotics. Het verwerkt stereobeeldparen om in realtime nauwkeurige dieptekaarten te genereren...
Waarneming & geometrie Bewaarplaats
 Open-source
Een simulatieomgeving voor versterkend leren en robotica-onderzoek.
Waarneming & geometrie Bewaarplaats
 Open-source
NVIDIA-versnelde Apriltag-detectie en pose-schatting.
Waarneming & geometrie Bewaarplaats
 Bewaarplaats
 Open-source
Handleidingen en code voor diepgaande leerinferentie op NVIDIA Jetson met TensorRT.
Waarneming & geometrie Bewaarplaats
 Open-source
Een volledig open source en compacte luchtrobot met omnidirectionele visuele perceptie
Waarneming & geometrie Bewaarplaats
 Open-source
OpenEyes is een open-source robotvisieframework voor edge-apparaten
Waarneming & geometrie Bewaarplaats
 Open-source
Onderzoekscode voor detectie van open woordenschat in 3D-puntenwolken.
Waarneming & geometrie Bewaarplaats
 Open-source
Een specificatie voor geautoriseerd egocentrisch onderwijs van persoonlijke robots.
Waarneming & geometrie Bewaarplaats
 Open-source
Robotachtige spuitpaden leren vanuit 3D-puntenwolken.
Waarneming & geometrie Bewaarplaats
 Open-source
Perceptie- en AI-componenten voor autonome mobiele robotica.
Waarneming & geometrie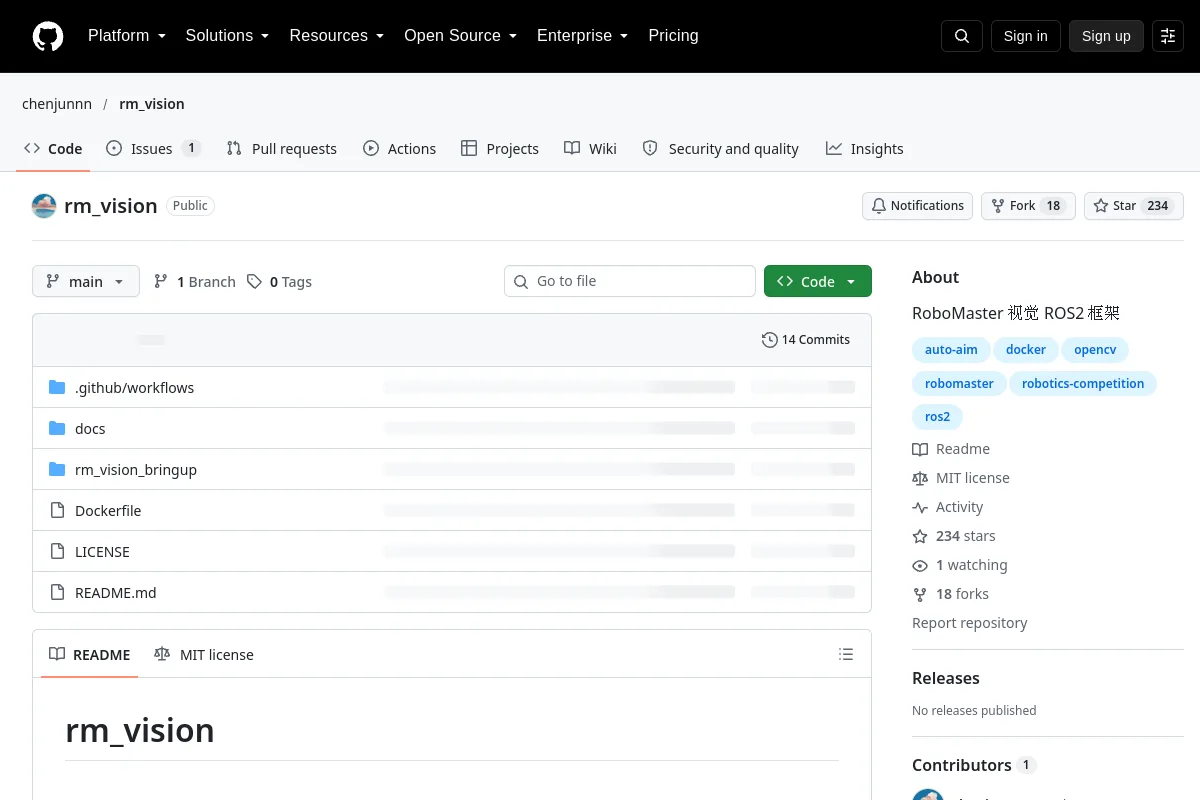 Bewaarplaats
 Open-source
Een ROS 2 visieraamwerk voor RoboMaster-robots.
Waarneming & geometrie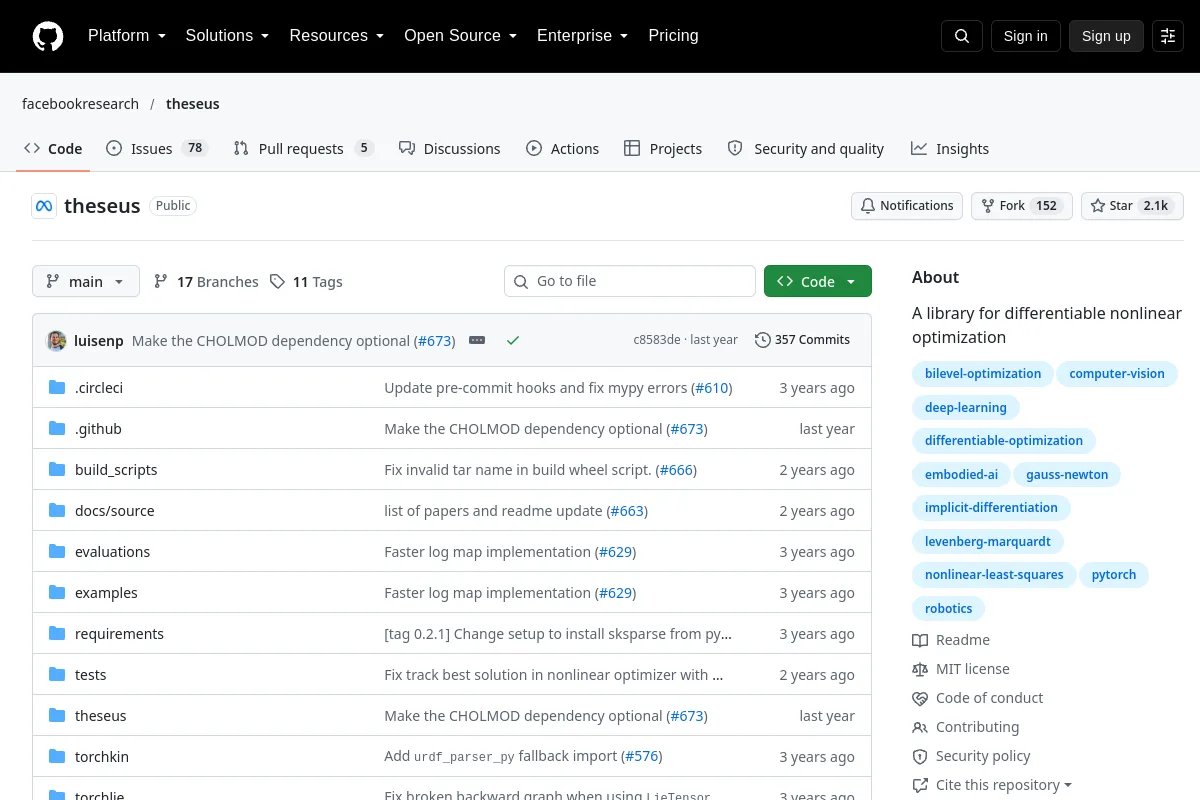 Bewaarplaats
 Open-source
Bibliotheek voor differentieerbare niet-lineaire optimalisatie.
Waarneming & geometrieSELECTIE OPMERKINGEN
Kies tools rond sensormodaliteit, kalibratieaannames en vereiste geometrische outputs. Controleer de numerieke nauwkeurigheid, runtimevereisten en dataconventies voordat u pijpleidingen aansluit.
Kent u een bron die hier thuishoort?