Bewaarplaats
 Onderzoek
chalet · lil-lab
Cornell House Agent Leeromgeving en bijbehorende bronnen.
Waarneming & geometrieDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Onderzoek
Cornell House Agent Leeromgeving en bijbehorende bronnen.
Waarneming & geometrie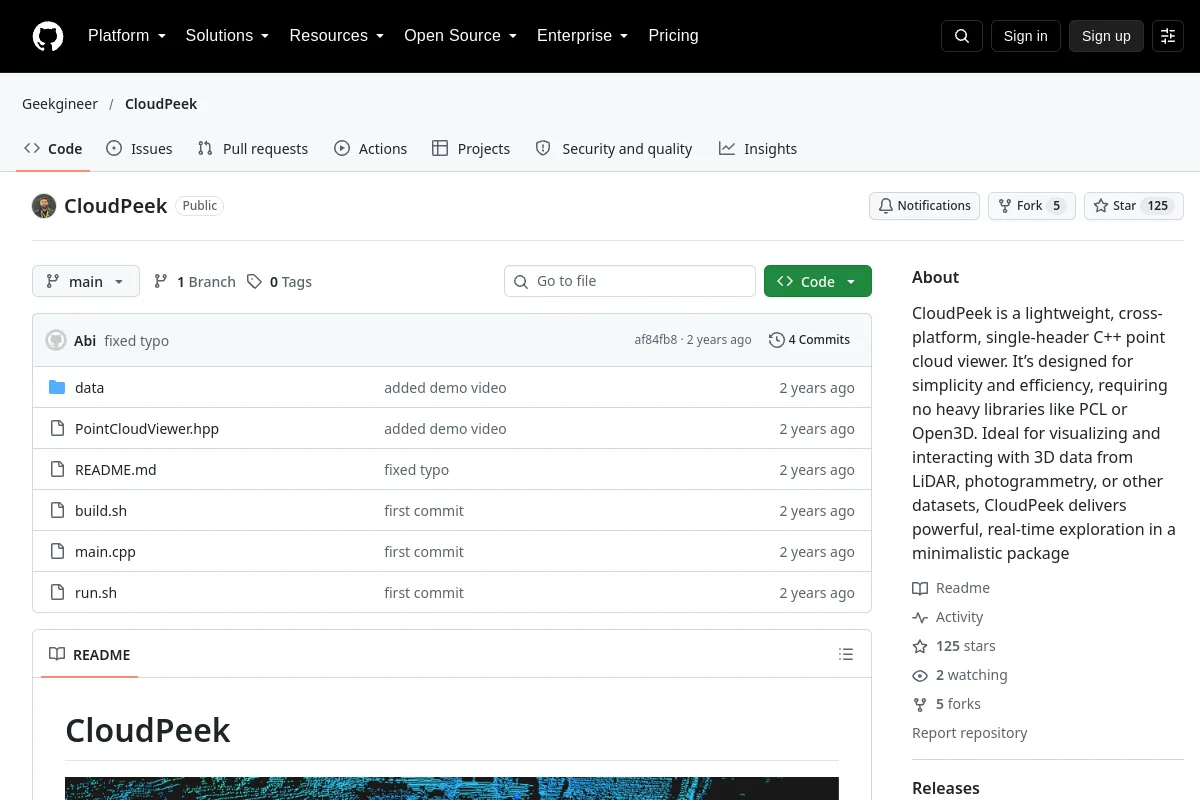 Bewaarplaats
 Onderzoek
CloudPeek biedt een lichtgewicht C++-puntenwolkviewer voor visuele gegevensinspectie.
Visualisatie- en datatools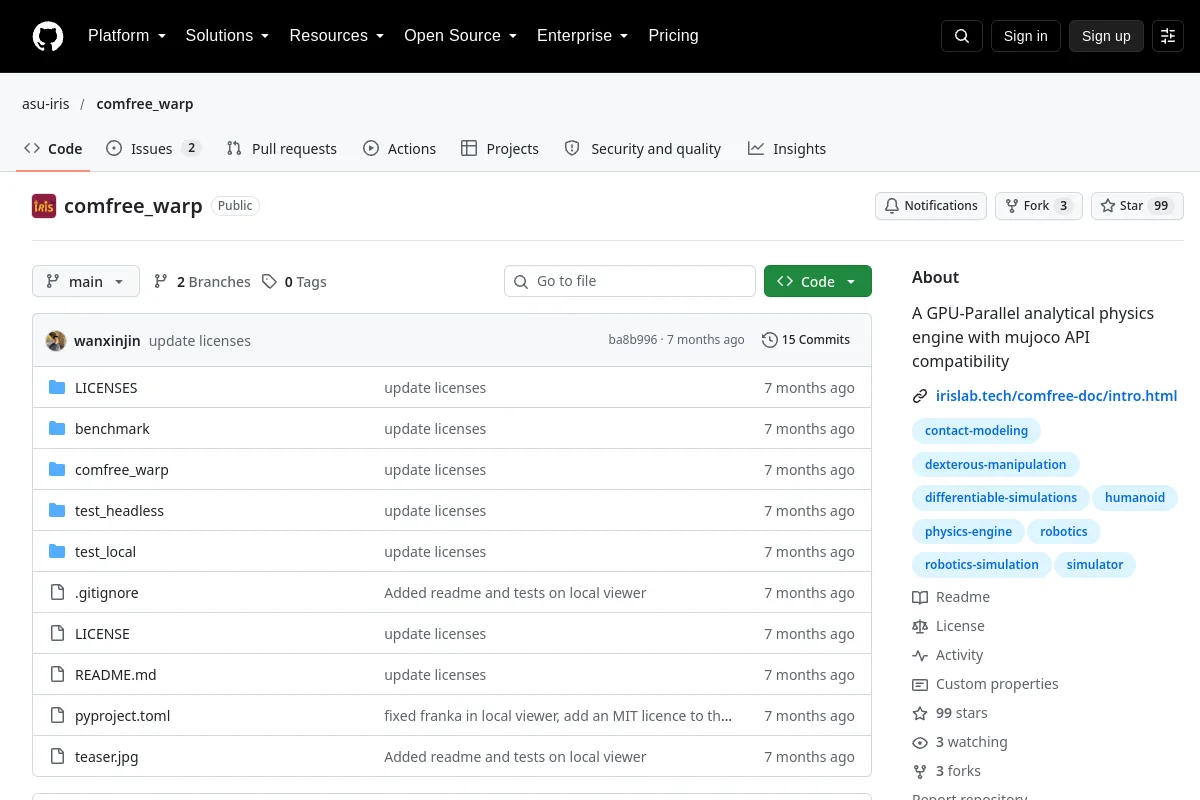 Bewaarplaats
 Onderzoek
Een GPU-parallelle analytische fysica-engine met mujoco API-compatibiliteit
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
State-of-the-art methode voor modelgebaseerde behendige manipulatie
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Beperkingsbewust imitatie-leeronderzoek voor autonoom racen.
Waarneming & geometrie Website
 Onderzoek
Een robotsimulator met scènemodellering en afstandsbedieningsinterfaces.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
De CoppeliaSim-kernbibliotheek.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
JavaScript-framework voor robotica, drones en het Internet of Things (IoT)
Middleware & communicatie Bewaarplaats
 Onderzoek
DexGarmentLab: behendige kledingmanipulatieomgeving met generaliseerbaar beleid
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Na aanpassingen op OpenTelevision kan Quest 3 worden gebruikt voor telebediening van de Franka Panda-robotarm en Inspire Hand in Isaac Gym.
Teleoperation-software Bewaarplaats
 Onderzoek
VR-gebaseerde teleoperatie voor behendige manipulatie - Bedien xArm + Inspire Hands met Vive Trackers en Quest Hand Tracking
Teleoperation-software Bewaarplaats
 Onderzoek
🍀 DexTrack: op weg naar generaliseerbare neurale trackingcontrole voor behendige manipulatie op basis van menselijke referenties
Waarneming & geometrie Bewaarplaats
 Onderzoek
Dit project bestaat uit onderzoek naar een robot met 6 vrijheidsgraden. Op Unity is een 3D-model van de robot gemaakt om voorwaartse en inverse kinematica te demonstreren. Belangrijke concepten in de robotica zoals…
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
 naar de implementatie van verdeel-en-heers-versterkingsleren.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Een navigatie-agent die versterking leert en die lidar- en cameraobservaties gebruikt.
Navigatie & SLAM Website
 Onderzoek
Robotsysteemmodellering, dynamiek en optimalisatietools.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Domein-randomisatie-experimenten voor soft-robotbesturing met gesloten lus.
Bewegingsplanning en -controle Bewaarplaats
 Bewaarplaats
 Onderzoek
EAO-SLAM: SLAM voor monoculaire semi-dichte objecten, gebaseerd op Ensemble Data Association
Navigatie & SLAM Bewaarplaats
 Onderzoek
SO-ARM101 dual-view ACT-experimenten met gedocumenteerde runtime-beveiligingen.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Embody Eval Automation biedt workflows voor het verzamelen van robotbenchmark- en simulatorafleveringen.
Visualisatie- en datatools Bewaarplaats
 Onderzoek
Officiële code van "EmbodiedSplat: online feed-forward semantische 3DGS voor begrip van open woordenschat in 3D-scènes"
Waarneming & geometrie Bewaarplaats
 Onderzoek
Implementatie voor het leren van een mapping van stedelijke afbeeldingen die dynamische objecten bevatten naar statische realistische afbeeldingen die geschikt zijn voor SLAM
Navigatie & SLAM Bewaarplaats
 Onderzoek
EvoBot biedt een bibliotheek met agenten en herbruikbare vaardigheden voor LIBERO-manipulatietaken.
Bewegingsplanning en -controleKent u een bron die hier thuishoort?