Bewaarplaats
 Open-source
semantic_slam · floatlazer
Realtime semantische slam in ROS met een draagbare RGB-D-camera
Navigatie & SLAMDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
Realtime semantische slam in ROS met een draagbare RGB-D-camera
Navigatie & SLAM Bewaarplaats
 Open-source
Code en documentatie voor de Spryped tweevoetige robot.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Implementatie van beleid voor 3D-stroomaanpassing voor manipulatie met één en twee armen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Experimentele pakketten voor ABB-manipulatoren binnen ROS-Industrial (http://wiki.ros.org/abb_experimental)
Robot-SDK's Bewaarplaats
 Bewaarplaats
 Open-source
AdaptiGraph-onderzoekscode voor materiaal-adaptieve robotmanipulatiedynamiek.
Waarneming & geometrie Bewaarplaats
 Open-source
De officiële implementatie van "AdaPT: op weg naar professionele tennisstijlen voor humanoïde robots met adaptieve bewegingsplanning en tracking."
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Een ROS 2-framework voor autonome robotsystemen met meerdere antennes.
Vloot- en autonomiesystemen Bewaarplaats
 Open-source
Bouwt taakklare simulatiemiddelen op basis van afzonderlijke afbeeldingen.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een rclcpp-compatibele echte zero-copy IPC-middleware die alle ROS-berichttypen ondersteunt, inclusief berichtstructuren die al door rosidl zijn gegenereerd.
Middleware & communicatie Bewaarplaats
 Open-source
AI-ondersteunde workflows, aanwijzingen en sjablonen voor robotica-onderzoek.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Hulpmiddelen voor robotkinematica, dynamiek en optimalisatie.
Waarneming & geometrie Bewaarplaats
 Open-source
Isaac Gym-platform voor leren met drone-versterking.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een Python-bibliotheek voor robotleren - Een uitbreiding op PyRobot
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
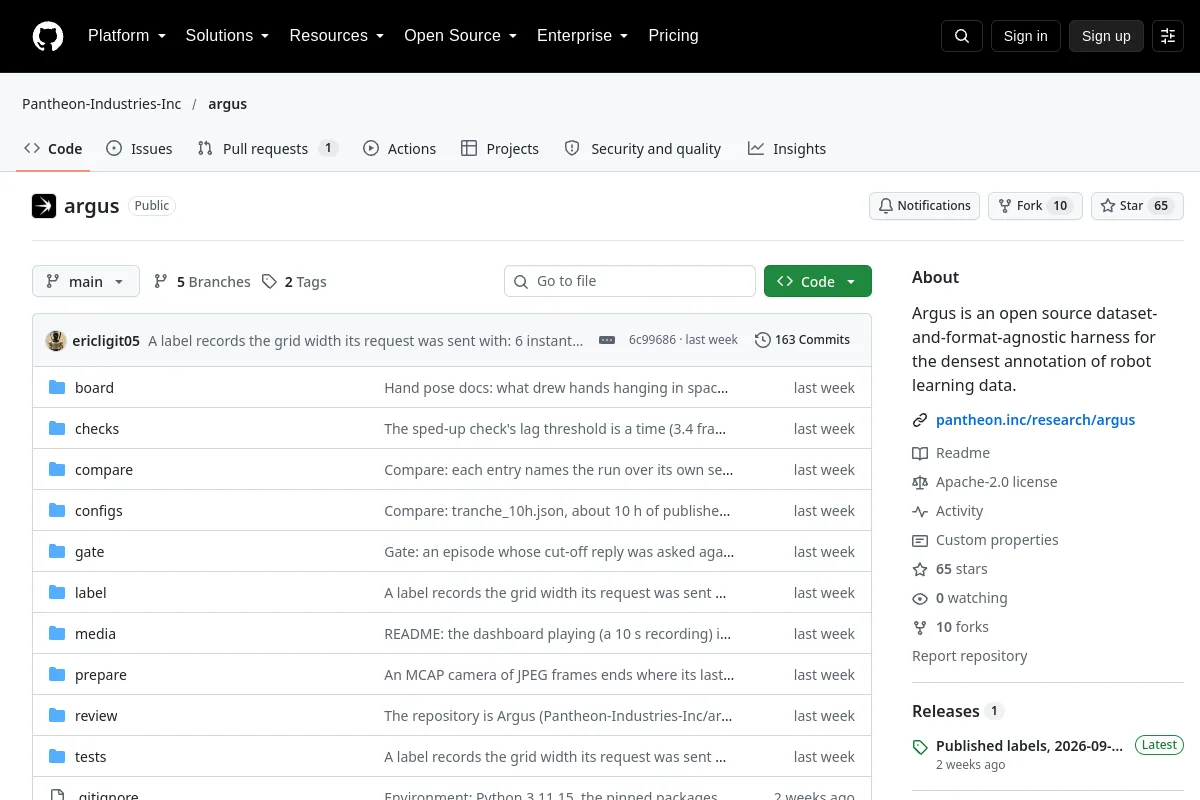 Bewaarplaats
 Open-source
Argus is een open source dataset- en formaat-agnostisch harnas voor de meest compacte annotatie van robotleergegevens.
Visualisatie- en datatools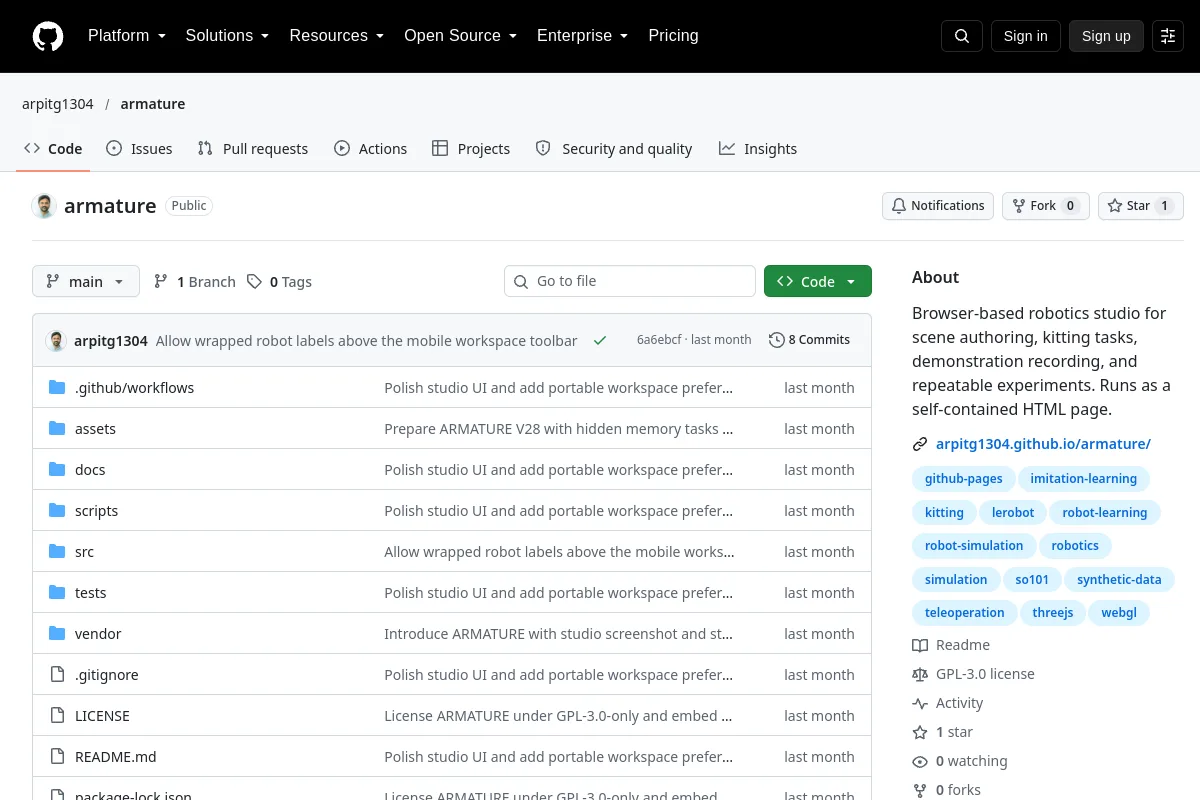 Bewaarplaats
 Open-source
Een browsergebaseerde roboticastudio voor scènes, demonstraties en experimenten.
Teleoperation-software Bewaarplaats
 Open-source
Unity Robotics-demo's
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Open-source
Trap naar succes: een online vloerbewust zero-shot object-doel navigatieframework via LLM-gestuurde grof-naar-fijn-verkenning
Navigatie & SLAM Bewaarplaats
 Open-source
Planning voor robotverkenning op basis van voorwaartse simulatie
Simulatie en natuurkunde Bewaarplaats
 Open-source
ROS2-pakket dat een teleoperatie-interface implementeert met behulp van QT
Teleoperation-software Bewaarplaats
 Open-source
Implementatie van een autonome mobiele robot met semantische segmentatie, objectdetectie, bewegingsplanning en besturingssystemen
Bewegingsplanning en -controleKent u een bron die hier thuishoort?