 Bewaarplaats
 Open-source
xarm ros2 · xArm-Developer
ROS 2-ontwikkelaarspakketten voor UFACTORY-robotproducten.
Simulatie en natuurkundeDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
ROS 2-ontwikkelaarspakketten voor UFACTORY-robotproducten.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een leerroutekaart voor visuele SLAM-ontwikkeling.
Navigatie & SLAM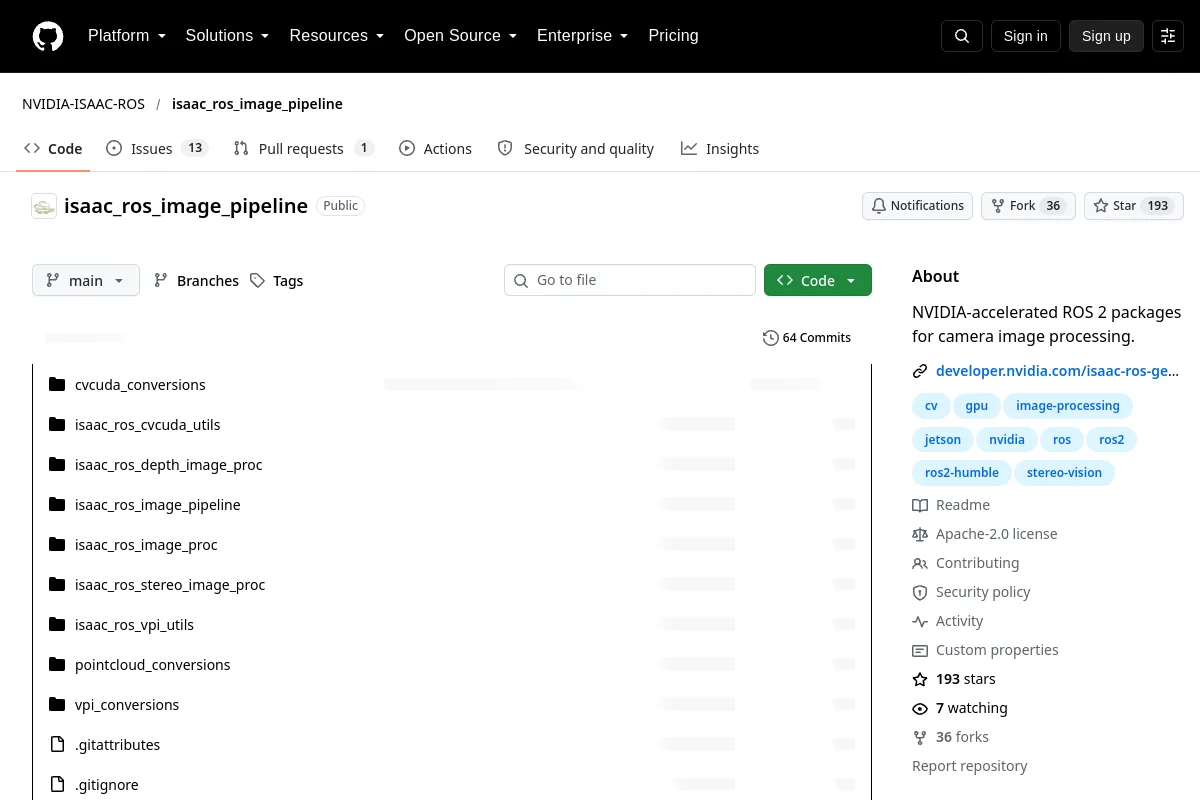 Bewaarplaats
 Open-source
NVIDIA-versnelde ROS 2-pakketten voor camerabeeldverwerking.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Visueel SLAM/odometriepakket gebaseerd op NVIDIA-versnelde cuVSLAM
Navigatie & SLAM Bewaarplaats
 Bewaarplaats
 Open-source
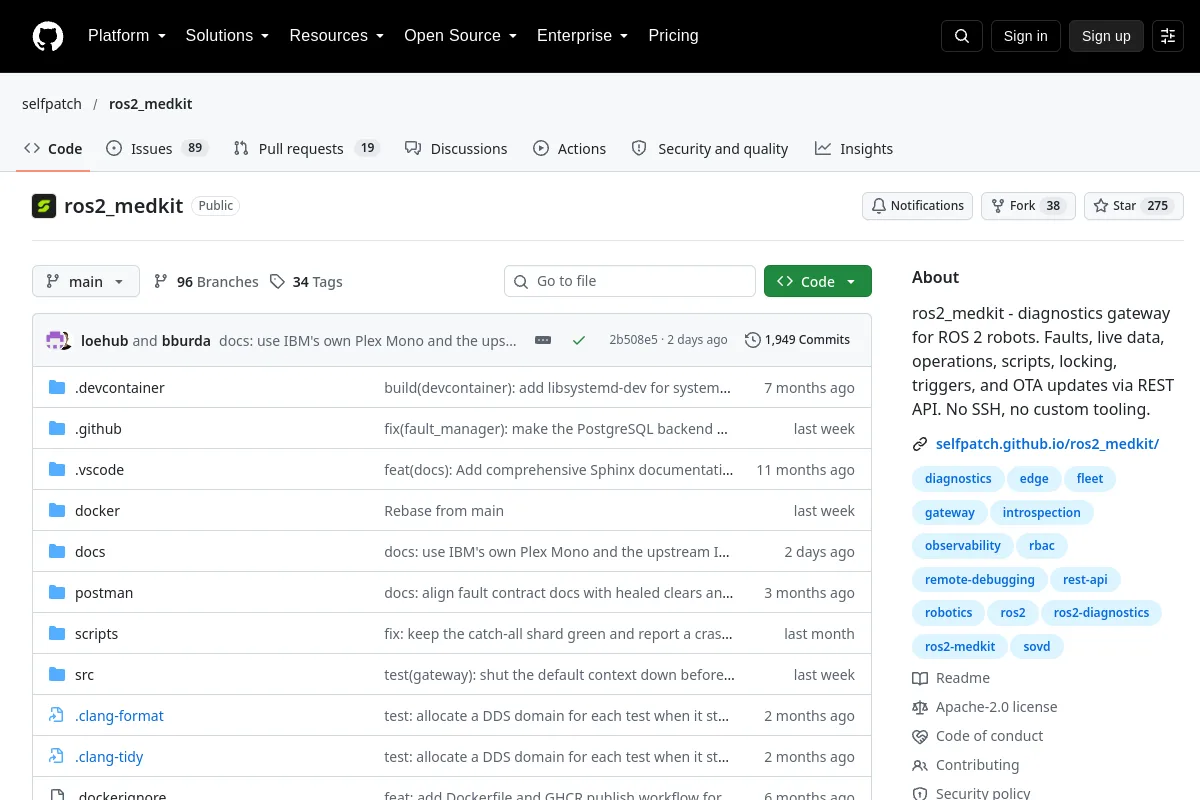
ROS 2 diagnosegateway met een REST API voor robotgegevens en -bewerkingen.
Vloot- en autonomiesystemen Bewaarplaats
 Open-source
Differentieerbare fysica-engine voor robotica, leren en controle.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Een krachtige Isaac Sim-extensie voor het converteren van MuJoCo XML Configuration Format (MJCF)-bestanden naar Universal Scene Description (USD)-formaat
Simulatie en natuurkunde Bewaarplaats
 Open-source
Officiële repository van “MotionTrans: menselijke VR-gegevens maken leren op bewegingsniveau mogelijk voor robotmanipulatiebeleid”
Kaders voor het leren van robots Bewaarplaats
 Open-source
Hardware- en softwarebronnen voor een biomimetische, behendige robothand.
Kaders voor het leren van robots Bewaarplaats
 Open-source
CoSLAM is visuele SLAM-software die tot doel heeft meerdere vrij bewegende camera's te gebruiken om tegelijkertijd hun egobeweging en de 3D-kaart van de omringende scènes in een zeer dynamische omgeving te berekenen.
Navigatie & SLAM Bewaarplaats
 Open-source
RGB-D-encoder SLAM voor een robot met differentiële aandrijving in dynamische omgevingen
Navigatie & SLAM Bewaarplaats
 Open-source
SDK voor het loggen en visualiseren van robotica en fysieke AI-gegevens.
Visualisatie- en datatools Bewaarplaats
 Open-source
Unitree Go2, Unitree G1-ondersteuning voor Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulatie en natuurkunde Bewaarplaats
 Open-source
Implementatie van de transformator uit het papier: "Real-World Humanoid Locomotion with Reinforcement Learning"
Kaders voor het leren van robots Bewaarplaats
 Open-source
Isaac Gym-leerraamwerk voor versterking van robotmanipulatoren.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Diepgaande, NVIDIA-versnelde schatting van de pose van 3D-objecten
Waarneming & geometrie Bewaarplaats
 Open-source
Multimodaal mappingframework met visueel-traagheidsodometrie en multi-robotworkflows.
Navigatie & SLAM Bewaarplaats
 Open-source
Hulpmiddelen voor het bouwen en installeren van firmware voor micro-ROS.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Deze code bevat een algoritme om stereovisuele SLAM te berekenen met behulp van zowel punt- als lijnsegmentfuncties.
Navigatie & SLAM Bewaarplaats
 Open-source
Demonstratie van landbouwvoertuigen met behulp van het RAI-framework.
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Open-source
ROS 2-opdrachtregelextensie met behulp van taalmodellen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een agentinterface voor interactie met op ROS gebaseerde robotsystemen.
Kaders voor het leren van robotsKent u een bron die hier thuishoort?

