 Bewaarplaats
 Onderzoek
HAIC · ldt29
HAIC: Humanoïde Agile Object Interaction Control via Dynamics-Aware World Model
WereldmodellenDE BElichaamde AI-DIRECTORY
Ontdek voorspellende en generatieve wereldmodelbronnen voor fysieke AI en robotplanning.
Bewaarplaats
Onderzoek
HAIC: Humanoïde Agile Object Interaction Control via Dynamics-Aware World Model
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële implementatie van "Kinema4D: Kinematic4D-wereldmodellering voor spatiotemporele belichaamde simulatie"
Wereldmodellen Bewaarplaats
 Onderzoek
LiLa-WAM: lichtgewicht latent redeneren wereldactiemodel voor robotmanipulatie
Wereldmodellen Bewaarplaats
 Onderzoek
Broncodes voor het artikel "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Wereldmodellen Bewaarplaats
 Onderzoek
MotuBrain: een geavanceerd wereldactiemodel voor robotbesturing
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële implementatie van NavMorph: een zelfontwikkelend wereldmodel voor visie- en taalnavigatie in continue omgevingen (ICCV'25).
Wereldmodellen Bewaarplaats
 Onderzoek
OpenDW biedt een actiegeconditioneerd wereldmodelproject voor belichaamde intelligentie.
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële code voor "OpenWAM: An Open Framework for Composable World-Action Models" (Stanford University)
Wereldmodellen Bewaarplaats
 Onderzoek
PointWorld bestudeert 3D-wereldmodellen voor robotmanipulatie.
Wereldmodellen Bewaarplaats
 Onderzoek
RynnWorld-4D: 4D belichaamde wereldmodellen voor robotmanipulatie
Wereldmodellen Bewaarplaats
 Onderzoek
repository voor het trainen van actiegeconditioneerde latente diffusiewereldmodellen voor het genereren van robotvideo's
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële implementatie van ICLR'26-paper "Empowering Multi-Robot Cooperation via Sequential World Models"
Wereldmodellen Bewaarplaats
 Onderzoek
UnifoLM-WMA-0: een World-Model-Action (WMA) raamwerk onder de UnifoLM-familie
Wereldmodellen Bewaarplaats
 Onderzoek
WAVE-Go: actie-aanpassing op Go2-W-wereldmodel, geverifieerd kaartloos opladen en Cosmos3-Edge hybride langeafstandsnavigatiedemo's
Wereldmodellen Bewaarplaats
 Onderzoek
WMNav: Visie-taalmodellen integreren in wereldmodellen voor objectdoelnavigatie
Wereldmodellen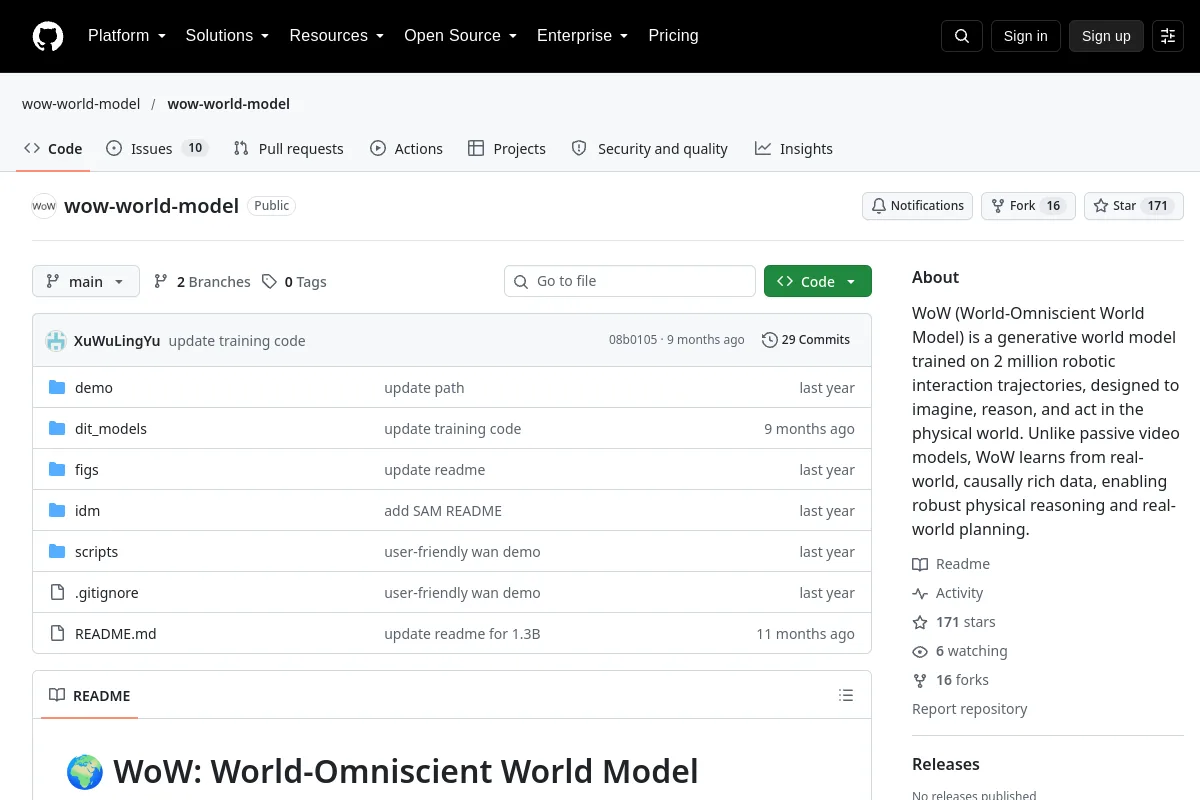 Bewaarplaats
 Onderzoek
WoW (World-Omniscient World Model) is een generatief wereldmodel dat is getraind op 2 miljoen robotinteractietrajecten, ontworpen om zich in de fysieke wereld voor te stellen, te redeneren en te handelen. In tegenstelling tot passief...
WereldmodellenSELECTIE OPMERKINGEN
Onderscheid gegenereerde visuele toekomstbeelden van gevalideerde fysieke dynamiek. Beoordeel de conditioneringsinputs, de uitrolhorizon en de evaluatieprotocollen voordat u voorspellingen als uitvoerbare plannen behandelt.
Kent u een bron die hier thuishoort?