 Repository
 Open Source
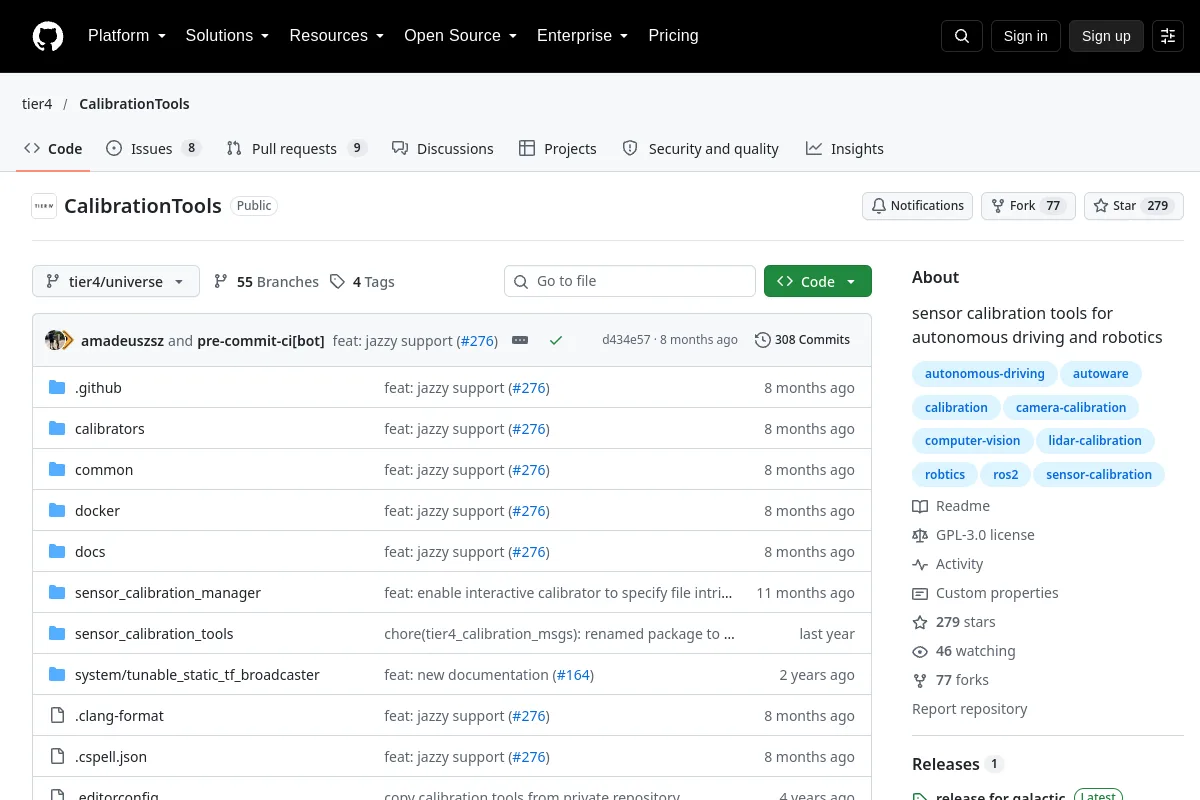
CalibrationTools · tier4
Sensorkalibrierungstools für autonomes Fahren und Robotik
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Sensorkalibrierungstools für autonomes Fahren und Robotik
Wahrnehmung & Geometrie Repository
 Open Source
Extrinsische Kalibrierung einer Kamera und eines 2D-Lasers
Wahrnehmung & Geometrie Repository
 Open Source
Kabelroboter-Analyse- und Simulationsplattform für Forschungs-Open-Source-Software
Simulation & Physik Repository
 Open Source
ROS-Pakete für den IQR Caster-Roboter.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS-Paket, das Caster- und Kinova-Roboterplattformen kombiniert.
Frameworks für das Lernen von Robotern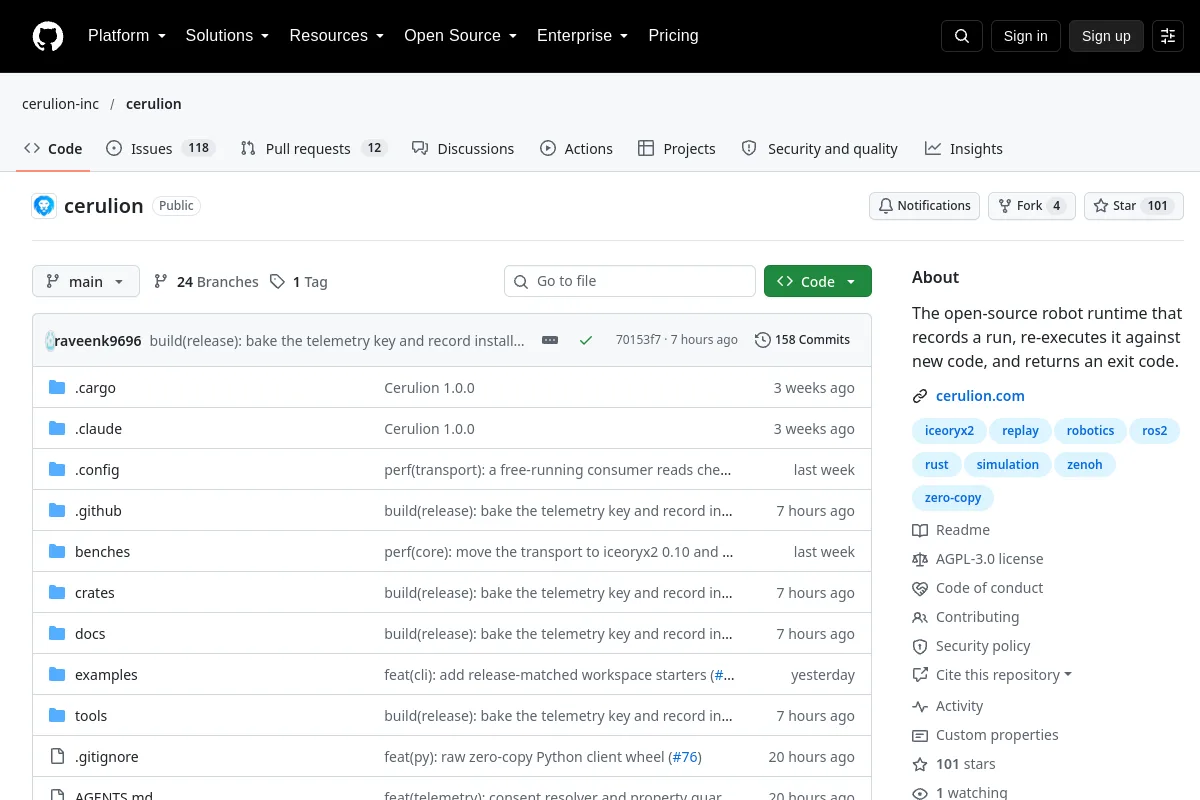 Repository
 Open Source
Die Open-Source-Roboterlaufzeit, die einen Lauf aufzeichnet, ihn mit neuem Code erneut ausführt und einen Exit-Code zurückgibt.
Middleware und Kommunikation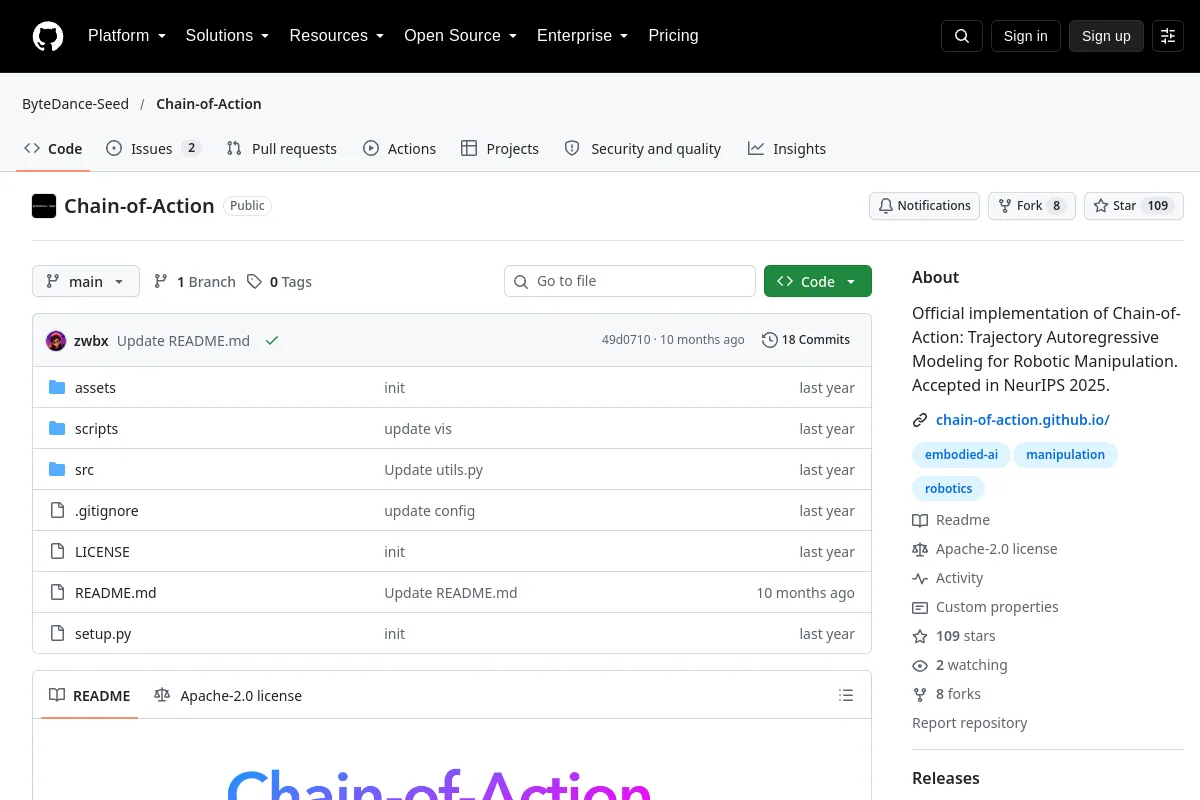 Repository
 Open Source
Offizielle Implementierung von Chain-of-Action: Trajectory Autoregressive Modeling for Robotic Manipulation. Akzeptiert in NeurIPS 2025.
Bewegungsplanung und -steuerung Repository
 Open Source
CHEK EGO Miner von Qingkong Technology: Verwenden Sie CHEK Mobile und Qingkong Miker Desktop, um EGO-Daten aus der ersten Person für verkörperte KI zu sammeln.
Frameworks für das Lernen von Robotern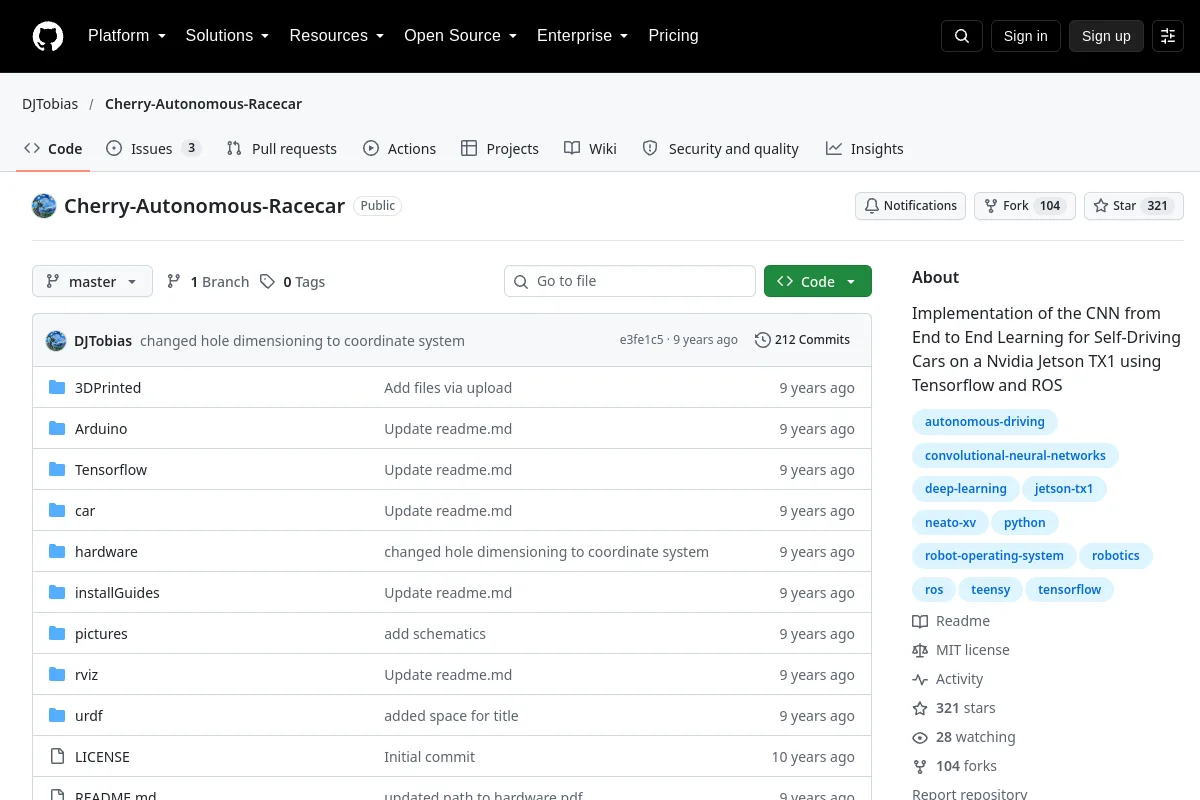 Repository
 Open Source
Autonomes Rennwagenprojekt von ROS und TensorFlow unter Verwendung erlernten Fahrverhaltens.
Flotten- und Autonomiesysteme Repository
 Open Source
Simulationsforschung zum Belohnungslernen aus menschlichen Zustandskorrekturen und -klärungen.
Simulation & Physik Repository
 Open Source
Unity 6-basierter Multi-Roboter-Simulator für ROS 2, SDFormat/SDF, LiDAR, Kamera, Tiefe, IMU, GPS und groß angelegte Robotiksimulation.
Simulation & Physik Repository
 Open Source
ROS-Tools und Raspberry Pi-Bilder für PX4-Drohnen.
Wahrnehmung & Geometrie Repository
 Open Source
C++-Toolbox für Robotik, optimale Steuerung und modellprädiktive Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Co-SLAM: Gemeinsame Koordinaten- und spärliche parametrische Codierungen für neuronales Echtzeit-SLAM
Navigation & SLAM Repository
 Open Source
Modelle für physisches, vernünftiges Denken und verkörperte Entscheidungsfindung.
Frameworks für das Lernen von Robotern Repository
 Open Source
Nur-Header-C++-Bibliothek für Robotik-, Steuerungs- und Pfadplanungsalgorithmen. In Arbeit, Beiträge sind willkommen!
Bewegungsplanung und -steuerung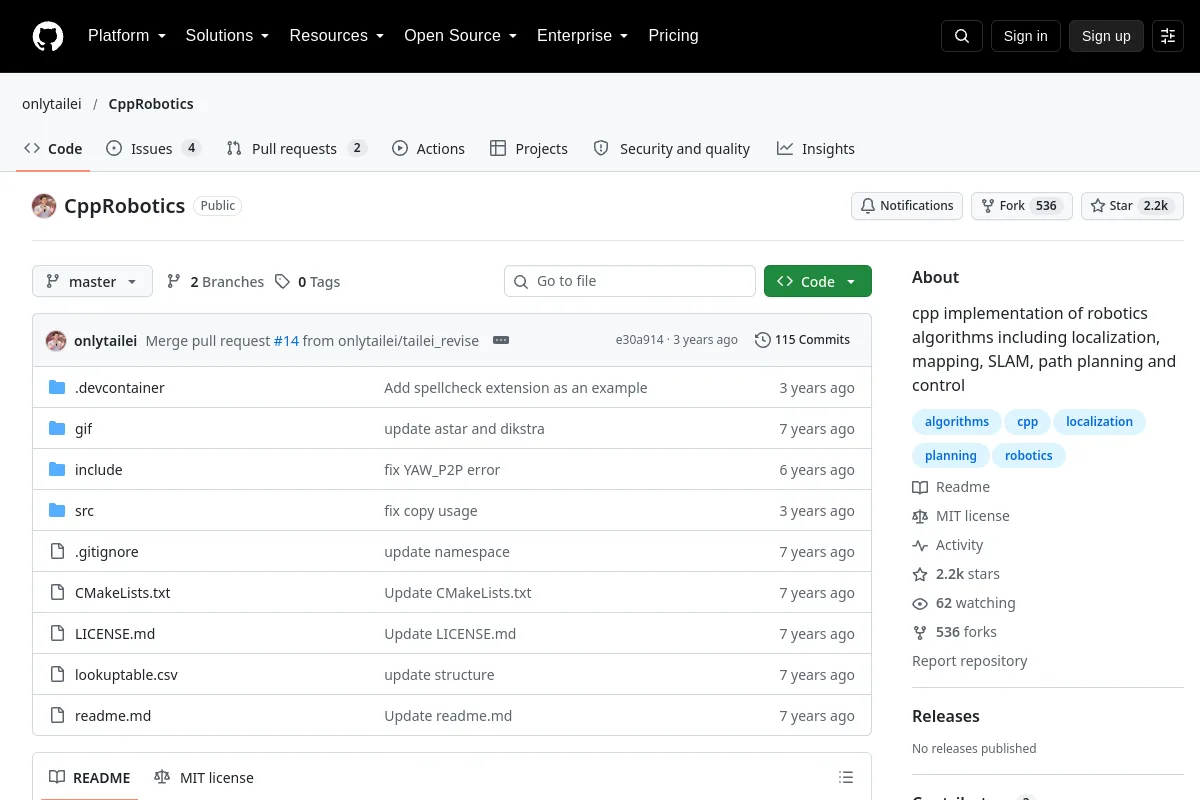 Repository
 Open Source
cpp-Implementierung von Robotik-Algorithmen einschließlich Lokalisierung, Kartierung, SLAM, Pfadplanung und -steuerung
Navigation & SLAM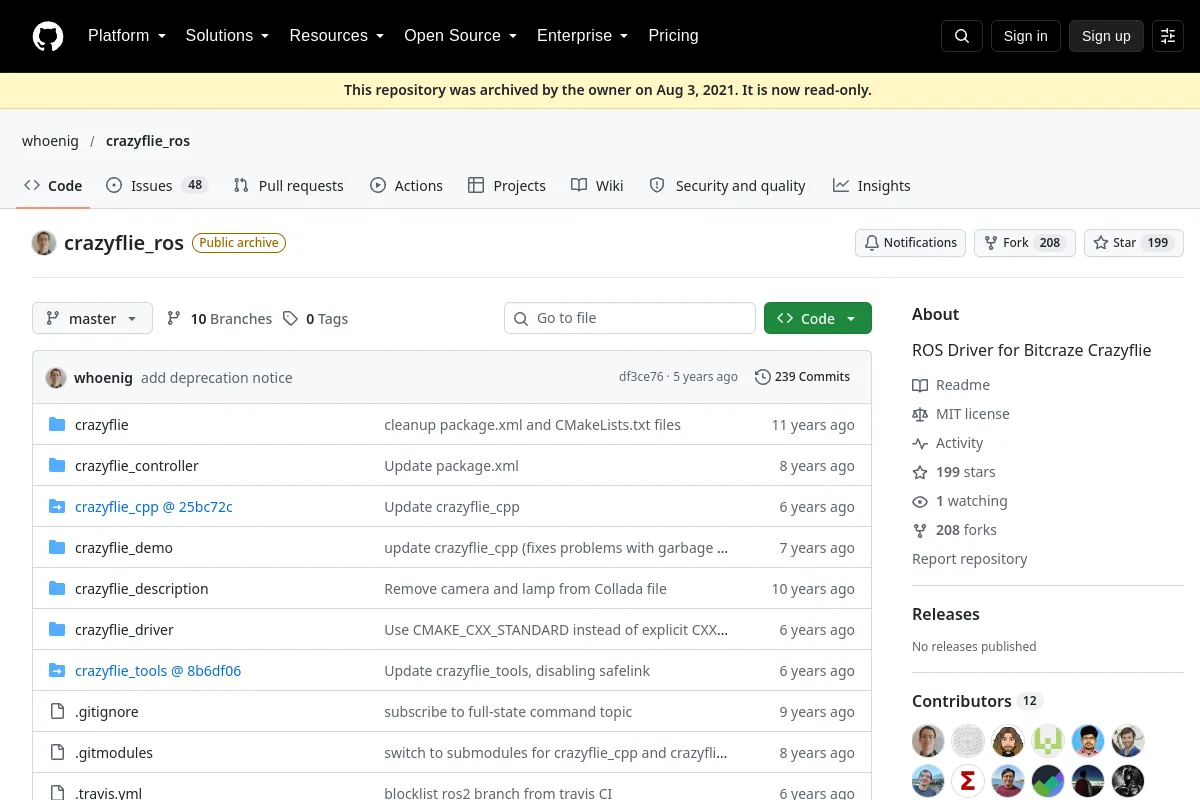 Repository
 Repository
 Open Source
ROS 2 Simulation für den Lernroboter iRobot® Create® 3
Simulation & Physik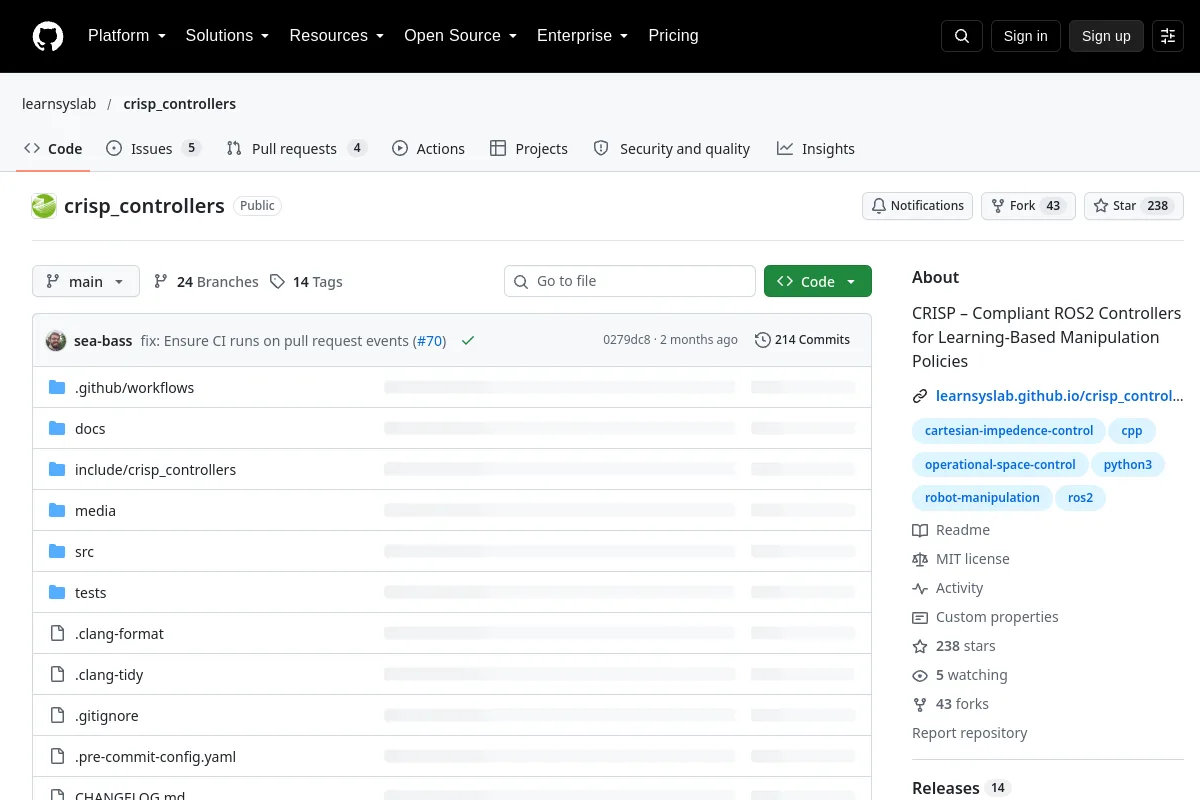 Repository
 Open Source
CRISP – kompatible ROS2-Controller für lernbasierte Manipulationsrichtlinien
Bewegungsplanung und -steuerung Repository
 Open Source
HINWEIS: Dieses Repository ist veraltet
Navigation & SLAM Repository
 Open Source
Das ctrlX AUTOMATION Software Development Kit für ROS 2.
Roboter-SDKs Repository
 Repository
Kennen Sie eine Ressource, die hierher gehört?