 Repository
 Open Source
catalyst-rl-tutorial · arrival-ltd
Verwendung von Catalyst.RL zum Trainieren eines Roboters für das Einsetzen von Stiften in Löcher in der Simulation.
Kurse & DokumentationDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotiklabore, Lernmaterialien, offizielle Dokumentationen und Referenzen.
Repository
Open Source
Verwendung von Catalyst.RL zum Trainieren eines Roboters für das Einsetzen von Stiften in Löcher in der Simulation.
Kurse & Dokumentation Repository
 Open Source
Dieses Repository bietet Tutorials für Reinforcement Learning und Imitation Learning mit ROBOTIS-Robotern und unterstützt die Sim2Real-Funktionalität für die Umsetzung der erlernten Richtlinien auf reale Roboter.
Kurse & Dokumentation Repository
 Open Source
Lernlabor für Steuerung, 3D-Wahrnehmung, Navigation und simuliertes Greifen.
Kurse & Dokumentation Repository
 Open Source
Papiersammlung über die Intelligenz und Fähigkeiten humanoider Roboter.
Normen- und Referenzsammlungen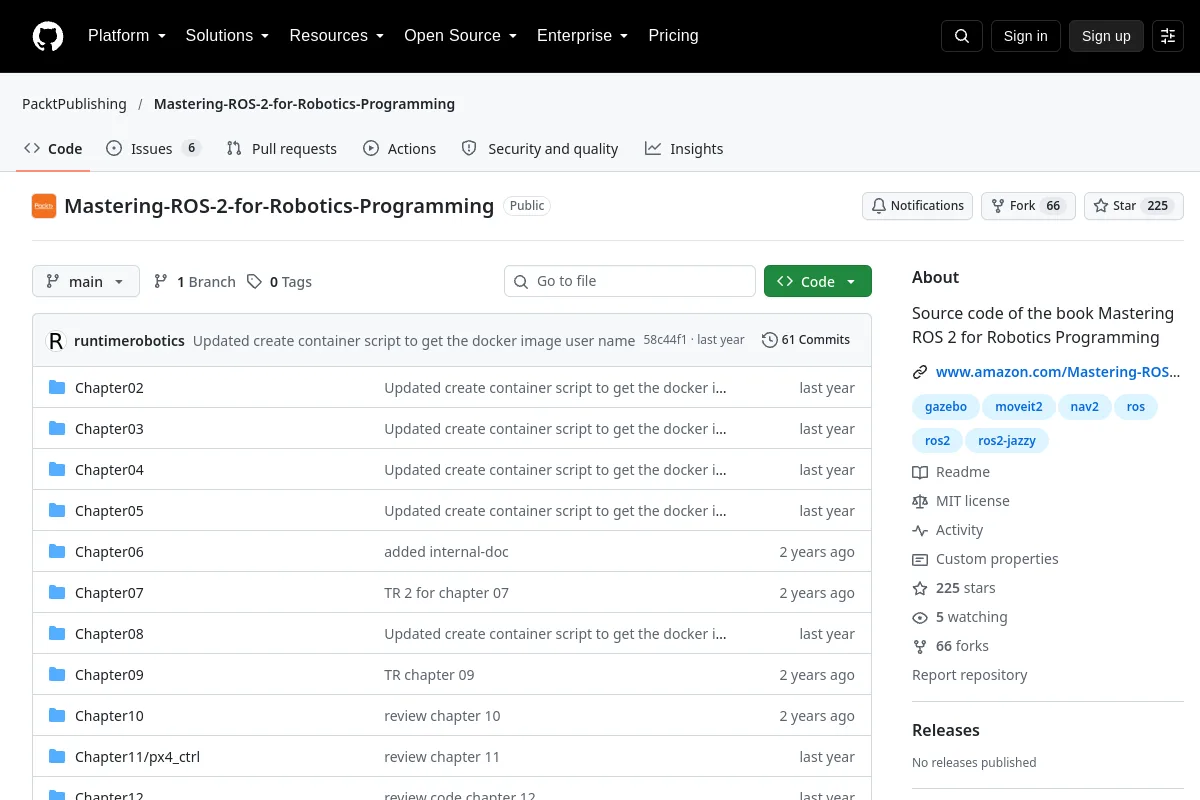 Repository
 Open Source
Quellcode des Buches Mastering ROS 2 for Robotics Programming
Kurse & Dokumentation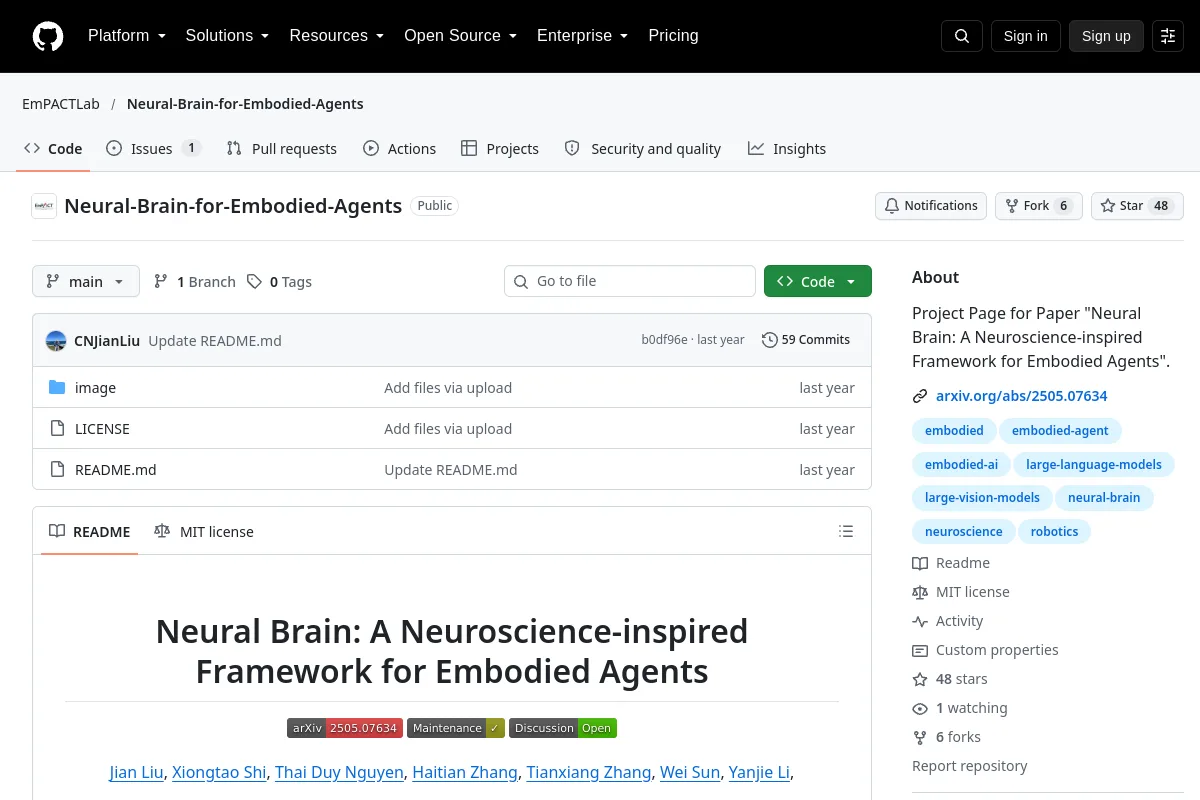 Repository
 Open Source
Projektseite für ein neurowissenschaftlich inspiriertes Framework für verkörperte Agenten.
Normen- und Referenzsammlungen Repository
 Open Source
Lösung von Übungen aus dem Buch „Probabilistische Robotik“
Kurse & Dokumentation Repository
 Open Source
Physische KI-Fähigkeiten für Coding-Agenten, mit praxiserprobter Robotik-Anleitung, der Robium-ai-CLI und einer Lern-Engine.
Normen- und Referenzsammlungen Repository
 Open Source
RoboScholar: Eine umfassende Papierliste der Forschung zu verkörperter KI und Robotik
Normen- und Referenzsammlungen Repository
 Open Source
Über den 3D-gedruckten Roboterarm, der von ROS 2 und Arduino angetrieben und über MoveIt gesteuert wird! 2 und Amazon Alexa. Es wird im Online-Kurs „Robotics and ROS 2 – Learn by…“ entwickelt und programmiert.
Kurse & Dokumentation Repository
 Open Source
Reihe von Tutorials zum Üben von Robotikkonzepten mit Webots und Python
Kurse & Dokumentation Repository
 Open Source
76 revisionssichere Claude-Fähigkeiten zur Automatisierung des Lebenszyklus von Industrierobotern, Cobots, AMR, ROS2, V&V, AI/ML und IEC 62443. 38 Erbauer- und Gutachterpaare, verankert in ISO 10218, 13849, 62061, 12100, 9283 …
Normen- und Referenzsammlungen Repository
 Open Source
Python- und C++-Beispiele für die ROS-Roboterarmentwicklung, MoveIt und visuelles Greifen.
Kurse & Dokumentation Repository
 Open Source
Best Practices, Konventionen und Tricks für ROS
Kurse & Dokumentation Repository
 Open Source
Lernhinweise und C++-Beispiele für das Robot Operating System.
Kurse & Dokumentation Repository
 Open Source
Roboter-Schwachstellendatenbank. Ein Archiv von Roboterschwachstellen und -fehlern.
Normen- und Referenzsammlungen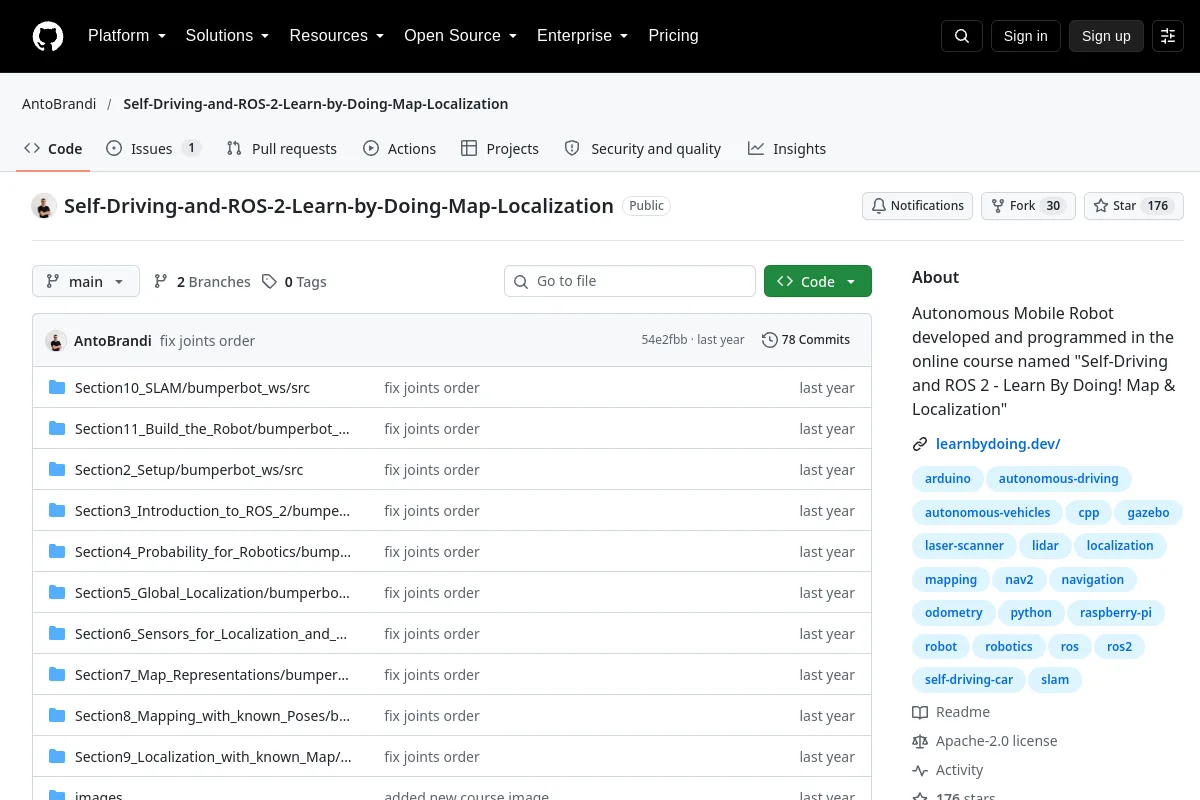 Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Map & Localization“
Kurse & Dokumentation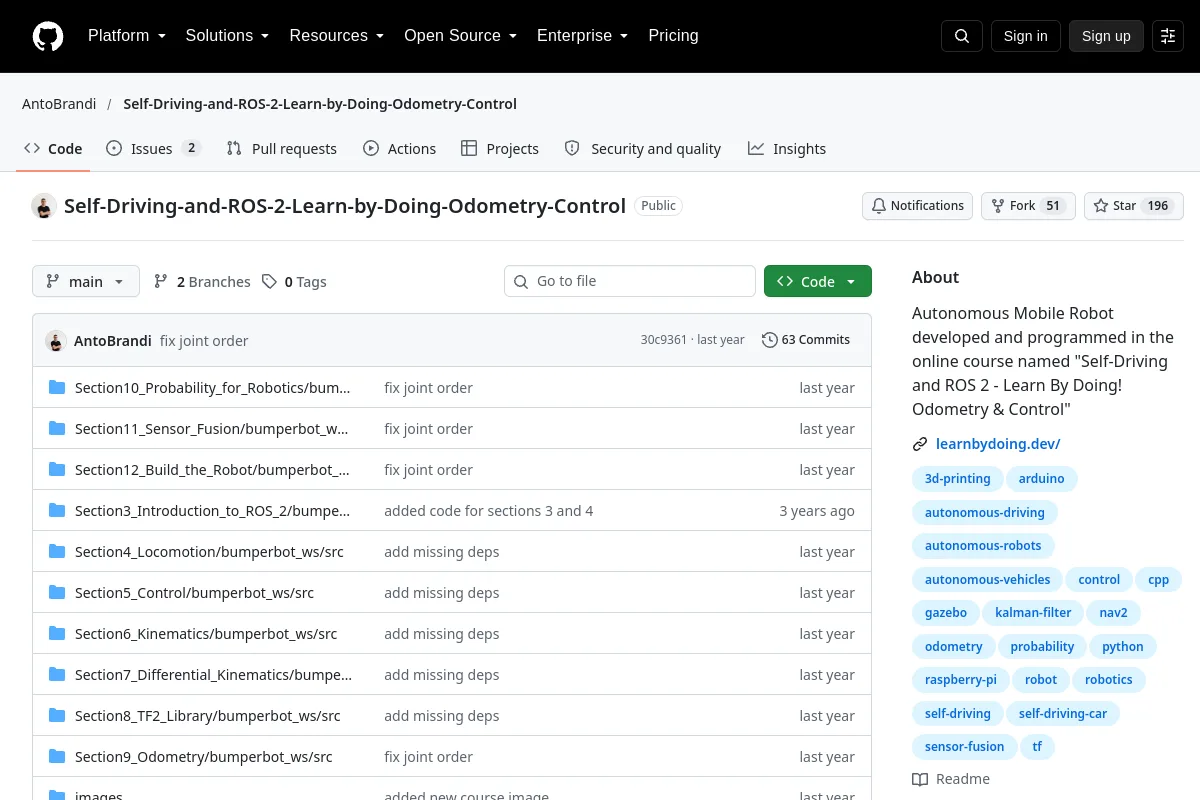 Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Odometry & Control“
Kurse & Dokumentation Repository
 Open Source
Autonomer mobiler Roboter entwickelt und programmiert im Online-Kurs „Self-Driving and ROS 2 – Learn By Doing! Plan & Navigation“
Kurse & Dokumentation Repository
 Open Source
Ein praktisches Handbuch in chinesischer Sprache mit Schwerpunkt auf Vision-Sprach-Aktionsmodellen und Robotiktechnik.
Kurse & Dokumentation Repository
 Open Source
Ein Simulations-Toolkit für Bodenroboter-FTF in Lagerumgebungen, einschließlich Tutorials für Roboternavigation und -lokalisierung
Kurse & DokumentationKennen Sie eine Ressource, die hierher gehört?