 Repository
 Open Source
PPI · InternRobotics
Greifer-Keypose und Objekt-Punktfluss als Schnittstellen für die bimanuelle Robotermanipulation
RoboterrichtlinienDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Vision-Sprach-Aktionsmodelle und Robotik-Grundlagenmodelle für Wahrnehmung, Manipulation und Kontrolle.
Repository
Open Source
Greifer-Keypose und Objekt-Punktfluss als Schnittstellen für die bimanuelle Robotermanipulation
Roboterrichtlinien Repository
 Open Source
Offizielle Umsetzung von „Learning Diverse Natural Behaviors for Enhancing the Agility of Quadrupedal Robots“
Roboterrichtlinien Repository
 Open Source
Durchgängige Robotersteuerung basierend auf einem generativen Diffusionsmodell
Roboterrichtlinien Repository
 Open Source
Code-Repository „Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation“.
Roboterrichtlinien Repository
 Open Source
Offizielle Codebasis für Sirius: Robot Learning on the Job
Roboterrichtlinien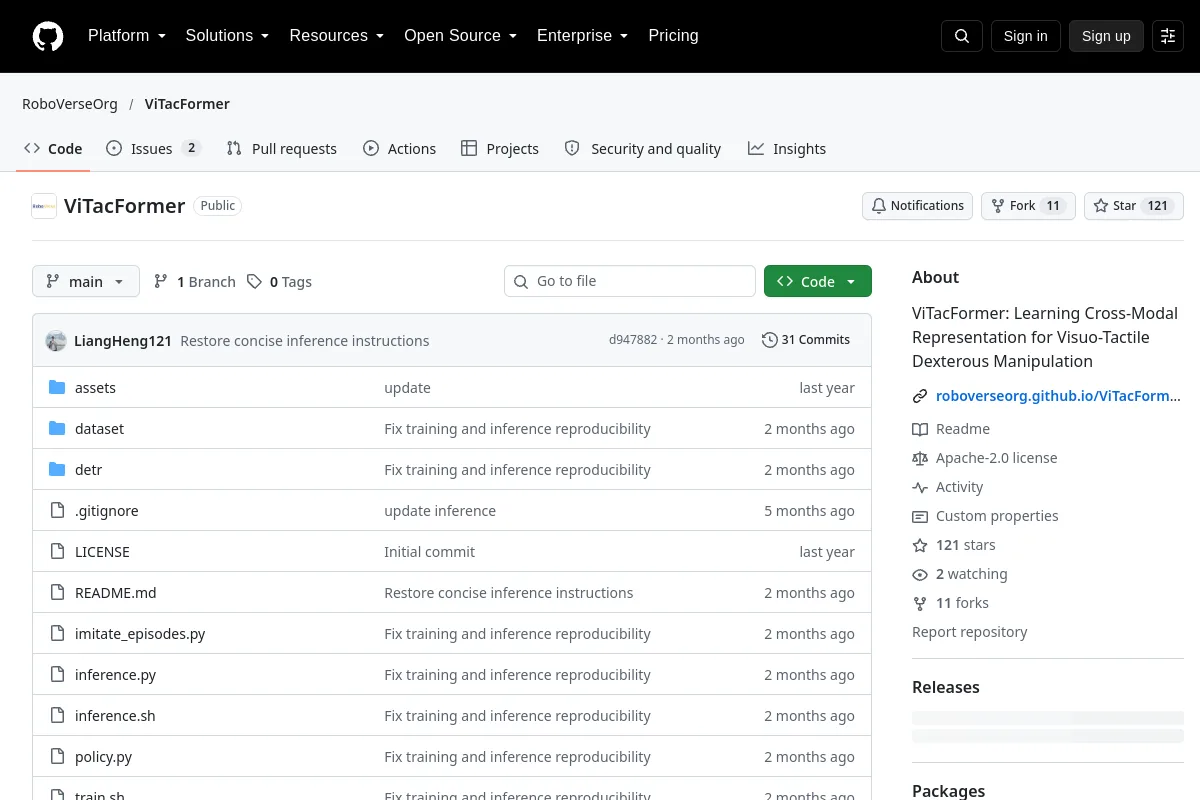 Repository
 Open Source
ViTacFormer: Erlernen der modalübergreifenden Darstellung für visuell-taktile geschickte Manipulation
Roboterrichtlinien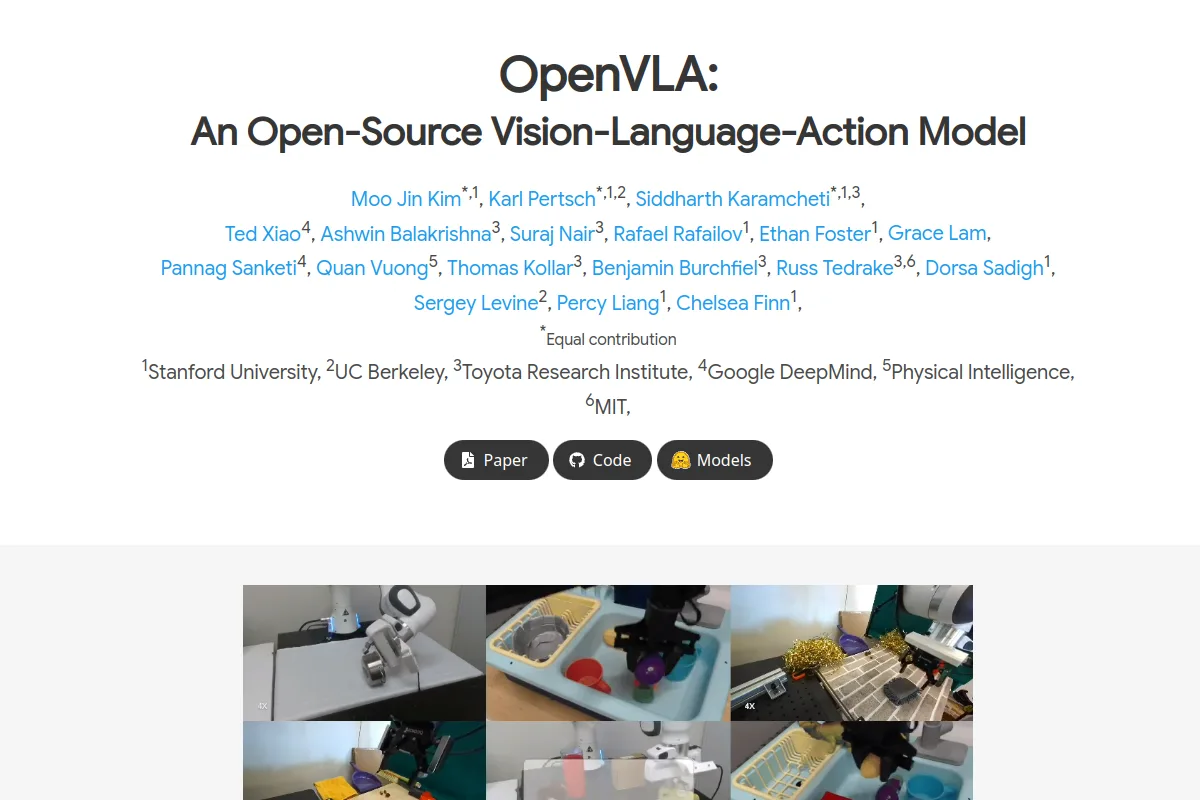 Website
 Open Source
Ein offenes Vision-Sprach-Aktionsmodell für die Robotermanipulation.
Vision-Sprache-Aktion Website
 Open Source
Ein kompaktes Vision-Sprach-Aktionsmodell im LeRobot-Ökosystem.
Vision-Sprache-AktionKennen Sie eine Ressource, die hierher gehört?