具身智能与机器人资源导航
找到用于模仿学习、强化学习和机器人策略适应的训练工作流程。
Robotiq 2-手指自适应夹持器 85 的 URDF 模型。
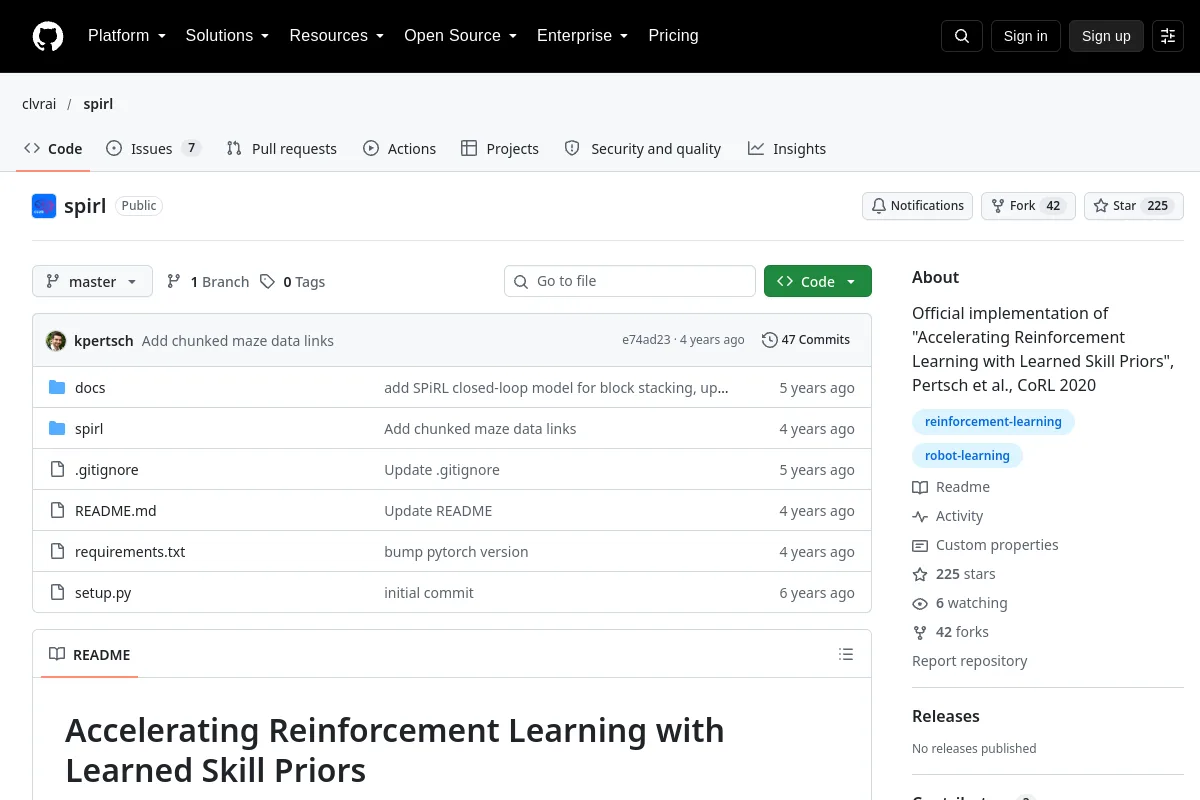
用于具有所学技能先验的强化学习的研究代码。
RVT和RVT-2机器人操纵策略的实施。
用于机器人项目的URDF、SDF和网格资产。
用于读取Dex-Net对象、抓取和抓取质量数据的工具。
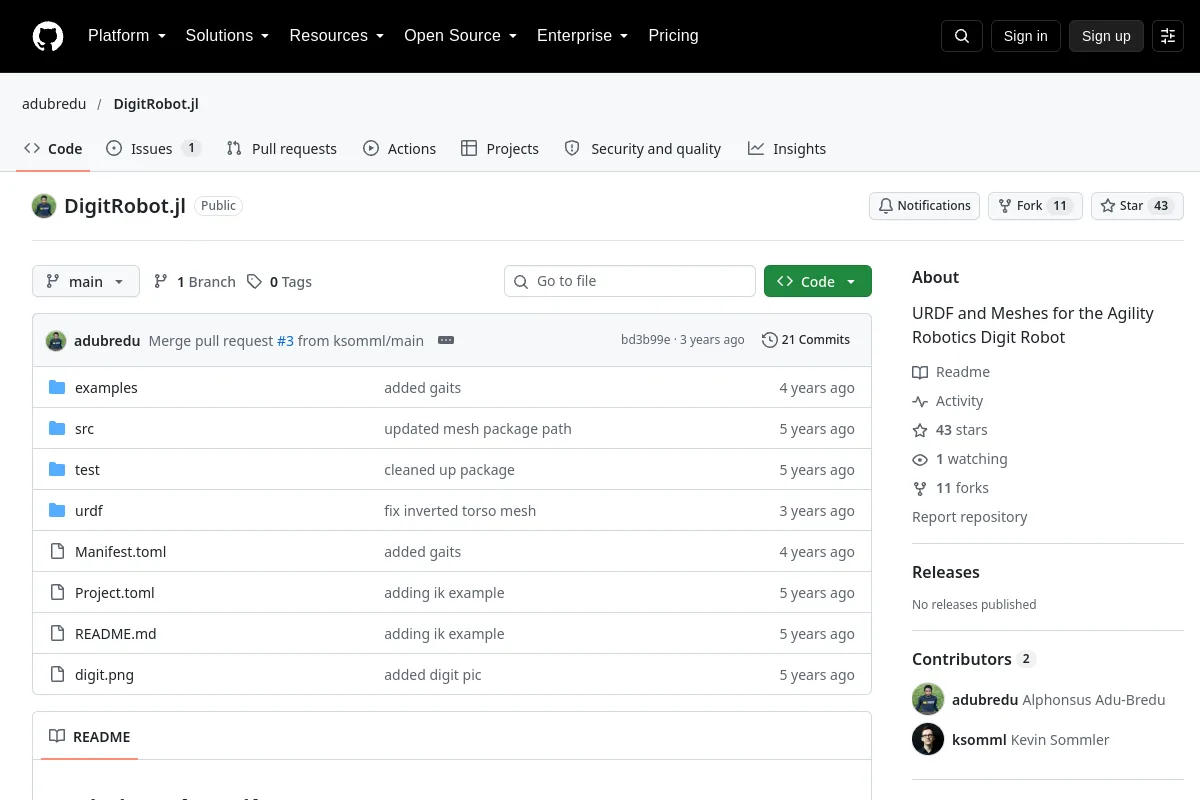
Agility Robotics Digit机器人的URDF和网格资源。
Poppy Ergo Jr机器人的ROS 1 URDF和Collada模型资产。
用于Kinova Kortex机器人手臂的ROS包。
使用 RTK GPS 的开放机器人割草机升级项目。
体现问答环境和代理训练代码。
AgiBot X1的强化学习训练代码。
JAXON人形机器人的URDF模型。
ACID:用于可变形对象操纵的动作条件隐式视觉动力学
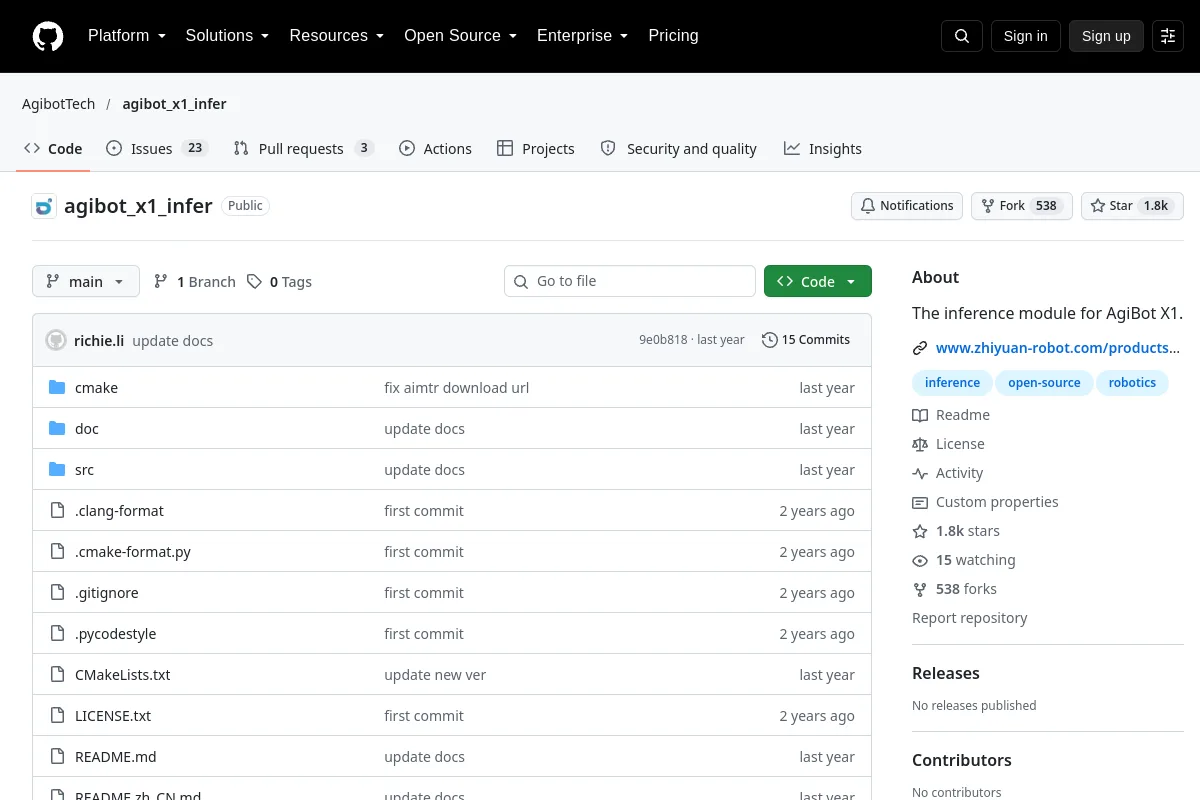
AgiBot X1的推理模块。
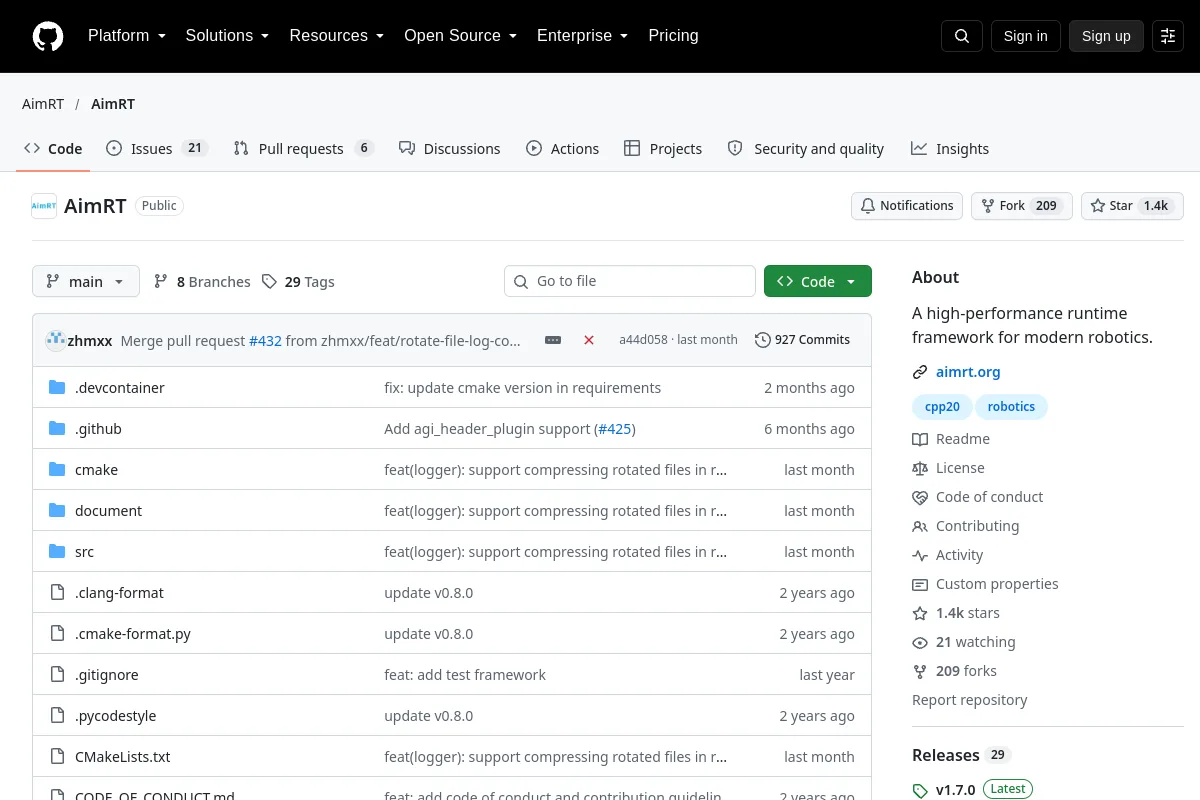
用于现代机器人应用的运行时框架。
用于代理先验引导的政策学习的项目页材料。
用于教育的MATLAB机器人工具箱。
用于基于图像的机器人学习的TensorFlow非对称演员批评家实现。
用于操作和扩展ROV、USV和机器人系统的平台。
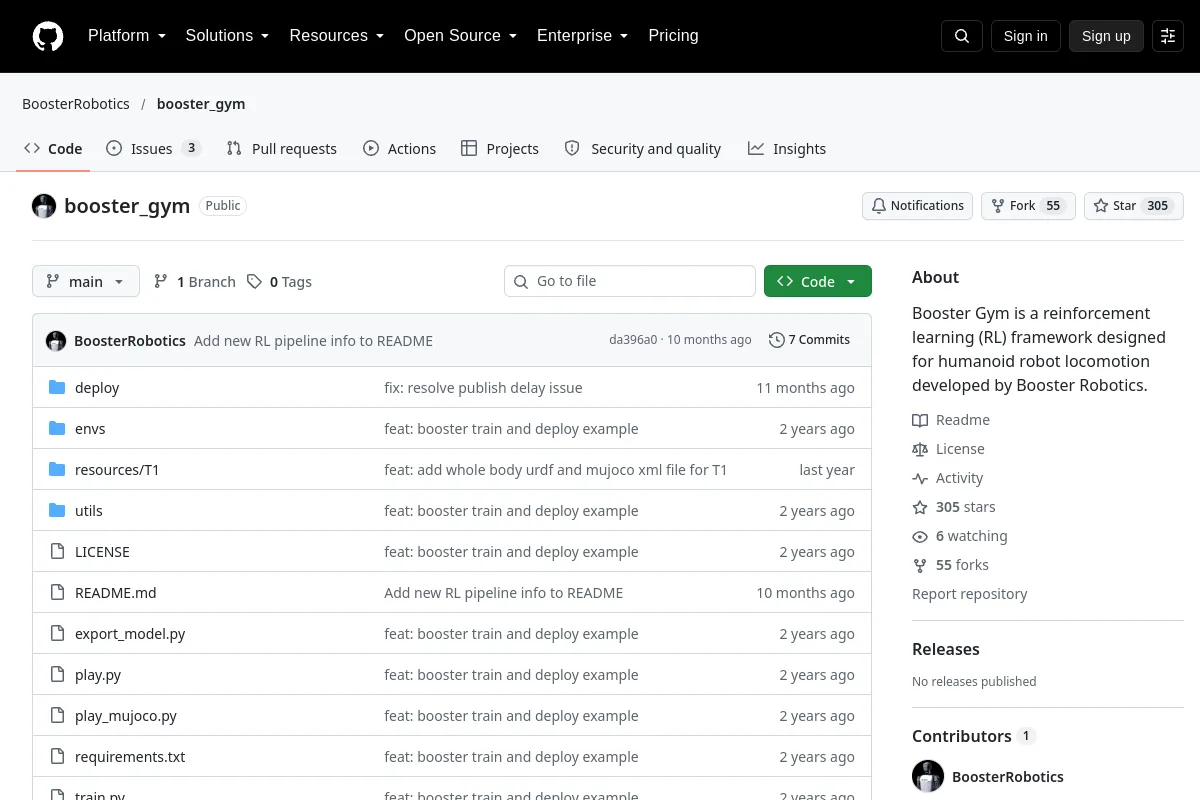
一种用于人形机器人运动的强化学习框架。
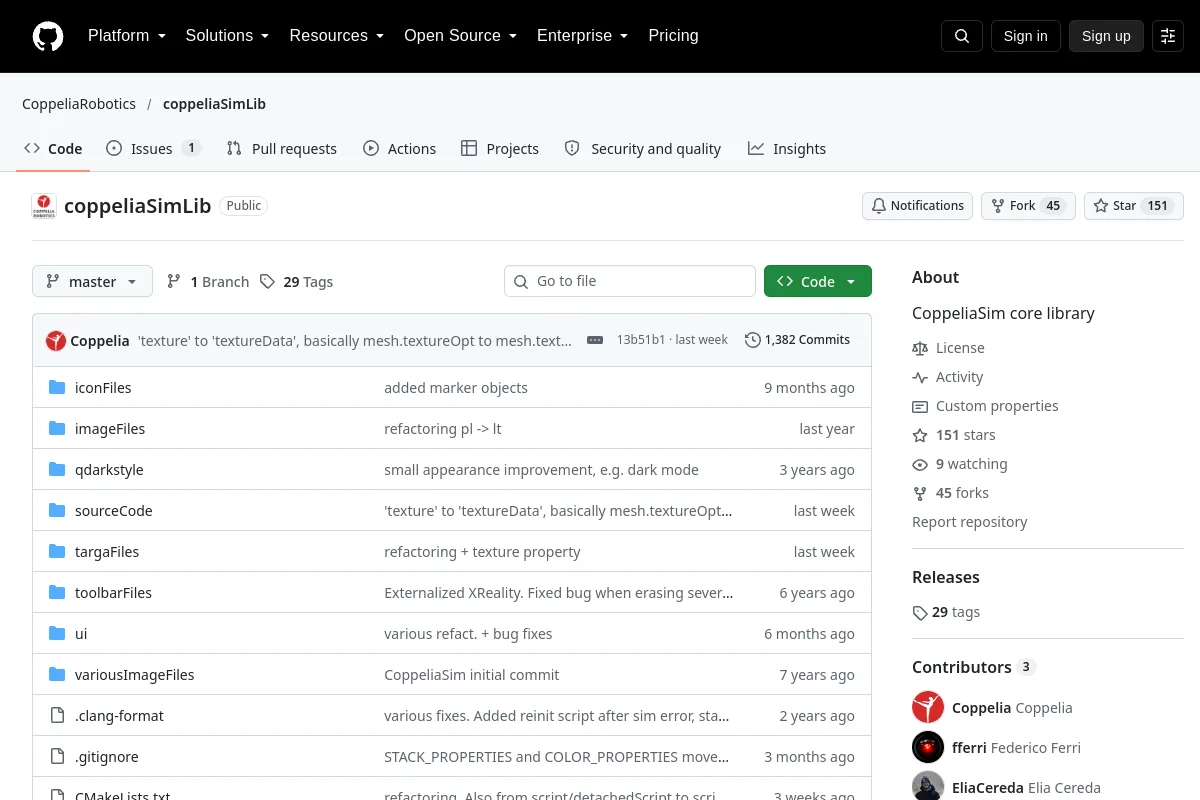
CoppeliaSim核心库。
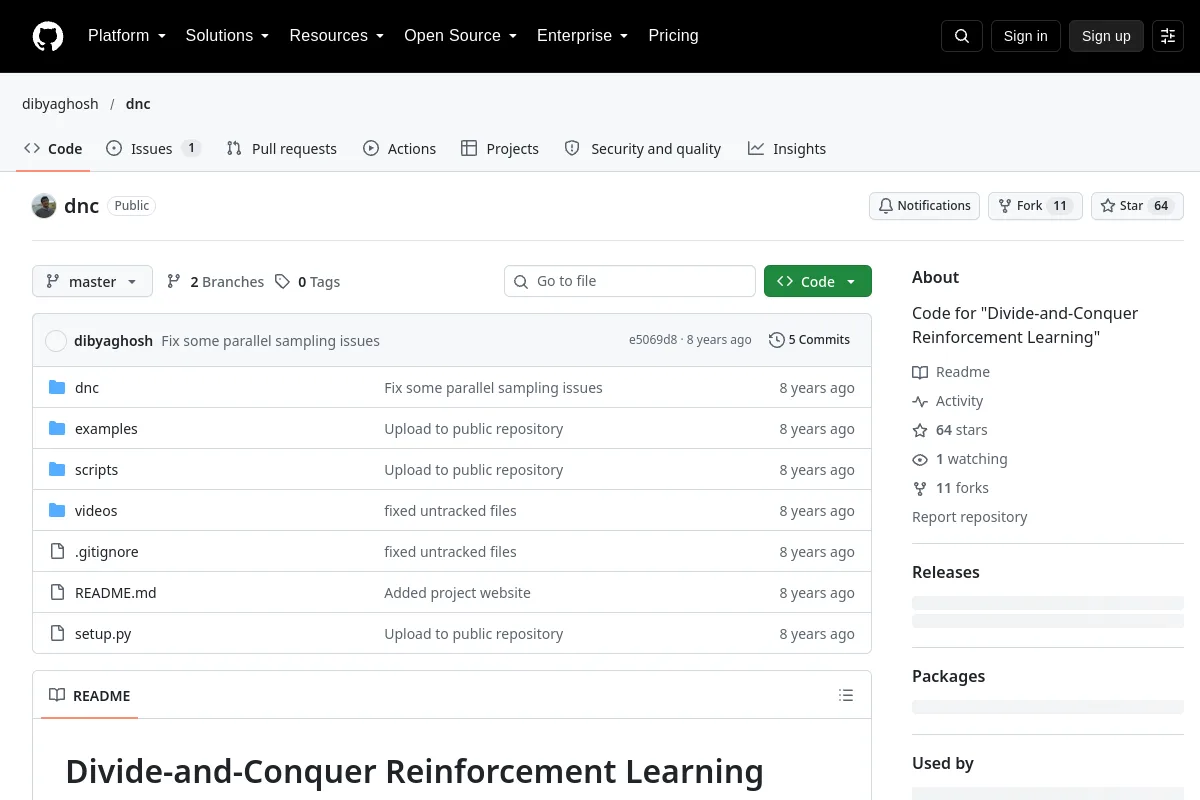
分而治之强化学习的研究实现。
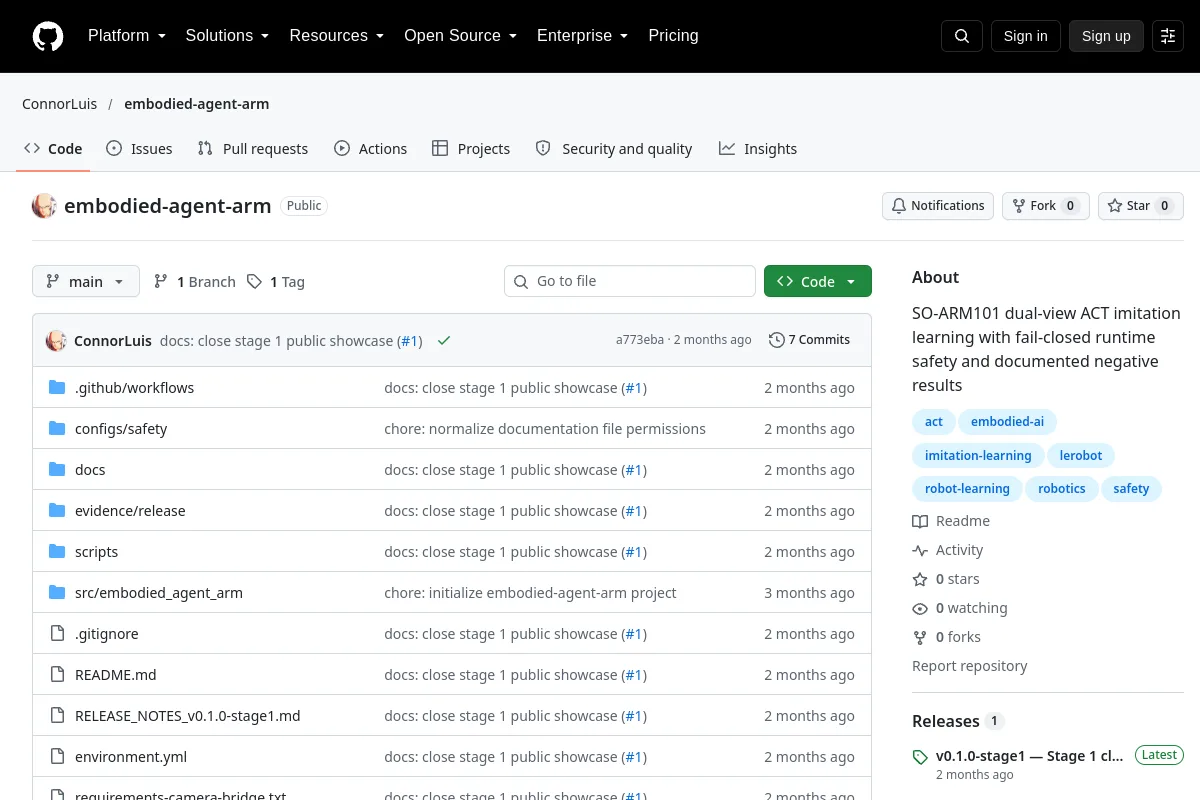
SO-ARM101双视图ACT实验具有记录的运行时间保障。
FluxVLA提供涵盖数据准备和机器人部署的VLA工程资源。
选型说明
检查数据格式、观察/动作接口和支持的环境。将框架的培训基础设施与单个策略的许可和要求区分开来。
知道属于这里的资源吗?
 科研
 代码仓库