具身智能与机器人资源导航
找到用于模仿学习、强化学习和机器人策略适应的训练工作流程。
用于机器人运动训练的强化学习工具。
用于腿式机器人学习的 Isaac Gym 环境。
StarVLA提供用于开发视觉-语言-动作模型的模块化代码。
EmbodiInfer为具体模型提供推理和强化学习推出基础设施。
EmbodiRun提供将具体模型与计算节点和机器人或模拟器连接的运行时。
Dexbotic提供用于视觉-语言-动作模型开发的工具箱。
用于Universal Robots手臂的ROS工业支持包。
用于机器人操纵实验的URDF和资产。
用于体现AI的SAPIEN仿真平台。
用于机器人学习的开放生态系统。
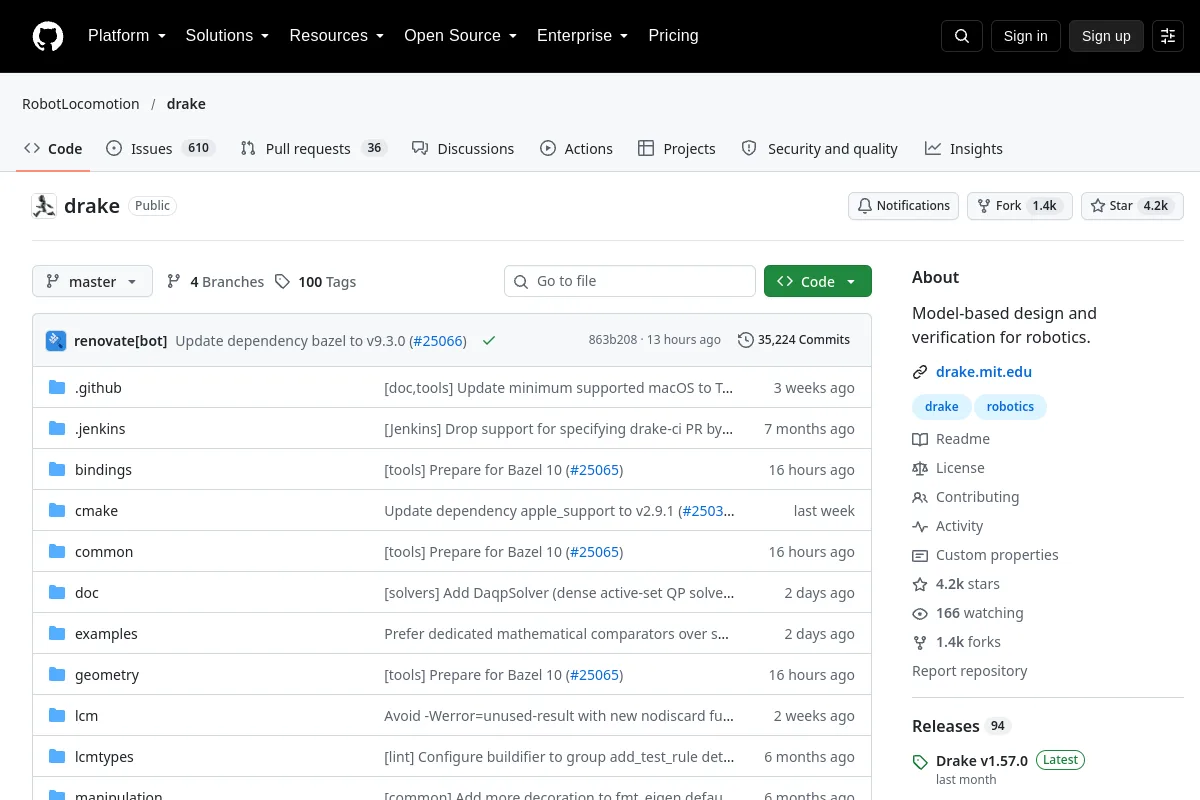
用于基于模型的机器人设计、模拟和分析的工具包。
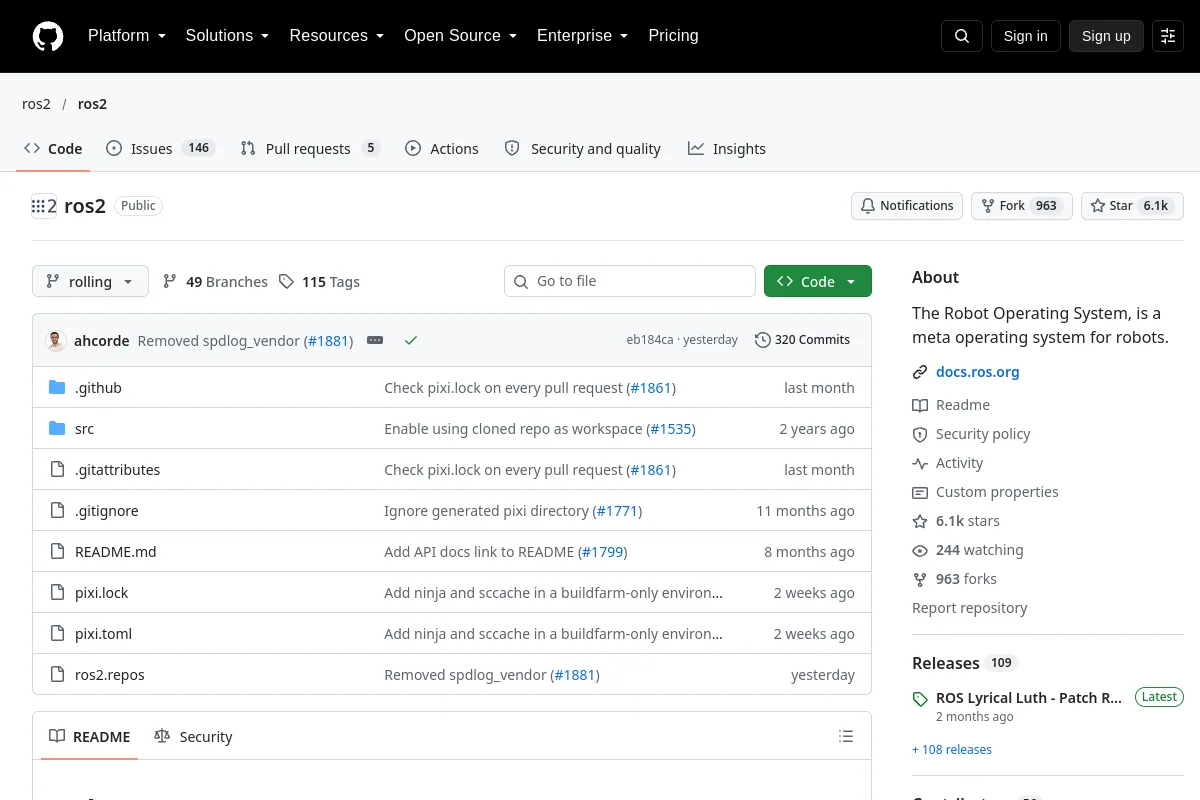
ROS 2核心平台及开发资源。
用于Fanuc机器人的ROS工业支持包。
具有域随机化的基于 SOFA 的软机器人 RL。
用于Hello Robot Stretch移动操纵器的ROS包。
RLinf ActProbe将基于探针的提前终止添加到体现策略强化学习中。
一种用于机器人的即插即用部署框架。只需部署,即可执行。
RoboHive提供用于机器人学习的框架和任务套件。
用于Kinova Gen3机器人手臂的ROS 2驱动程序。
OpenRAVE的机器人模型集合。
一种用于机器人研究的视觉基准系统。
iCub人形机器人的主要软件存储库。
在 Kubernetes 和 KubeEdge 上部署 ROS 和 ROS 2 工作负载的示例。
用于将机器人可供性注入多模式语言模型的研究代码。
选型说明
检查数据格式、观察/动作接口和支持的环境。将框架的培训基础设施与单个策略的许可和要求区分开来。
知道属于这里的资源吗?
 科研
 代码仓库