 Förvar
 Öppen källkod
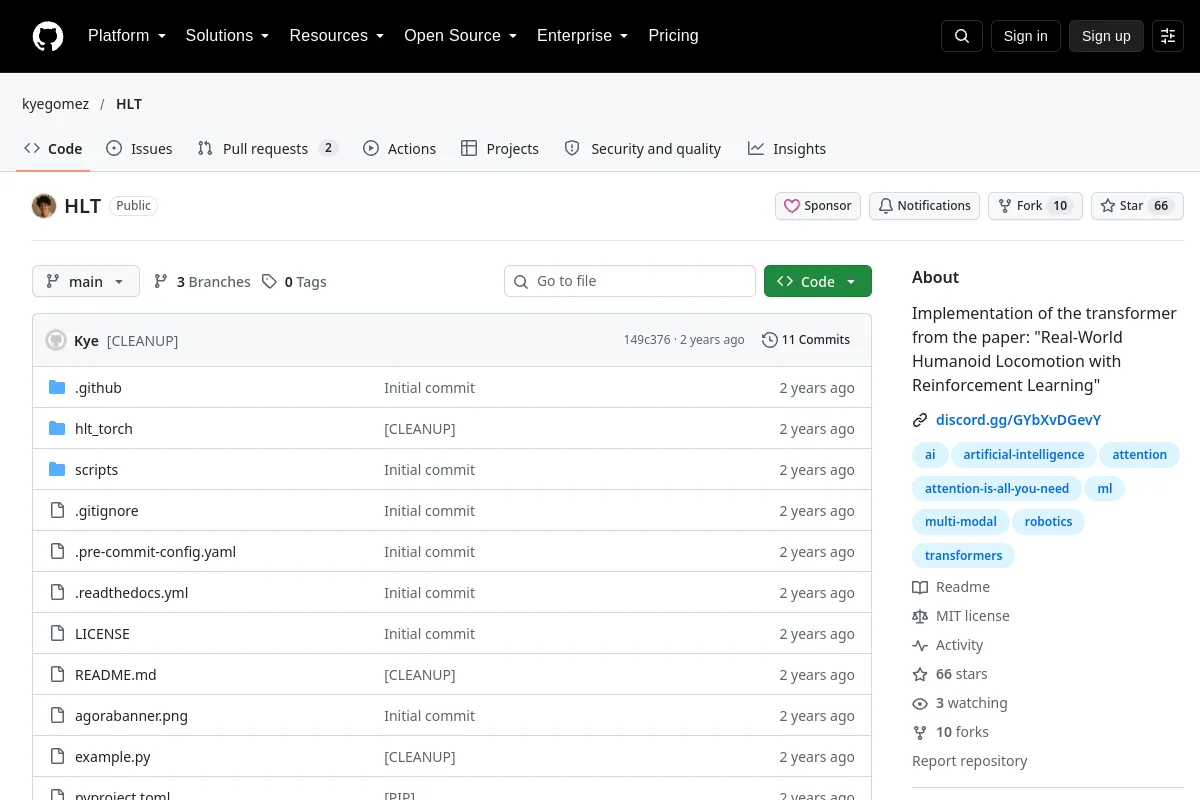
HLT · kyegomez
Implementering av transformatorn från tidningen: "Real-World Humanoid Locomotion with Reinforcement Learning"
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Öppen källkod
Implementering av transformatorn från tidningen: "Real-World Humanoid Locomotion with Reinforcement Learning"
Robotinlärningsramar Förvar
 Öppen källkod
Isaac Gym förstärkningsinlärningsram för robotmanipulatorer.
Robotinlärningsramar Förvar
 Öppen källkod
Bygg och firmware-installationsverktyg för mikro-ROS.
Robotinlärningsramar Förvar
 Öppen källkod
Lantbruksstyrda fordonsdemonstration med RAI-ramverket.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2 kommandoradstillägg med språkmodeller.
Robotinlärningsramar Förvar
 Öppen källkod
Ett agentgränssnitt för interaktion med ROS-baserade robotsystem.
Robotinlärningsramar Förvar
 Öppen källkod
Implementering av policy för 3D-flödesmatchning för enarms- och tvåarmsmanipulation.
Robotinlärningsramar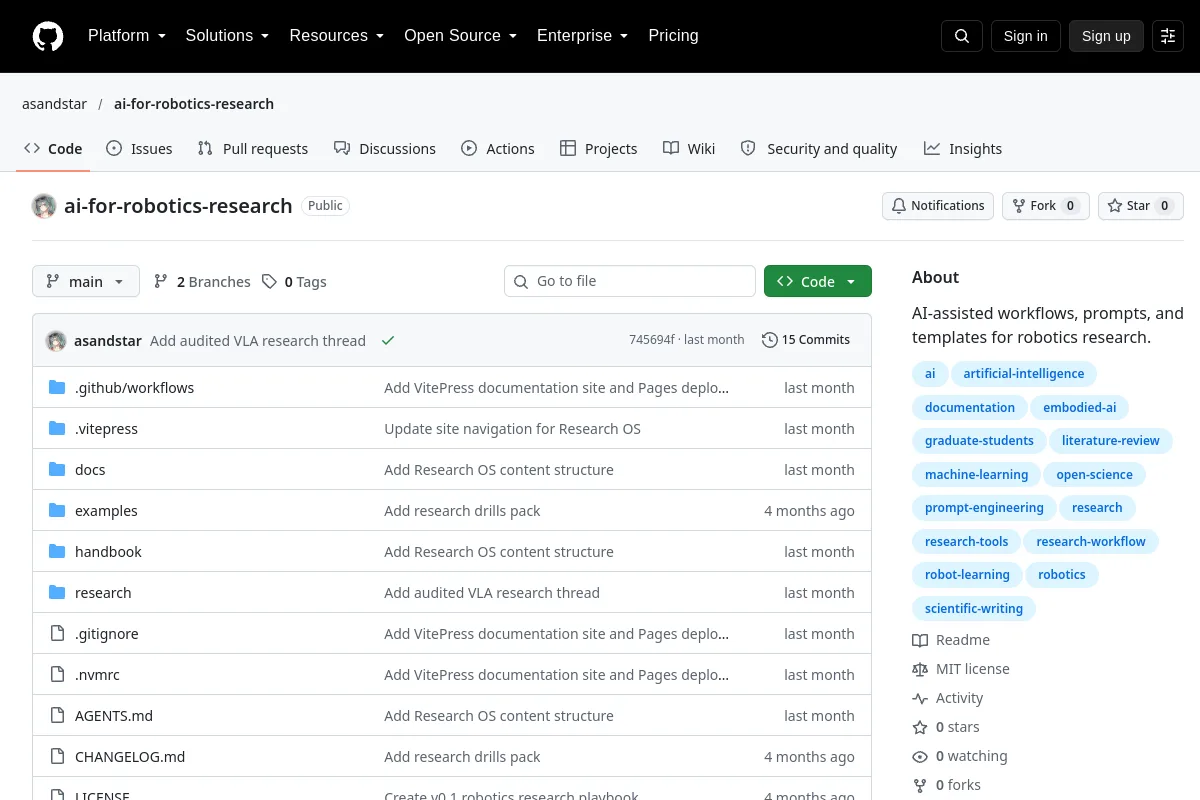 Förvar
 Öppen källkod
AI-assisterade arbetsflöden, uppmaningar och mallar för robotforskning.
Robotinlärningsramar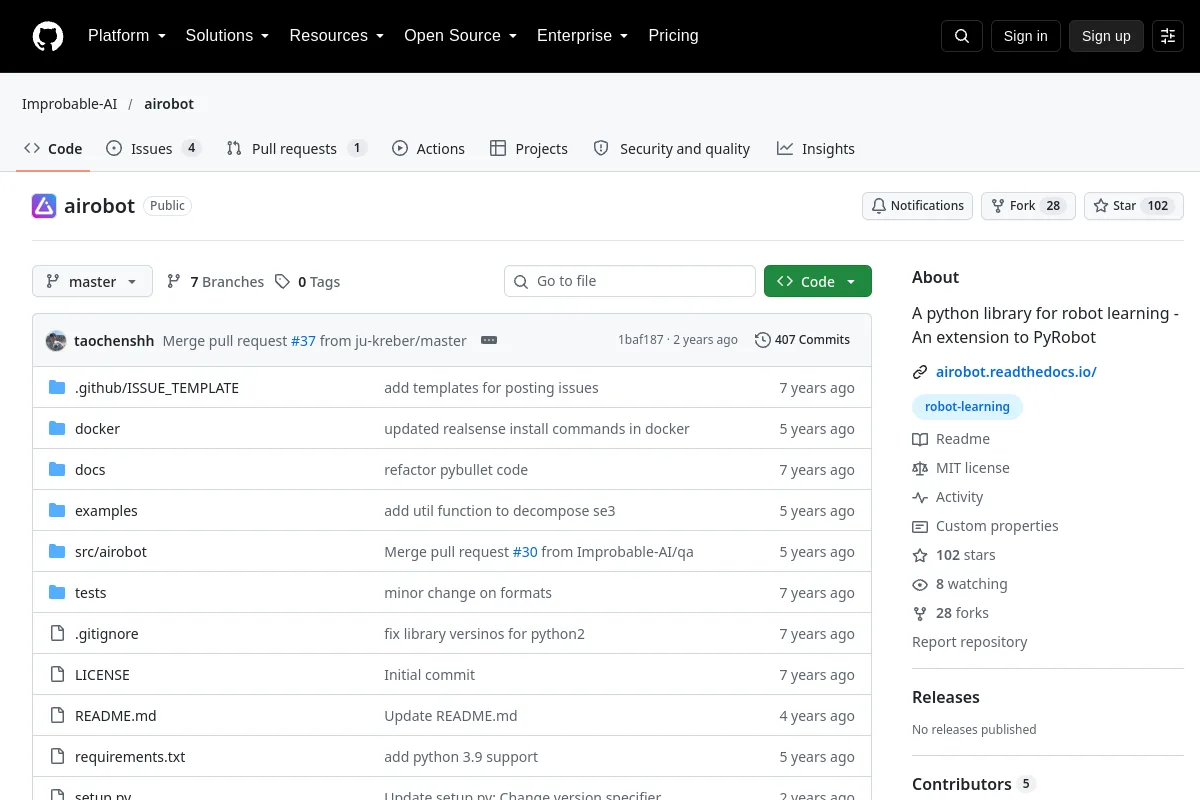 Förvar
 Öppen källkod
Ett pythonbibliotek för robotinlärning - En tillägg till PyRobot
Robotinlärningsramar Förvar
 Öppen källkod
Unity Robotics Demos
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Verktyg för att söka efter robotik och drönardata via en MCP-server.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Python-verktyg för att interagera med MicroPython-kompatibla kort.
Robotinlärningsramar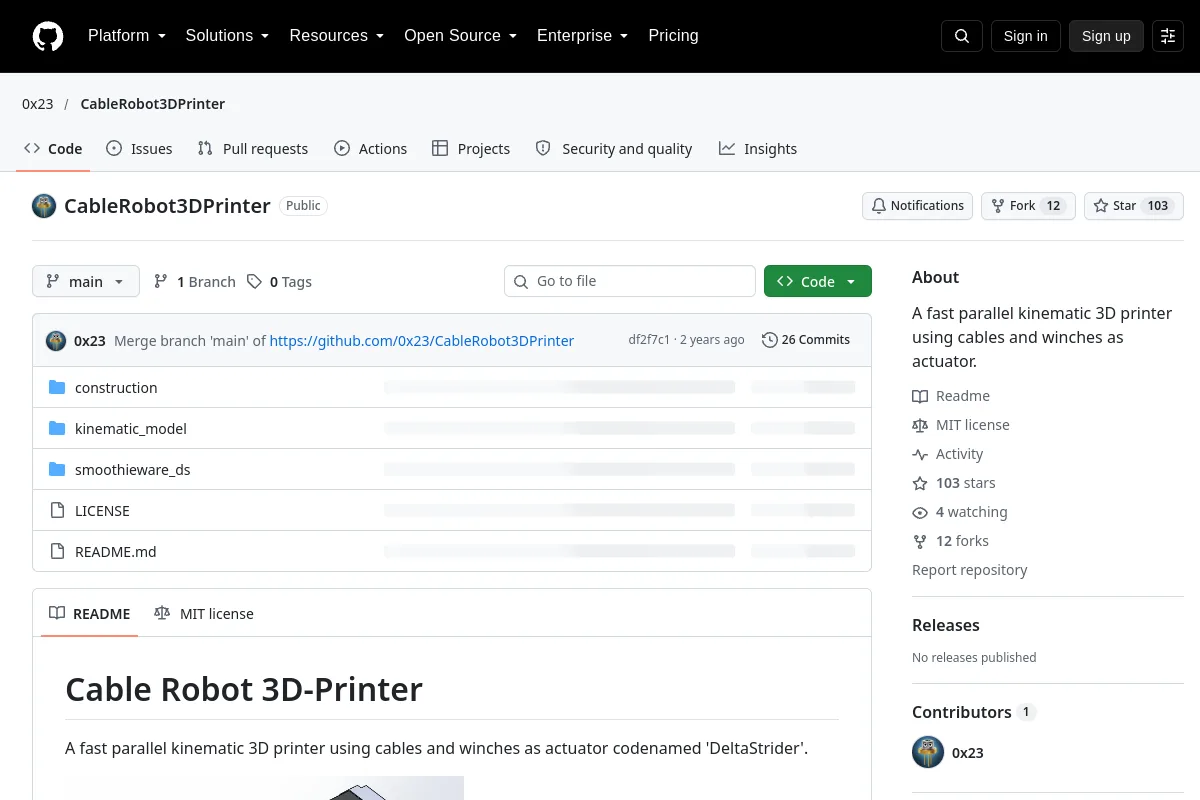 Förvar
 Öppen källkod
En snabb parallell kinematisk 3D-skrivare som använder kablar och vinschar som ställdon.
Robotinlärningsramar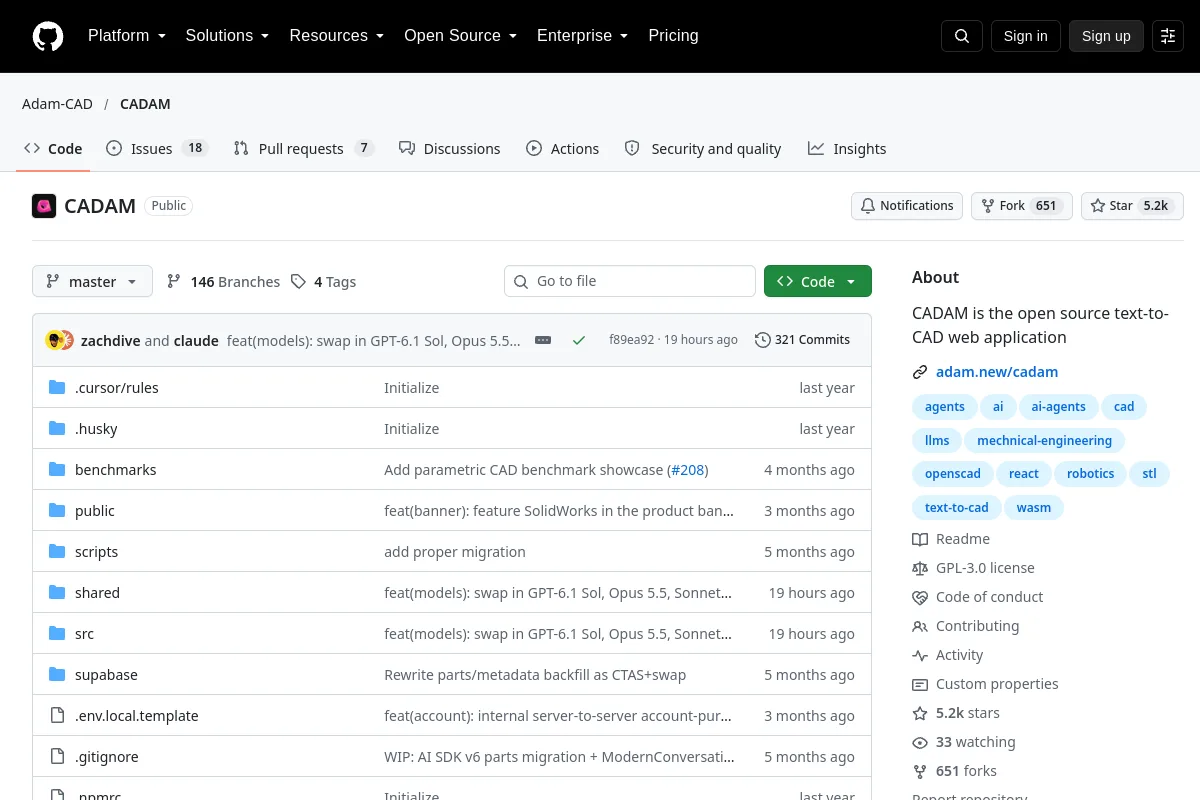 Förvar
 Öppen källkod
En text-till-CAD-webbapplikation med öppen källkod.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
ROS-paket som kombinerar robotplattformar Caster och Kinova.
Robotinlärningsramar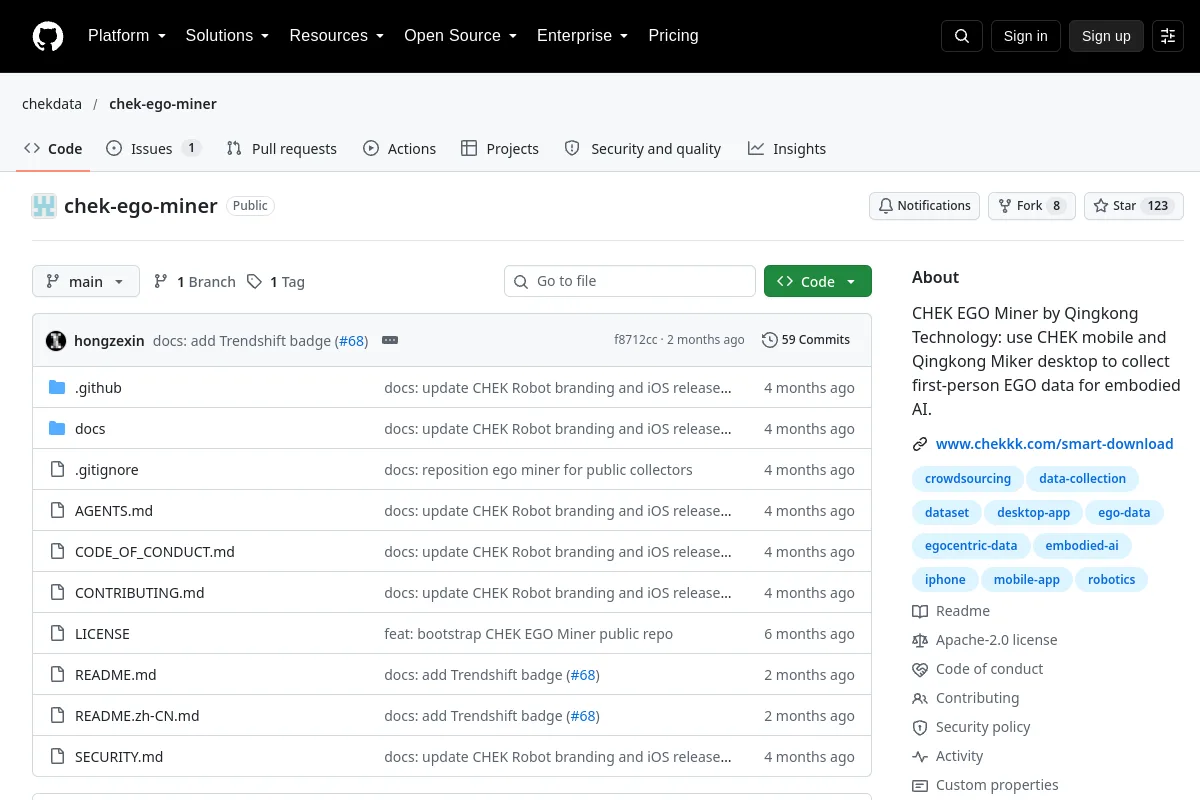 Förvar
 Öppen källkod
CHEK EGO Miner från Qingkong Technology: använd CHEK mobil och Qingkong Miker desktop för att samla in förstapersons EGO-data för förkroppslig AI.
Robotinlärningsramar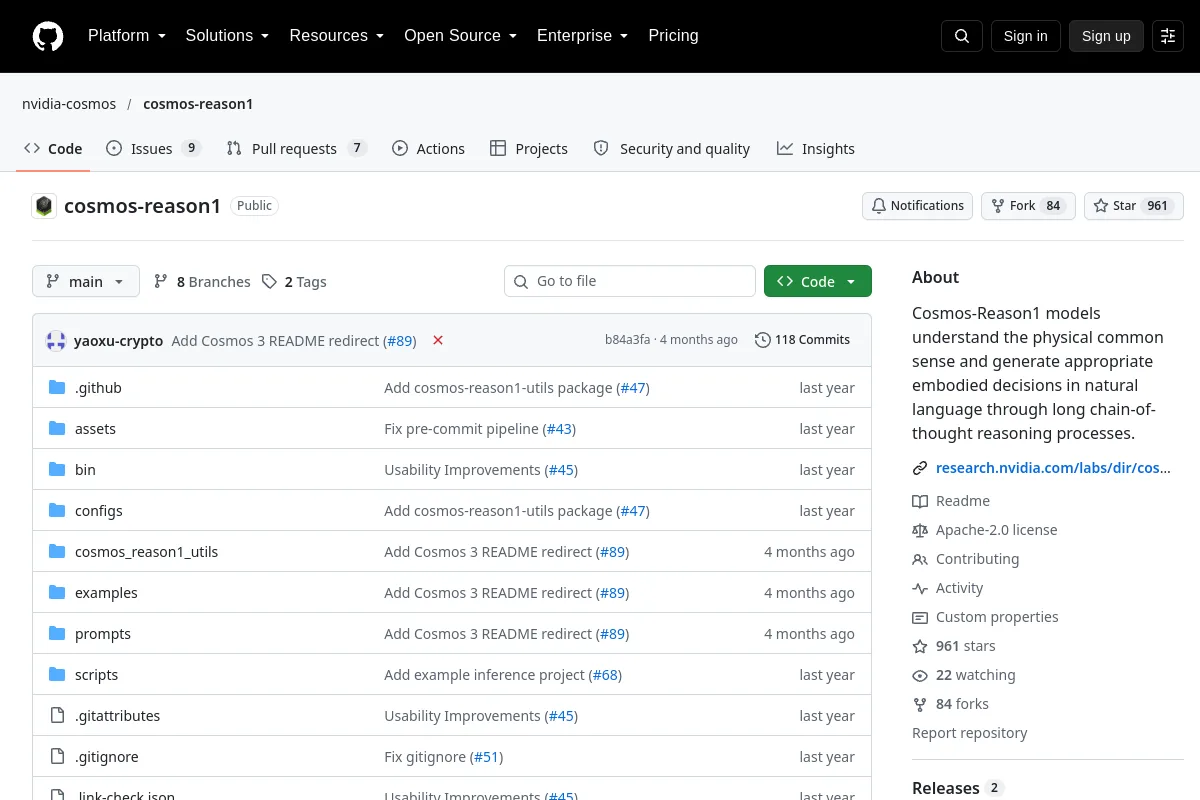 Förvar
 Öppen källkod
Modeller för fysiskt sunt förnuft och förkroppsligat beslutsfattande.
Robotinlärningsramar Förvar
 Öppen källkod
Bibliotek, verktyg och uppgifter för robotforskning från Google DeepMind.
Robotinlärningsramar Förvar
 Öppen källkod
Programvara för Mark Robers Domino Robot-projekt.
Robotinlärningsramar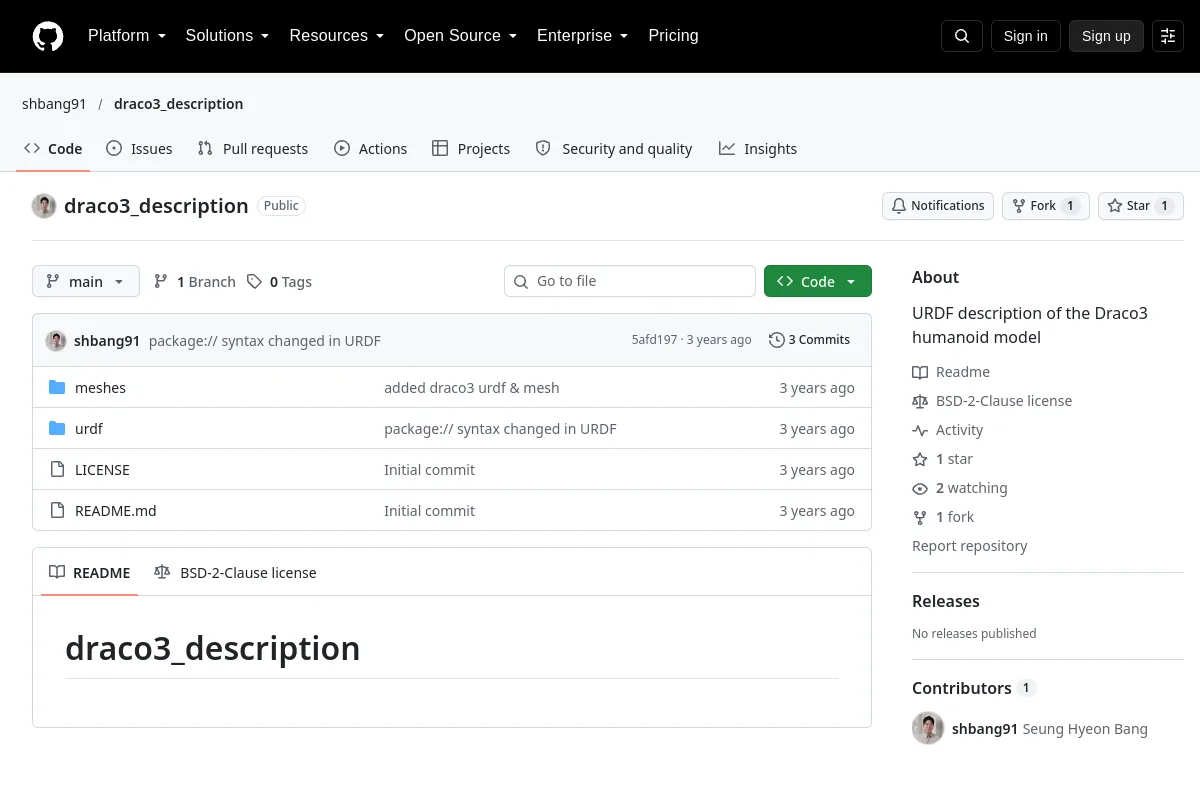 Förvar
 Öppen källkod
URDF-modell av den mänskliga roboten Draco3.
Robotinlärningsramar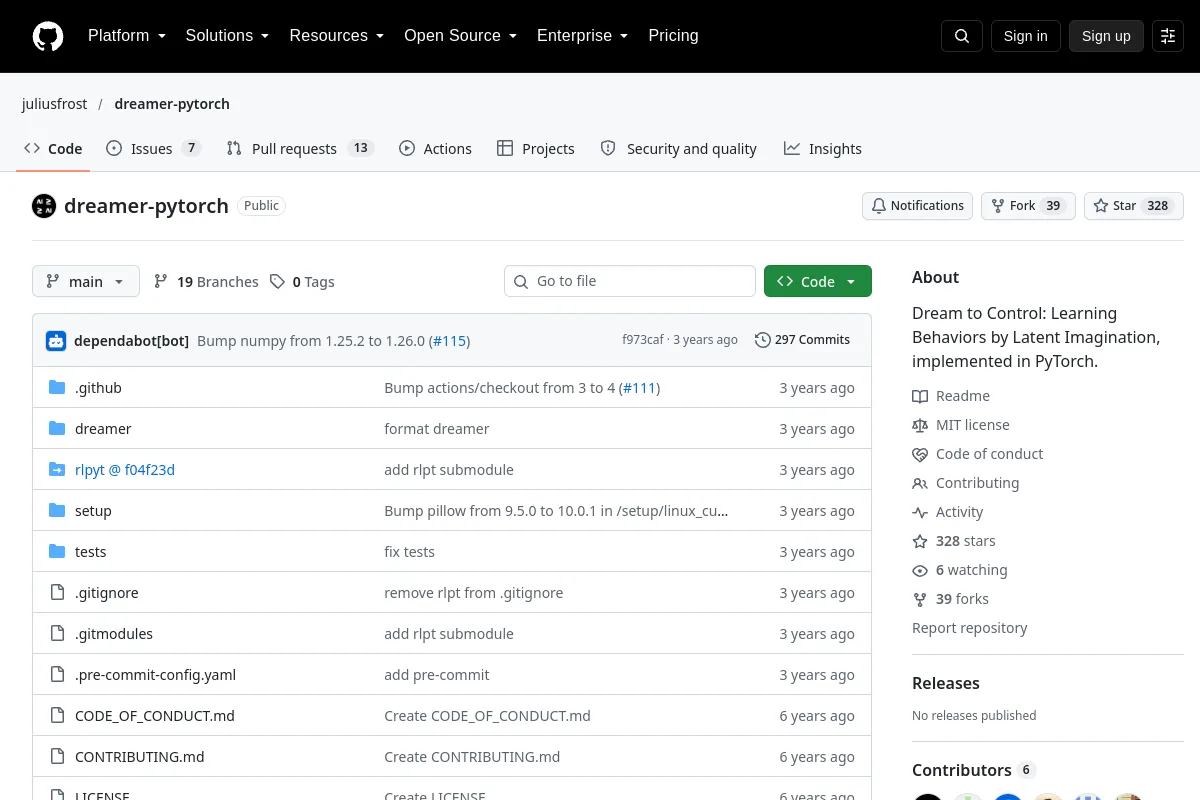 Förvar
 Öppen källkod
Dream to Control: Learning Behaviors by Latent Imagination, implementerad i PyTorch.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?