 Förvar
 Öppen källkod
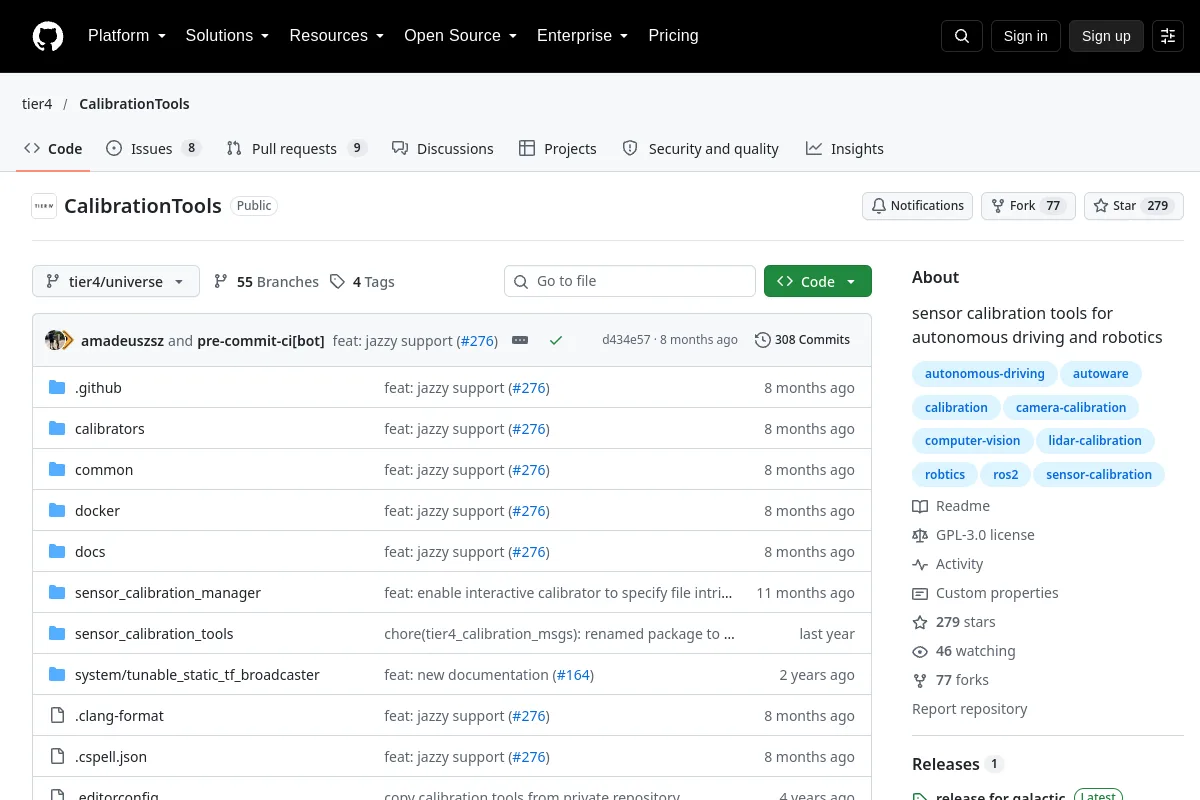
CalibrationTools · tier4
sensorkalibreringsverktyg för autonom körning och robotik
Perception & geometriTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
sensorkalibreringsverktyg för autonom körning och robotik
Perception & geometri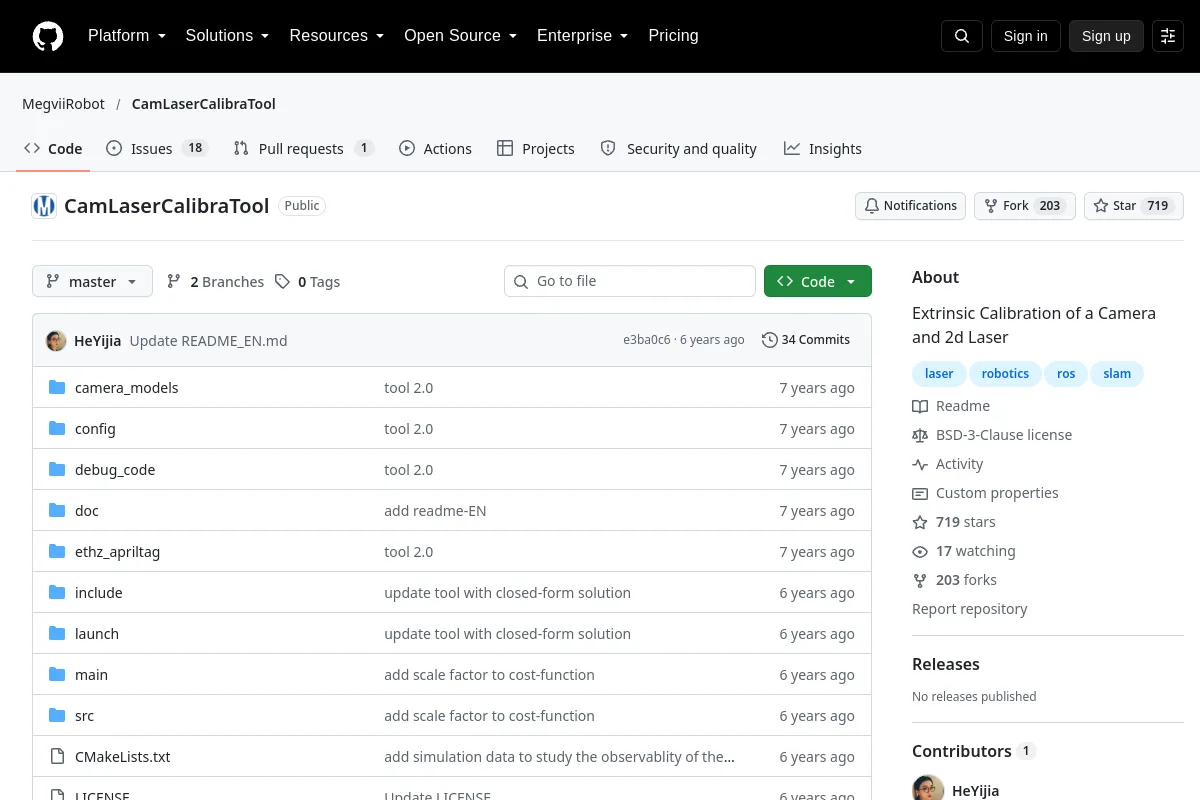 Förvar
 Öppen källkod
Extrinsisk kalibrering av en kamera och 2d-laser
Perception & geometri Förvar
 Öppen källkod
Kabel-robot analys och simuleringsplattform för forskning med öppen källkod
Simulering & fysik Förvar
 Förvar
 Öppen källkod
ROS-paket som kombinerar robotplattformar Caster och Kinova.
Robotinlärningsramar Förvar
 Öppen källkod
Den öppna källkodsrobotens körtid som registrerar en körning, kör den igen mot ny kod och returnerar en utgångskod.
Mellanvara och kommunikation Förvar
 Öppen källkod
Officiell implementering av Chain-of-Action: Trajectory Autoregressive Modeling for Robotic Manipulation. Godkänd i NeurIPS 2025.
Rörelseplanering och kontroll Förvar
 Öppen källkod
CHEK EGO Miner från Qingkong Technology: använd CHEK mobil och Qingkong Miker desktop för att samla in förstapersons EGO-data för förkroppslig AI.
Robotinlärningsramar Förvar
 Öppen källkod
ROS och TensorFlow autonoma racerbilsprojekt med inlärt körbeteende.
Flotta och autonomisystem Förvar
 Öppen källkod
Simuleringsforskning om belöningsinlärning från mänskliga tillståndskorrigeringar och förtydliganden.
Simulering & fysik Förvar
 Öppen källkod
Unity 6-baserad multirobotsimulator för ROS 2, SDFormat/SDF, LiDAR, kamera, djup, IMU, GPS och storskalig robotsimulering.
Simulering & fysik Förvar
 Öppen källkod
ROS-verktyg och Raspberry Pi-bilder för PX4-drivna drönare.
Perception & geometri Förvar
 Öppen källkod
C++ verktygslåda för robotik, optimal kontroll och modellförutsägande kontroll.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Co-SLAM: Joint Coordinate and Sparse Parametric Encodings for Neural Real-Time SLAM
Navigation & SLAM Förvar
 Öppen källkod
Modeller för fysiskt sunt förnuft och förkroppsligat beslutsfattande.
Robotinlärningsramar Förvar
 Öppen källkod
C++-bibliotek med endast rubriker för robotik, kontroll och vägplaneringsalgoritmer. Arbete pågår, bidrag är välkomna!
Rörelseplanering och kontroll Förvar
 Öppen källkod
cpp-implementering av robotalgoritmer inklusive lokalisering, kartläggning, SLAM, vägplanering och kontroll
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
ROS 2 Simulering för iRobot® Create® 3 utbildningsrobot
Simulering & fysik Förvar
 Öppen källkod
CRISP – Kompatibla ROS2-kontroller för inlärningsbaserade manipulationspolicyer
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
Utvecklingssatsen ctrlX AUTOMATION för ROS 2.
Robot SDK:er Förvar
 Förvar
Vet du en resurs som hör hemma här?