Repozytorium
 Otwarte źródło
oomwoo · makerspet
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacjiKATALOG WCIELONEJ AI
Poznaj ramiona robotów, zręczne ręce i platformy rozwojowe do eksperymentów z ucieleśnioną sztuczną inteligencją.
Repozytorium
Otwarte źródło
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oparta na ESP32 platforma dla czworonożnych robotów o otwartym kodzie źródłowym, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań STEM, kodowania i robotyki, zastosowań robotyki IoT…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Platforma open source dla czworonożnych robotów, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań w dziedzinach STEM, edukacji w zakresie kodowania i robotyki, zastosowań robotyki IoT, systemów wspomaganych sztuczną inteligencją…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oto wszystko, co musisz wiedzieć o POPI, naszym czworonożnym robocie typu open source. Jeśli chcesz sprawdzić filmy, które będziemy publikować na ten temat, możesz zajrzeć na nasz kanał YouTube.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
Odniesienie historyczne: programowalny i wysoce zwrotny robot-kot do edukacji STEM i usług wspomaganych sztuczną inteligencją.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji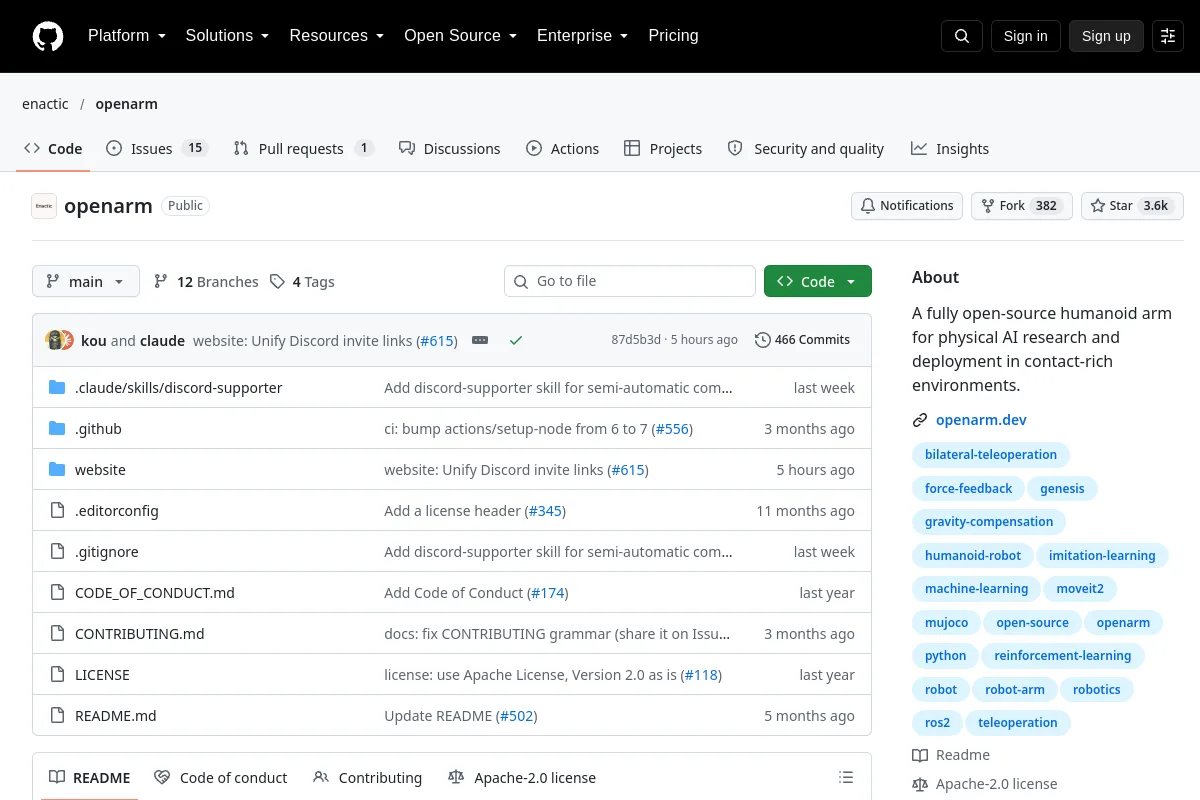 Repozytorium
 Otwarte źródło
Projekt humanoidalnego ramienia OpenArm do badań nad fizyczną sztuczną inteligencją.
Ramiona robota Repozytorium
 Otwarte źródło
TidyBot++: holonomiczny manipulator mobilny typu open source do uczenia się robotów
Ramiona robota Repozytorium
 Repozytorium
 Otwarte źródło
Otwarty, noszony ręcznie wariant UMI do gromadzenia danych dotyczących manipulacji dwuręcznych bez robota w pętli: modułowy dla dowolnego chwytaka o równoległych szczękach.
Urządzenia teleoperacyjne Repozytorium
 Otwarte źródło
OOMWOO Jeden projekt odkurzacza 3D typu open source
Sprzęt do majsterkowania i edukacji Repozytorium
 Repozytorium
 Badania
Projekt ramienia robota BetaBots zapewnia projekt ramienia robota, który można wydrukować w 3D.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Czteronożny robot wydrukowany w 3D do badań lokomocji. :żółw:
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
SO-ARM100/101 Parallel Gripper zapewnia wydrukowany w 3D projekt chwytaka dla projektów SO-ARM.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
Poppy Humanoid to humanoidalny robot o otwartym kodzie źródłowym i wydrukowany w 3D. Zoptymalizowany do celów badawczych i edukacyjnych, jego modułowość pozwala na szeroki zakres zastosowań i eksperymentów.
Badaj platformy humanoidalne Repozytorium
 Badania
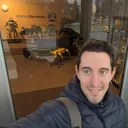
Robot mobilny z napędem różnicowym wykorzystujący ROS.
Sprzęt do majsterkowania i edukacji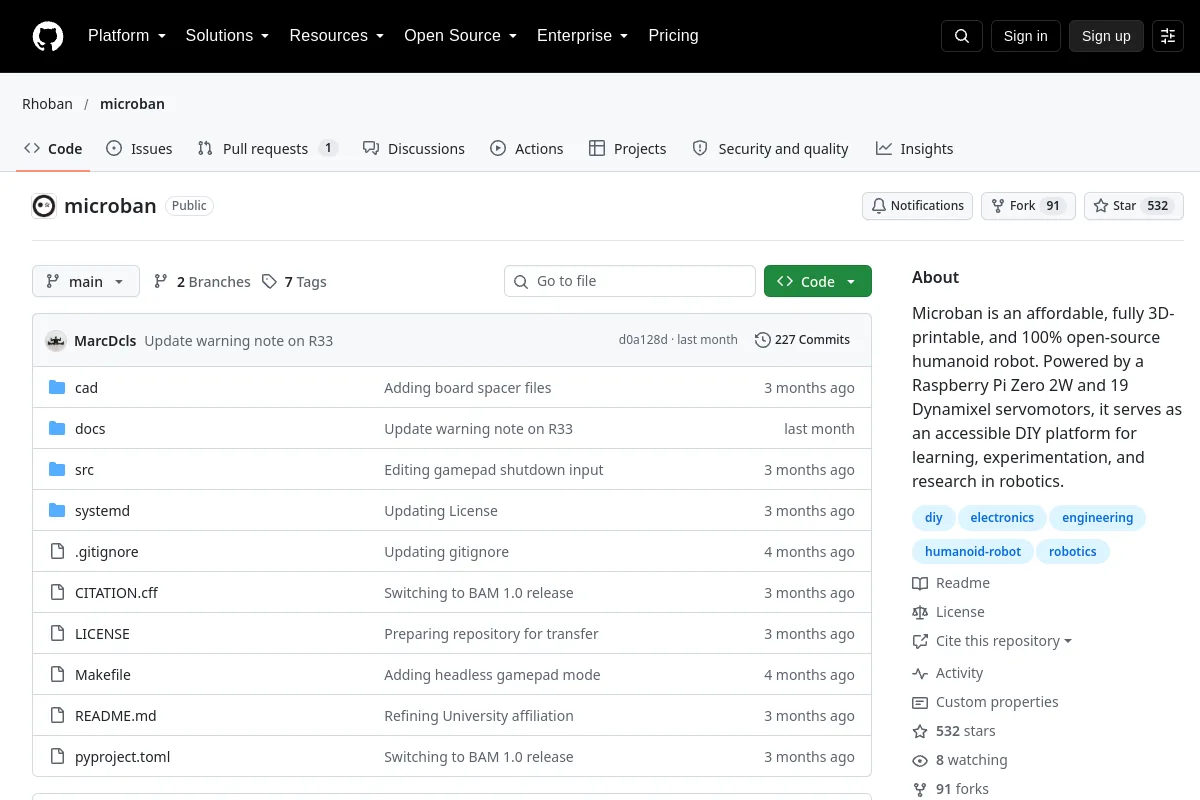 Repozytorium
 Badania
Microban to kompaktowy projekt robota humanoidalnego, który można wydrukować w 3D, z zasobami CAD i konfiguracyjnymi.
Sprzęt do majsterkowania i edukacji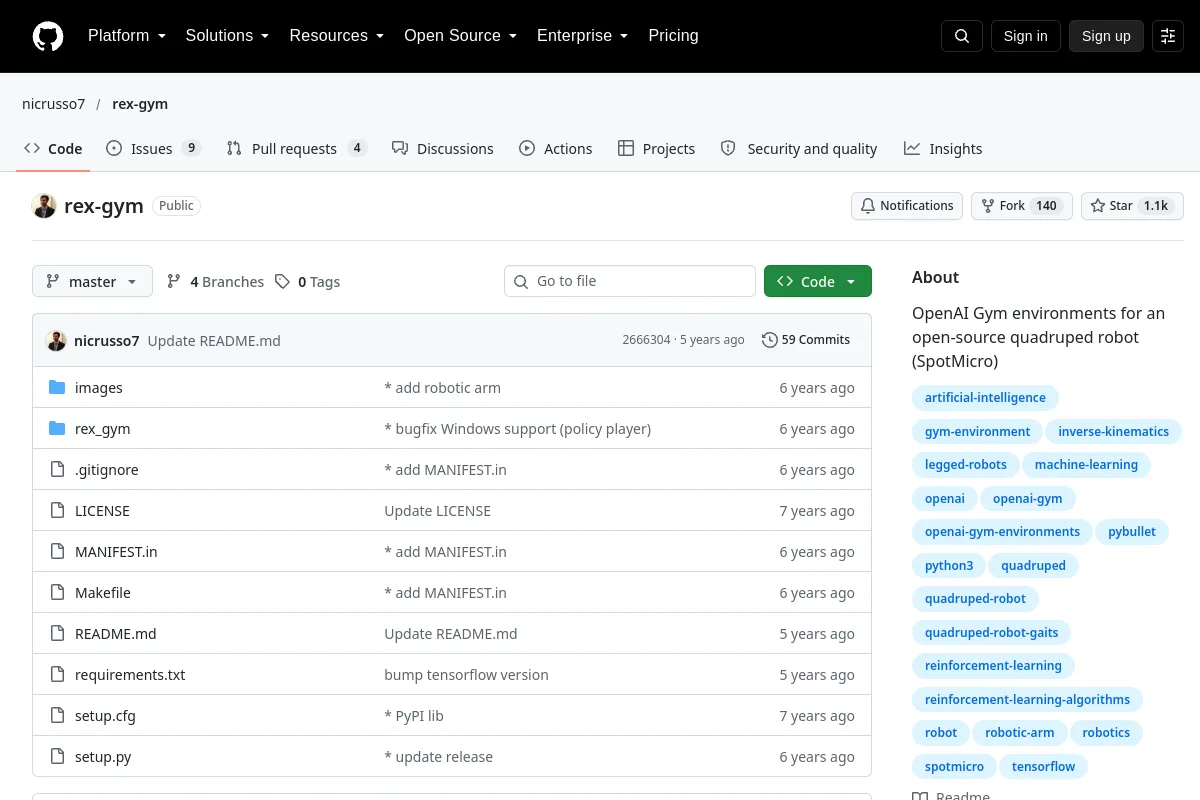 Repozytorium
 Otwarte źródło
Środowiska OpenAI Gym dla czworonożnego robota typu open source (SpotMicro)
Sprzęt do majsterkowania i edukacji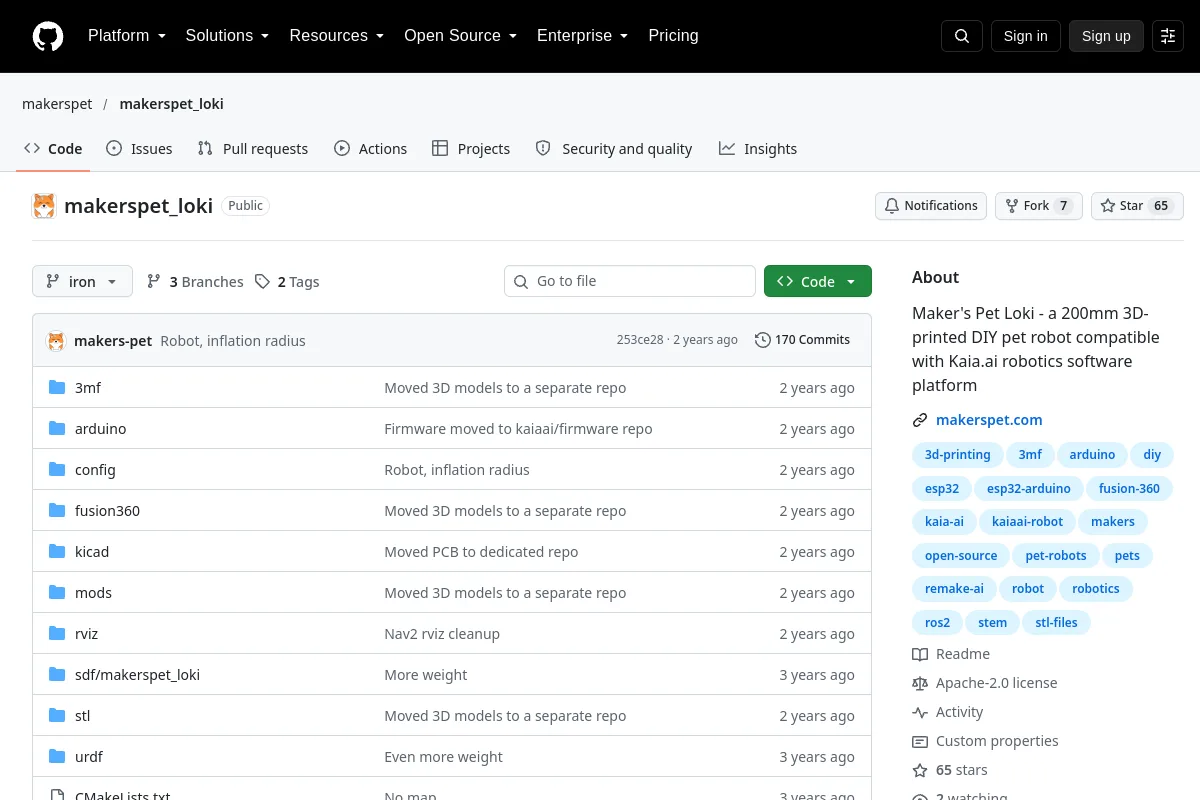 Repozytorium
 Badania
Maker's Pet Loki to wydrukowany w 3D robot domowy typu „zrób to sam” z materiałami do montażu i konfiguracji.
Sprzęt do majsterkowania i edukacji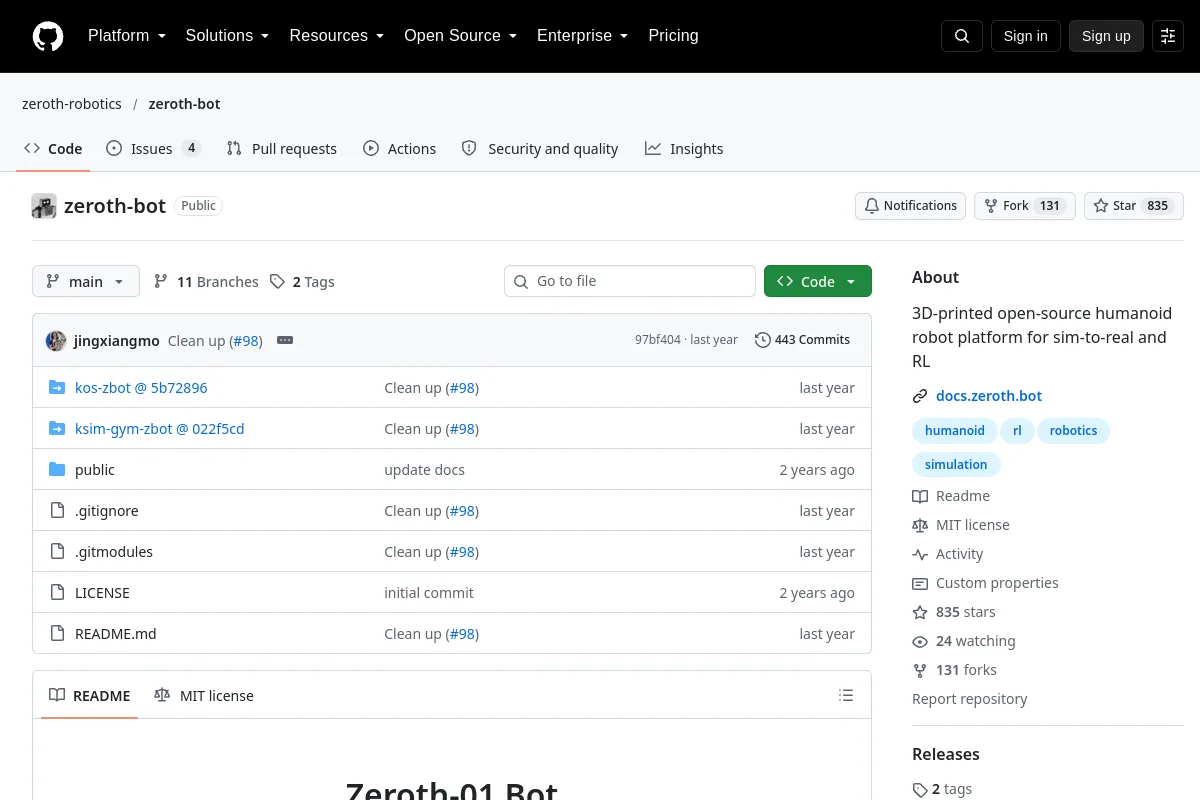 Repozytorium
 Otwarte źródło
Wydrukowana w 3D platforma humanoidalnego robota typu open source do symulacji rzeczywistości i RL
Badaj platformy humanoidalne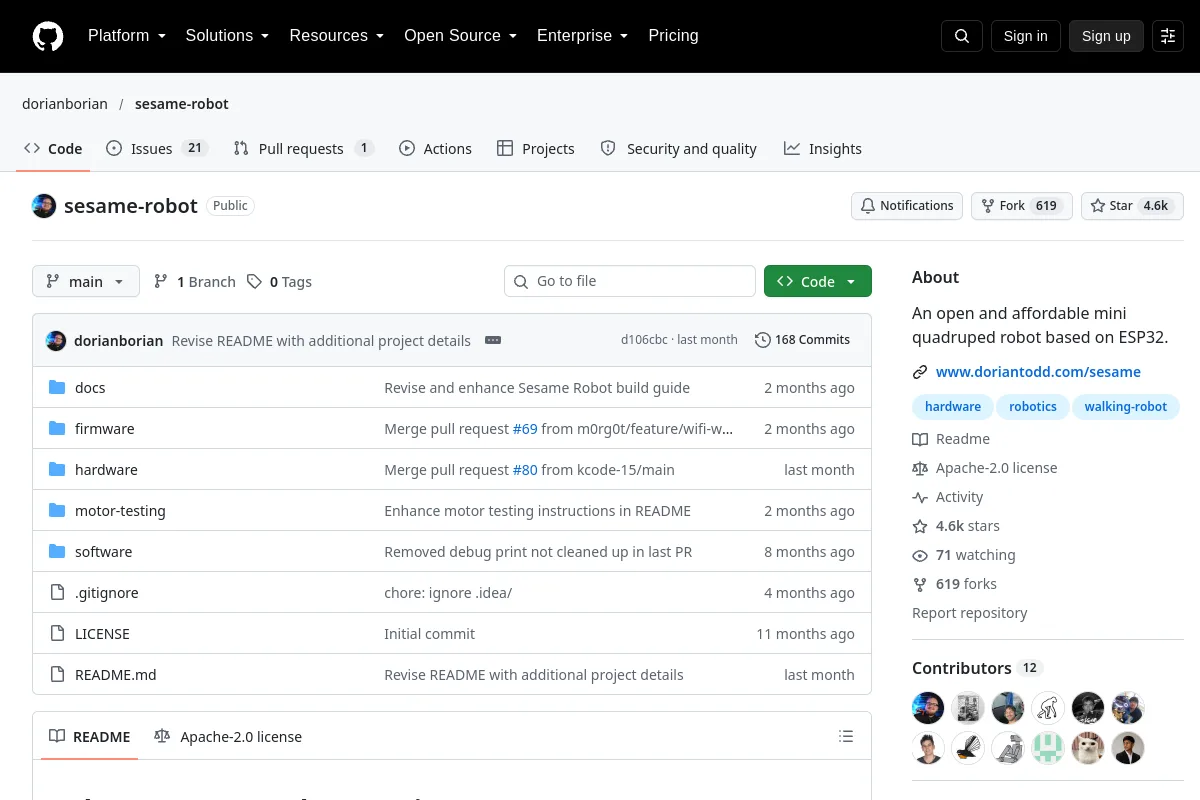 Repozytorium
 Otwarte źródło
Projekt mini-czteroosobowego robota opartego na ESP32 ze wskazówkami dotyczącymi montażu.
Sprzęt do majsterkowania i edukacji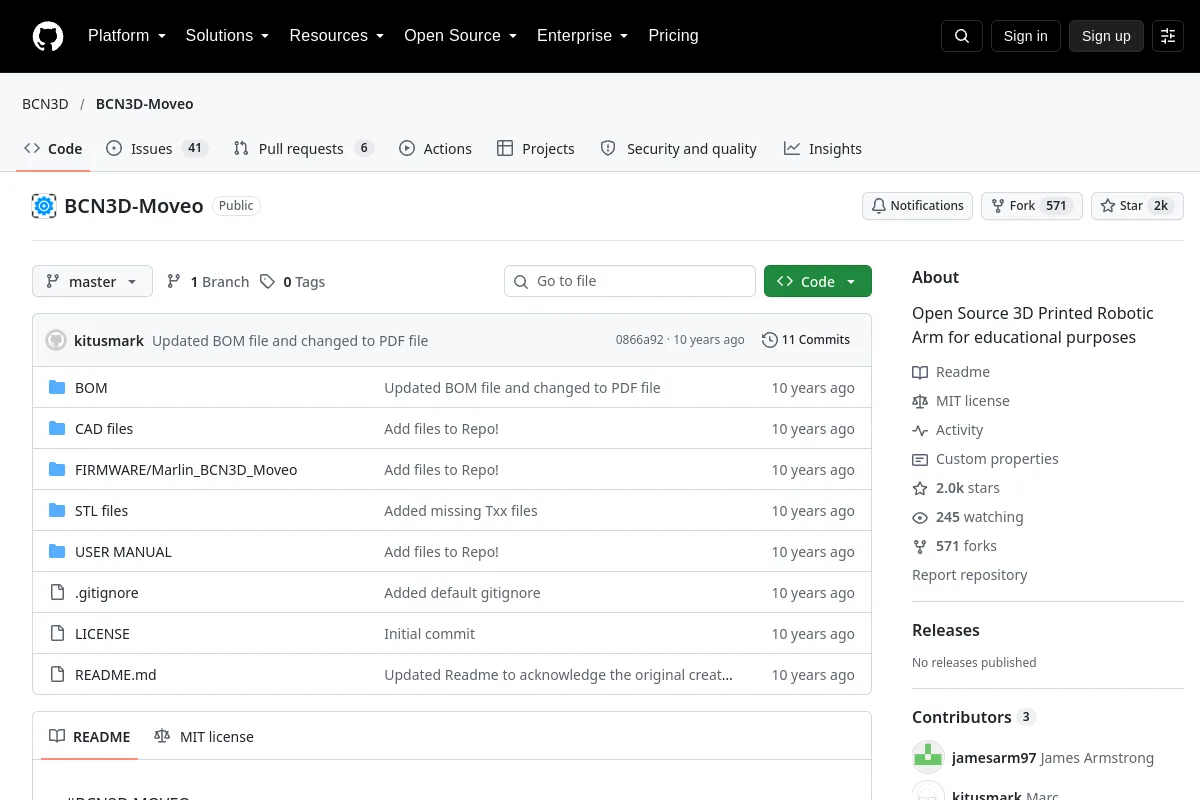 Repozytorium
 Badania
Projekt ramienia robota nadający się do wydruku do projektów sprzętu edukacyjnego.
Sprzęt do majsterkowania i edukacji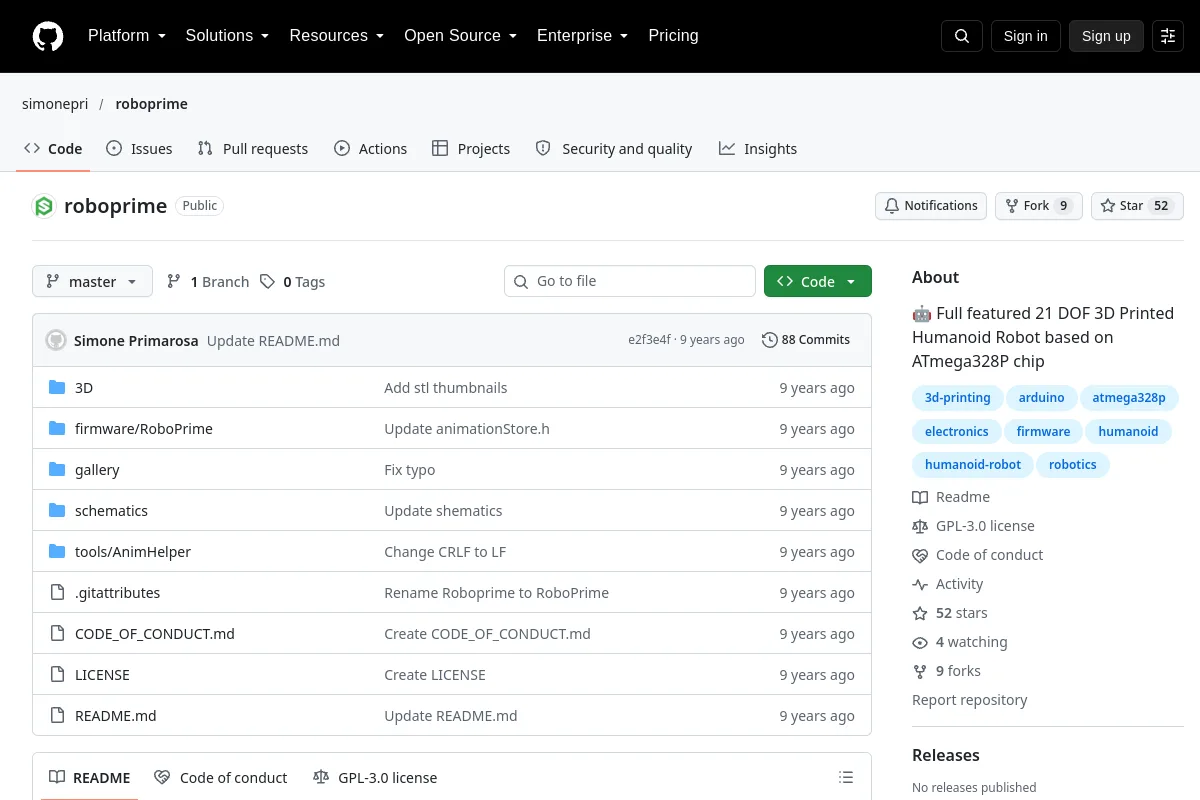 Repozytorium
 Badania
RoboPrime to projekt humanoidalnego robota wydrukowanego w 3D z oprogramowaniem i zasobami sprzętowymi.
Sprzęt do majsterkowania i edukacjiZnasz zasób, który tu pasuje?