Repozytorium
 Otwarte źródło
oomwoo · makerspet
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacjiKATALOG WCIELONEJ AI
Poznaj ramiona robotów, zręczne ręce i platformy rozwojowe do eksperymentów z ucieleśnioną sztuczną inteligencją.
Repozytorium
Otwarte źródło
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oparta na ESP32 platforma dla czworonożnych robotów o otwartym kodzie źródłowym, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań STEM, kodowania i robotyki, zastosowań robotyki IoT…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Platforma open source dla czworonożnych robotów, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań w dziedzinach STEM, edukacji w zakresie kodowania i robotyki, zastosowań robotyki IoT, systemów wspomaganych sztuczną inteligencją…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oto wszystko, co musisz wiedzieć o POPI, naszym czworonożnym robocie typu open source. Jeśli chcesz sprawdzić filmy, które będziemy publikować na ten temat, możesz zajrzeć na nasz kanał YouTube.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Projekt humanoidalnego ramienia OpenArm do badań nad fizyczną sztuczną inteligencją.
Ramiona robota Repozytorium
 Otwarte źródło
TidyBot++: holonomiczny manipulator mobilny typu open source do uczenia się robotów
Ramiona robota Repozytorium
 Repozytorium
 Otwarte źródło
Otwarty, noszony ręcznie wariant UMI do gromadzenia danych dotyczących manipulacji dwuręcznych bez robota w pętli: modułowy dla dowolnego chwytaka o równoległych szczękach.
Urządzenia teleoperacyjne Repozytorium
 Otwarte źródło
OOMWOO Jeden projekt odkurzacza 3D typu open source
Sprzęt do majsterkowania i edukacji Repozytorium
 Repozytorium
 Otwarte źródło
Czteronożny robot wydrukowany w 3D do badań lokomocji. :żółw:
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Środowiska OpenAI Gym dla czworonożnego robota typu open source (SpotMicro)
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Wydrukowana w 3D platforma humanoidalnego robota typu open source do symulacji rzeczywistości i RL
Badaj platformy humanoidalne Repozytorium
 Otwarte źródło
Projekt mini-czteroosobowego robota opartego na ESP32 ze wskazówkami dotyczącymi montażu.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Kostka, która balansuje w narożniku lub krawędzi za pomocą kół reakcyjnych
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Projekt plotera BrachioGraph wraz z zasobami konstrukcyjnymi i kontrolnymi.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oficjalne repozytorium „DOGlove: zręczna manipulacja za pomocą taniej rękawicy dotykowej typu open source”
Urządzenia teleoperacyjne Repozytorium
 Otwarte źródło
robot czworonożny korzystający z esp32
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Praktyczny czteroosobowy robot typu open source ze spawaniem blach i percepcją multimodalną
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Minimalna architektura sprzętowo-programowa zapewniająca dużym modelom językowym fizyczną realizację w zamkniętej pętli z pętlami samopercepcji.
Sprzęt do majsterkowania i edukacji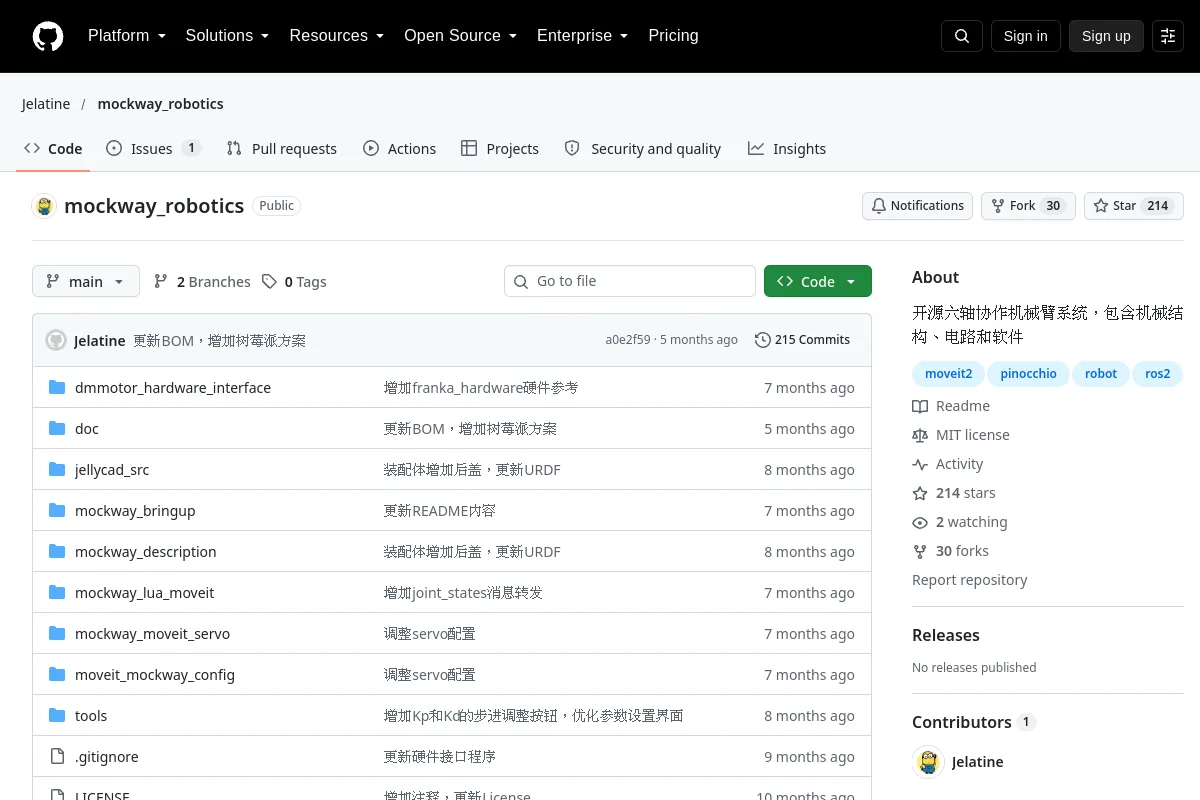 Repozytorium
 Otwarte źródło
Projekt, elektronika i oprogramowanie dla otwartego sześcioosiowego ramienia robota współpracującego.
Ramiona robota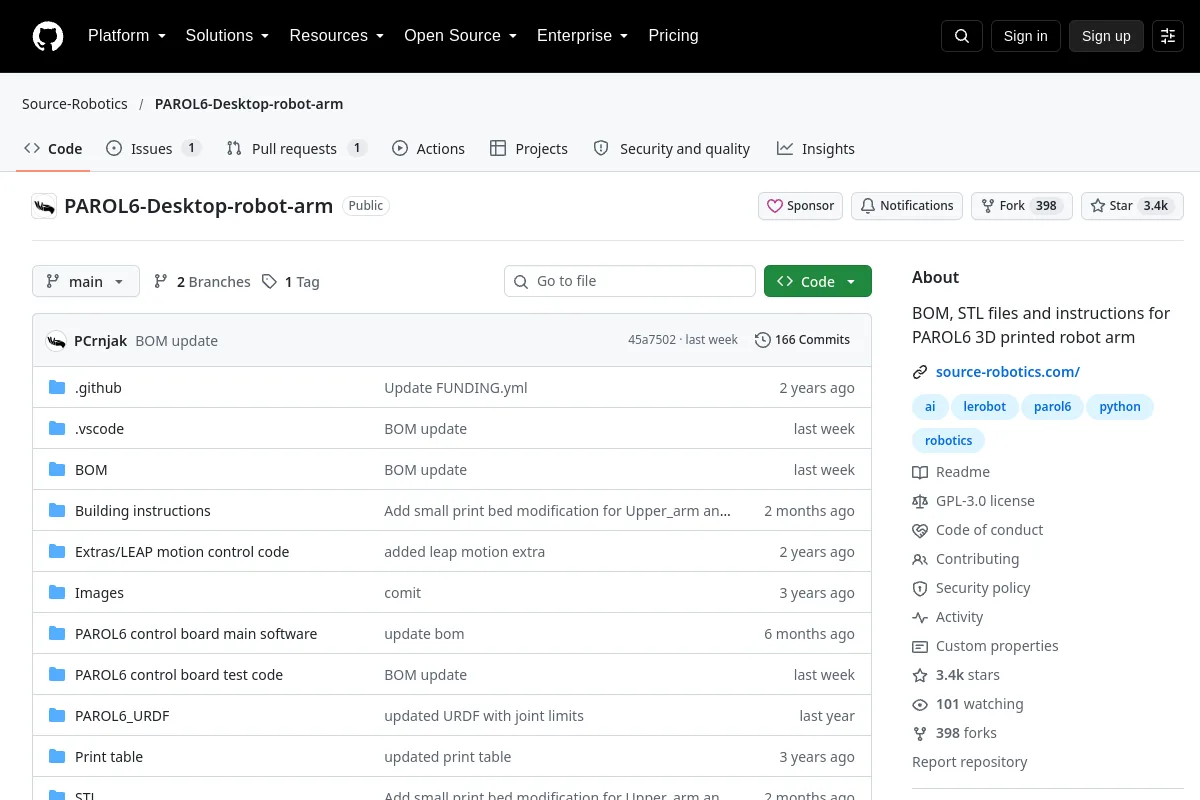 Repozytorium
 Otwarte źródło
Pliki BOM, STL i instrukcje dla ramienia robota PAROL6 wydrukowanego w 3D
Ramiona robota Repozytorium
 Otwarte źródło
Czteroosobowy open source z czujnikiem stóp.
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Zestaw sześcioosiowego ramienia robota chwytakowego opartego na siłowniku DM.
Ramiona robotaZnasz zasób, który tu pasuje?