 Repozytorium
 Otwarte źródło
oomwoo · makerspet
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacji
Sprzęt / Otwarte źródło
Projekt, elektronika i oprogramowanie dla otwartego sześcioosiowego ramienia robota współpracującego.
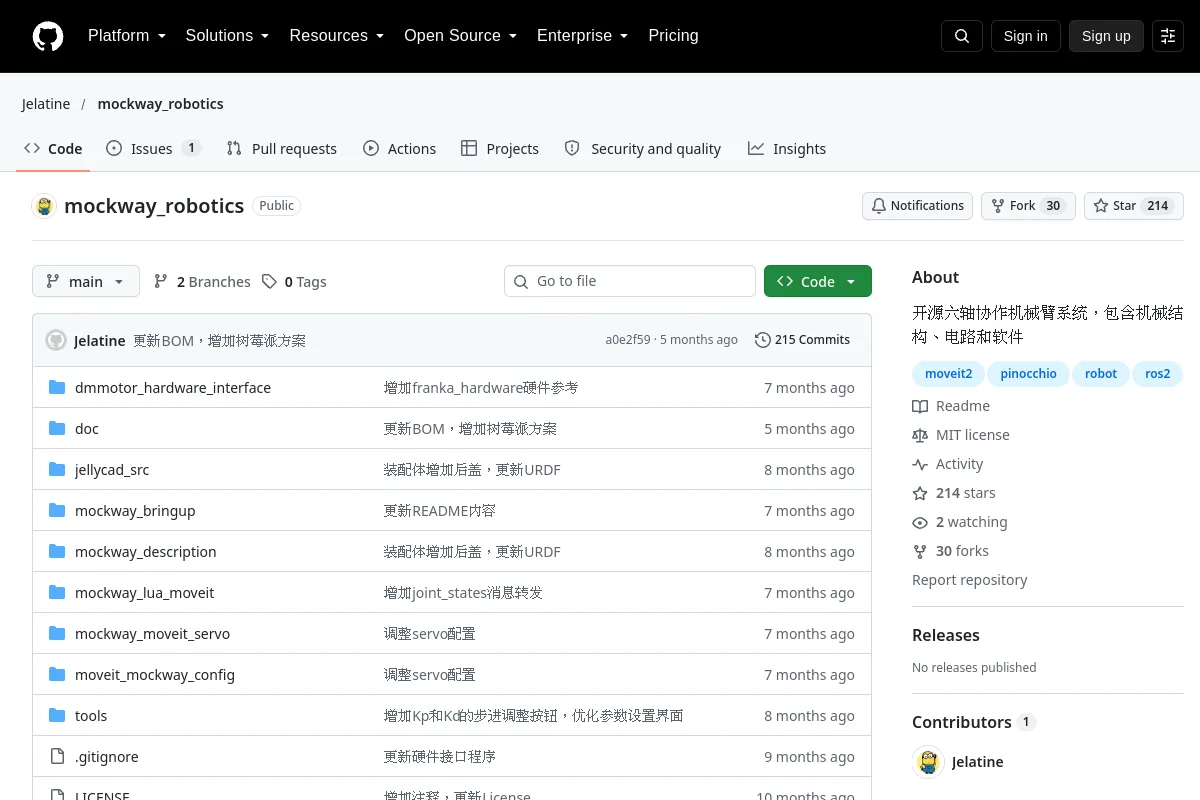
Projekt, elektronika i oprogramowanie dla otwartego sześcioosiowego ramienia robota współpracującego.
Cel wydawcy: 开源六轴协作机械臂系统,包含机械结构、电路和软件
Sprawdź instrukcje instalacji, obsługiwane wersje, przykłady i interfejsy w źródle. Katalog ten nie zawiera informacji, że oprogramowanie zostało zainstalowane lub przetestowane na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Robot odkurzający typu open source
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oparta na ESP32 platforma dla czworonożnych robotów o otwartym kodzie źródłowym, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań STEM, kodowania i robotyki, zastosowań robotyki IoT…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Platforma open source dla czworonożnych robotów, służąca do opracowywania czteronożnych robotów w stylu Boston Dynamics, które idealnie nadają się do zastosowań w dziedzinach STEM, edukacji w zakresie kodowania i robotyki, zastosowań robotyki IoT, systemów wspomaganych sztuczną inteligencją…
Sprzęt do majsterkowania i edukacji Repozytorium
 Otwarte źródło
Oto wszystko, co musisz wiedzieć o POPI, naszym czworonożnym robocie typu open source. Jeśli chcesz sprawdzić filmy, które będziemy publikować na ten temat, możesz zajrzeć na nasz kanał YouTube.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
Odniesienie historyczne: programowalny i wysoce zwrotny robot-kot do edukacji STEM i usług wspomaganych sztuczną inteligencją.
Sprzęt do majsterkowania i edukacji Repozytorium
 Badania
open-quadruped to projekt czteronożnego robota wydrukowanego w 3D z generowaniem chodu i kontrolą pozycji ciała.
Sprzęt do majsterkowania i edukacji