 Bewaarplaats
 Open-source
VIMA · vimalabs
Robotmanipulatiebeleid gebaseerd op multimodale aanwijzingen.
Kaders voor het leren van robots
Onderzoek en leren / Onderzoek
Awesome Physical AI van Keon verzamelt VLA-, wereldmodel-, belichaamde AI- en robotfundament-modelonderzoek.
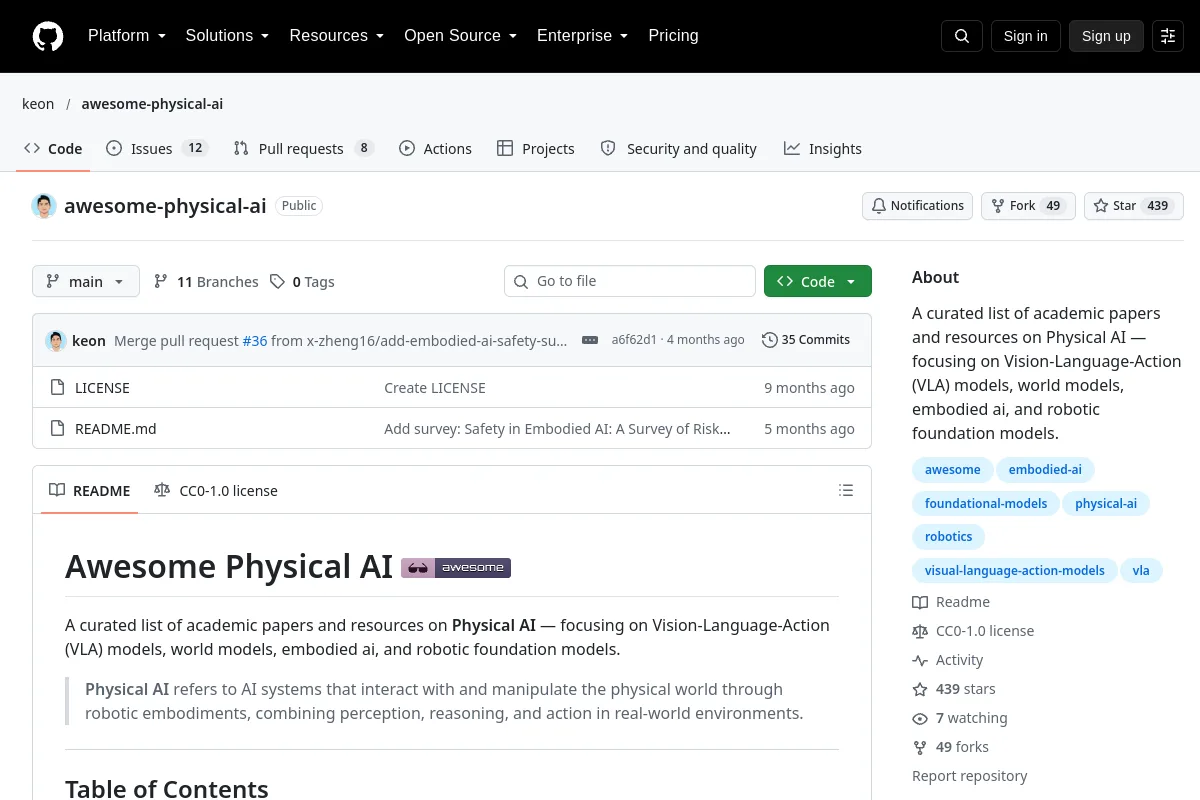
Awesome Physical AI van Keon verzamelt VLA-, wereldmodel-, belichaamde AI- en robotfundament-modelonderzoek.
Samenvatting van de uitgever: "Een samengestelde lijst van academische artikelen en bronnen over fysieke AI - gericht op Vision-Language-Action (VLA)-modellen, wereldmodellen, belichaamde AI en robotfundamenten..."
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Robotmanipulatiebeleid gebaseerd op multimodale aanwijzingen.
Kaders voor het leren van robots Website
 Onderzoek
Codeer- en modelbronnen voor robotbeleid voor fysieke intelligentie.
Visie-taal-actie Bewaarplaats
 Onderzoek
StarVLA biedt modulaire code voor het ontwikkelen van visie-taal-actiemodellen.
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Onderzoek
InternVLA-M1 biedt een ruimtelijk geleid visie-taal-actiekader voor robotbeleid.
Visie-taal-actie Bewaarplaats
 Onderzoek
GraspVLA biedt onderzoek naar grijpmodellen, vooraf getraind met synthetische actiegegevens.
Visie-taal-actie