 Deposito
 Fonte aperta
VIMA · vimalabs
Politica di manipolazione dei robot condizionata da suggerimenti multimodali.
Strutture di apprendimento dei robot
Ricerca e apprendimento / Ricerca
Awesome Physical AI di keon raccoglie ricerche su VLA, modello mondiale, intelligenza artificiale incarnata e modello di fondazione dei robot.
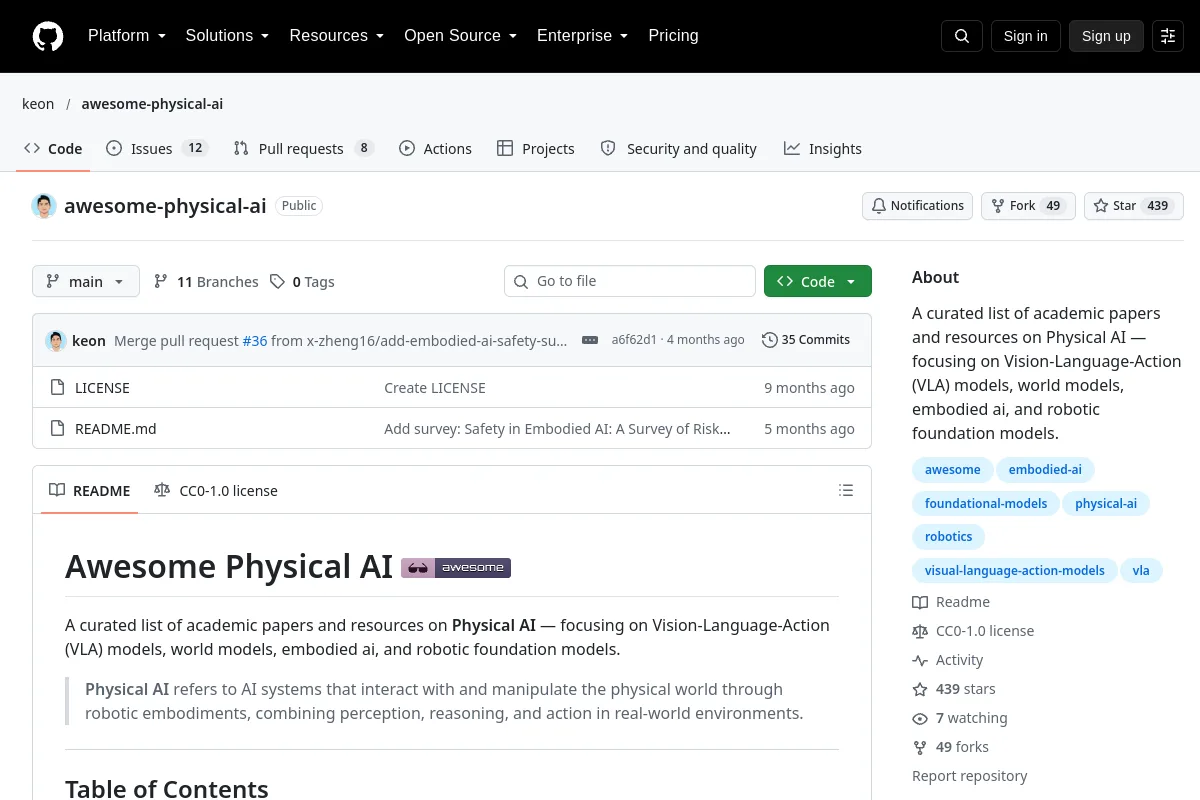
Awesome Physical AI di keon raccoglie ricerche su VLA, modello mondiale, intelligenza artificiale incarnata e modello di fondazione dei robot.
Riepilogo dell'editore: "Un elenco curato di documenti accademici e risorse sull'intelligenza artificiale fisica, incentrato su modelli Vision-Language-Action (VLA), modelli mondiali, intelligenza artificiale incarnata e basi robotiche..."
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Politica di manipolazione dei robot condizionata da suggerimenti multimodali.
Strutture di apprendimento dei robot Sito web
 Ricerca
Risorse di codice e modello per le politiche sui robot di intelligenza fisica.
Visione-linguaggio-azione Deposito
 Ricerca
StarVLA fornisce codice modulare per lo sviluppo di modelli di visione-linguaggio-azione.
Strutture di apprendimento dei robot Deposito
 Ricerca
Risorse di rappresentazione visiva per l'apprendimento della manipolazione robotica.
Modelli di percezione Deposito
 Ricerca
InternVLA-M1 fornisce un quadro di visione-linguaggio-azione guidato spazialmente per le politiche sui robot.
Visione-linguaggio-azione Deposito
 Ricerca
GraspVLA fornisce la ricerca sui modelli di presa preaddestrati con dati di azione sintetica.
Visione-linguaggio-azione