 Repositório
 Código aberto
VIMA · vimalabs
Política de manipulação de robôs condicionada a prompts multimodais.
Estruturas de aprendizagem de robôs
Pesquisa e aprendizagem / Pesquisa
Awesome Physical AI da keon coleta VLA, modelo mundial, IA incorporada e pesquisa de modelo de base de robô.
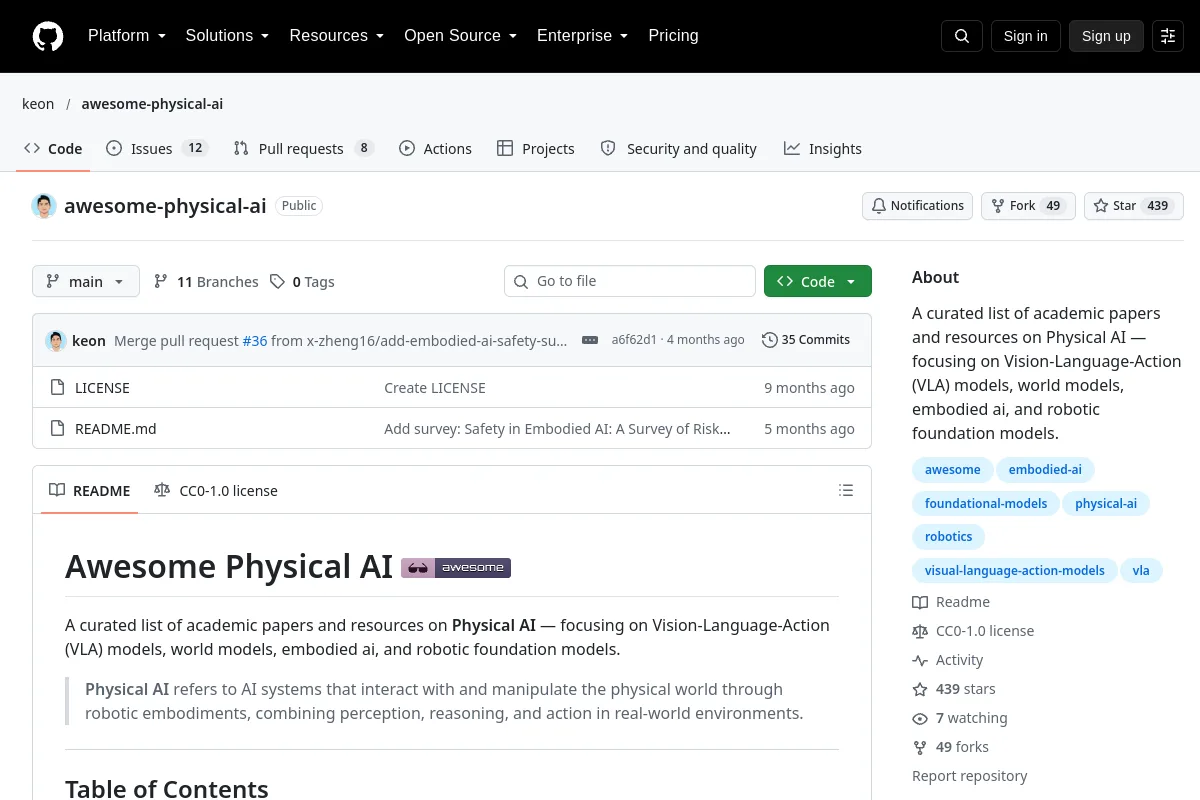
Awesome Physical AI da keon coleta VLA, modelo mundial, IA incorporada e pesquisa de modelo de base de robô.
Resumo do editor: “Uma lista com curadoria de artigos acadêmicos e recursos sobre IA física – com foco em modelos de visão-linguagem-ação (VLA), modelos mundiais, IA incorporada e base robótica…”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Política de manipulação de robôs condicionada a prompts multimodais.
Estruturas de aprendizagem de robôs Site
 Pesquisa
Recursos de código e modelo para políticas de robôs de Inteligência Física.
Visão-linguagem-ação Repositório
 Pesquisa
StarVLA fornece código modular para o desenvolvimento de modelos de visão-linguagem-ação.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Recursos de representação visual para aprendizagem de manipulação robótica.
Modelos de percepção Repositório
 Pesquisa
O InternVLA-M1 fornece uma estrutura de visão-linguagem-ação espacialmente guiada para políticas de robôs.
Visão-linguagem-ação Repositório
 Pesquisa
GraspVLA fornece pesquisa de modelo de apreensão pré-treinada com dados de ação sintéticos.
Visão-linguagem-ação