 Bewaarplaats
 Onderzoek
DigitRobot.jl · adubredu
URDF- en mesh-middelen voor de Agility Robotics Digit-robot.
Kaders voor het leren van robotsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Onderzoek
URDF- en mesh-middelen voor de Agility Robotics Digit-robot.
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Onderzoek
Julia-implementaties van algoritmen voor de dynamiek van starre lichamen en kinematica.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
ROS 1 URDF- en Collada-modelmiddelen voor de Poppy Ergo Jr-robot.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
ROS-pakketten voor Kinova Kortex robotarmen.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Extra binnen- en buitensimulatieomgevingen voor Clearpath-robots.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Een open robotmaaier-upgradeproject met behulp van RTK GPS.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Voortraining van visie en actie op desktopgegevens voor overdracht naar belichaamde AI.
Waarneming & geometrie Bewaarplaats
 Onderzoek
Belichaamde vraag-antwoordomgeving en trainingscode voor agenten.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Algemene hulpprogramma's, pakketten, scripts en testinfrastructuur voor Isaac ROS-pakketten.
Robot-SDK's Bewaarplaats
 Onderzoek
Robuuste stereovisuele inertiële odometrie voor snelle autonome vluchten
Navigatie & SLAM Bewaarplaats
 Onderzoek
Trainingscode voor versterkend leren voor AgiBot X1.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Officiële implementatie van het artikel "GSWorld: Closed-Loop Photo-Realistic Simulation Suite for Robotic Manipulation"
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
URDF-model van de mensachtige robot JAXON.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
NeuroSLAM: een op het brein geïnspireerd SLAM-systeem voor 3D-omgevingen
Navigatie & SLAM Bewaarplaats
 Onderzoek
orb-slam2 met semantische labeling
Navigatie & SLAM Website
 Onderzoek
Ontwikkelaarstools voor het integreren van software met Boston Dynamics Spot.
Robot-SDK's Bewaarplaats
 Onderzoek
Spraakgestuurd robotarm-assistentproject op tafelblad.
Waarneming & geometrie Bewaarplaats
 Onderzoek
ACID: actie-voorwaardelijke impliciete visuele dynamiek voor manipulatie van vervormbare objecten
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Onderzoek
Deze repository omvat de simulatie van een voertuig met een Ackermann-aandrijfsysteem in ROS2 Humble & Jazzy en Gazebo Sim Harmonic, waarbij gebruik wordt gemaakt van het Nav2-pakket voor autonome navigatie.
Navigatie & SLAM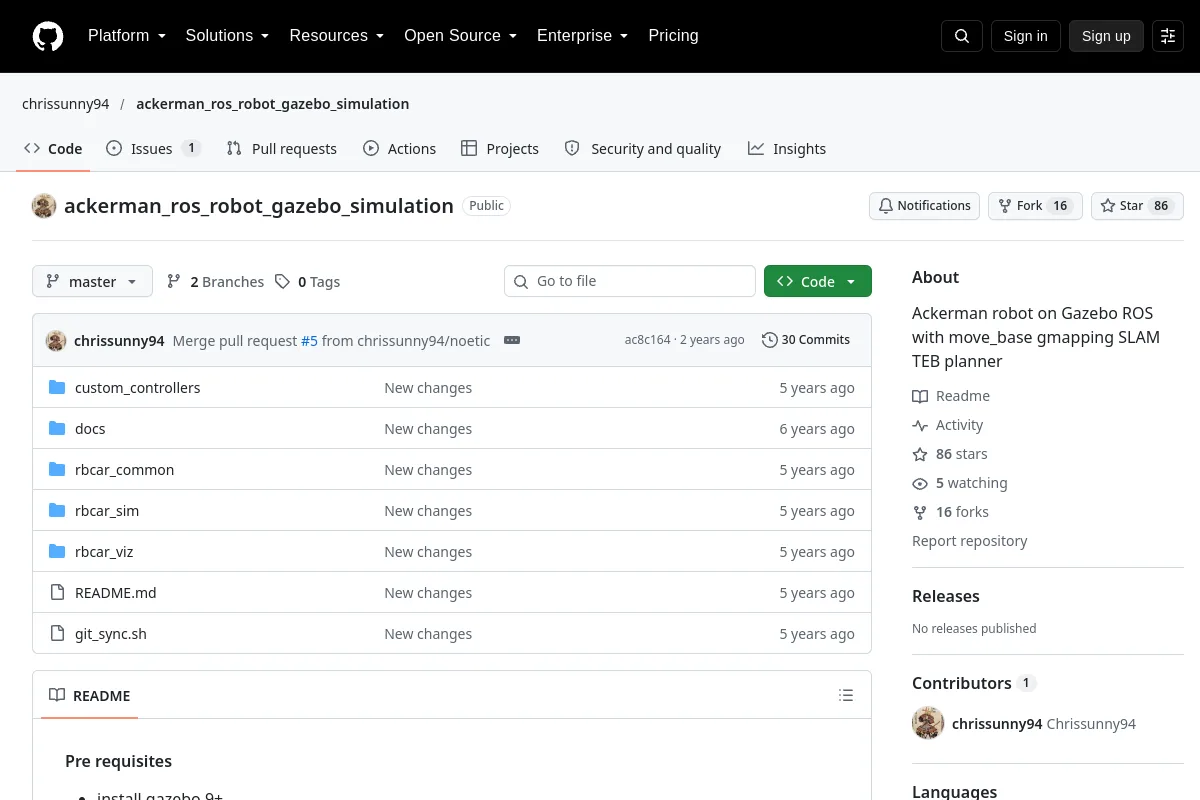 Bewaarplaats
 Onderzoek
Ackerman-robot op Gazebo ROS met move_base gmapping SLAM TEB-planner
Navigatie & SLAM Bewaarplaats
 Onderzoek
De inferentiemodule voor AgiBot X1.
Kaders voor het leren van robots Website
 Onderzoek
Interactieve visuele omgevingen voor belichaamde AI-experimenten.
Simulatie en natuurkundeKent u een bron die hier thuishoort?

