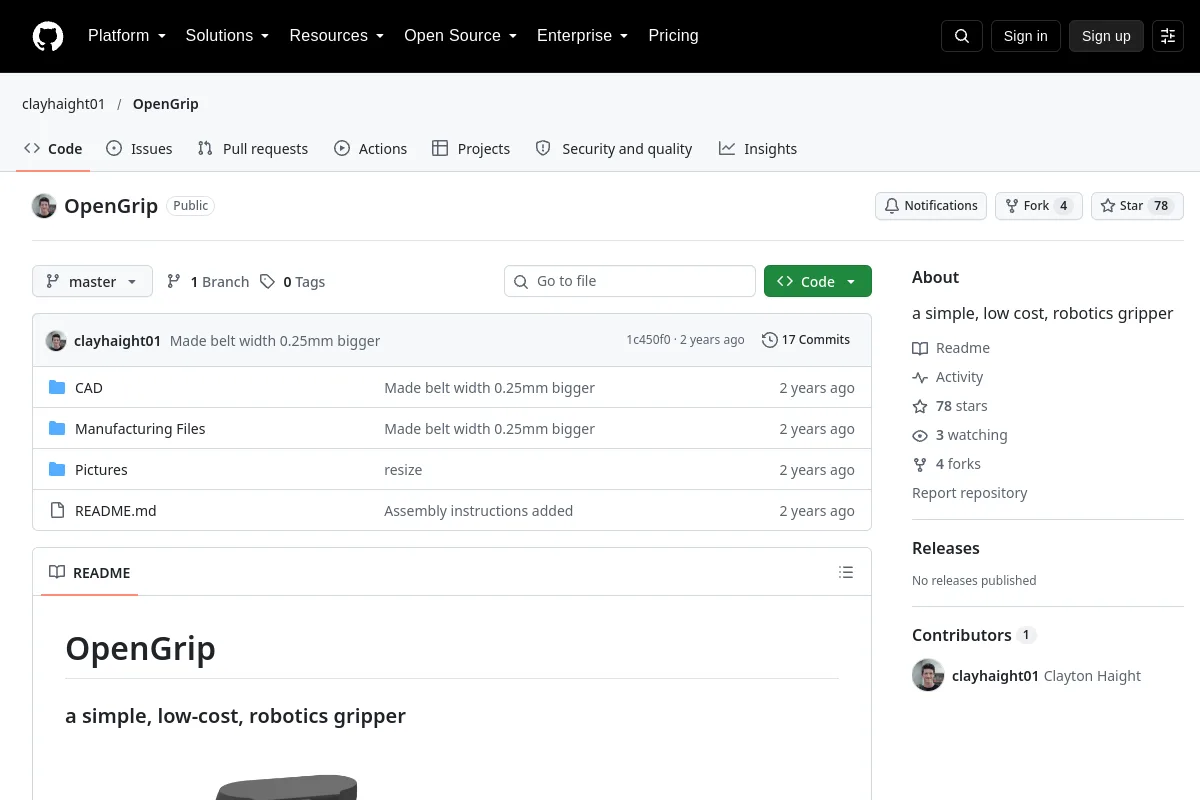
 Repository
DAS VERKÖRPERTE KI-VERZEICHNIS
Robotergreifer und -hände
Entdecken Sie Robotergreifer und geschickte Hände zum Manipulieren und Greifen.
Repository
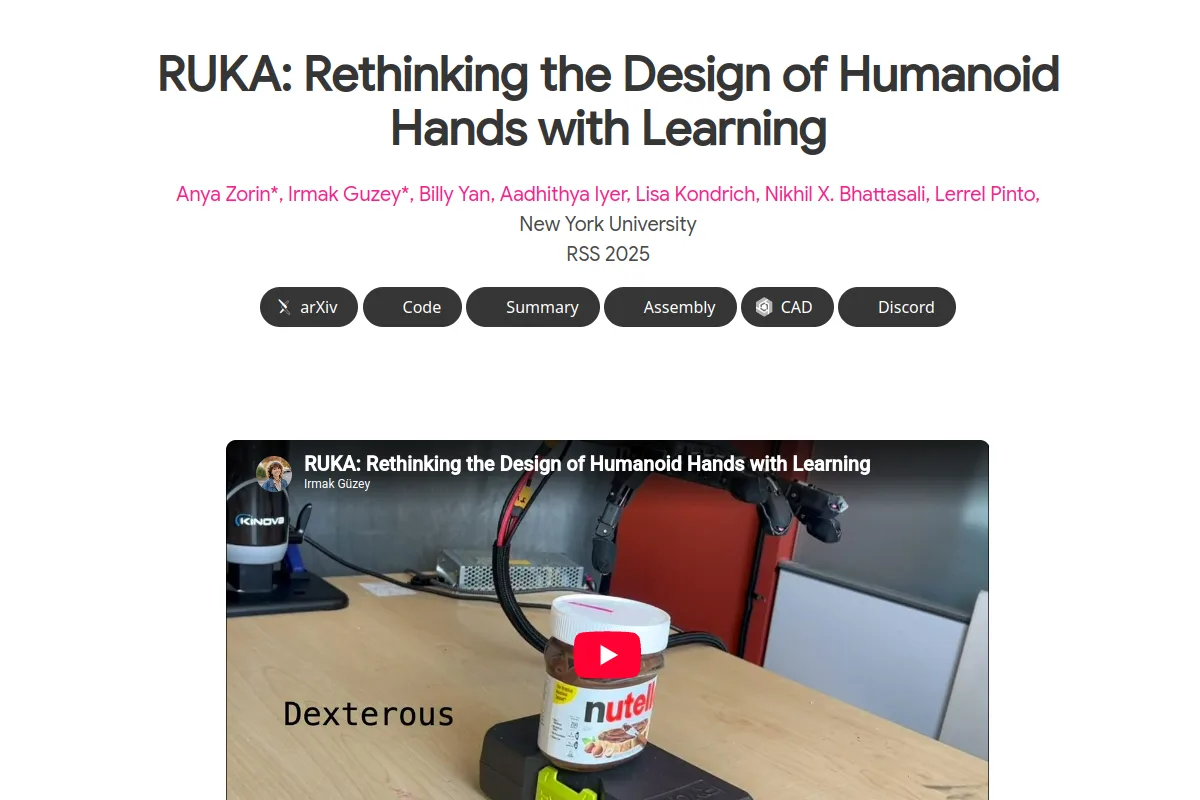 Website
 Forschung
RUKA
Ein Forschungshanddesign, das Robotergeschicklichkeit mit erlernter Kontrolle verbindet.
Hände & Greifer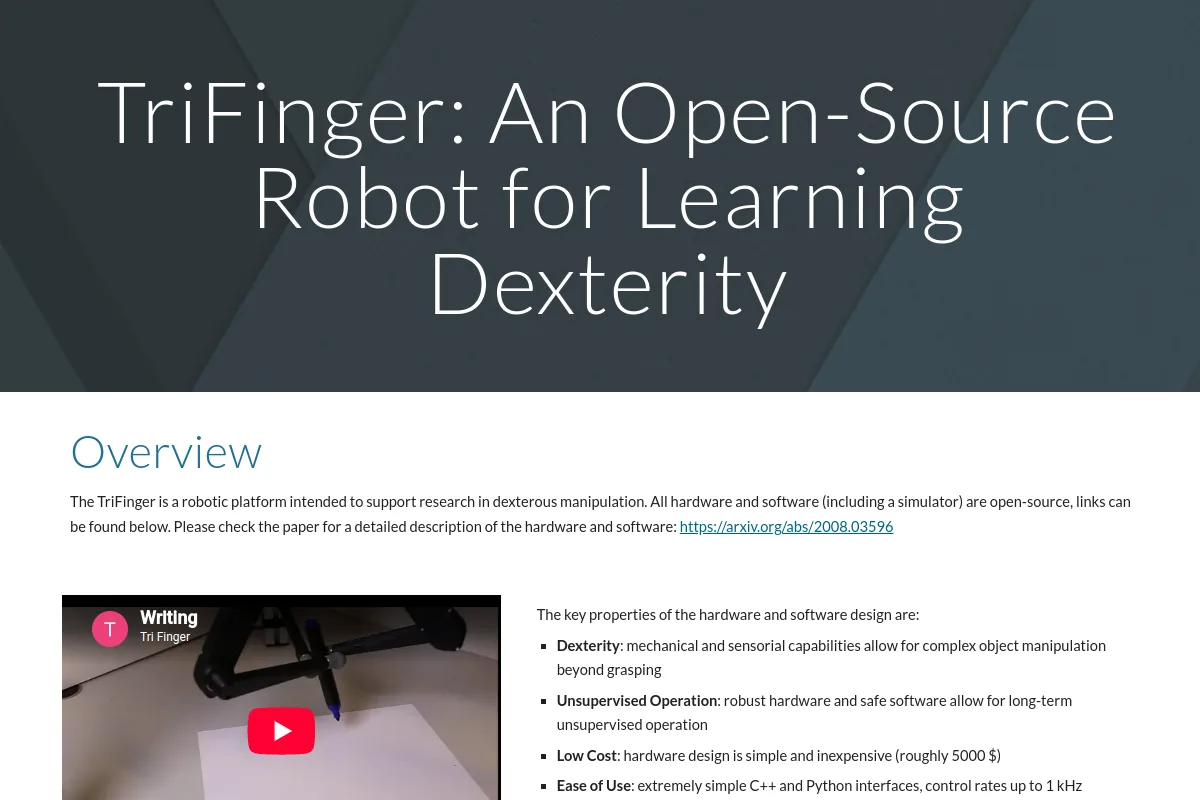 Website
 Forschung
TriFinger
Eine Drei-Finger-Roboterplattform zur Untersuchung geschickter Manipulation.
Hände & Greifer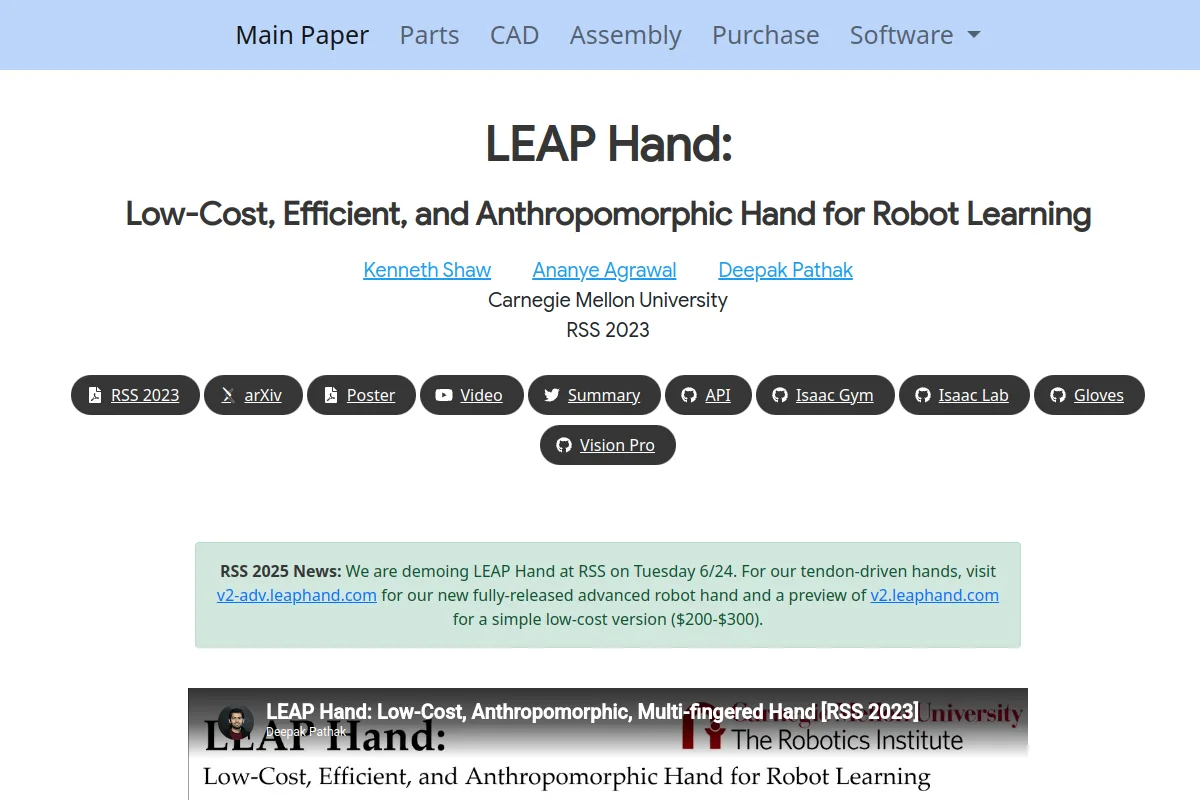 Website
 Forschung
LEAP Hand
Ein geschicktes Handdesign für die Robotermanipulationsforschung.
Hände & Greifer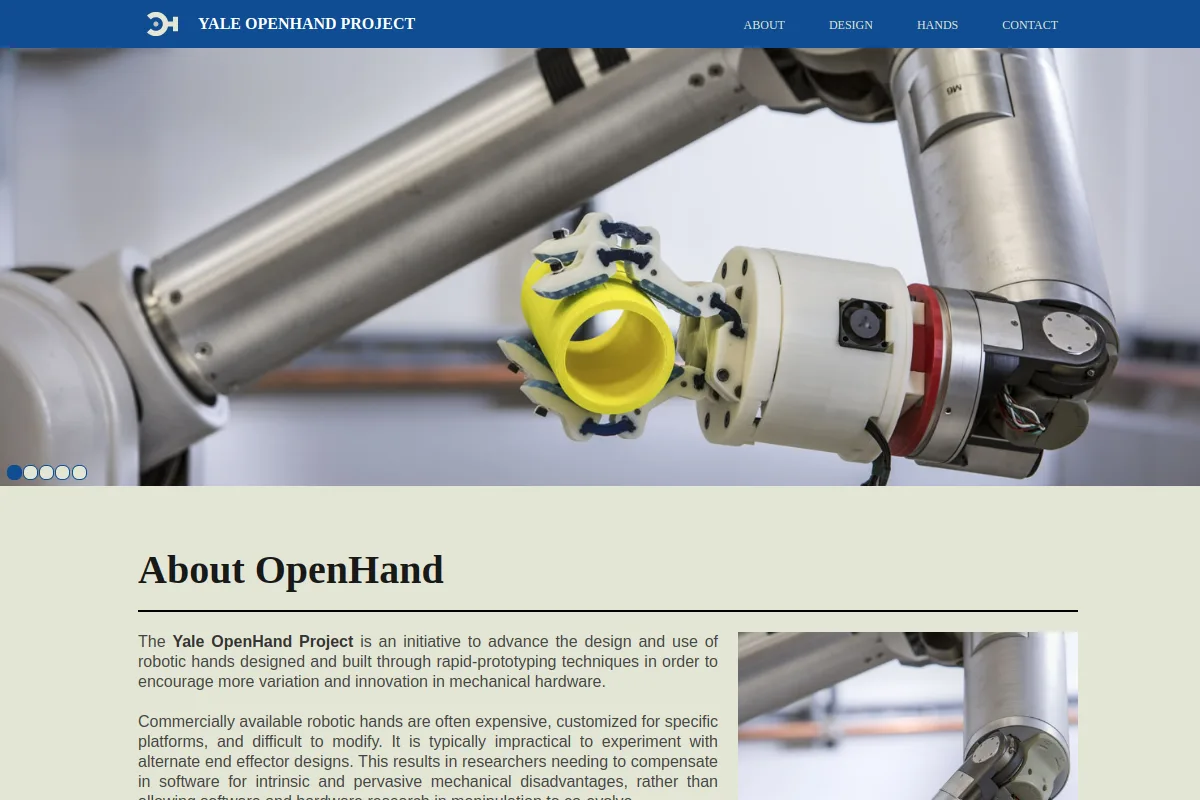 Website
 Forschung
Yale OpenHand
Roboterhanddesigns und Ressourcen für die Forschung zum adaptiven Greifen.
Hände & GreiferAUSWAHLHINWEISE
Worauf Sie achten sollten
Wählen Sie Parallelgreifer für wiederholbare einfache Griffe und geschickte Hände für umfassendere Manipulationen. Prüfen Sie Nutzlast, Greifkraft, Hub, Abtastung, Montage und die Steuerschnittstelle. Bestätigen Sie die Integration eines bestimmten Roboters beim Hersteller.
EIN ORT FÜR IHRE NÄCHSTE ENTDECKUNG
Schlagen Sie eine Ressource vor ↗Das Ökosystem wächst weiter.
Kennen Sie eine Ressource, die hierher gehört?