具身智能与机器人资源导航
发现用于操纵和抓握的机器人抓手和灵巧的手。
简单、低成本的机器人夹具
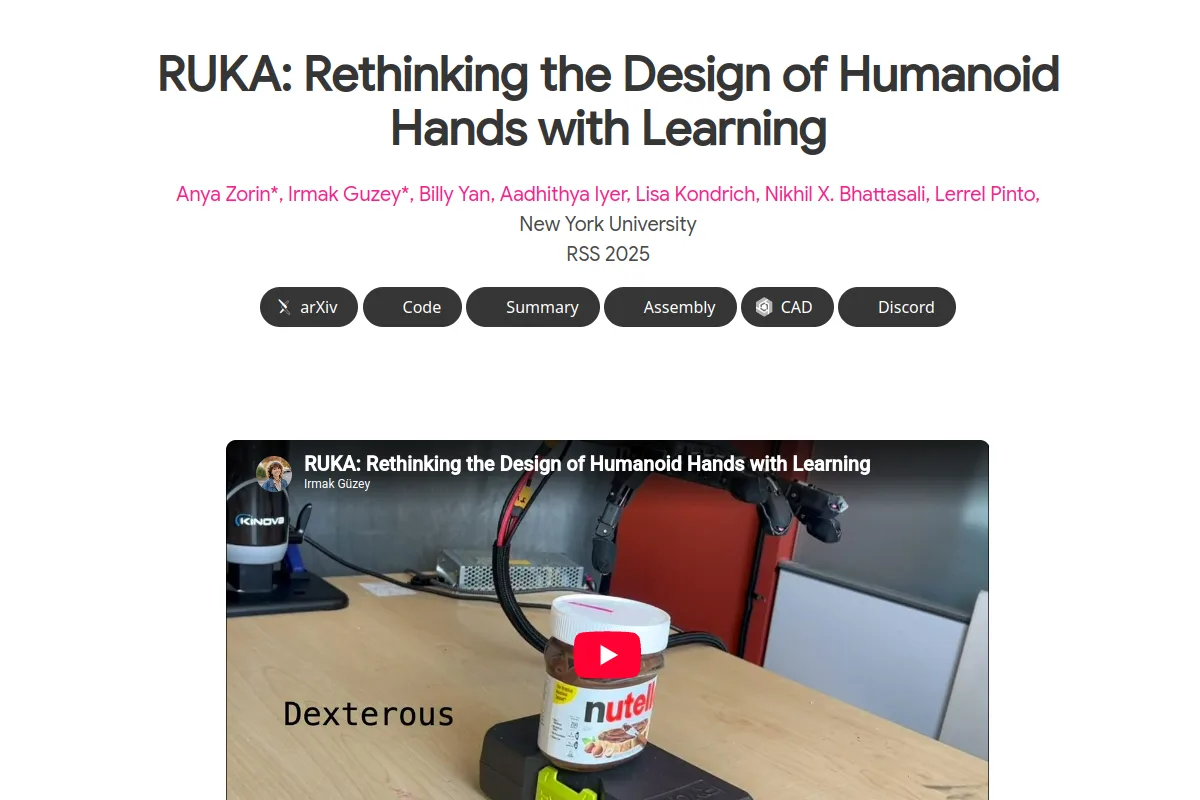
一种将机器人灵活性与学习控制连接起来的研究手设计。
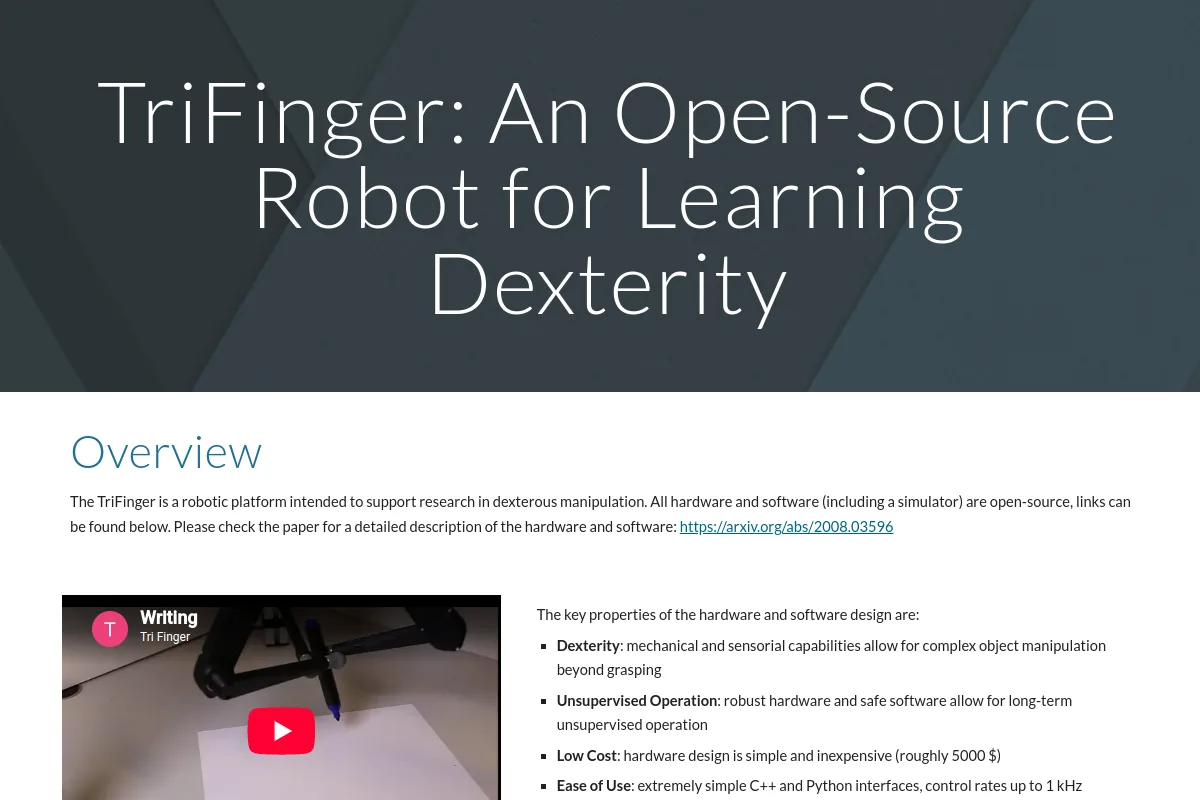
一种用于研究灵巧操作的三指机器人平台。
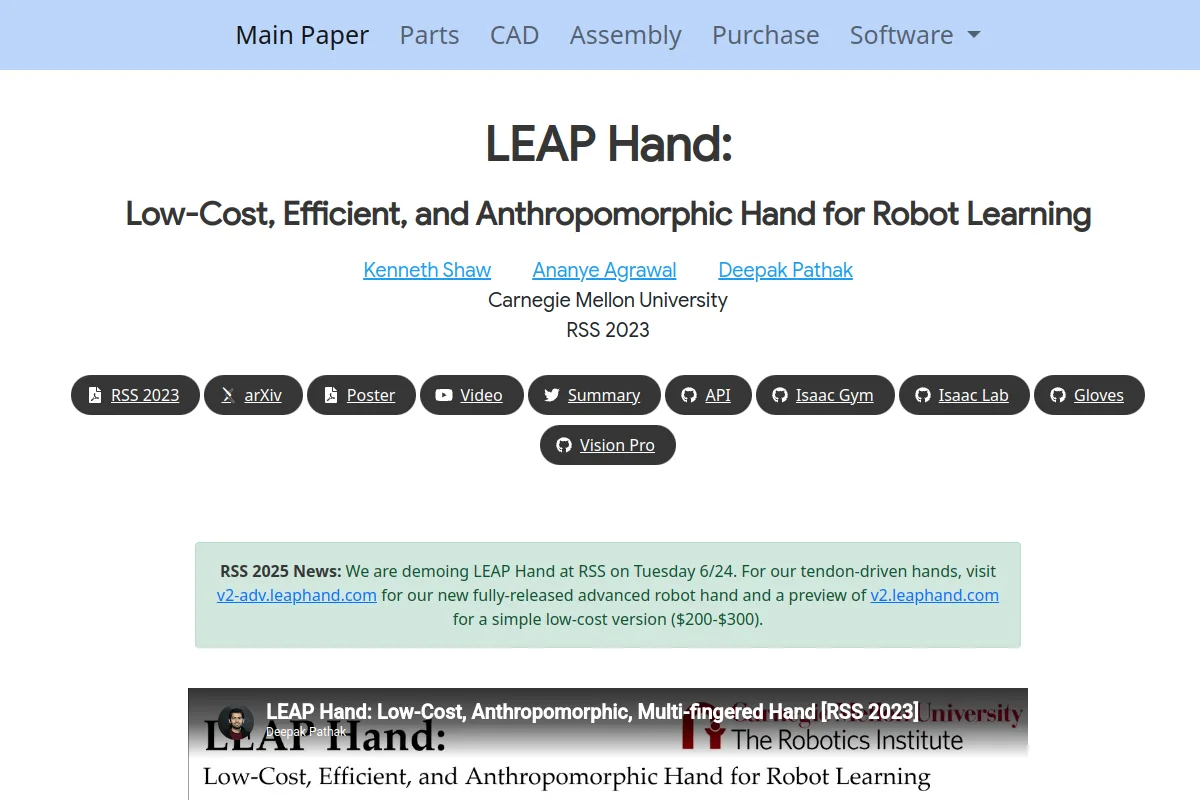
用于机器人操纵研究的灵巧手设计。
用于自适应抓取研究的机器人手设计和资源。
选型说明
选择平行夹具进行可重复的简单抓握,选择灵巧的手进行更丰富的操作。检查有效负载、抓握力、行程、传感、安装和控制接口。与其制造商确认特定的机器人集成。
知道属于这里的资源吗?
 科研
 代码仓库