 Repository
DAS VERKÖRPERTE KI-VERZEICHNIS
Hände & Greifer
Finden Sie Parallelgreifer, adaptive Endeffektoren und geschickte Roboterhände.
Repository
 Website
 Forschung
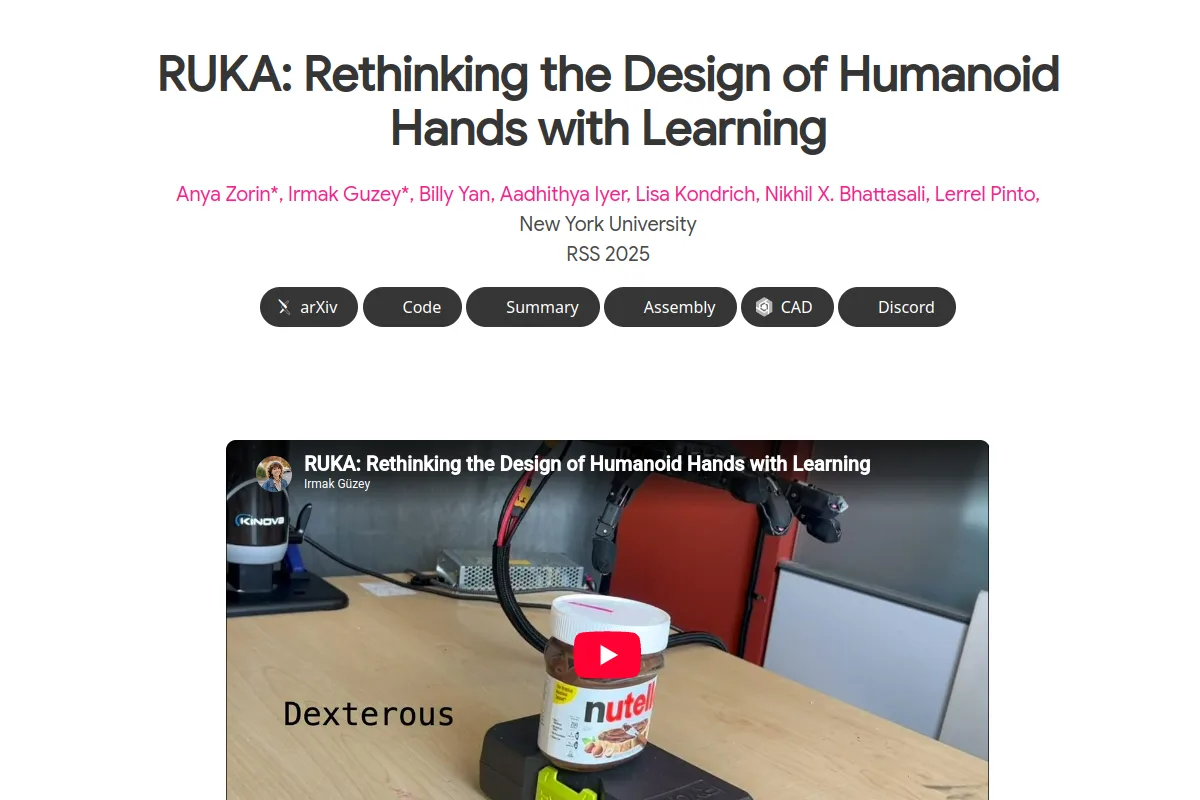
RUKA
Ein Forschungshanddesign, das Robotergeschicklichkeit mit erlernter Kontrolle verbindet.
Hände & Greifer Website
 Forschung
TriFinger
Eine Drei-Finger-Roboterplattform zur Untersuchung geschickter Manipulation.
Hände & Greifer Website
 Forschung
LEAP Hand
Ein geschicktes Handdesign für die Robotermanipulationsforschung.
Hände & Greifer Website
 Forschung
Yale OpenHand
Roboterhanddesigns und Ressourcen für die Forschung zum adaptiven Greifen.
Hände & GreiferAUSWAHLHINWEISE
Wählen hände & greifer
Wählen Sie Greifmechanismen rund um die Objekte und Aufgaben. Vergleichen Sie Öffnungsbereich, Kraft, taktiles Feedback und Fingerkontrolle, anstatt davon auszugehen, dass zusätzliche Finger eine bessere Handhabung gewährleisten.
EIN ORT FÜR IHRE NÄCHSTE ENTDECKUNG
Schlagen Sie eine Ressource vor ↗Das Ökosystem wächst weiter.
Kennen Sie eine Ressource, die hierher gehört?