具身智能与机器人资源导航
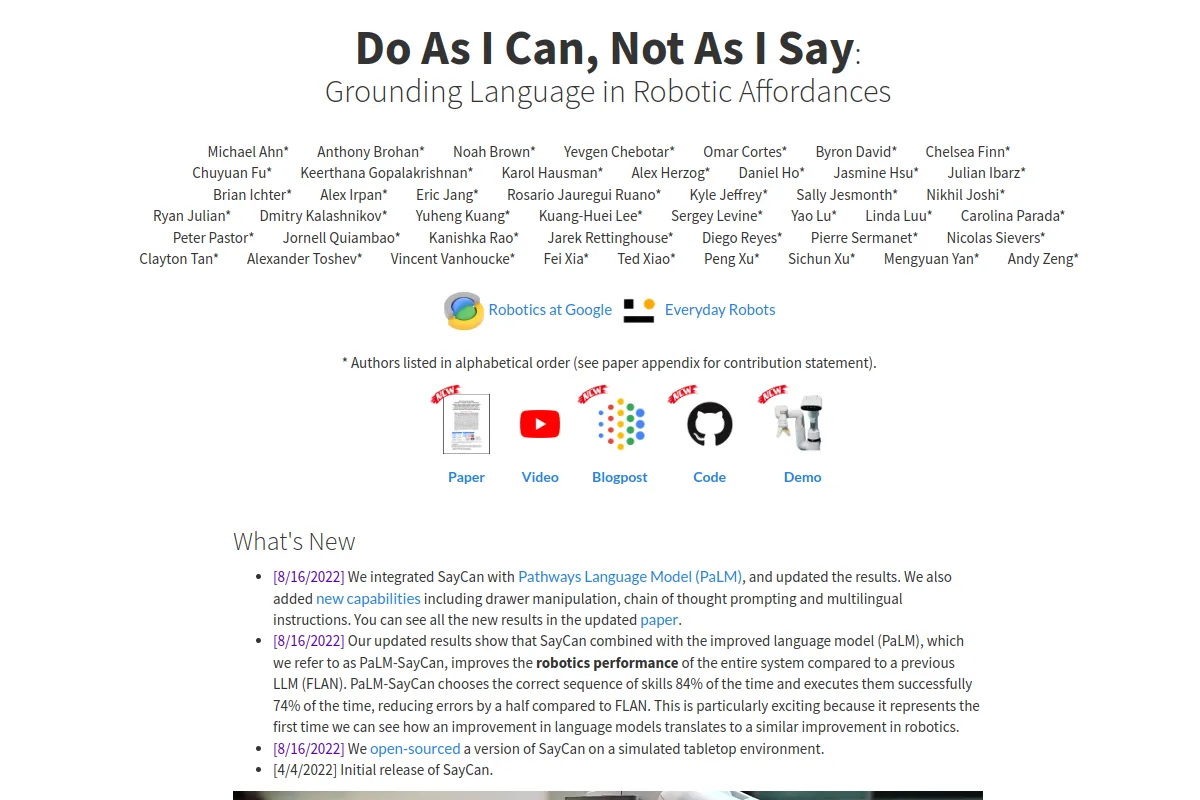
寻找将自然语言指令与机器人技能和计划连接起来的基于模型的方法。
用于机器人操纵的语言引导的3D值图规划。
研究将语言指令与可执行的机器人技能连接起来。
选型说明
回顾基础、技能界面和执行反馈。语言生成的计划需要根据机器人的能力和环境进行验证。
知道属于这里的资源吗?
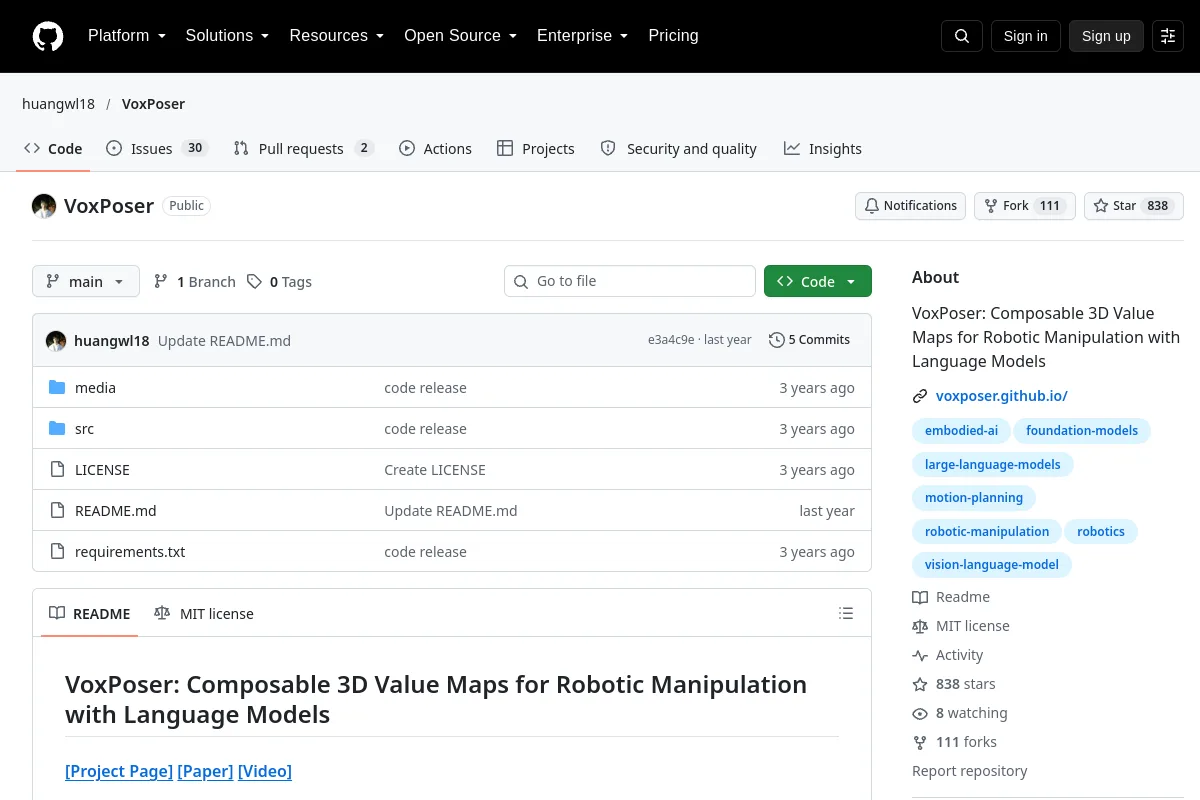 代码仓库