 Repozytorium
 Otwarte źródło
SOFA
Narzędzia symulacyjne do interaktywnych badań fizyki i układów odkształcalnych.
Symulacja i fizykaKATALOG WCIELONEJ AI
Poznaj silniki fizyczne i platformy symulacyjne do opracowywania i testowania systemów robotycznych.
Repozytorium
Otwarte źródło
Narzędzia symulacyjne do interaktywnych badań fizyki i układów odkształcalnych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Silnik symulacji fizyki do zastosowań w robotyce i fizycznej sztucznej inteligencji.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Kod gradientu zasad wzmocniony demonstracją, umożliwiający zręczną manipulację.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Społeczność stosowania LLM w robotyce i symulator robota z integracją ChatGPT
Symulacja i fizyka Repozytorium
 Otwarte źródło
Assistive Gym, platforma symulacyjna oparta na fizyce, umożliwiająca fizyczną interakcję człowieka z robotem i pomoc robotyczną.
Symulacja i fizyka Repozytorium
 Otwarte źródło
robopal: wieloplatformowy, modułowy framework do symulacji robotów oparty na MuJoCo, używany głównie do uczenia się przez wzmacnianie i implementacji algorytmów sterowania ramionami robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Proceduralny generator świata do symulacji robotyki zadań rolniczych
Symulacja i fizyka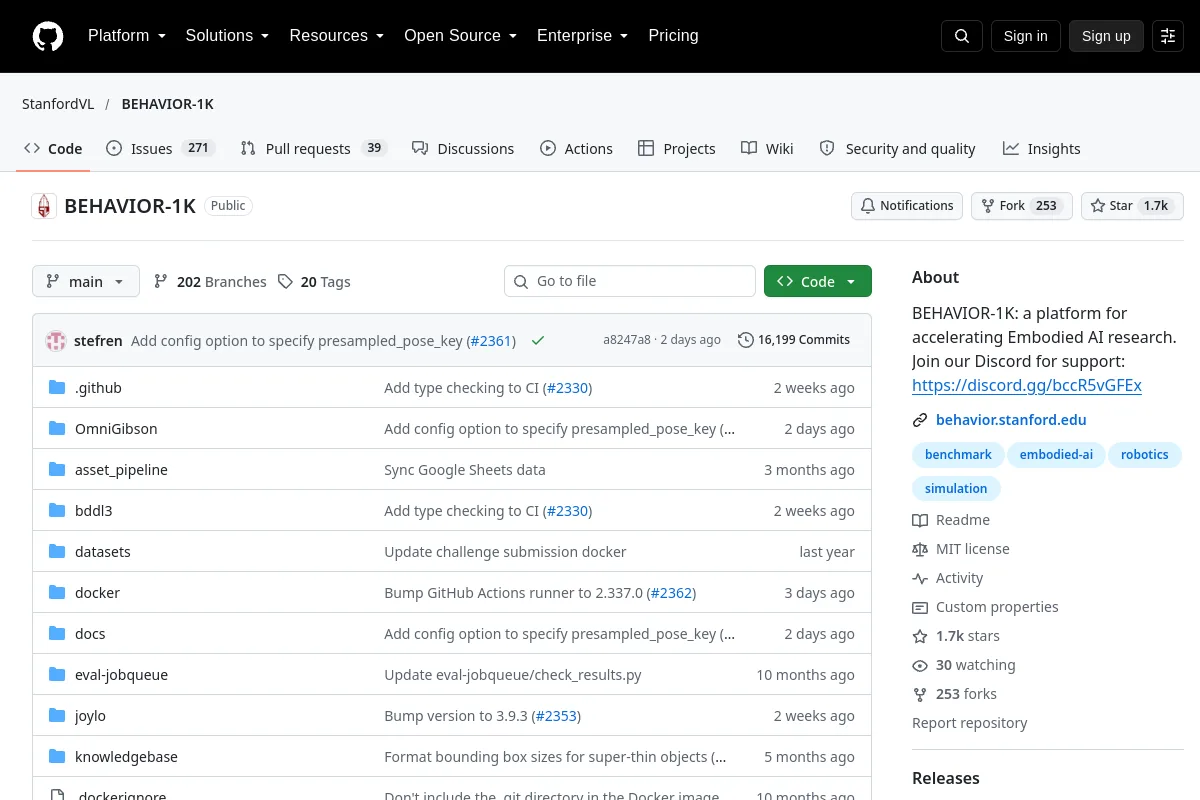 Repozytorium
 Otwarte źródło
Interaktywna symulacja sceny przedstawiająca zachowanie i manipulację ucieleśnionego agenta.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Platforma oparta na Unity do symulacji fizyki robotów i uczenia się przez wzmacnianie.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Procedura kalibracji przegubów dla czworonogów i manipulatorów w celu ułatwienia przeniesienia symulacji na rzeczywistość z isaaclab i mujoco do prawdziwych robotów
Symulacja i fizyka Repozytorium
 Otwarte źródło
Korzystanie z repozytorium
Symulacja i fizyka Repozytorium
 Otwarte źródło
Modułowa platforma do symulacji inteligencji ucieleśnionej i procesów uczenia się.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Oprogramowanie do symulacji multifizycznej dla systemów mechanicznych i robotycznych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Platforma do symulacji fizyki na potrzeby robotyki i eksperymentów z ucieleśnioną sztuczną inteligencją.
Symulacja i fizyka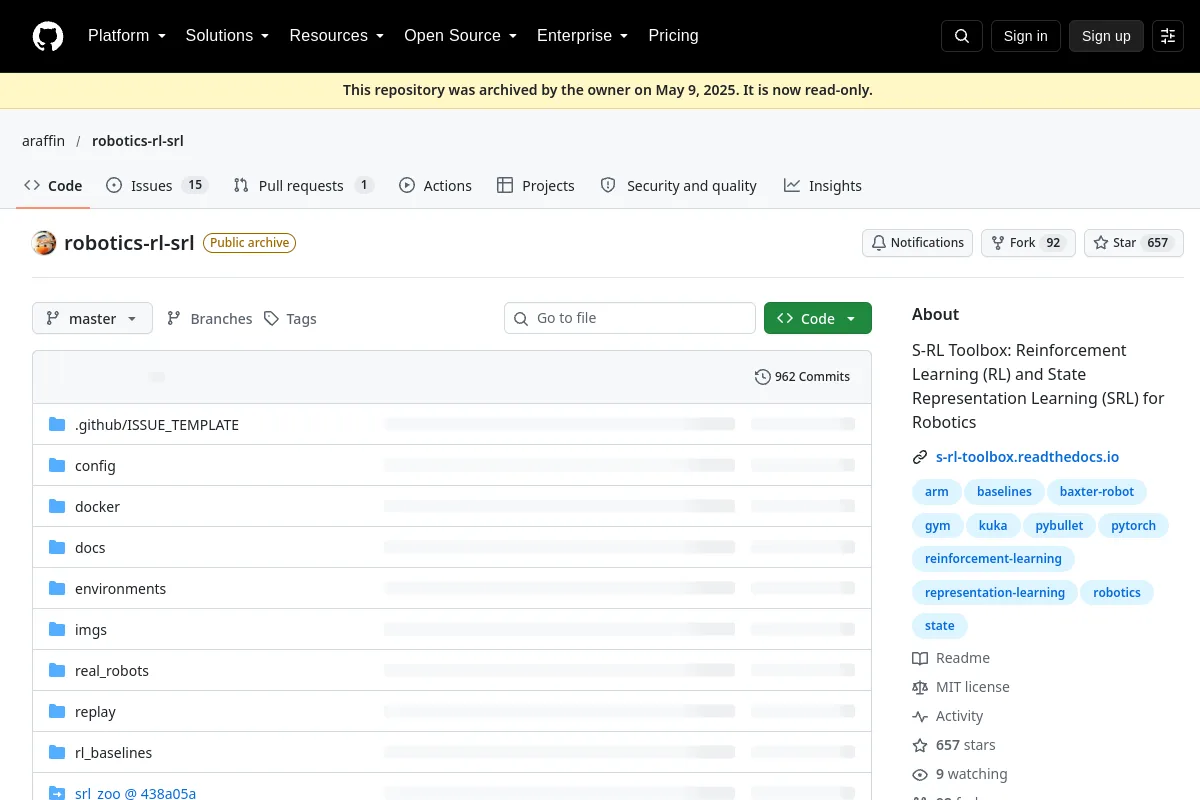 Repozytorium
 Otwarte źródło
Zestaw narzędzi robotyki do uczenia się przez wzmacnianie i reprezentacji stanu.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pakiety programistyczne ROS 2 dla produktów robotycznych UFACTORY.
Symulacja i fizyka Repozytorium
 Repozytorium
 Otwarte źródło
Potężne rozszerzenie Isaac Sim do konwersji plików MuJoCo XML Configuration Format (MJCF) do formatu Universal Scene Opis (USD)
Symulacja i fizyka Repozytorium
 Otwarte źródło
Obsługa Unitree Go2, Unitree G1 dla Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Symulacja i fizyka Repozytorium
 Otwarte źródło
Konstruuje gotowe do wykonania zadania zasoby symulacyjne z pojedynczych obrazów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Platforma Isaac Gym do nauki wzmacniania za pomocą dronów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Planowanie eksploracji robotycznej w oparciu o symulację przyszłości
Symulacja i fizyka Repozytorium
 Otwarte źródło
Autonomiczne parkowanie równoległe samochodu przypominającego robota z wykorzystaniem środowiska symulacyjnego Gazebo
Symulacja i fizyka Repozytorium
 Otwarte źródło
IsaacLab DirectEnv do podstawowych zadań związanych z lokomocją czworonożnych, z obsługą wielu czworonożnych robotów, potokami sim-to-sim i sim-to-real
Symulacja i fizykaUWAGI DO WYBORU
Wybierz wierność kontaktu, renderowanie czujników, zasoby robota i wymagania obliczeniowe. Potwierdź obsługiwane wersje i licencje przed porównaniem szybkości symulacji lub przeniesieniem zasad na sprzęt.
Znasz zasób, który tu pasuje?
