Repozytorium
 Badania
UHC · ZhengyiLuo
Oficjalne wdrożenie Uniwersalnego Kontrolera Humanoidalnego w Mujoco. Obsługuje Kinpoly (NeurIPS 2021) i EmbodiedPose (NeurIPS 2022).
Zasady robotówKATALOG WCIELONEJ AI
Poznaj modele wizji, języka i działania oraz podstawowe modele robotyki w zakresie percepcji, manipulacji i kontroli.
Repozytorium
Badania
Oficjalne wdrożenie Uniwersalnego Kontrolera Humanoidalnego w Mujoco. Obsługuje Kinpoly (NeurIPS 2021) i EmbodiedPose (NeurIPS 2022).
Zasady robotów Repozytorium
 Badania
UnifoLM-WMA-0: Struktura World-Model-Action (WMA) w ramach rodziny UnifoLM
Modele świata Repozytorium
 Badania
VIRENA demonstruje małą politykę VLA dla ManiSkill PickCube z zasobami integracyjnymi LeRobot.
Wizja-język-działanie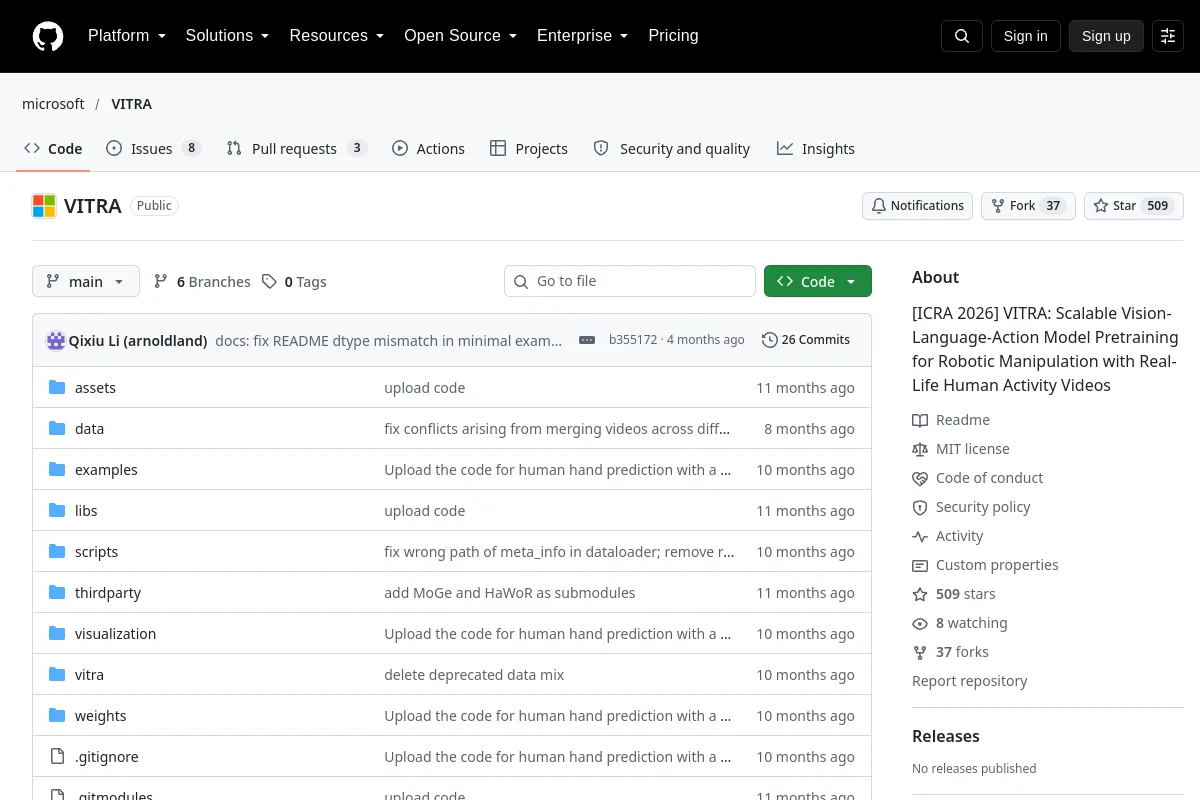 Repozytorium
 Badania
VITRA: Skalowalny model wizji, języka i działania, przygotowujący do manipulacji robotami, z wykorzystaniem filmów wideo przedstawiających aktywność człowieka
Wizja-język-działanie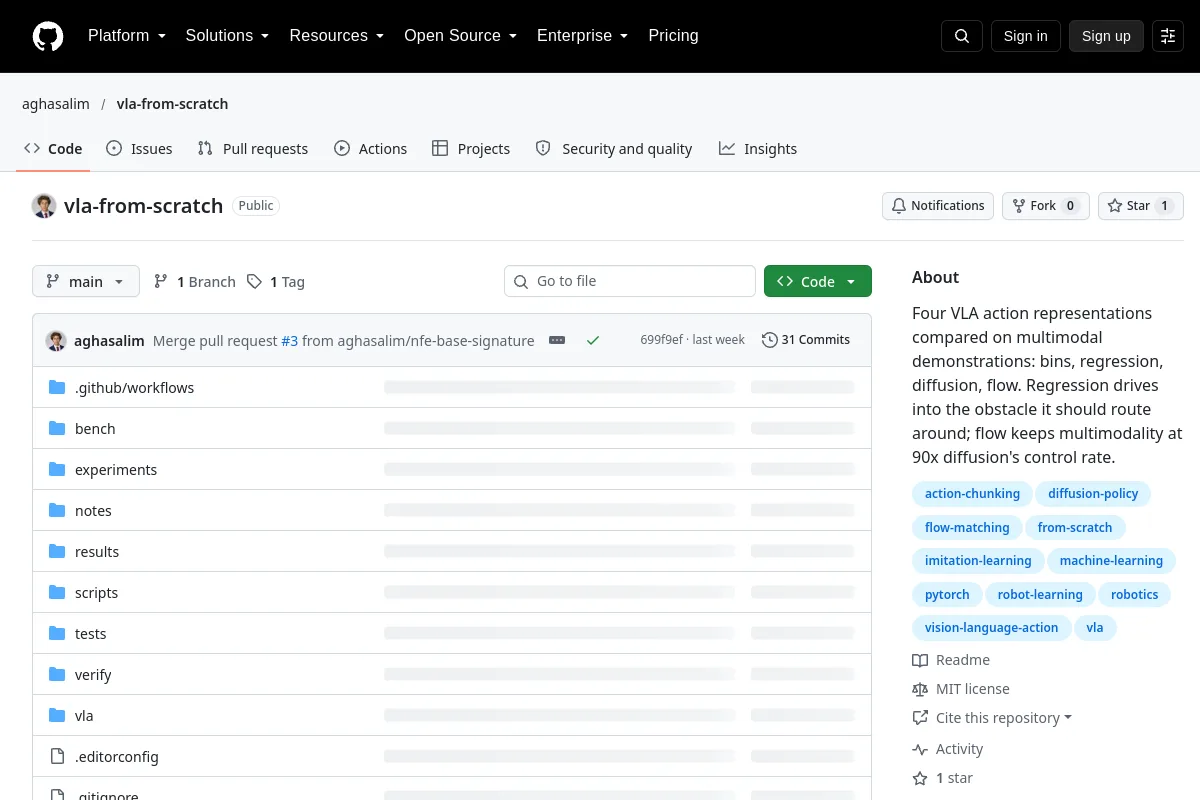 Repozytorium
 Badania
VLA From Scratch porównuje reprezentacje działań w ramach demonstracji multimodalnych i zadań związanych z usuwaniem przeszkód.
Wizja-język-działanie Repozytorium
 Badania
Repozytorium naszego artykułu: Learning Agile Skills via Adversarial Imitation of Rough Partial Demonstrations Proceedings of the 6th Conference on Robot Learning (CoRL),
Zasady robotów Repozytorium
 Badania
WAVE-Go: adaptacja działania modelu świata Go2-W, zweryfikowane ładowanie bez map i demonstracje hybrydowej nawigacji dalekiego zasięgu Cosmos3-Edge
Modele świata Repozytorium
 Badania
Uczenie się zręcznej lokomanipulacji całym ciałem na podstawie interakcji człowiek-obiekt
Zasady robotów Repozytorium
 Badania
WMNav: Integracja modeli wizjonersko-językowych z modelami świata do nawigacji po celach obiektowych
Modele świata Repozytorium
 Badania
WoW (World-Omniscient World Model) to generatywny model świata wyszkolony na 2 milionach trajektorii interakcji robotów, zaprojektowany tak, aby wyobrażał sobie, rozumował i działał w świecie fizycznym. W odróżnieniu od pasywnego…
Modele świata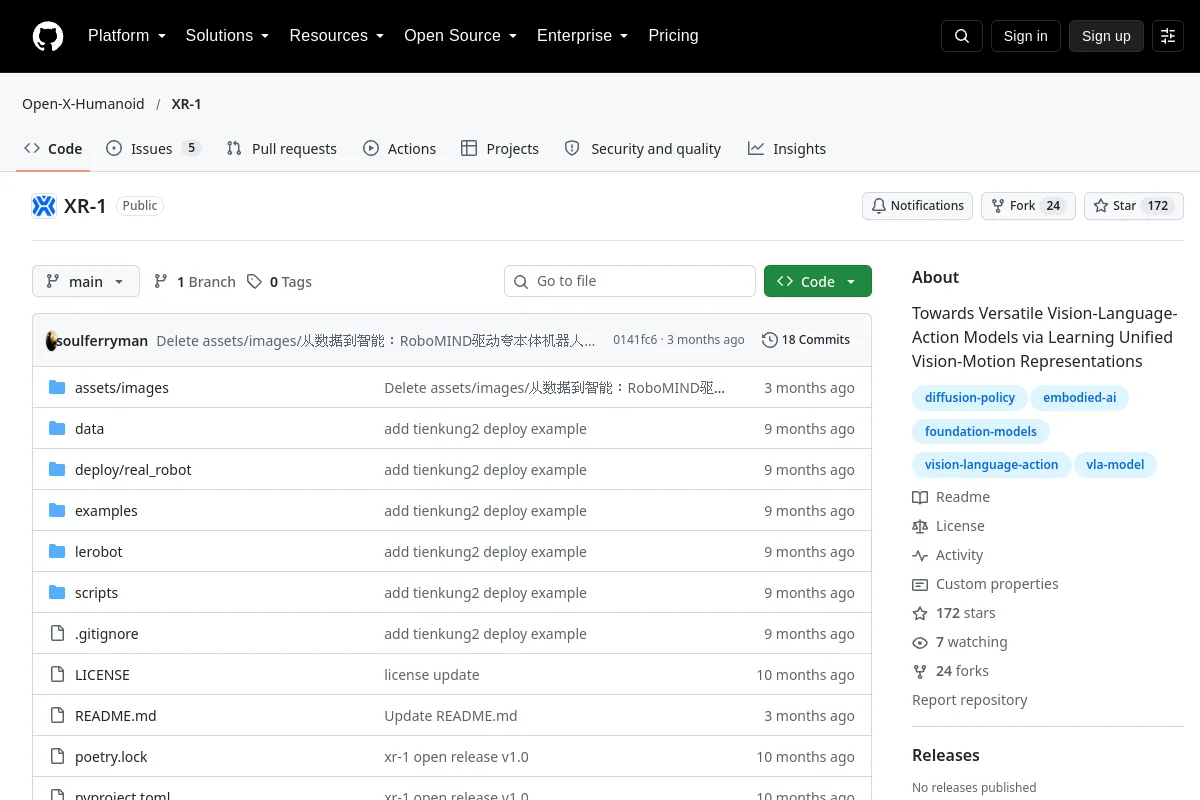 Repozytorium
 Badania
W kierunku wszechstronnych modeli wizja-język-działanie poprzez uczenie się ujednoliconych reprezentacji wizja-ruch
Wizja-język-działanie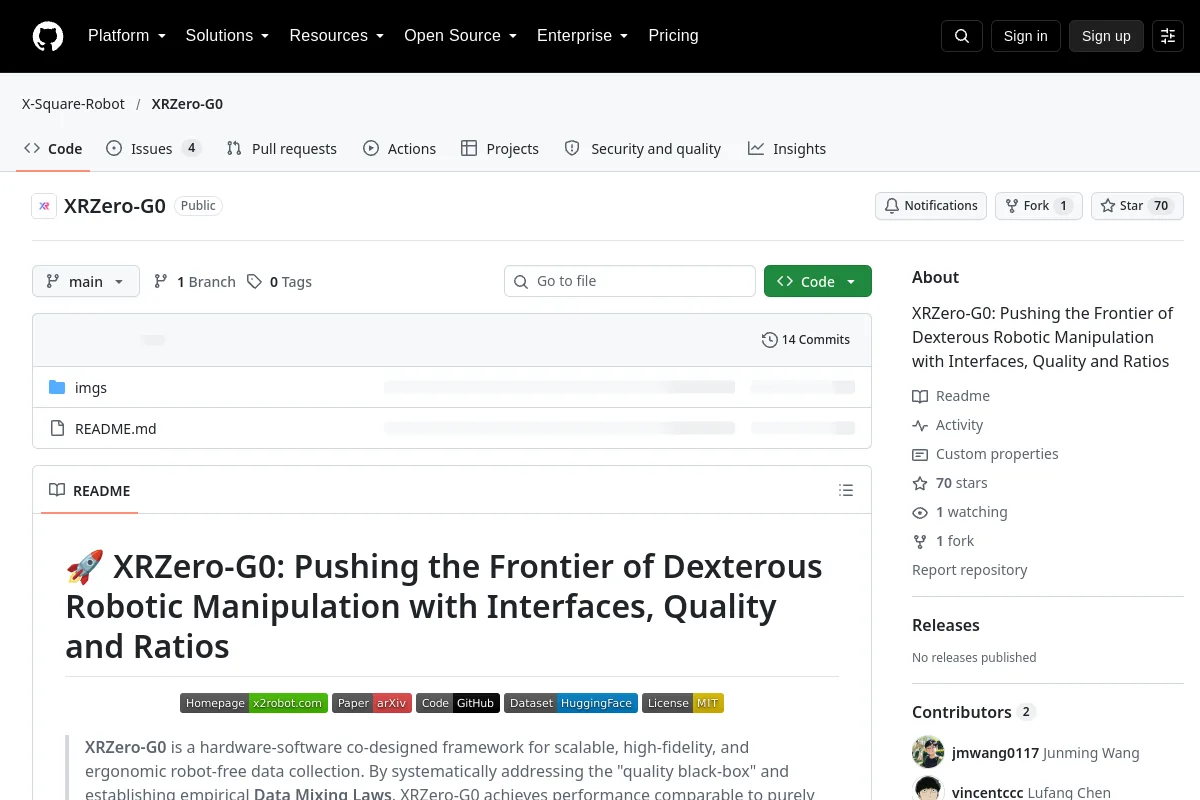 Repozytorium
 Badania
XRZero-G0: przesuwanie granic zręcznej manipulacji robotycznej dzięki interfejsom, jakości i współczynnikom
Zasady robotów Repozytorium
 Badania
Kod do mojej pracy „Uczysz tylko raz: naucz się jednorazowej dwuręcznej manipulacji robotem na podstawie demonstracji wideo”
Zasady robotów Strona internetowa
 Strona internetowa
Znasz zasób, który tu pasuje?