 Repository
 Open Source
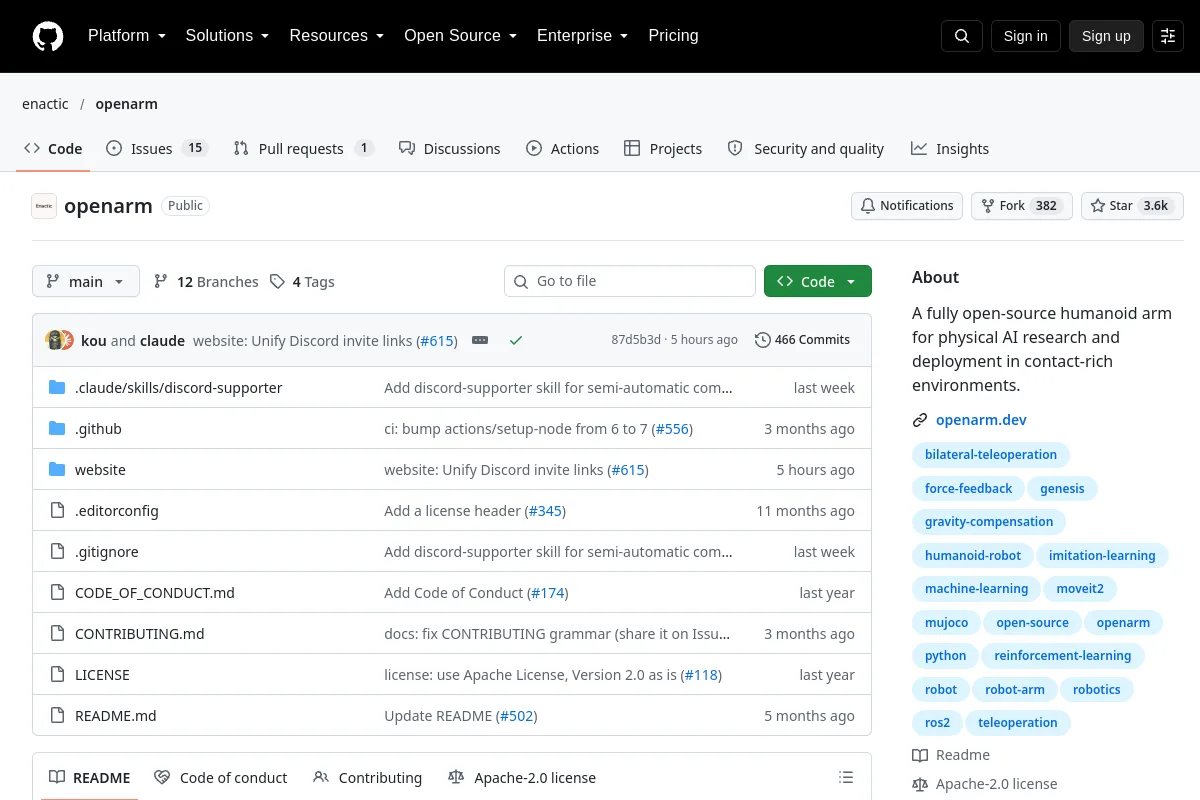
OpenArm · enactic
OpenArm-Projekt mit humanoiden Armen für die physikalische KI-Forschung.
RoboterarmeDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Roboterarme und Manipulationsplattformen für Entwicklung, Bildung und Forschung.
Repository
Open Source
OpenArm-Projekt mit humanoiden Armen für die physikalische KI-Forschung.
Roboterarme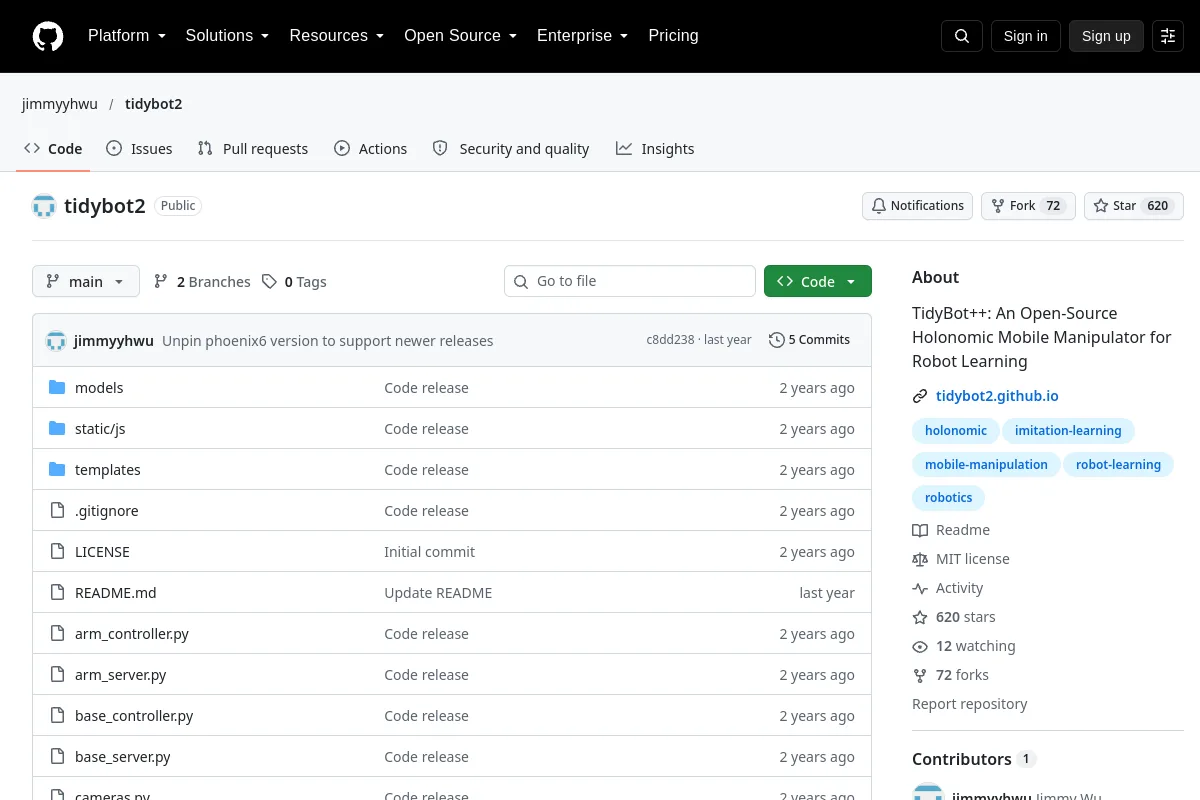 Repository
 Open Source
TidyBot++: Ein holonomischer mobiler Open-Source-Manipulator für das Roboterlernen
Roboterarme Repository
 Open Source
Design, Elektronik und Software für einen offenen sechsachsigen kollaborativen Roboterarm.
Roboterarme Repository
 Open Source
Stückliste, STL-Dateien und Anweisungen für den 3D-gedruckten Roboterarm PAROL6
Roboterarme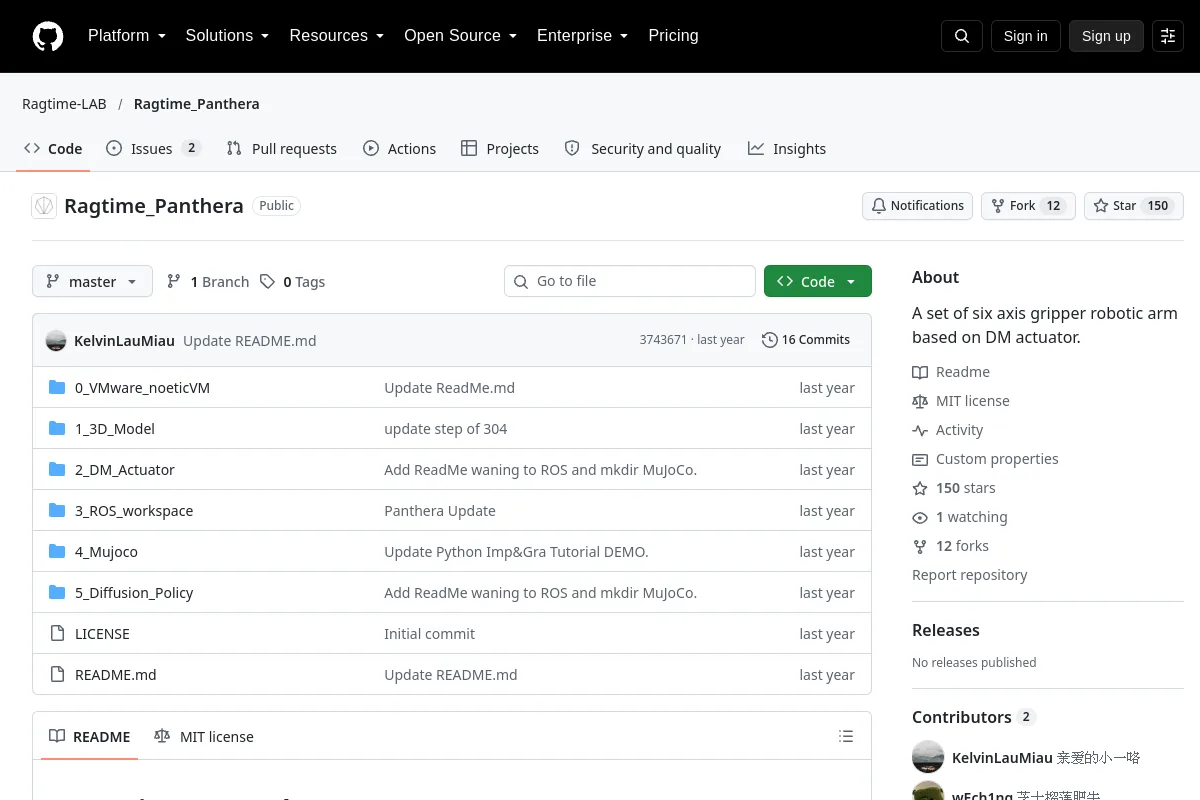 Repository
 Open Source
Ein Satz sechsachsiger Greifroboterarme basierend auf einem DM-Aktuator.
Roboterarme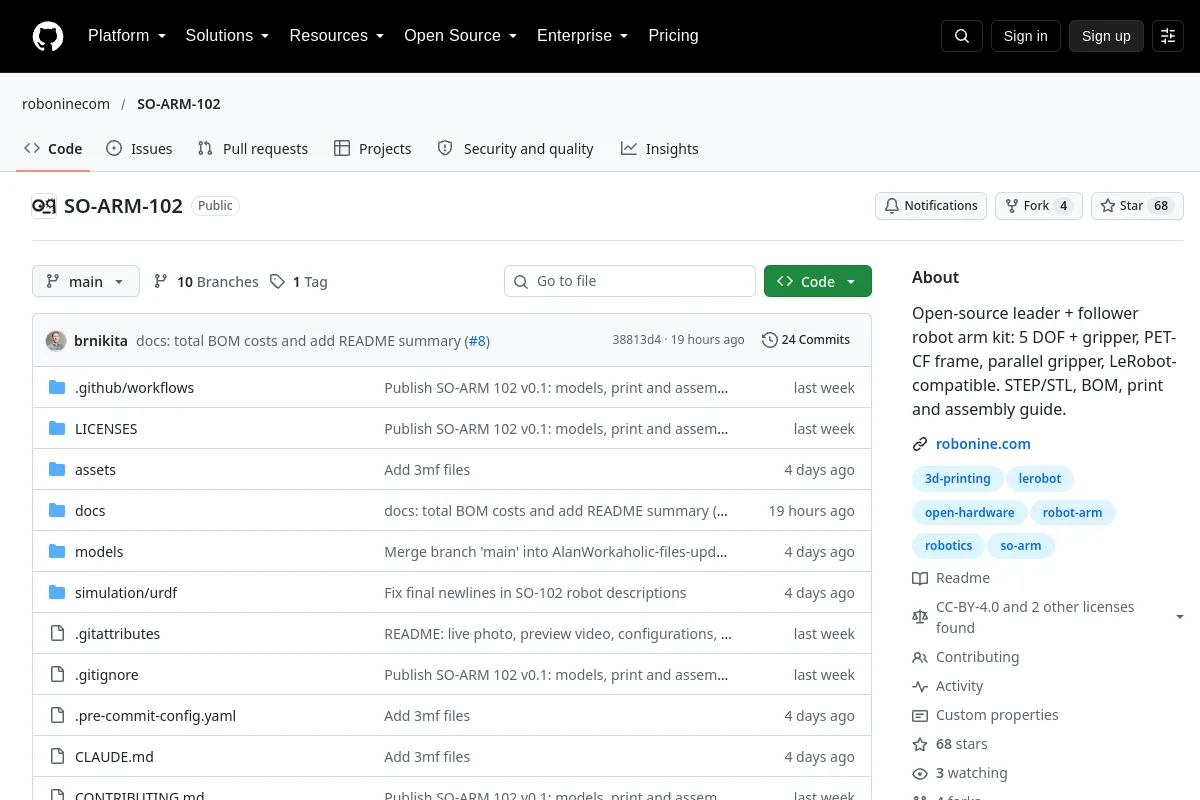 Repository
 Open Source
Open-Source-Roboterarm-Kit „Führer + Folger“: 5 DOF + Greifer, PET-CF-Rahmen, Parallelgreifer, LeRobot-kompatibel. STEP/STL, Stückliste, Druck- und Montageanleitung.
Roboterarme Website
AUSWAHLHINWEISE
Vergleichen Sie Arbeitsbereich, Nutzlast, Wiederholbarkeit, Erfassungs- und Steuerschnittstellen. Überprüfen Sie das komplette Setup, einschließlich Controller, Montage und Endeffektor, bevor Sie Kosten oder Kompatibilität abschätzen.
Kennen Sie eine Ressource, die hierher gehört?