 Website
 Forschung
Stanford IRIS
Ein akademisches Labor, das die Intelligenz von Robotern durch Interaktion und Lernen erforscht.
Akademische LaboreDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Komponenten, Werkzeuge und Organisationen im Zusammenhang mit Bildungs- und Forschungsrobotik. Die Aufnahme bescheinigt nicht die Eignung für einen bestimmten Einsatz.
Website
Forschung
Ein akademisches Labor, das die Intelligenz von Robotern durch Interaktion und Lernen erforscht.
Akademische Labore Website
 Forschung
Ein akademisches Labor, das sich mit visuellem Verständnis und verkörpertem Lernen beschäftigt.
Akademische Labore Website
 Forschung
Eine kompakte humanoide Plattform für die Roboterlernforschung.
Erforschen Sie humanoide Plattformen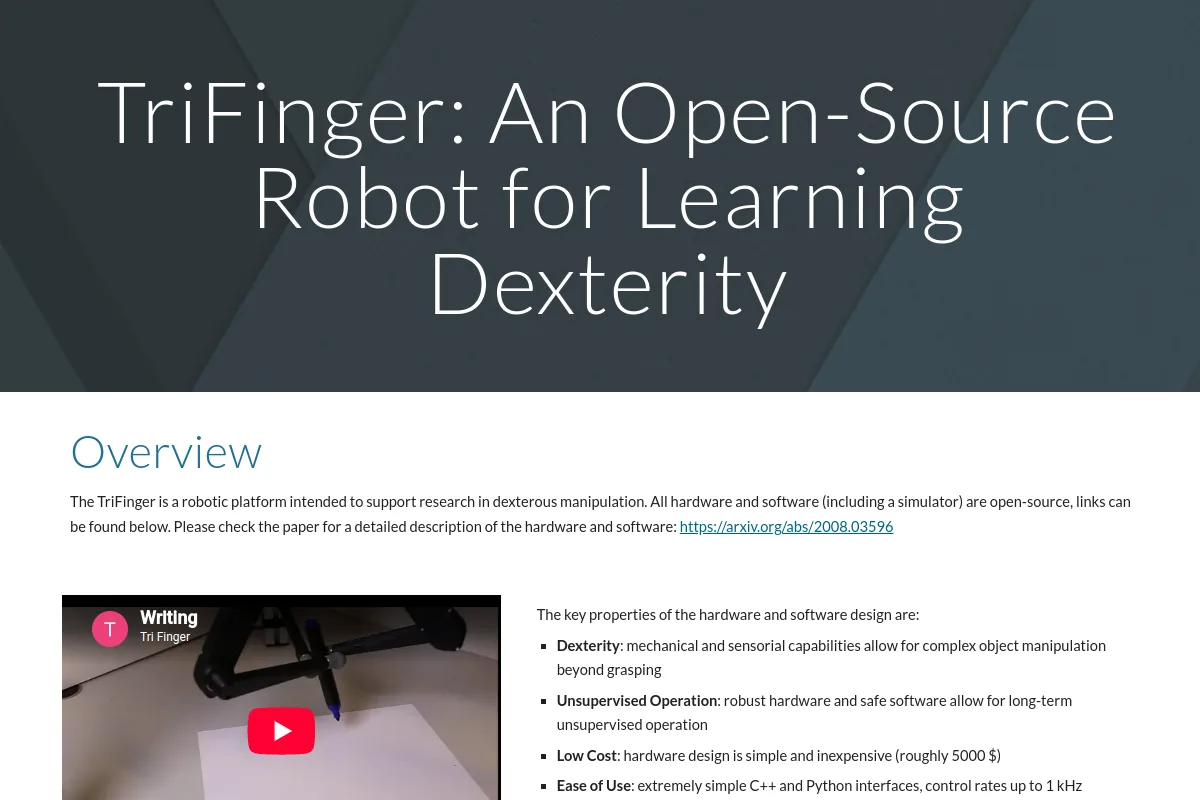 Website
 Forschung
Eine Drei-Finger-Roboterplattform zur Untersuchung geschickter Manipulation.
Hände & Greifer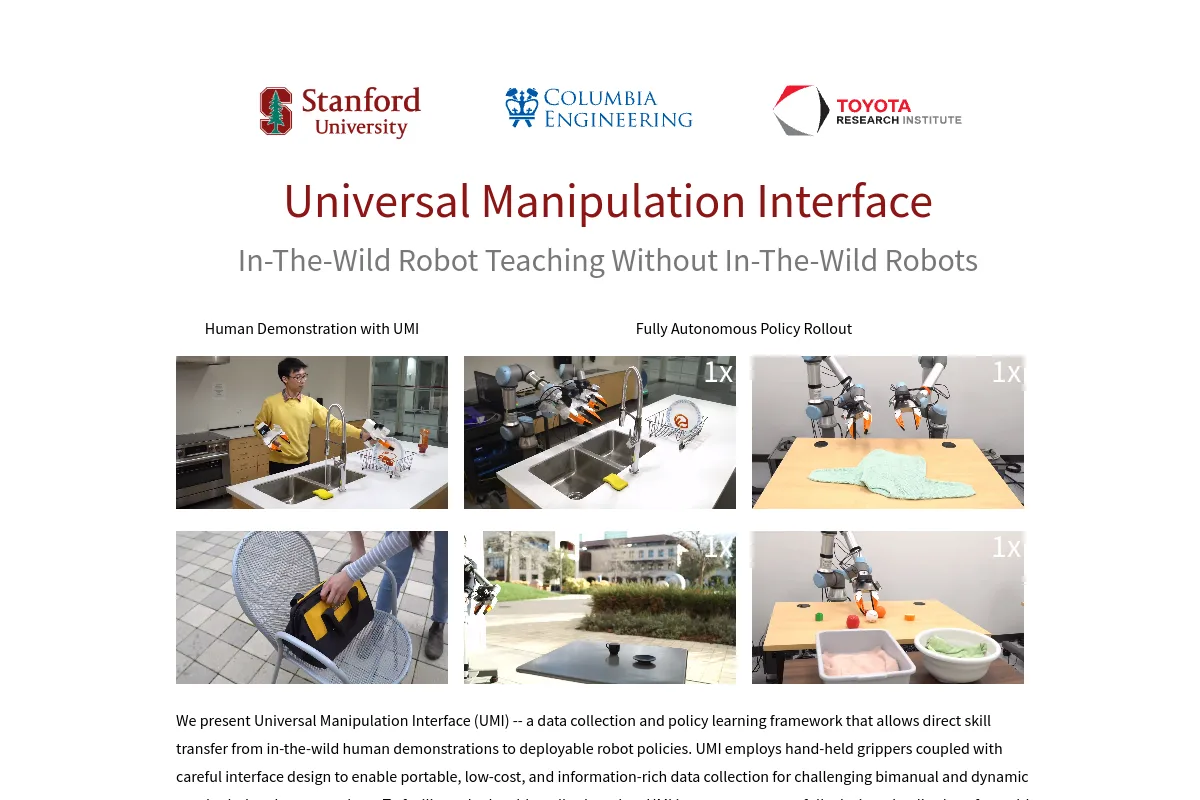 Website
 Forschung
Eine tragbare Schnittstelle zum Sammeln von Demonstrationen zur Robotermanipulation.
Teleoperationsgeräte Website
 Forschung
Ein akademisches Labor, das die Wahrnehmung und das Lernen von Robotern erforscht.
Akademische Labore Website
 Forschung
Ein akademisches Labor, das die Zustandsschätzung und das Lernen von Robotern untersucht.
Akademische Labore Website
 Forschung
Eine Robotersimulationsumgebung mit Sensormodellen und Controller-Schnittstellen.
Simulation & Physik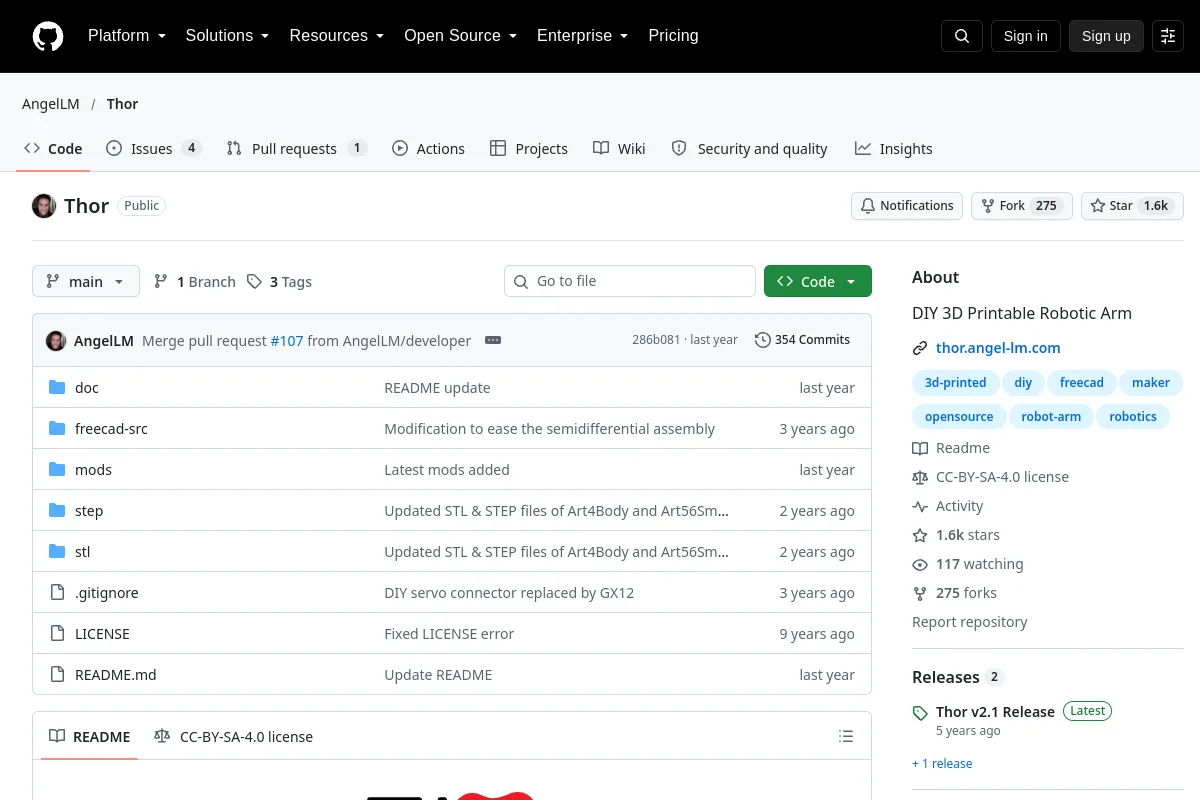 Repository
 Forschung
Ein druckbares Roboterarmprojekt mit mechanischem Design und Montagematerialien.
Hardware für Heimwerker und Bildung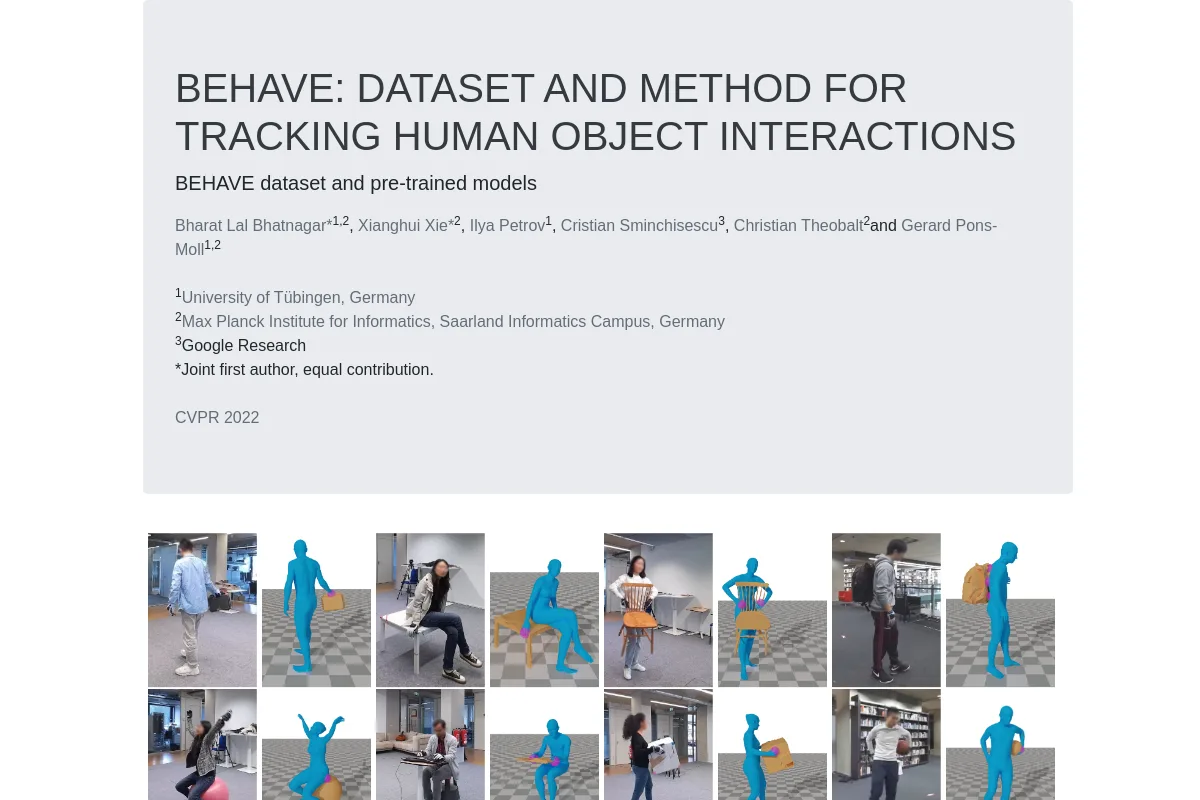 Website
 Forschung
Mensch-Objekt-Interaktionsdaten für die Forschung zur Körper- und Objektrekonstruktion.
Bewegungs- und Interaktionsdaten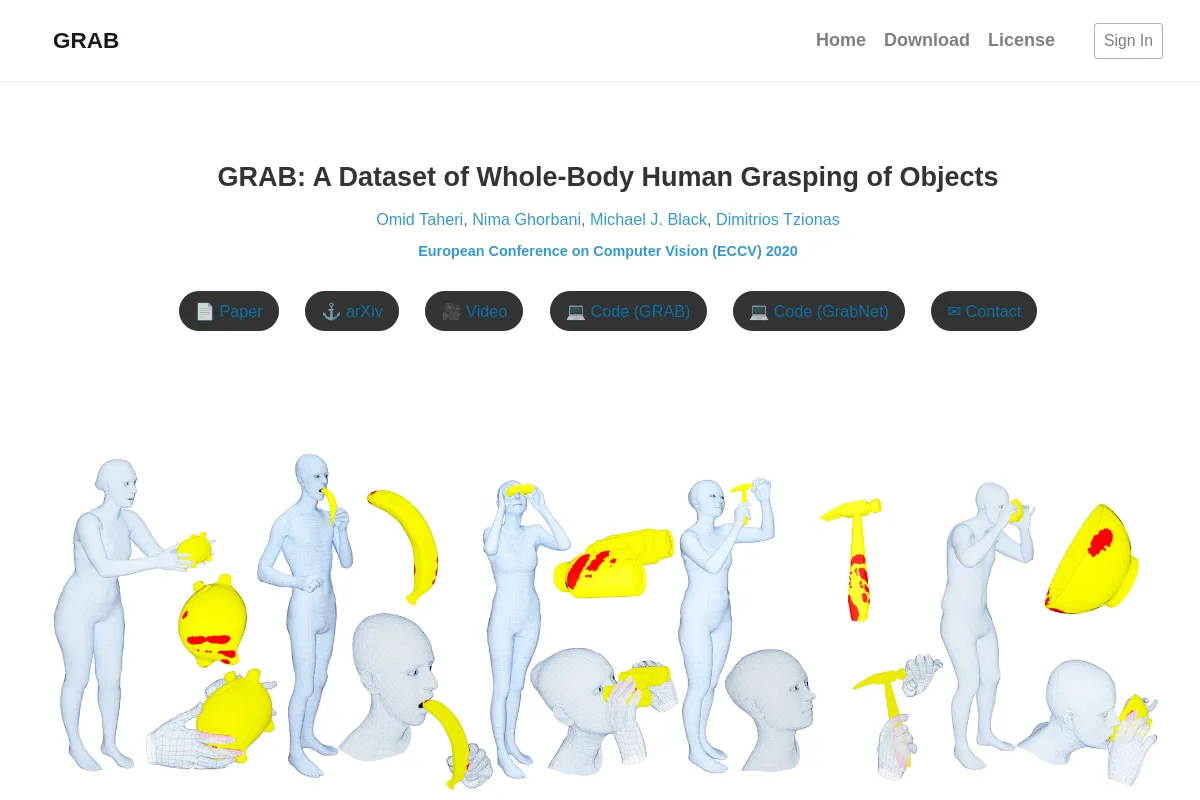 Website
 Forschung
Ganzkörperbezogene menschliche Erfassungsdaten zur Untersuchung der Objektinteraktion.
Bewegungs- und Interaktionsdaten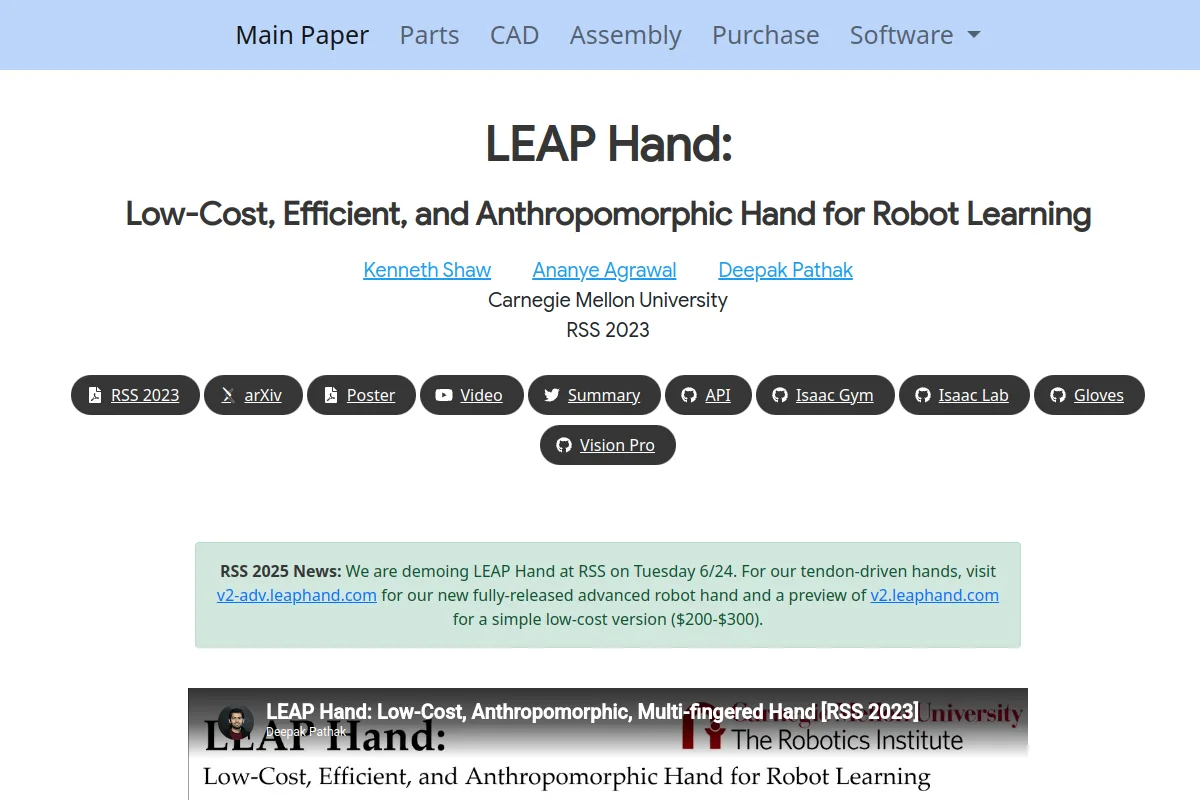 Website
 Forschung
Ein geschicktes Handdesign für die Robotermanipulationsforschung.
Hände & Greifer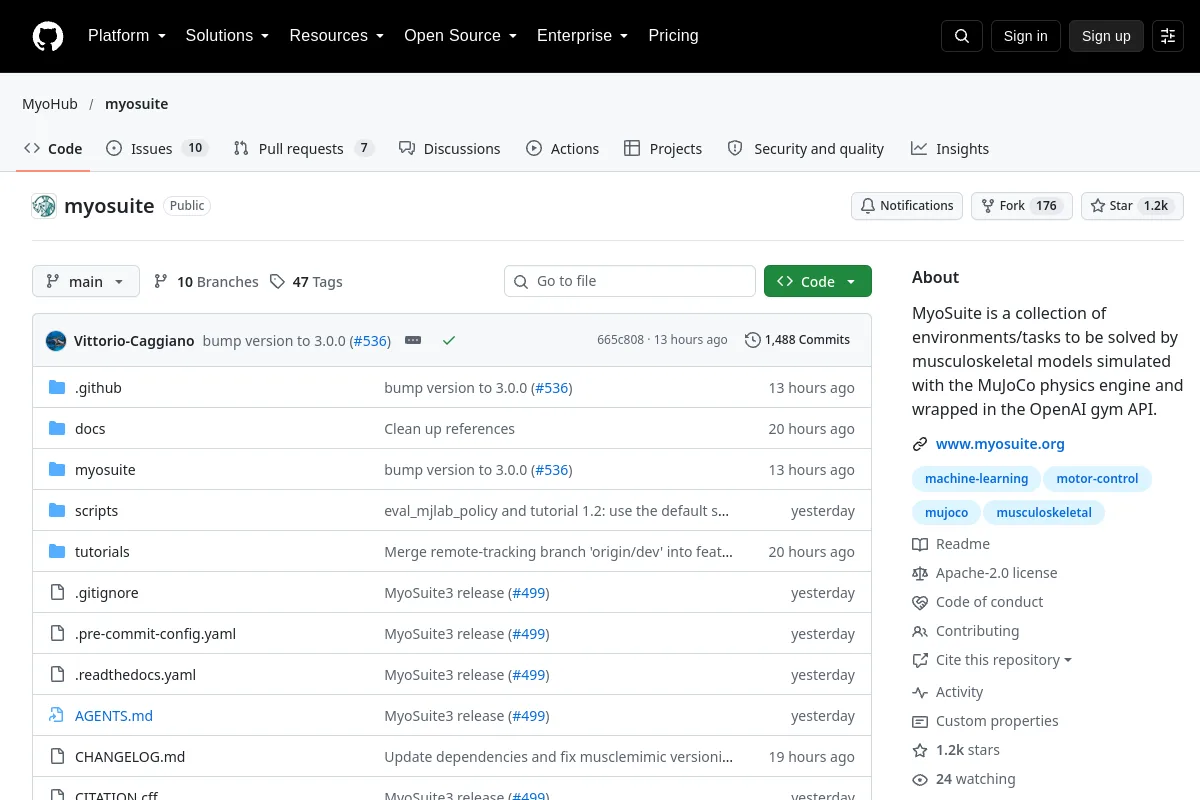 Website
 Forschung
Muskel-Skelett-Simulationsaufgaben für die motorische Lernforschung.
Fortbewegung und Ganzkörperkontrolle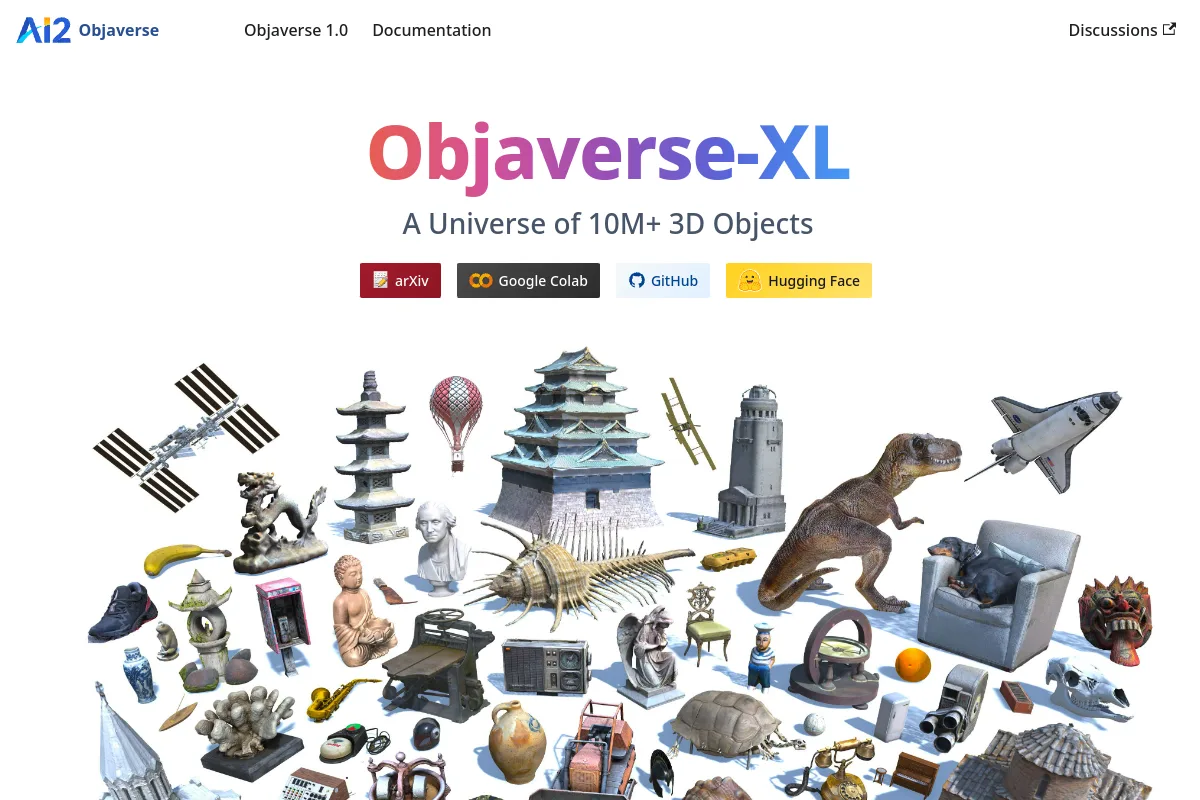 Website
 Forschung
3D-Objektressourcen für visuelles Lernen und Simulationsforschung.
Szenen- und Objektressourcen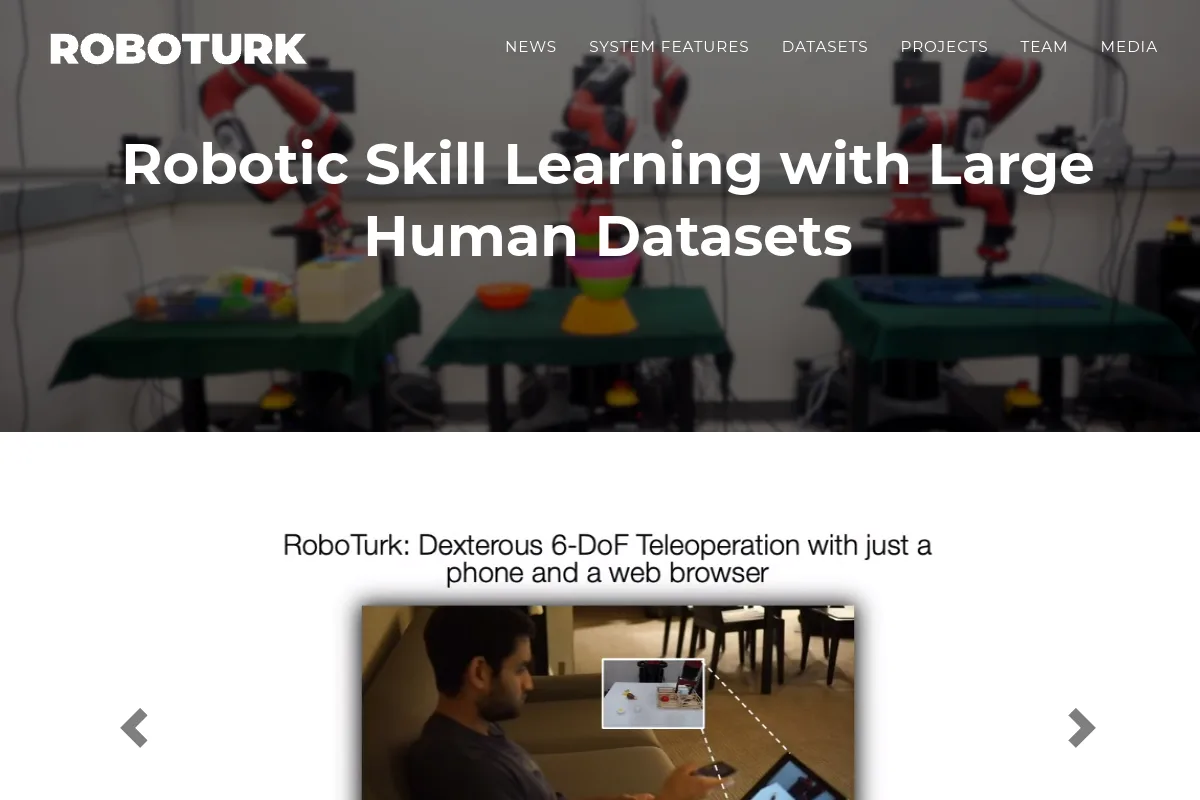 Website
 Forschung
Ein Demonstrationssammlungsprojekt für das Lernen von Robotermanipulationen.
Robotervorführungen Website
 Forschung
Ein Repository mit kommentierten 3D-Formen für die Wahrnehmungs- und Szenenforschung.
Szenen- und Objektressourcen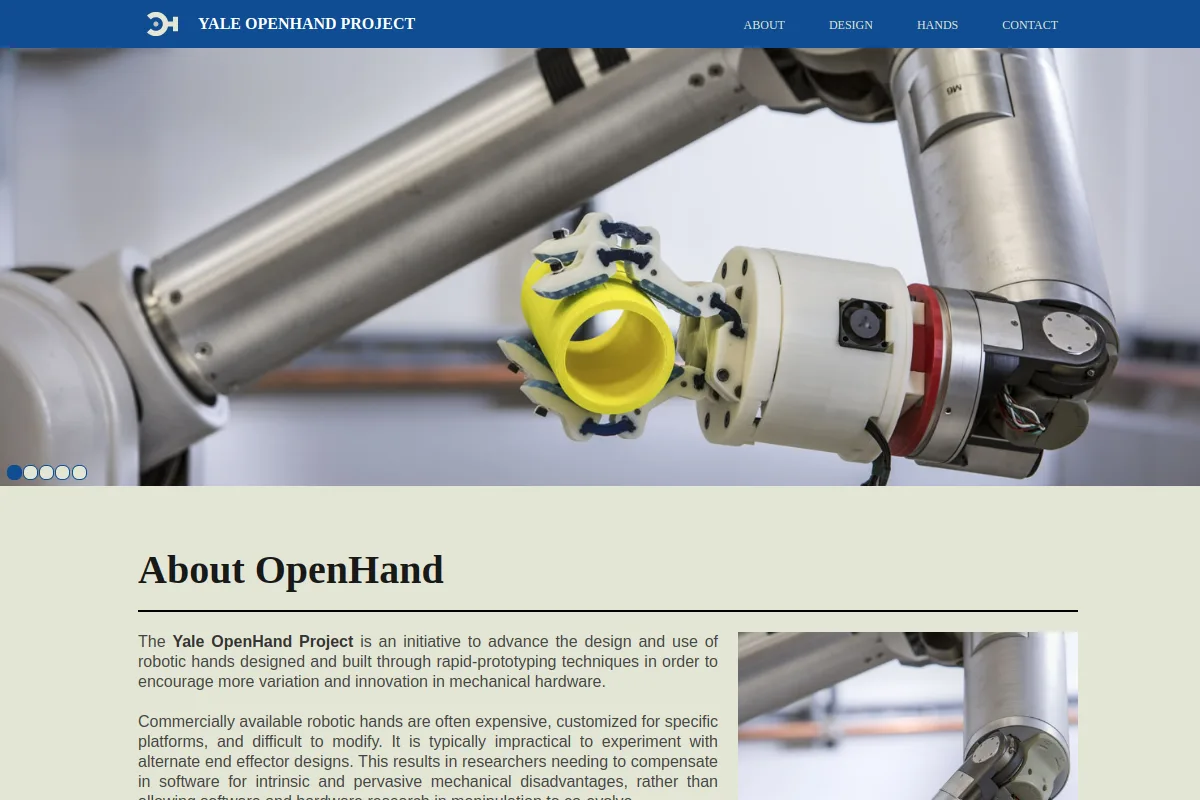 Website
 Forschung
Roboterhanddesigns und Ressourcen für die Forschung zum adaptiven Greifen.
Hände & GreiferEntdecken Sie Komponenten, Werkzeuge und Organisationen im Zusammenhang mit Bildungs- und Forschungsrobotik. Die Aufnahme bescheinigt nicht die Eignung für einen bestimmten Einsatz.
Zu den Ressourcen gehören hier Tools, Komponenten und Organisationen, die mit dieser Anwendung verbunden sind. Bestätigen Sie die beabsichtigte Verwendung und die Integrationsanforderungen mit jedem Herausgeber.
Kennen Sie eine Ressource, die hierher gehört?