具身智能与机器人资源导航
寻找用于可视化、记录和检查机器人数据的工具。
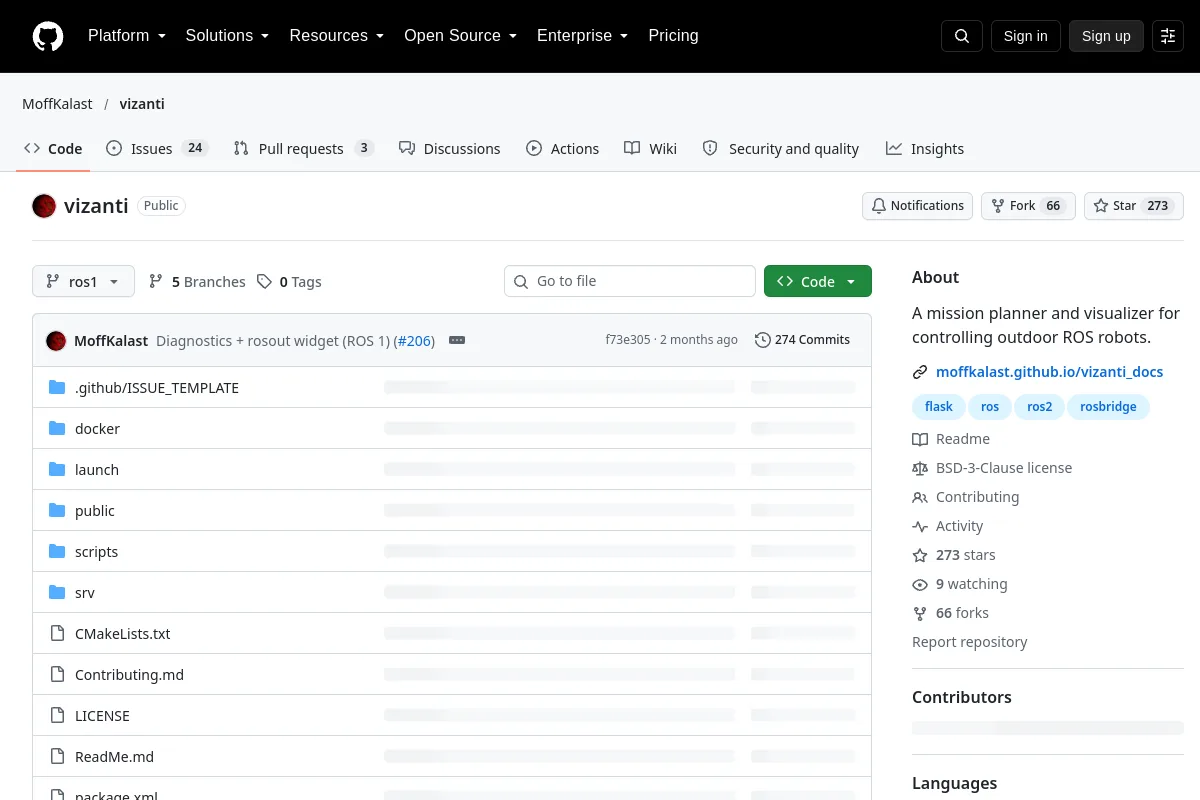
用于控制室外ROS机器人的任务规划器和可视化器。
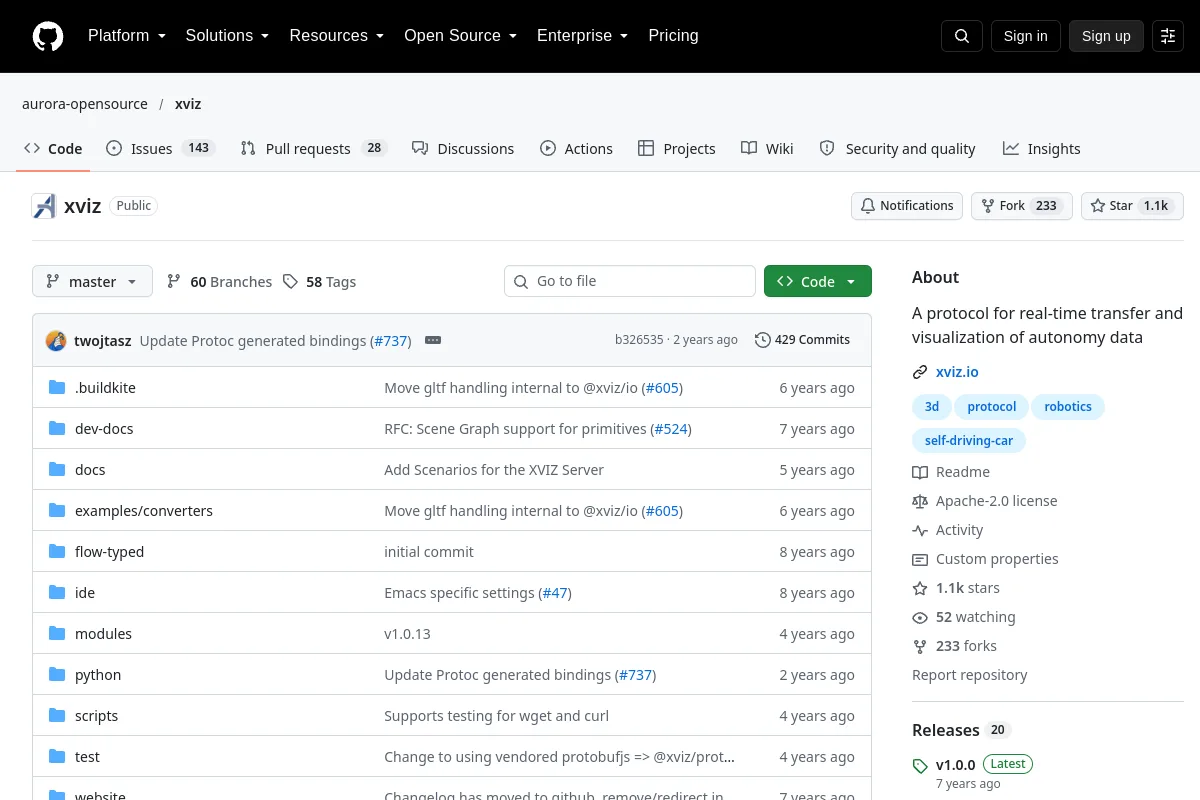
用于自治数据的实时传输和可视化的协议。
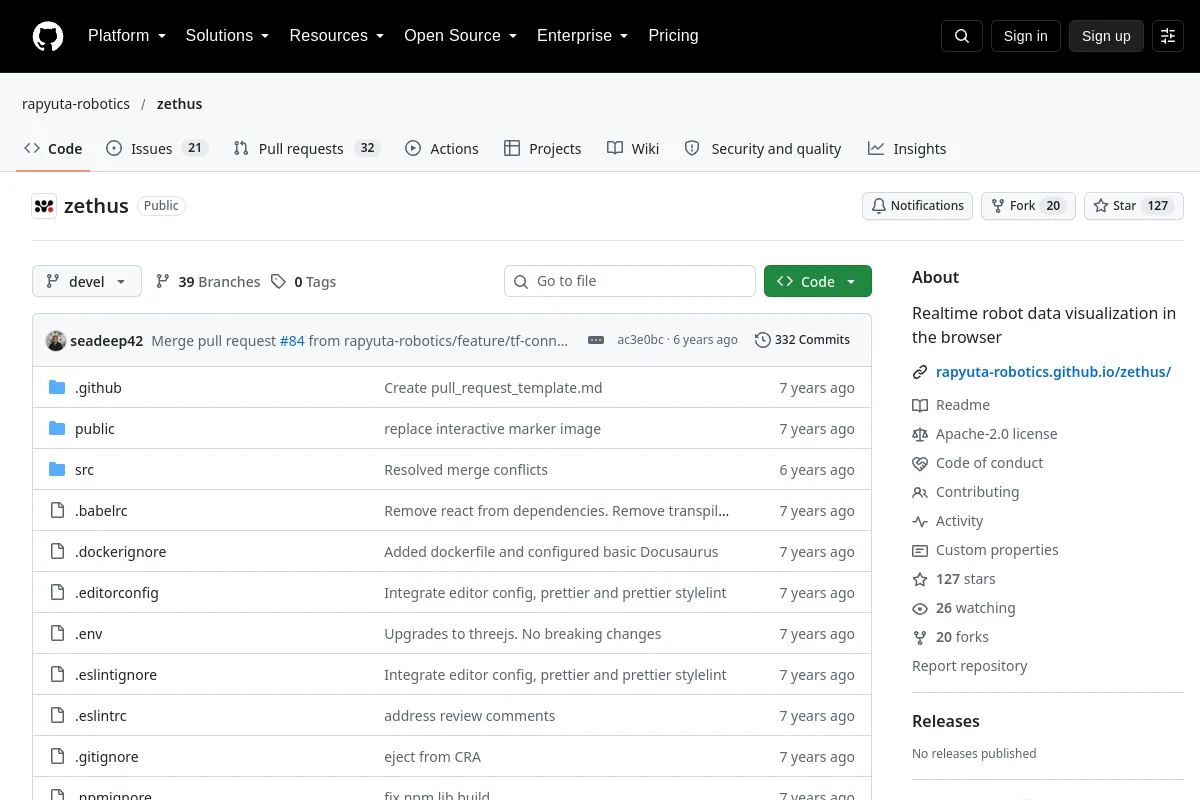
实时机器人数据的基于浏览器的可视化。
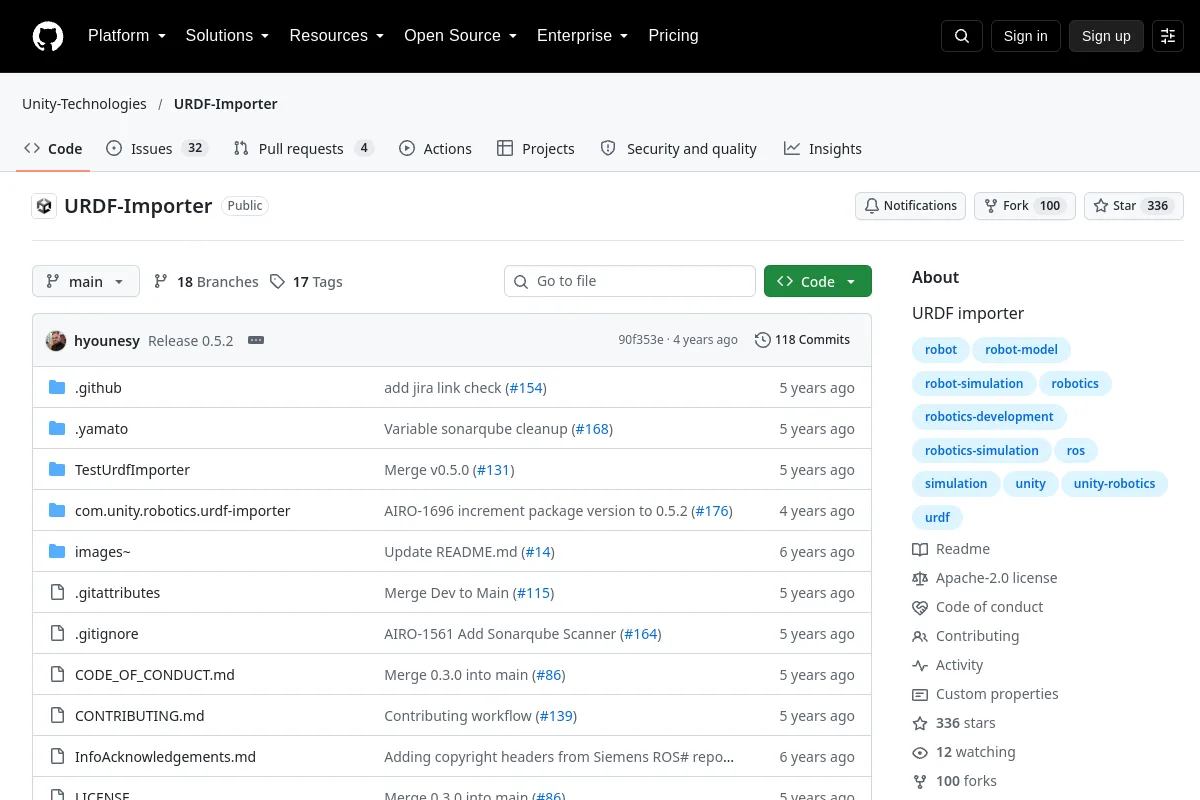
将URDF机器人描述导入Unity中以用于机器人可视化和仿真。
选型说明
检查支持的消息格式、时间戳和回放工作流程。在依赖开发记录工具之前,先评估本地与托管存储和数据导出功能。
知道属于这里的资源吗?
 代码仓库