具身智能与机器人资源导航
探索分布式机器人系统的消息传送和数据流基础设施。
VLink是用于自动驾驶和体现智能的高性能C++通信中间件,定位为ROS 2的全场景替代方案。
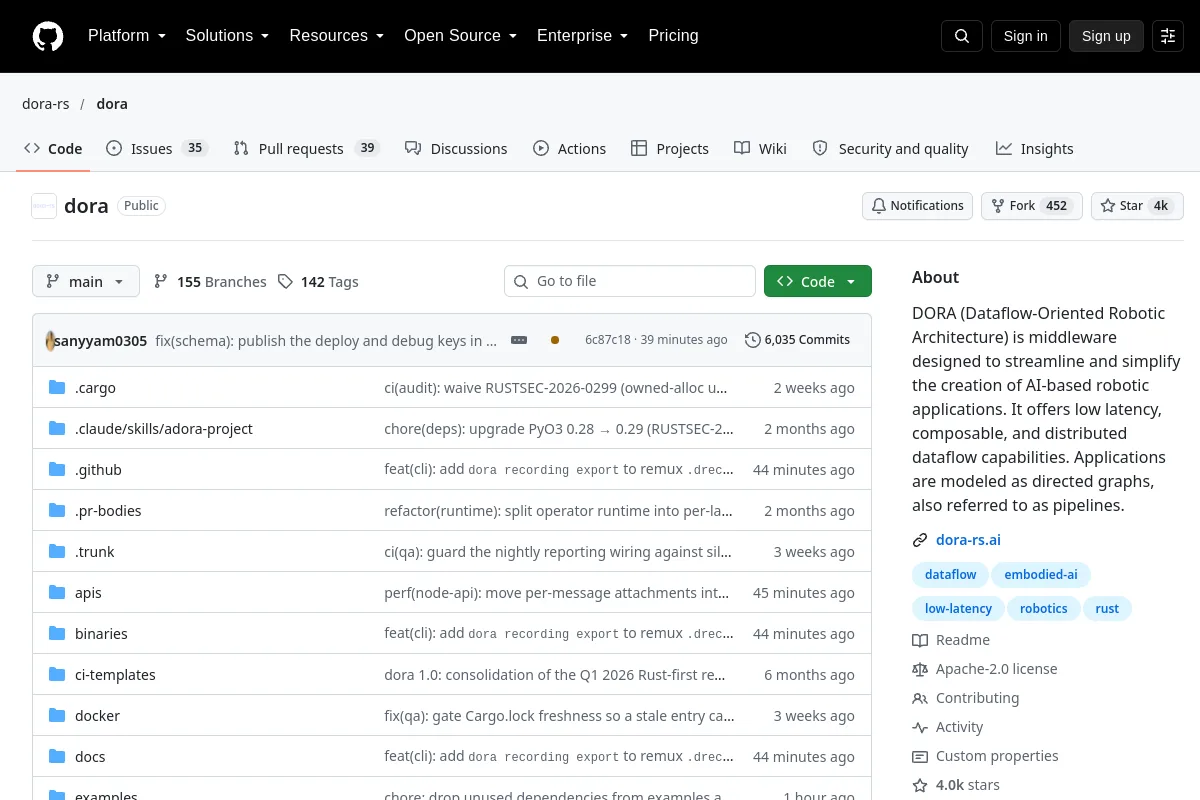
用于机器人感知和控制管道的数据流运行时。
用于机器人系统的中间件和开发工具。
选型说明
比较传送语义、定时、传输安全和集成要求。验证与所选 ROS 发行版或运行时的兼容性,而不是假设直接替换。
知道属于这里的资源吗?
 开源
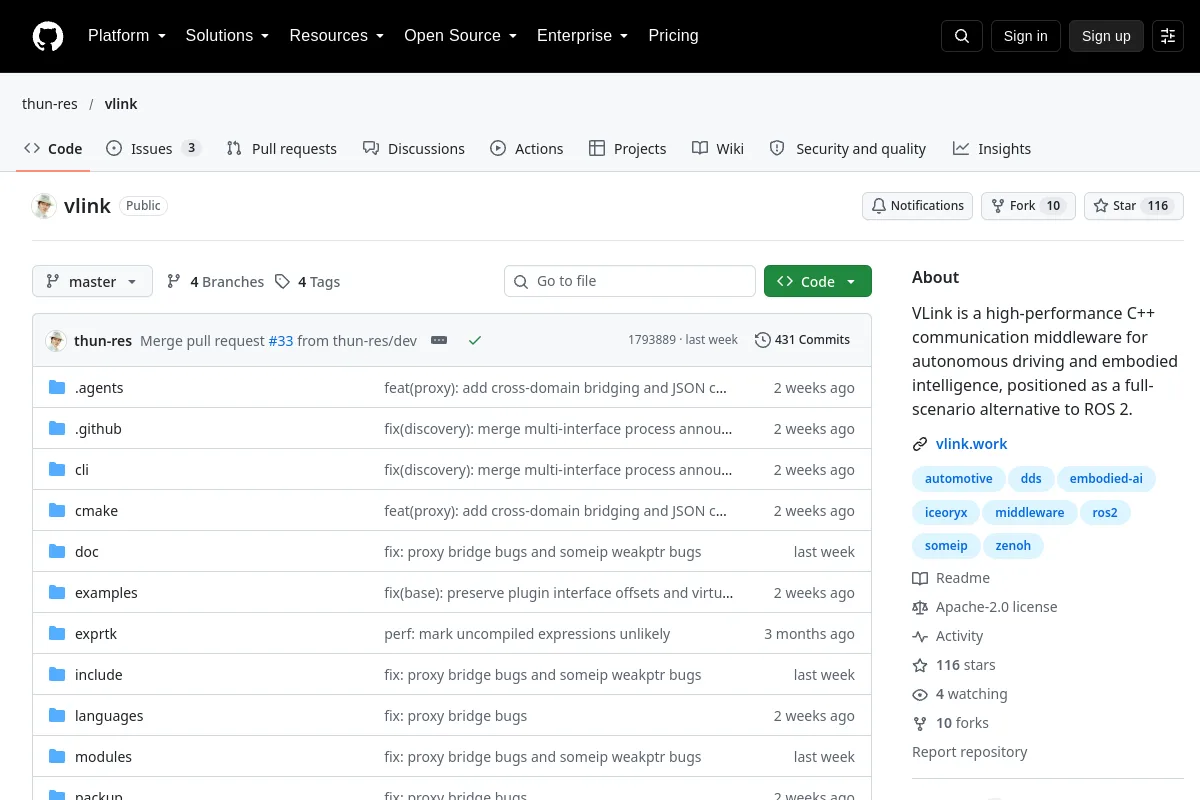 代码仓库