Zanim zaczniesz
Początkowa wiedza
- Wybierz, czy pełnisz rolę ucznia, programisty, badacza czy oceniającego aplikacje.
- Na potrzeby wdrożenia przygotuj się na naukę podstawowego programowania i matematyki związanej z zadaniem.
- Rozpocznij od symulacji; dostęp do sprzętu jest opcjonalny na pierwszym etapie.
Sprzęt & środowisko
Najpierw napisz zadanie i umiejętności początkowe. Wybierz jeden obsługiwany stos oprogramowania, zachowaj wersjonowane środowisko i korzystaj z pasującej do niego dokumentacji wydawcy. Porównanie źródeł stanowi odniesienie do projektu nauczania, a nie twierdzenie, że kursy o ograniczonym dostępie są swobodnie dostępne.
Brak ustalonego czasu ukończenia: skorzystaj z bramek dowodów poniżej, aby zdecydować, kiedy przejść dalej. Linki do zasobów otwierają najsilniejszy wpis w katalogu; sprawdź dokumentację wydawcy, aby uzyskać dokładną wersję i konfigurację.
Początkujący
Fundamenty i powtarzalna pierwsza symulacja
Wyjaśnij pętlę wykrywanie – decyzja – działanie i odtwórz mały projekt na podstawie czystej konfiguracji.
Jak działa ten etap
Skorzystaj z małego zadania, aby dowiedzieć się, jakich fundamentów będziesz potrzebować w następnej kolejności. Modern Robotics dostarcza model geometryczny; progresja ROS 2 dostarcza interfejsy programowe; szeroki plan działania motywuje do projektów i dokumentacji. Nasza synteza łączy każdą koncepcję z dowodami, zamiast prosić początkujących o zebranie wszystkich narzędzi. Symulator to pierwsza eksperymentalna przestrzeń robocza, a nie dowód, że sprzęt będzie zachowywał się identycznie.
Przepracuj przykład
Przykładowe ćwiczenie studyjne · napisane przez botstest
Ćwiczenie ilustracyjne: przesuń symulowaną podstawę lub efektor końcowy do znanej pozycji, a następnie zmień układ odniesienia. Wyjaśnij, dlaczego polecenie numeryczne i obserwowana pozycja różnią się. Nie sugeruje się żadnego progu wydajności ani wdrożenia fizycznego.
- Zidentyfikuj ramę zadania, ramę robota i obserwowaną pozę.
- Zaimplementuj i sprawdź transformację za pomocą prostych danych wejściowych.
- Uruchom symulację, zapisz wynik i porównaj z prognozą.
- Przerwij konfigurację ramki lub komunikatu, zdiagnozuj rozbieżność i zapisz rozwiązanie.
Jeśli postęp polega na kopiowaniu niewyjaśnionych poleceń, zmniejsz zadanie. Sprawdź jednostki, ramki, wersje i najprostsze wejścia/wyjścia przed dodaniem percepcji lub uczenia się.
Podstawa odniesienia: Plan działania w zakresie uczenia się robotyki: szeroka orientacja; Nowoczesna robotyka: podstawy poprzez ruch i sterowanie; Postęp samouczka ROS 2 — Jazzy. Przykład i solucja to zastosowania redakcyjne źródła.
- Zdefiniuj zadanie
- Sprawdzić układy współrzędnych i dane wejściowe
- Uruchom symulację
- Odtwórz i zdiagnozuj
| Umiejętność | Praktykuj dowody | Gotowy do kontynuacji |
|---|---|---|
| Programowanie i konfiguracja | Powtarzalny mały program | Może go prowadzić inna osoba |
| Geometria | Sprawdzona transformacja | Wyjaśniasz jednostki i ramki |
| Interfejsy | Nagrana pętla wiadomości/danych | Zdiagnozowano brakujące dane wejściowe |
| Symulacja | Oczekiwane i przerwane przebiegi | Podano ograniczenia modelu |
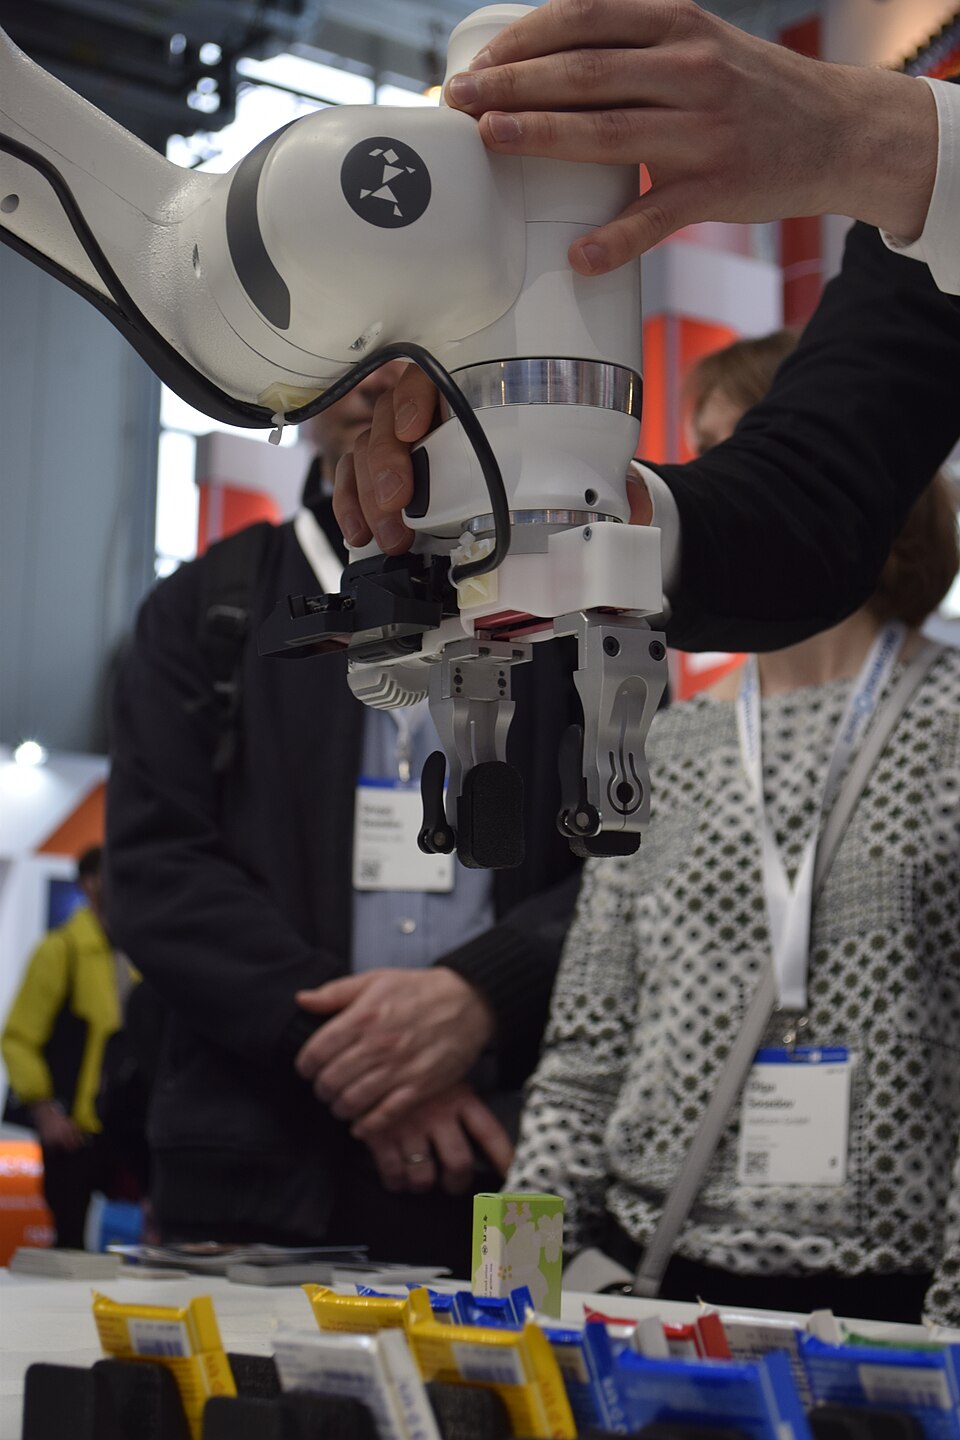
Referencyjna demonstracja nauczania: fizyczny robot pomaga zilustrować, dlaczego należy rozróżnić modele, interfejsy i nadzorowaną praktykę.
Ims · Oryginalne źródło · CC BY-SA 4.0Ucz się w tej kolejności
- Napisz ograniczone zadanie: dane wejściowe, zamierzone zachowanie, obserwowalny wynik i warunki awarii.
- Korzystaj z podstawowego programowania, plików, kontroli wersji i matematyki wymaganej przez zadanie.
- Przestudiuj ramy, transformacje i prostą kinematykę wraz z symulowanym robotem.
- Naucz się jednej obsługiwanej kombinacji oprogramowania pośredniego/symulatora; zapisz jego wersję i zależności.
Przeczytaj, a potem zastosuj
Coursera · Praktyczny przewodnik
Plan działania w zakresie uczenia się robotyki: szeroka orientacja
Przeczytaj: Buduj mocne fundamenty; Lista kontrolna README; tabela specjalizacji.
Podstawy, praktyka, specjalizacja i powtarzalne portfolio.
Zastosuj to: Zapisz cel projektu i wymień dowody, które chcesz zachować.
Northwestern University / Lynch and Park · Rozdział kursu
Nowoczesna robotyka: podstawy poprzez ruch i sterowanie
Przeczytaj: Przestrzeń konfiguracyjna; Ruchy sztywnego ciała; Kinematyka do przodu i odwrotna.
Uporządkowane podstawy matematyczne w konfiguracji, ruchu sztywnym, kinematyce, planowaniu i sterowaniu.
Zastosuj to: Wyprowadź prostą transformację i porównaj ją z implementacją numeryczną.
ROS 2 documentation maintainers · Poradnik techniczny
Postęp samouczka ROS 2 — Jazzy
Przeczytaj: Indeks samouczków w gałęzi Jazzy; postępuj zgodnie z połączonymi wymaganiami wstępnymi.
Oficjalna sekwencja obejmuje pierwsze kroki i narzędzia dla początkujących, biblioteki klientów oraz materiały dla średniozaawansowanych i zaawansowanych.
Zastosuj to: Utwórz mały potok komunikatów i wyjaśnij jego węzły, interfejsy i zarejestrowane obserwacje.
Wprowadź to w życie
- Narysuj przepływ danych przed jego wdrożeniem.
- Zbuduj przykład symulowanego ruchu lub czujnika, zapisz oczekiwany przebieg i celowo przerwij jedno wejście.
- Poproś innego ucznia, aby skorzystał z pliku README i odtworzył wynik.
Wersjonowany projekt z instrukcjami konfiguracji, szkicem przepływu danych, oczekiwanymi wynikami i zarejestrowaną awarią/odzyskiwaniem.
Gotowy do następnego kroku, gdy…
Zasoby na ten etap
Średnio zaawansowany
Wybierz branżę i zintegruj kompletne zadanie
Połącz odpowiednie umiejętności w sprawdzony projekt nawigacji, manipulacji, kontroli lub integracji.
Jak działa ten etap
Sekwencje źródłowe sugerują różne gałęzie, a nie pojedynczy obowiązkowy program nauczania. ETH zapewnia mobilny postęp od percepcji do nawigacji; Manipulacja MIT wiąże geometrię z interakcją z obiektem; Stanford wiąże modelowanie z zachowaniem kontrolera; Fraunhofer pokazuje praktyczną integrację modułową. Wybierz gałąź ze swojego zadania. Kupujący i operatorzy mogą używać tej samej struktury do oceny dowodów, nie będąc twórcami robotów.
Przepracuj przykład
Przykładowe ćwiczenie studyjne · napisane przez botstest
Przykładowe porównanie: zachowaj stałą mapę nawigacyjną i zestaw początkowy/celowy podczas zmiany jednego ustawienia planisty lub zachowaj stałe obiekty manipulacyjne i pozy podczas zmiany jednej strategii chwytu. Zgłaszaj nieudane próby i interwencje, a także udane przebiegi.
- Wybierz zadanie, branżę i mierzalną bazę.
- Zdefiniuj interfejsy komponentów i warunki testowe.
- Wykonuj powtarzające się przypadki zwykłe i niepowodzenia.
- Zmień jeden czynnik, powtórz i wyjaśnij ograniczenia.
Jeśli dodanie komponentów sprawi, że awarie będą niejasne, przetestuj każdy interfejs za pomocą zarejestrowanych danych wejściowych. Bardziej zaawansowane algorytmy nie są w stanie naprawić niespójnych ramek, słabych danych ani niepowtarzalnej linii bazowej.
Podstawa odniesienia: Autonomiczne roboty mobilne: percepcja do nawigacji; Manipulacja robotyczna: percepcja, planowanie i kontrola; CS223A: modelowanie, sterowanie ruchem i siłą; Szkolenie przemysłowe ROS 2: od węzłów po aplikacje. Przykład i solucja to zastosowania redakcyjne źródła.
- Wybierz gałąź zadania
- Ustal punkt odniesienia
- Integruj i testuj
- Analizuj niepowodzenia
| Twój cel | Oddział podstawowy | Pierwszy kompletny projekt |
|---|---|---|
| Uczenie się lub nauczanie | Geometria i symulacja | Powtarzalna demonstracja |
| Autonomia mobilna | Percepcja i nawigacja | Zalogowane zadanie nawigacji |
| Manipulacja | Pozycja, chwyt i ruch | Ograniczony wybór i miejsce |
| Ocena aplikacji | Wymagania i dowody | Porównanie i plan pilotażowy |
| Do użytku domowego lub u producenta | Dopasowanie zadania i konserwacja | Nadzorowany ograniczony prototyp |
Referencyjne zdjęcie robota, a nie dowód konkretnego projektu lub kompatybilnego pakietu komponentów.
GrowSkills Robotics · Oryginalne źródło · CC BY-SA 4.0Ucz się w tej kolejności
- Dla robotów mobilnych: kinematyka, percepcja, lokalizacja, mapowanie i planowanie.
- Dla manipulatorów: transformacje, kinematyka odwrotna, percepcja, trajektorie i sprzężenie zwrotne.
- Do kontroli: dynamika i kontroler bazowy przed zaawansowaną optymalizacją lub nauką.
- Do integracji systemu: jawne interfejsy, konfiguracja, logi, awarie i odzyskiwanie.
Przeczytaj, a potem zastosuj
ETH Zurich · Rozdział kursu
Autonomiczne roboty mobilne: percepcja do nawigacji
Przeczytaj: Warunki wstępne; Ćwiczenia fakultatywne; Harmonogram.
Zarchiwizowana sekwencja przechodzi od lokomocji i kinematyki do percepcji, lokalizacji, mapowania i planowania.
Zastosuj to: Porównaj szacunkową lokalizację z trajektorią referencyjną w symulacji.
MIT / Russ Tedrake · Rozdział kursu
Manipulacja robotyczna: percepcja, planowanie i kontrola
Przeczytaj: Organizacja; Podstawowy wybór i miejsce; Oszacowanie pozycji geometrycznej.
Notatki skoncentrowane na projekcie łączą opisy robotów, wybieranie i umieszczanie, szacowanie pozycji i bardziej zaawansowaną manipulację.
Zastosuj to: Zbuduj ograniczony przykład typu „podnieś i umieść” i sklasyfikowaj przypadki zakończone niepowodzeniem.
Stanford University · Rozdział kursu
CS223A: modelowanie, sterowanie ruchem i siłą
Przeczytaj: Oczekiwane efekty uczenia się i tematy zajęć w zimie 2026 r.
Program nauczania łączy modelowanie robotów, kinematykę, dynamikę i sterowanie z ocenianymi wynikami.
Zastosuj to: Podaj obserwowalne zachowanie kontrolera i ograniczenia modelu testowego.
Fraunhofer IPA · Praktyczny przewodnik
Szkolenie przemysłowe ROS 2: od węzłów po aplikacje
Przeczytaj: Sesja A: ROS 2 Podstawowa i opublikowana struktura warsztatu.
Opublikowany zarys warsztatów łączy koncepcje ROS 2 z praktycznymi modułowymi ćwiczeniami dotyczącymi zastosowań.
Zastosuj to: Udokumentuj interfejs, wykonaj symulację odłączonego komponentu i wyjaśnij proces odzyskiwania.
Wprowadź to w życie
- Wybierz jedną gałąź i zdefiniuj zadanie bazowe oraz zestaw testów.
- Połącz wykrywanie, szacowanie stanu, planowanie i działanie tylko w razie potrzeby.
- Przetestuj zwykłe warunki, przypadki graniczne i nieudaną zależność.
- Zachowaj stałe dane wejściowe i konfigurację podczas porównywania zmian.
Kompleksowy projekt z punktem odniesienia, przypadkami testowymi, taksonomią błędów i jasnymi granicami operacyjnymi.
Gotowy do następnego kroku, gdy…
Zasoby na ten etap
Profesjonalny
Waliduj, reprodukuj i specjalizuj się
Przedstaw dowody potwierdzające decyzję o badaniach, inżynierii lub przyjęciu w określonym zakresie.
Jak działa ten etap
Profesjonalizm oznacza tutaj głębokość dowodów projektu, a nie akredytowaną kwalifikację. Underactuated Robotics oferuje zaawansowane narzędzia zorientowane na problemy; Manipulacja MIT zapewnia kontekst badawczy skoncentrowany na zadaniu; pozostałe sekwencje pozostają odniesieniami do wymagań wstępnych. Ostatnią bramką jest to, czy dowody potwierdzają podaną decyzję. Dobry wynik symulowany nie jest ani oceną bezpieczeństwa, ani świadectwem odbioru produkcji.
Przepracuj przykład
Przykładowe ćwiczenie studyjne · napisane przez botstest
Przykładowa decyzja: porównaj metodę bazową i proponowaną, korzystając z tego samego zestawu zadań. Zachowaj mianowniki, interwencje i środowisko. Zdecyduj, czy dowody uzasadniają kolejny eksperyment, nadzorowany program pilotażowy lub rezygnację z dalszych inwestycji.
- Zamroź protokół zadania i oceny.
- Uruchom i zarchiwizuj plan bazowy przed proponowaną zmianą.
- Porównaj wyniki, niepowodzenia i wymaganą pracę ludzką.
- Poszukaj niezależnej reprodukcji lub wykwalifikowanej recenzji projektu i zapisz następną decyzję.
Jeśli wyniku nie można odtworzyć, sprawdź ukryte zależności i błąd selekcji, zanim zgłosisz postęp. Jeżeli badanie fizyczne zmienia ryzyko lub zakres, należy powrócić do odpowiedniego przeglądu lokalnego.
Podstawa odniesienia: Robotyka niedostatecznie aktywowana: sterowanie i planowanie oparte na problemach; Manipulacja robotyczna: percepcja, planowanie i kontrola; Plan działania w zakresie uczenia się robotyki: szeroka orientacja. Przykład i solucja to zastosowania redakcyjne źródła.
- Zamroź protokół
- Porównaj uczciwie
- Przejrzyj i odtwórz
- Zdecyduj o następnym kroku
| Brama | Dowód | Decyzja |
|---|---|---|
| Powtarzalność | Kod, dane i konfiguracja | Czy inna osoba może to powtórzyć? |
| Ocena | Próby podstawowe i nieudane | Czy reklamacja jest zgodna z wymiarami? |
| Zakres fizyczny | Kwalifikowany przegląd i plan naprawczy | Czy badanie nadzorowane jest uzasadnione? |
| Operacja | Właściciel, konserwacja i wsparcie | Czy wynik może się utrzymać? |
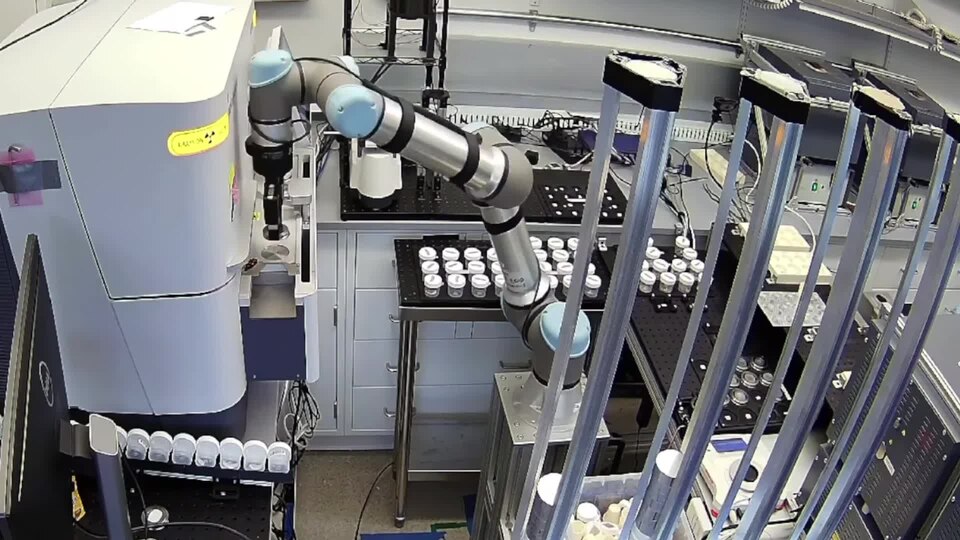
Opublikowany podgląd systemu badawczego: odniesienie do zintegrowanych eksperymentów, a nie niezależnej reprodukcji lub pakietu edukacyjnego „pod klucz”.
Nathan J. Szymanski; Bernardus Rendy; Yuxing Fei; Rishi E. Kumar; Tanjin He; David Milsted; Matthew J. McDermott; Max Gallant; Ekin Dogus Cubuk; Amil Merchant; Haegyeom Kim; Anubhav Jain; Christopher J. Bartel; Kristin Persson; Yan Zeng; Gerbrand Ceder · Oryginalne źródło · CC BY 4.0Ucz się w tej kolejności
- Skorzystaj z zaawansowanej dynamiki, optymalizacji lub uczenia się dostosowanej do zadania, po ustaleniu wartości bazowej.
- Kontroluj zbiory danych, wersje oprogramowania/sprzętu, warunki kalibracji i oceny.
- Oddzielna symulacja, badania prototypów i akceptacja miejsca.
- Zaplanuj konserwację, dostęp, odzyskiwanie, własność i decyzję o kontynuacji lub zaprzestaniu.
Przeczytaj, a potem zastosuj
MIT / Russ Tedrake · Rozdział kursu
Robotyka niedostatecznie aktywowana: sterowanie i planowanie oparte na problemach
Przeczytaj: Wprowadzenie oraz rozdziały dotyczące dynamiki, kontroli i planowania, istotne dla wybranego zadania.
Problemy z dynamiką i sterowaniem motywują narzędzia matematyczne potrzebne do coraz bardziej wymagających zachowań robotów.
Zastosuj to: Odtwórz podstawowy kontroler przed próbą ulepszenia opartego na uczeniu się.
MIT / Russ Tedrake · Rozdział kursu
Manipulacja robotyczna: percepcja, planowanie i kontrola
Przeczytaj: Organizacja; Podstawowy wybór i miejsce; Oszacowanie pozycji geometrycznej.
Notatki skoncentrowane na projekcie łączą opisy robotów, wybieranie i umieszczanie, szacowanie pozycji i bardziej zaawansowaną manipulację.
Zastosuj to: Zbuduj ograniczony przykład typu „podnieś i umieść” i sklasyfikowaj przypadki zakończone niepowodzeniem.
Coursera · Praktyczny przewodnik
Plan działania w zakresie uczenia się robotyki: szeroka orientacja
Przeczytaj: Buduj mocne fundamenty; Lista kontrolna README; tabela specjalizacji.
Podstawy, praktyka, specjalizacja i powtarzalne portfolio.
Zastosuj to: Zapisz cel projektu i wymień dowody, które chcesz zachować.
Wprowadź to w życie
- Odtwórz istniejący wynik lub poparty poziom bazowy i zachowaj dowody.
- Przeprowadź porównanie przy tych samych warunkach i opublikuj nieudane próby.
- Poproś inną osobę o sprawdzenie i odtworzenie projektu.
- W przypadku adopcji fizycznej należy przed próbami zaangażować wykwalifikowaną placówkę/zespół integracyjny.
Powtarzalny lub pilotażowy pakiet decyzyjny: zakres zadania, punkt odniesienia, metody, wyniki, niepowodzenia, ograniczenia i następna decyzja.
Gotowy do następnego kroku, gdy…
Zasoby na ten etap
Typowe pułapki
- Traktowanie listy technologii jako sekwencji uczenia się.
- Mieszanie przestarzałych instrukcji oprogramowania z inną dystrybucją lub symulatorem.
- Pomijanie powtarzalnego poziomu bazowego przed przyjęciem metod opartych na uczeniu się.
- Zgłaszanie tylko udanych demonstracji lub traktowanie wyniku badania jako akceptacji witryny.
Gdzie iść dalej
Wybierz plan scenariusza w obszarze Nauka, Badania, Rozwój, Przemysł, Pole lub Dom, który pasuje do Twojego zadania. Skorzystaj ponownie z tej listy kontrolnej zawierającej podstawy i dowody, a następnie wykonaj kontrole zasobów i gotowości specyficzne dla scenariusza.
Poznaj inne ucz się ścieżki →