Antes de começar
Iniciando conhecimento
- Escolha se sua função é de aluno, desenvolvedor, pesquisador ou avaliador de aplicativos.
- Para implementação, esteja preparado para aprender programação básica e matemática relevante para tarefas.
- Comece na simulação; o acesso ao hardware é opcional no primeiro estágio.
Equipamento & meio ambiente
Escreva a tarefa e as habilidades iniciais primeiro. Selecione uma pilha de software compatível, mantenha um ambiente com versão e use a documentação do editor correspondente. A comparação de fontes é uma referência de design de aprendizagem, e não uma afirmação de que cursos restritos são de acesso livre.
Sem tempo de conclusão fixo: use os portões de evidências abaixo para decidir quando avançar. Os links de recursos abrem a entrada do diretório botstest; verifique a documentação do editor para obter a versão e configuração exatas.
Iniciante
Fundações e uma primeira simulação reproduzível
Explique um ciclo de detecção-decisão-ação e reproduza um pequeno projeto a partir de uma configuração limpa.
Como funciona esta etapa
Use uma pequena tarefa para revelar quais bases você precisa em seguida. A Robótica Moderna fornece o modelo geométrico; a progressão ROS 2 fornece interfaces de software; o amplo roteiro motiva projetos e documentação. Nossa síntese combina cada conceito com evidências, em vez de pedir aos iniciantes que coletem todas as ferramentas. Um simulador é o primeiro espaço de trabalho experimental, e não uma prova de que o hardware se comportará de forma idêntica.
Trabalhe com um exemplo
Exercício de estudo ilustrativo · escrito por botstest
Exercício ilustrativo: mova uma base simulada ou um efetor final para uma pose conhecida e, em seguida, altere o quadro de referência. Explique por que o comando numérico e a posição observada são diferentes. Nenhum limite de desempenho ou implantação física está implícito.
- Identifique o quadro da tarefa, o quadro do robô e a pose observada.
- Implemente e inspecione a transformação em uma entrada simples.
- Execute a simulação, registre o resultado e compare-o com a previsão.
- Quebre a configuração do quadro ou da mensagem, diagnostique a discrepância e registre a correção.
Se o progresso depender da cópia de comandos inexplicáveis, reduza a tarefa. Verifique unidades, frames, versões e as entradas/saídas mais simples antes de adicionar percepção ou aprendizado.
Base de referência: Roteiro de aprendizagem em robótica: uma orientação ampla; Robótica Moderna: fundamentos através do movimento e controle; Progressão do tutorial ROS 2 - Jazzy. O exemplo e o passo a passo são aplicações editoriais da fonte.
- Defina a tarefa
- Verificar referenciais e entradas
- Execute uma simulação
- Reproduzir e diagnosticar
| Habilidade | Evidência prática | Pronto para continuar |
|---|---|---|
| Programação e configuração | Um pequeno programa reproduzível | Outra pessoa pode executá-lo |
| Geometria | Uma transformação verificada | Você explica unidades e quadros |
| Interfaces | Um loop de mensagem/dados gravados | Entrada ausente é diagnosticada |
| Simulação | Corridas esperadas e quebradas | Os limites do modelo são declarados |
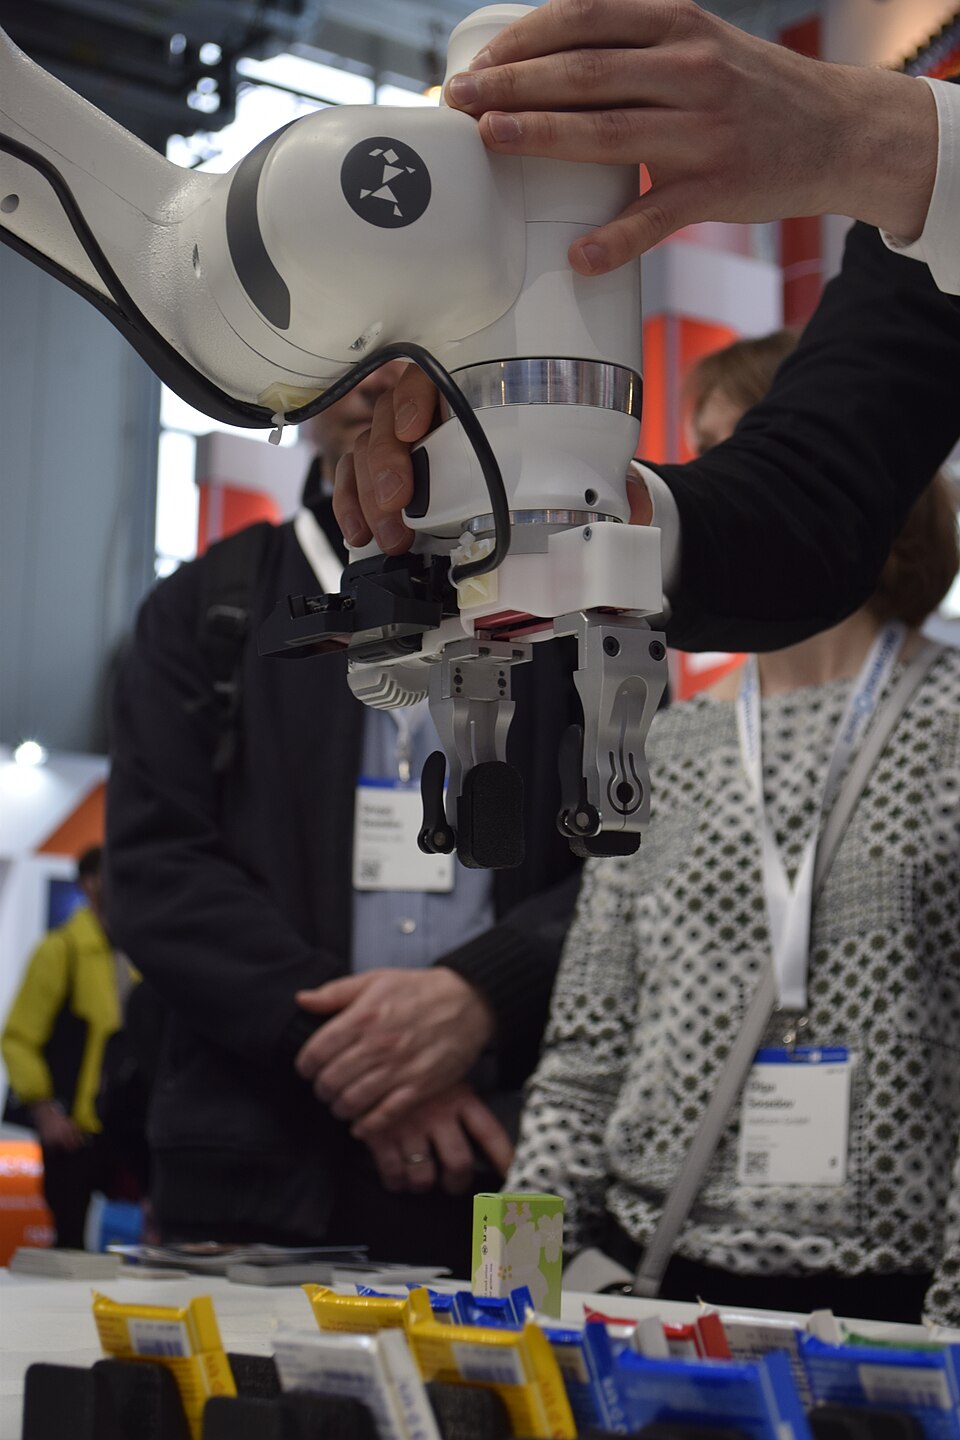
Demonstração de ensino de referência: um robô físico ajuda a ilustrar por que modelos, interfaces e práticas supervisionadas devem ser diferenciados.
Ims · Fonte original · CC BY-SA 4.0Aprenda nesta ordem
- Escreva uma tarefa limitada: entrada, comportamento pretendido, resultado observável e condições de falha.
- Use programação básica, arquivos, controle de versão e a matemática exigida pela tarefa.
- Estude quadros, transformações e cinemática simples ao lado de um robô simulado.
- Aprenda uma combinação de middleware/simulador compatível; mantenha sua versão e dependências registradas.
Leia e aplique
Coursera · Guia prático
Roteiro de aprendizagem em robótica: uma orientação ampla
Leia: Construir bases sólidas; Lista de verificação LEIA-ME; tabela de especialização.
Fundações, prática, especialização e portfólios reproduzíveis.
Aplique: Escreva uma meta de projeto e liste as evidências que você preservará.
Northwestern University / Lynch and Park · Capítulo do curso
Robótica Moderna: fundamentos através do movimento e controle
Leia: Espaço de Configuração; Movimentos de Corpo Rígido; Cinemática direta e inversa.
Uma base matemática ordenada em configuração, movimento rígido, cinemática, planejamento e controle.
Aplique: Derive uma transformação simples e compare-a com uma implementação numérica.
ROS 2 documentation maintainers · Tutorial técnico
Progressão do tutorial ROS 2 - Jazzy
Leia: Índice de tutoriais no ramo Jazzy; siga os pré-requisitos vinculados.
A sequência oficial vai desde os primeiros passos e ferramentas para iniciantes até bibliotecas clientes, material intermediário e avançado.
Aplique: Crie um pequeno pipeline de mensagens e explique seus nós, interfaces e observações registradas.
Coloque em prática
- Desenhe o fluxo de dados antes de implementá-lo.
- Crie um exemplo simulado de movimento ou sensor, registre uma execução esperada e quebre deliberadamente uma entrada.
- Peça a outro aluno para seguir o README e reproduzir o resultado.
Um projeto versionado com instruções de configuração, um esboço de fluxo de dados, saída esperada e uma falha/recuperação registrada.
Pronto para a próxima etapa quando…
Recursos para esta etapa
Intermediário
Escolha uma filial e integre uma tarefa completa
Combine as habilidades relevantes em um projeto testado de navegação, manipulação, controle ou integração.
Como funciona esta etapa
As sequências originais sugerem diferentes ramos, não um único programa obrigatório. ETH fornece a progressão da percepção móvel para a navegação; A manipulação do MIT vincula a geometria à interação de objetos; Stanford vincula a modelagem ao comportamento do controlador; Fraunhofer mostra integração modular prática. Escolha o ramo da sua tarefa. Compradores e operadores podem usar a mesma estrutura para avaliar evidências sem se tornarem desenvolvedores de robôs.
Trabalhe com um exemplo
Exercício de estudo ilustrativo · escrito por botstest
Comparação ilustrativa: mantenha um mapa de navegação e um conjunto de início/meta fixos ao alterar uma configuração do planejador, ou mantenha objetos de manipulação e poses fixos ao alterar uma estratégia de compreensão. Relate tentativas e intervenções fracassadas, bem como execuções bem-sucedidas.
- Escolha a tarefa, o ramo e a linha de base mensurável.
- Defina as interfaces dos componentes e as condições de teste.
- Execute repetidos casos comuns e de falha.
- Mude um fator, repita e explique as limitações.
Se a adição de componentes tornar as falhas opacas, teste cada interface com entradas registradas. Algoritmos mais avançados não conseguem reparar frames inconsistentes, dados de baixa qualidade ou uma linha de base irrepetível.
Base de referência: Robôs Móveis Autônomos: percepção à navegação; Manipulação Robótica: percepção, planejamento e controle; CS223A: modelagem, movimento e controle de força; Treinamento industrial ROS 2: dos nós às aplicações. O exemplo e o passo a passo são aplicações editoriais da fonte.
- Escolha um ramo de tarefa
- Estabeleça uma linha de base
- Integrar e testar
- Analisar falhas
| Seu objetivo | Filial primária | Primeiro projeto concluído |
|---|---|---|
| Aprender ou ensinar | Geometria e simulação | Demonstração reproduzível |
| Autonomia móvel | Percepção e navegação | Tarefa de navegação registrada |
| Manipulação | Pose, compreensão e movimento | Escolha e local limitado |
| Avaliação de candidatura | Requisitos e evidências | Comparação e plano piloto |
| Uso doméstico ou fabricante | Ajuste e manutenção da tarefa | Protótipo limitado supervisionado |
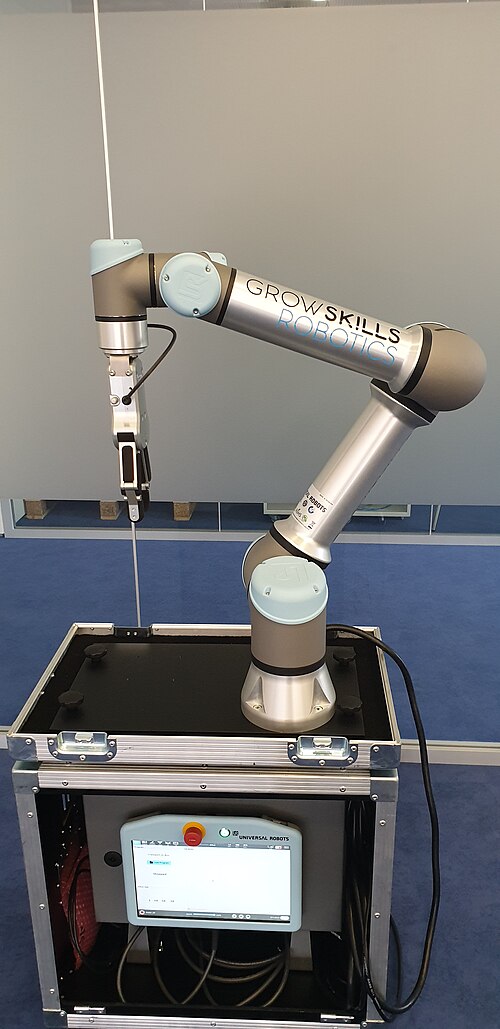
Fotografia de referência do robô, não prova de um projeto específico ou pacote de componentes compatível.
GrowSkills Robotics · Fonte original · CC BY-SA 4.0Aprenda nesta ordem
- Para robôs móveis: cinemática, percepção, localização, mapeamento e planejamento.
- Para manipuladores: transformações, cinemática inversa, percepção, trajetórias e feedback.
- Para controle: dinâmica e um controlador de linha de base antes da otimização ou aprendizagem avançada.
- Para integração de sistemas: interfaces explícitas, configuração, logs, falhas e recuperação.
Leia e aplique
ETH Zurich · Capítulo do curso
Robôs Móveis Autônomos: percepção à navegação
Leia: Pré-requisitos; Exercícios Opcionais; Agendar.
A sequência arquivada progride da locomoção e cinemática à percepção, localização, mapeamento e planejamento.
Aplique: Compare uma estimativa de localização com uma trajetória de referência na simulação.
MIT / Russ Tedrake · Capítulo do curso
Manipulação Robótica: percepção, planejamento e controle
Leia: Organização; Escolha e colocação básica; Estimativa de pose geométrica.
Notas centradas no projeto conectam descrições de robôs, seleção e posicionamento, estimativa de pose e manipulação mais avançada.
Aplique: Crie um exemplo de escolha e local limitado e classifique os casos com falha.
Stanford University · Capítulo do curso
CS223A: modelagem, movimento e controle de força
Leia: Resultados de aprendizagem esperados do inverno de 2026 e tópicos do curso.
O programa conecta modelagem de robôs, cinemática, dinâmica e controle aos resultados avaliados.
Aplique: Declare um comportamento observável do controlador e teste as limitações do modelo.
Fraunhofer IPA · Guia prático
Treinamento industrial ROS 2: dos nós às aplicações
Leia: Sessão A: ROS 2 Basic e a estrutura do workshop publicada.
O esboço do workshop publicado vincula os conceitos do ROS 2 a exercícios práticos de aplicação modular.
Aplique: Documente uma interface, simule um componente desconectado e explique a recuperação.
Coloque em prática
- Selecione uma ramificação e defina uma tarefa de linha de base e um conjunto de testes.
- Conecte detecção, estimativa de estado, planejamento e ação somente quando necessário.
- Teste condições comuns, casos limites e uma dependência com falha.
- Mantenha os dados de entrada e a configuração fixos ao comparar as alterações.
Um projeto ponta a ponta com uma linha de base, casos de teste, taxonomia de falhas e um limite operacional claro.
Pronto para a próxima etapa quando…
Recursos para esta etapa
Profissional
Validar, reproduzir e especializar
Produza evidências que apoiem uma decisão de pesquisa, engenharia ou adoção dentro de um escopo definido.
Como funciona esta etapa
Profissional aqui significa profundidade de evidência do projeto, não uma qualificação credenciada. A Underactuated Robotics oferece ferramentas avançadas orientadas a problemas; A Manipulação do MIT fornece um contexto de pesquisa centrado em tarefas; as outras sequências permanecem referências para pré-requisitos. Nossa porta final é se as evidências apoiam a decisão reivindicada. Um bom resultado simulado não é uma avaliação de segurança nem um certificado de aceitação de produção.
Trabalhe com um exemplo
Exercício de estudo ilustrativo · escrito por botstest
Decisão ilustrativa: compare uma linha de base e um método proposto usando o mesmo conjunto de tarefas. Preservar os denominadores, as intervenções e o meio ambiente. Decida se as evidências justificam outro experimento, um piloto supervisionado ou nenhum investimento adicional.
- Congele a tarefa e o protocolo de avaliação.
- Execute e arquive a linha de base antes da alteração proposta.
- Compare resultados, falhas e trabalho humano necessário.
- Busque reprodução independente ou revisão qualificada do projeto e registre a próxima decisão.
Se um resultado não puder ser reproduzido, investigue as dependências ocultas e os vieses de seleção antes de reivindicar progresso. Se os testes físicos alterarem o risco ou o escopo, retorne à revisão local apropriada.
Base de referência: Robótica subatuada: controle e planejamento orientados a problemas; Manipulação Robótica: percepção, planejamento e controle; Roteiro de aprendizagem em robótica: uma orientação ampla. O exemplo e o passo a passo são aplicações editoriais da fonte.
- Congelar o protocolo
- Compare de forma justa
- Revise e reproduza
- Decida o próximo passo
| Portão | Evidência | Decisão |
|---|---|---|
| Reprodutibilidade | Código, dados e configuração | Outra pessoa pode repetir? |
| Avaliação | Linha de base e tentativas fracassadas | A reivindicação corresponde às medidas? |
| Escopo físico | Revisão qualificada e plano de recuperação | Um ensaio supervisionado é justificado? |
| Operação | Proprietário, manutenção e suporte | O resultado pode ser sustentado? |
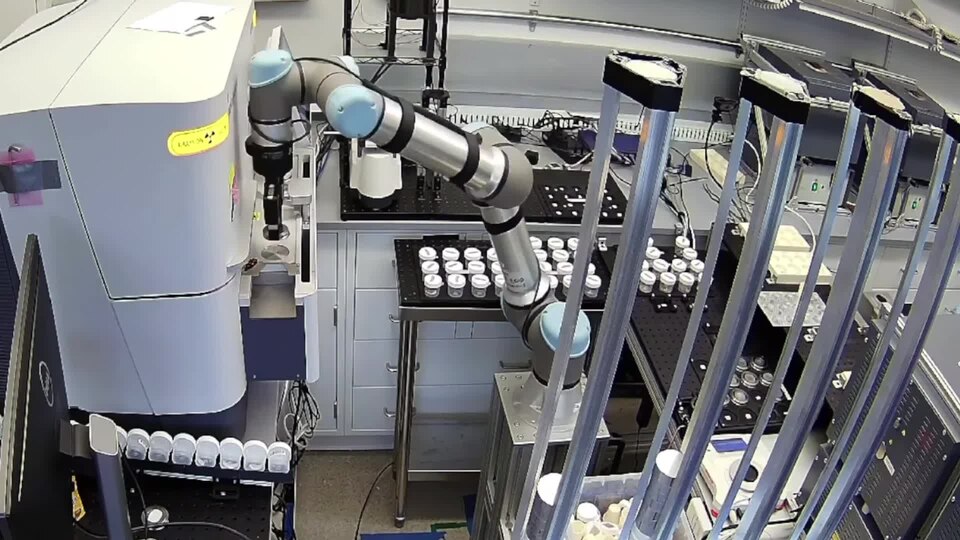
Prévia do sistema de pesquisa publicado: uma referência para experimentação integrada, não reprodução independente ou pacote educacional pronto para uso.
Nathan J. Szymanski; Bernardus Rendy; Yuxing Fei; Rishi E. Kumar; Tanjin He; David Milsted; Matthew J. McDermott; Max Gallant; Ekin Dogus Cubuk; Amil Merchant; Haegyeom Kim; Anubhav Jain; Christopher J. Bartel; Kristin Persson; Yan Zeng; Gerbrand Ceder · Fonte original · CC BY 4.0Aprenda nesta ordem
- Use dinâmicas avançadas, otimização ou aprendizado relevantes para a tarefa após estabelecer uma linha de base.
- Controle conjuntos de dados, versões de software/hardware, condições de calibração e avaliação.
- Simulação separada, protótipos de pesquisa e aceitação no local.
- Planeje a manutenção, o acesso, a recuperação, a propriedade e a decisão de continuar ou parar.
Leia e aplique
MIT / Russ Tedrake · Capítulo do curso
Robótica subatuada: controle e planejamento orientados a problemas
Leia: Introdução e os capítulos de dinâmica, controlo e planeamento relevantes para a tarefa escolhida.
Problemas de dinâmica e controle motivam as ferramentas matemáticas necessárias para comportamentos robóticos cada vez mais exigentes.
Aplique: Reproduza um controlador de linha de base antes de tentar uma melhoria baseada em aprendizagem.
MIT / Russ Tedrake · Capítulo do curso
Manipulação Robótica: percepção, planejamento e controle
Leia: Organização; Escolha e colocação básica; Estimativa de pose geométrica.
Notas centradas no projeto conectam descrições de robôs, seleção e posicionamento, estimativa de pose e manipulação mais avançada.
Aplique: Crie um exemplo de escolha e local limitado e classifique os casos com falha.
Coursera · Guia prático
Roteiro de aprendizagem em robótica: uma orientação ampla
Leia: Construir bases sólidas; Lista de verificação LEIA-ME; tabela de especialização.
Fundações, prática, especialização e portfólios reproduzíveis.
Aplique: Escreva uma meta de projeto e liste as evidências que você preservará.
Coloque em prática
- Reproduzir um resultado existente ou uma linha de base apoiada e reter as evidências.
- Execute uma comparação com as mesmas condições e publique as tentativas fracassadas.
- Peça a outra pessoa que revise e reproduza o projeto.
- Para adoção física, envolva a equipe qualificada do local/integração antes dos testes.
Um pacote de reprodutibilidade ou decisão piloto: escopo da tarefa, linha de base, métodos, resultados, falhas, limitações e próxima decisão.
Pronto para a próxima etapa quando…
Recursos para esta etapa
Armadilhas comuns
- Tratar uma lista de tecnologias como uma sequência de aprendizagem.
- Misturar instruções de software obsoletas com outra distribuição ou simulador.
- Ignorando uma linha de base reproduzível antes de adotar métodos baseados em aprendizagem.
- Relatar apenas demonstrações bem-sucedidas ou tratar uma pontuação de pesquisa como aceitação do local.
Para onde ir a seguir
Escolha o roteiro do cenário em Aprendizagem, Pesquisa, Desenvolvimento, Indústria, Campo ou Casa que corresponda à sua tarefa. Reutilize esta lista de verificação de fundamentos e evidências e, em seguida, siga os recursos específicos do cenário e as verificações de preparação.
Explorar outros aprenda caminhos →