Voordat je begint
Beginnende kennis
- Kies of uw rol leerling, ontwikkelaar, onderzoeker of applicatie-evaluator is.
- Voor de implementatie moet u bereid zijn basisprogrammering en taakrelevante wiskunde te leren.
- Begin in simulatie; hardwaretoegang is in de eerste fase optioneel.
Uitrusting & omgeving
Schrijf eerst de taak en de startvaardigheden. Selecteer één ondersteunde softwarestack, zorg voor een versie-omgeving en gebruik de bijbehorende uitgeversdocumentatie. De bronvergelijking is een referentie voor het leerontwerp, en niet een claim dat beperkte cursussen vrij toegankelijk zijn.
Geen vaste voltooiingstijd: gebruik de onderstaande bewijspoorten om te beslissen wanneer je verder moet gaan. Bronkoppelingen openen de meest botste mapvermelding; controleer de documentatie van de uitgever voor de exacte versie en configuratie.
Beginner
Funderingen en een reproduceerbare eerste simulatie
Leg een detectie-beslissing-actielus uit en reproduceer een klein project vanuit een schone opstelling.
Hoe deze fase werkt
Gebruik een kleine taak om te onthullen welke basis je vervolgens nodig hebt. Modern Robotics levert het geometrische model; de ROS 2 progression levert software-interfaces; de brede roadmap motiveert projecten en documentatie. Onze synthese koppelt elk concept aan bewijs, in plaats van beginners te vragen elk hulpmiddel te verzamelen. Een simulator is de eerste experimentele werkruimte en geen bewijs dat hardware zich identiek zal gedragen.
Werk een voorbeeld door
Illustratieve studieoefening · geschreven door botstest
Illustratieve oefening: verplaats een gesimuleerde basis- of eindeffector naar een bekende houding en verander vervolgens het referentiekader. Leg uit waarom het numerieke commando en de waargenomen positie verschillen. Er wordt geen prestatiedrempel of fysieke implementatie geïmpliceerd.
- Identificeer het taakframe, het robotframe en de waargenomen houding.
- Implementeer en inspecteer de transformatie met een eenvoudige invoer.
- Voer de simulatie uit, log het resultaat en vergelijk het met de voorspelling.
- Breek de frame- of berichtconfiguratie, diagnosticeer de discrepantie en noteer de oplossing.
Als de voortgang afhankelijk is van het kopiëren van onverklaarde opdrachten, verklein dan de taak. Controleer eenheden, frames, versies en de eenvoudigste invoer/uitvoer voordat u perceptie of leer toevoegt.
Referentiebasis: Roadmap voor het leren van robotica: een brede oriëntatie; Moderne Robotica: fundamenten door beweging en controle; ROS 2 voortgang van de tutorial - Jazzy. Het voorbeeld en de walkthrough zijn redactionele toepassingen van de bron.
- Definieer de taak
- Coördinatenstelsels en invoer controleren
- Voer een simulatie uit
- Reproduceer en diagnosticeer
| Vaardigheid | Oefen bewijsmateriaal | Klaar om verder te gaan |
|---|---|---|
| Programmeren en instellen | Een reproduceerbaar klein programma | Een andere persoon kan het uitvoeren |
| Geometrie | Een gecontroleerde transformatie | Je legt eenheden en kaders uit |
| Interfaces | Een opgenomen bericht/datalus | Er wordt een diagnose gesteld van ontbrekende invoer |
| Simulatie | Verwachte en gebroken runs | Er worden modellimieten vermeld |
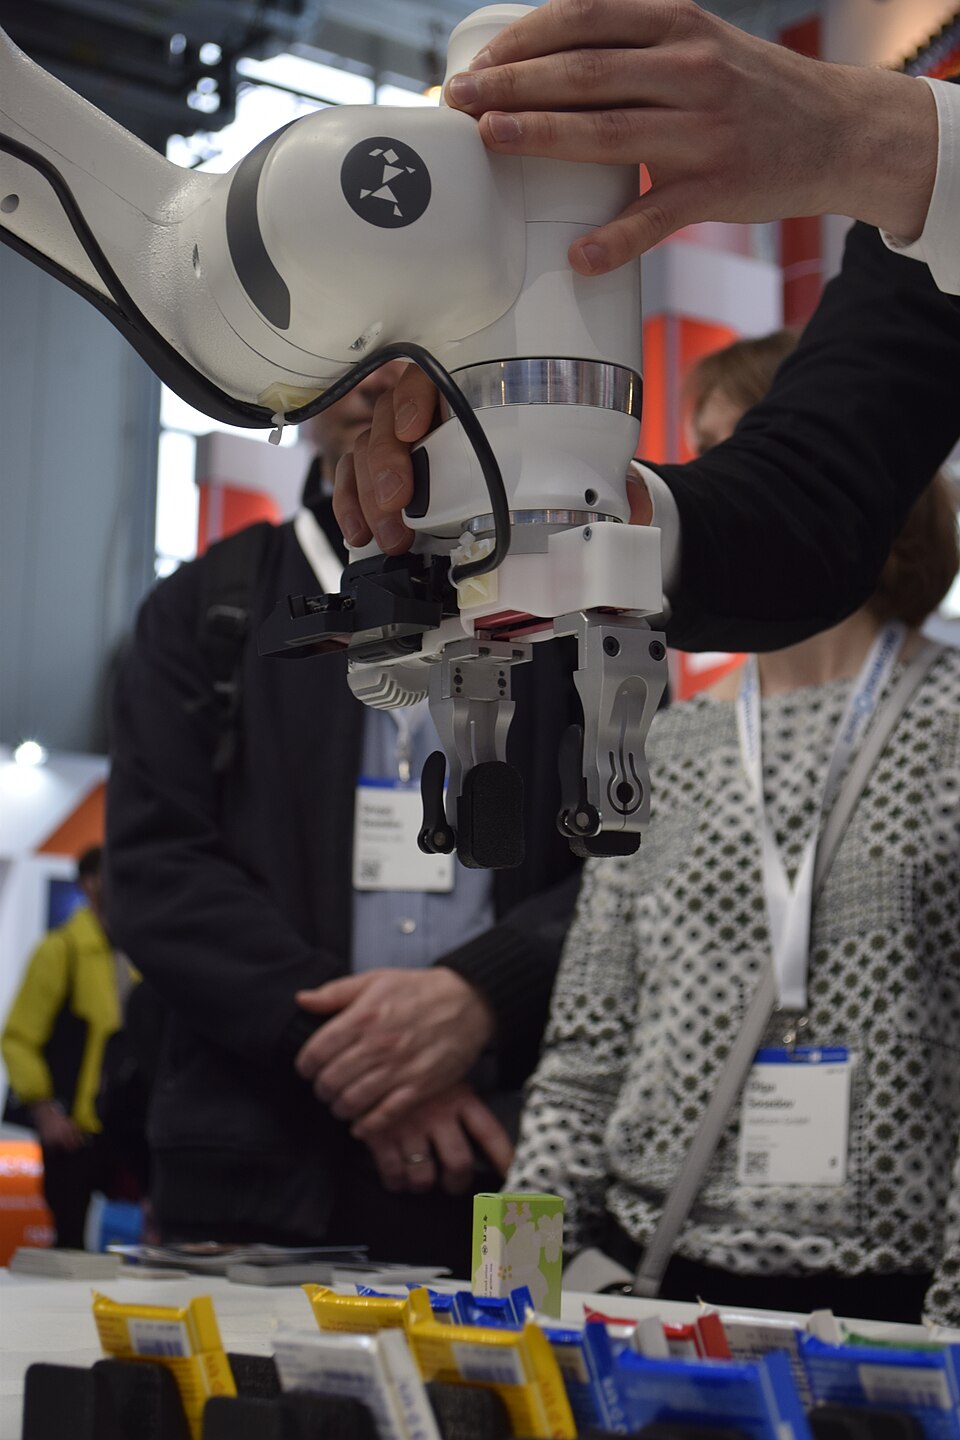
Referentieonderwijsdemonstratie: een fysieke robot illustreert waarom modellen, interfaces en begeleide praktijken moeten worden onderscheiden.
Ims · Originele bron · CC BY-SA 4.0Leer in deze volgorde
- Schrijf een begrensde taak: invoer, beoogd gedrag, waarneembaar resultaat en faalomstandigheden.
- Gebruik basisprogrammering, bestanden, versiebeheer en de wiskunde die voor de taak vereist is.
- Bestudeer frames, transformaties en eenvoudige kinematica naast een gesimuleerde robot.
- Leer één ondersteunde middleware/simulator-combinatie; houd de versie en afhankelijkheden vastgelegd.
Lezen en dan solliciteren
Coursera · Praktische gids
Roadmap voor het leren van robotica: een brede oriëntatie
Lees: Bouw sterke fundamenten; LEESMIJ-checklist; specialisatie tafel.
Grondslagen, praktijk, specialisatie en reproduceerbare portfolio's.
Pas het toe: Schrijf een projectdoel op en vermeld het bewijsmateriaal dat u wilt bewaren.
Northwestern University / Lynch and Park · Cursus hoofdstuk
Moderne Robotica: fundamenten door beweging en controle
Lees: Configuratieruimte; Stijve lichaamsbewegingen; Voorwaartse en inverse kinematica.
Een geordende wiskundige basis in configuratie, starre beweging, kinematica, planning en controle.
Pas het toe: Leid een eenvoudige transformatie af en vergelijk deze met een numerieke implementatie.
ROS 2 documentation maintainers · Technische handleiding
ROS 2 voortgang van de tutorial - Jazzy
Lees: Tutorialsindex over de Jazzy-tak; volg de gekoppelde vereisten.
De officiële reeks bouwt op van de eerste stappen en beginnerstools tot clientbibliotheken, gemiddeld en geavanceerd materiaal.
Pas het toe: Creëer een kleine berichtenpijplijn en leg de knooppunten, interfaces en vastgelegde observaties uit.
Breng het in de praktijk
- Teken de gegevensstroom voordat u deze implementeert.
- Bouw bijvoorbeeld een gesimuleerde beweging of sensor, registreer een verwachte run en verbreek bewust één ingang.
- Vraag een andere leerling om de README te volgen en het resultaat te reproduceren.
Een versieproject met installatie-instructies, een gegevensstroomschets, verwachte output en een geregistreerde fout/herstel.
Klaar voor de volgende stap wanneer…
Hulpmiddelen voor deze fase
Gemiddeld
Kies een vestiging en integreer een volledige taak
Combineer de relevante vaardigheden in een beproefd navigatie-, manipulatie-, controle- of integratieproject.
Hoe deze fase werkt
De bronreeksen suggereren verschillende takken, niet één verplichte syllabus. ETH zorgt voor de voortgang van mobiele perceptie naar navigatie; MIT-manipulatie koppelt geometrie aan objectinteractie; Stanford koppelt modellering aan controllergedrag; Fraunhofer toont praktische modulaire integratie. Kies de tak uit uw taak. Kopers en exploitanten kunnen dezelfde structuur gebruiken om bewijsmateriaal te beoordelen zonder robotontwikkelaars te worden.
Werk een voorbeeld door
Illustratieve studieoefening · geschreven door botstest
Illustratieve vergelijking: houd een navigatiekaart en start-/doelset vast terwijl u één planner-instelling wijzigt, of houd manipulatieobjecten en poses vast terwijl u één greepstrategie verandert. Rapporteer zowel mislukte pogingen en interventies als succesvolle runs.
- Kies de taak, tak en meetbare baseline.
- Definieer componentinterfaces en de testomstandigheden.
- Herhaalde gewone gevallen en foutgevallen uitvoeren.
- Verander één factor, herhaal en leg de beperkingen uit.
Als het toevoegen van componenten fouten ondoorzichtig maakt, test dan elke interface met geregistreerde invoer. Geavanceerdere algoritmen kunnen inconsistente frames, slechte gegevens of een onherhaalbare basislijn niet repareren.
Referentiebasis: Autonome mobiele robots: perceptie tot navigatie; Robotachtige manipulatie: perceptie, planning en controle; CS223A: modellering, bewegings- en krachtcontrole; ROS 2 industriële training: van knooppunten tot applicaties. Het voorbeeld en de walkthrough zijn redactionele toepassingen van de bron.
- Kies een taakvertakking
- Stel een basislijn vast
- Integreren en testen
- Analyseer mislukkingen
| Jouw doel | Primaire tak | Eerste volledige project |
|---|---|---|
| Leren of onderwijzen | Geometrie en simulatie | Reproduceerbare demonstratie |
| Mobiele autonomie | Waarneming en navigatie | Gelogde navigatietaak |
| Manipulatie | Poseren, grijpen en bewegen | Gelimiteerde pick-and-place |
| Evaluatie van de aanvraag | Vereisten en bewijs | Vergelijking en pilotplan |
| Thuis- of makergebruik | Taakaanpassing en onderhoud | Begeleid begrensd prototype |
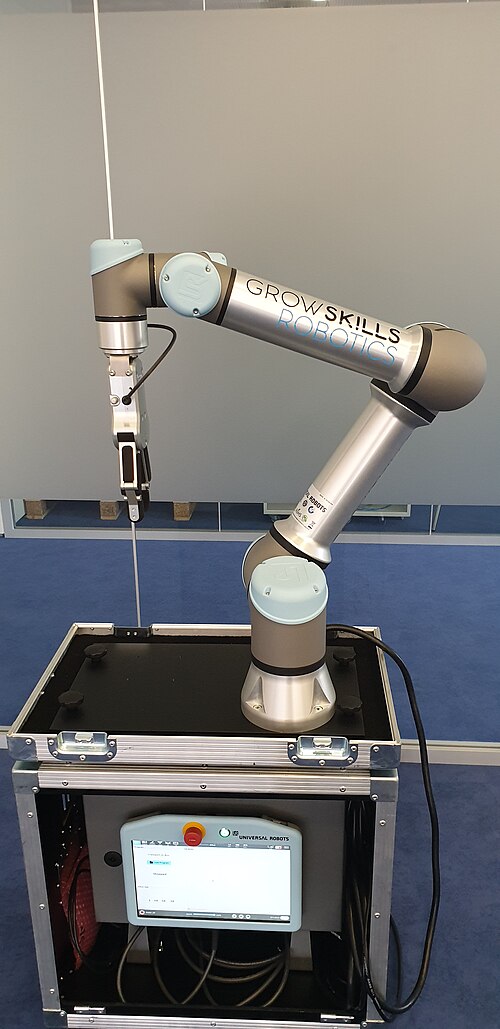
Referentierobotfoto, geen bewijs van een bepaald project of een compatibele componentenbundel.
GrowSkills Robotics · Originele bron · CC BY-SA 4.0Leer in deze volgorde
- Voor mobiele robots: kinematica, perceptie, lokalisatie, mapping en planning.
- Voor manipulatoren: transformaties, inverse kinematica, perceptie, trajecten en feedback.
- Voor controle: dynamiek en een basiscontroller vóór geavanceerde optimalisatie of leren.
- Voor systeemintegratie: expliciete interfaces, configuratie, logs, storingen en herstel.
Lezen en dan solliciteren
ETH Zurich · Cursus hoofdstuk
Autonome mobiele robots: perceptie tot navigatie
Lees: Vereisten; Optionele oefeningen; Schema.
De gearchiveerde reeks gaat van voortbeweging en kinematica naar perceptie, lokalisatie, kartering en planning.
Pas het toe: Vergelijk een lokalisatieschatting met een referentietraject in de simulatie.
MIT / Russ Tedrake · Cursus hoofdstuk
Robotachtige manipulatie: perceptie, planning en controle
Lees: Organisatie; Basiskeuze en plaats; Geometrische pose-schatting.
Projectgerichte notities verbinden robotbeschrijvingen, pick-and-place, pose-inschatting en meer geavanceerde manipulatie.
Pas het toe: Bouw een begrensd pick-and-place-voorbeeld en classificeer mislukte cases.
Stanford University · Cursus hoofdstuk
CS223A: modellering, bewegings- en krachtcontrole
Lees: Winter 2026 Verwachte leerresultaten en cursusonderwerpen.
De syllabus verbindt robotmodellering, kinematica, dynamiek en controle met beoordeelde resultaten.
Pas het toe: Noem waarneembaar gedrag van de controller en de beperkingen van het testmodel.
Fraunhofer IPA · Praktische gids
ROS 2 industriële training: van knooppunten tot applicaties
Lees: Sessie A: ROS 2 Basic en de gepubliceerde workshopstructuur.
Het gepubliceerde workshopoverzicht koppelt ROS 2-concepten aan praktische modulaire toepassingsoefeningen.
Pas het toe: Documenteer een interface, simuleer een losgekoppeld onderdeel en leg herstel uit.
Breng het in de praktijk
- Selecteer één tak en definieer een basistaak en testset.
- Verbind detectie, statusschatting, planning en actie alleen als dat nodig is.
- Test gewone omstandigheden, grensgevallen en een mislukte afhankelijkheid.
- Houd invoergegevens en configuratie vast bij het vergelijken van wijzigingen.
Een end-to-end project met een baseline, testcases, faaltaxonomie en een duidelijke operationele grens.
Klaar voor de volgende stap wanneer…
Hulpmiddelen voor deze fase
Professioneel
Valideren, reproduceren en specialiseren
Produceer bewijsmateriaal dat een onderzoeks-, engineering- of adoptiebeslissing binnen een gedefinieerd bereik ondersteunt.
Hoe deze fase werkt
Professioneel betekent hier diepgaand projectbewijs, niet een geaccrediteerde kwalificatie. Underactuated Robotics biedt geavanceerde probleemgestuurde tools; MIT-manipulatie biedt taakgerichte onderzoekscontext; de andere sequenties blijven referenties voor vereisten. Onze laatste vraag is of het bewijs de geclaimde beslissing ondersteunt. Een goed gesimuleerd resultaat is noch een veiligheidsbeoordeling, noch een productieacceptatiecertificaat.
Werk een voorbeeld door
Illustratieve studieoefening · geschreven door botstest
Illustratieve beslissing: vergelijk een baseline en een voorgestelde methode met behulp van dezelfde takenset. Behoud de noemers, interventies en omgeving. Bepaal of het bewijsmateriaal een nieuw experiment, een pilot onder toezicht of geen verdere investeringen rechtvaardigt.
- Bevries het taak- en evaluatieprotocol.
- Voer de basislijn uit en archiveer deze vóór de voorgestelde wijziging.
- Vergelijk resultaten, mislukkingen en vereist menselijk werk.
- Zoek naar onafhankelijke reproductie of gekwalificeerde projectbeoordeling en leg de volgende beslissing vast.
Als een resultaat niet kan worden gereproduceerd, onderzoek dan verborgen afhankelijkheden en selectiebias voordat u vooruitgang claimt. Als fysieke tests het risico of de reikwijdte veranderen, ga dan terug naar de juiste lokale beoordeling.
Referentiebasis: Ondergeactiveerde robotica: probleemgestuurde besturing en planning; Robotachtige manipulatie: perceptie, planning en controle; Roadmap voor het leren van robotica: een brede oriëntatie. Het voorbeeld en de walkthrough zijn redactionele toepassingen van de bron.
- Bevries het protocol
- Vergelijk eerlijk
- Beoordeel en reproduceer
- Bepaal de volgende stap
| Poort | Bewijs | Besluit |
|---|---|---|
| Reproduceerbaarheid | Code, gegevens en configuratie | Kan iemand anders het herhalen? |
| Evaluatie | Basislijn en mislukte pogingen | Komt de claim overeen met de metingen? |
| Fysieke reikwijdte | Gekwalificeerd beoordelings- en herstelplan | Is een begeleid onderzoek gerechtvaardigd? |
| Operatie | Eigenaar, onderhoud en ondersteuning | Is het resultaat houdbaar? |
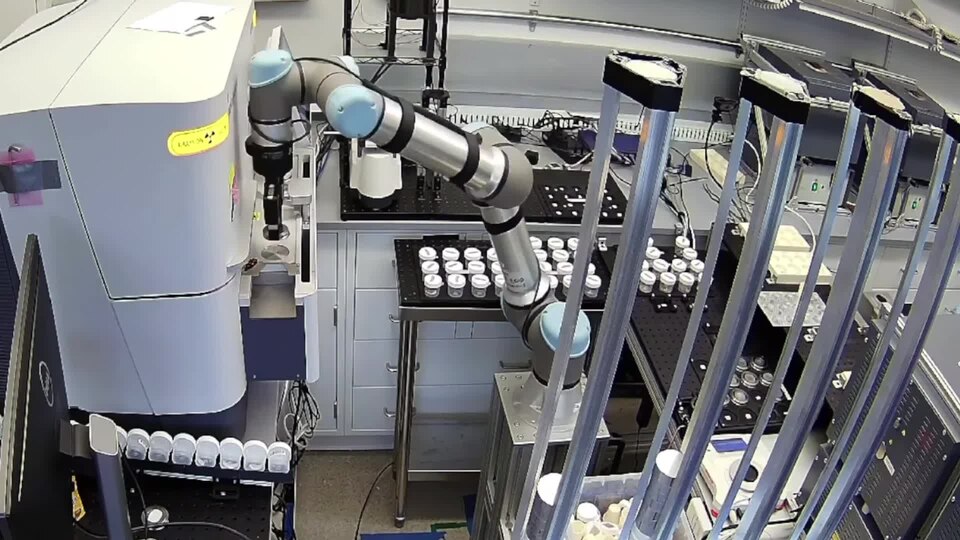
Gepubliceerde preview van het onderzoekssysteem: een referentie voor geïntegreerd experimenteren, geen onafhankelijke reproductie of een kant-en-klaar educatief pakket.
Nathan J. Szymanski; Bernardus Rendy; Yuxing Fei; Rishi E. Kumar; Tanjin He; David Milsted; Matthew J. McDermott; Max Gallant; Ekin Dogus Cubuk; Amil Merchant; Haegyeom Kim; Anubhav Jain; Christopher J. Bartel; Kristin Persson; Yan Zeng; Gerbrand Ceder · Originele bron · CC BY 4.0Leer in deze volgorde
- Gebruik taakrelevante geavanceerde dynamiek, optimalisatie of leren na het vaststellen van een basislijn.
- Controledatasets, software-/hardwareversies, kalibratie- en evaluatievoorwaarden.
- Afzonderlijke simulatie, onderzoeksprototypes en site-acceptatie.
- Plan onderhoud, toegang, herstel, eigendom en een beslissing om door te gaan of te stoppen.
Lezen en dan solliciteren
MIT / Russ Tedrake · Cursus hoofdstuk
Ondergeactiveerde robotica: probleemgestuurde besturing en planning
Lees: Inleiding en de hoofdstukken over dynamiek, besturing en planning die relevant zijn voor de gekozen taak.
Dynamiek en controleproblemen motiveren de wiskundige hulpmiddelen die nodig zijn voor steeds veeleisender robotgedrag.
Pas het toe: Reproduceer een basislijncontroller voordat u probeert een op leren gebaseerde verbetering uit te voeren.
MIT / Russ Tedrake · Cursus hoofdstuk
Robotachtige manipulatie: perceptie, planning en controle
Lees: Organisatie; Basiskeuze en plaats; Geometrische pose-schatting.
Projectgerichte notities verbinden robotbeschrijvingen, pick-and-place, pose-inschatting en meer geavanceerde manipulatie.
Pas het toe: Bouw een begrensd pick-and-place-voorbeeld en classificeer mislukte cases.
Coursera · Praktische gids
Roadmap voor het leren van robotica: een brede oriëntatie
Lees: Bouw sterke fundamenten; LEESMIJ-checklist; specialisatie tafel.
Grondslagen, praktijk, specialisatie en reproduceerbare portfolio's.
Pas het toe: Schrijf een projectdoel op en vermeld het bewijsmateriaal dat u wilt bewaren.
Breng het in de praktijk
- Reproduceer een bestaand resultaat of ondersteunde baseline en bewaar het bewijsmateriaal.
- Voer een vergelijking uit met dezelfde voorwaarden en publiceer mislukte pogingen.
- Laat iemand anders het project beoordelen en reproduceren.
- Voor fysieke adoptie dient u vóór de proefperiode het gekwalificeerde locatie-/integratieteam te betrekken.
Een reproduceerbaarheids- of pilotbeslissingspakket: taakomvang, basislijn, methoden, resultaten, mislukkingen, beperkingen en volgende beslissing.
Klaar voor de volgende stap wanneer…
Hulpmiddelen voor deze fase
Veelvoorkomende valkuilen
- Een lijst met technologieën behandelen als een leerreeks.
- Verouderde software-instructies combineren met een andere distributie of simulator.
- Een reproduceerbare basislijn overslaan voordat op leren gebaseerde methoden worden toegepast.
- Alleen succesvolle demonstraties rapporteren of een onderzoeksscore behandelen als acceptatie van de site.
Waar moet je heen?
Kies de scenarioroutekaart in Leren, Onderzoek, Ontwikkeling, Industrie, Veld of Thuis die bij uw taak past. Hergebruik deze basis- en bewijschecklist en volg vervolgens de scenariospecifieke bronnen en gereedheidscontroles.
Ontdek andere leer paden →