Avant de commencer
Connaissances de départ
- Choisissez si votre rôle est celui d'apprenant, de développeur, de chercheur ou d'évaluateur d'applications.
- Pour la mise en œuvre, soyez prêt à apprendre la programmation de base et les mathématiques pertinentes pour les tâches.
- Commencez par la simulation ; l'accès au matériel est facultatif dans un premier temps.
Équipement & environnement
Écrivez d'abord la tâche et les compétences de départ. Sélectionnez une pile logicielle prise en charge, conservez un environnement versionné et utilisez la documentation de l'éditeur qui lui correspond. La comparaison des sources est une référence en matière de conception d’apprentissage et non une affirmation selon laquelle les cours restreints sont librement accessibles.
Pas de délai de réalisation fixe : utilisez les portes de preuves ci-dessous pour décider quand avancer. Les liens vers les ressources ouvrent l'entrée du répertoire botstest ; consultez la documentation de son éditeur pour connaître la version et la configuration exactes.
Débutant
Des fondations et une première simulation reproductible
Expliquez une boucle détection-décision-action et reproduisez un petit projet à partir d'une configuration propre.
Comment fonctionne cette étape
Utilisez une petite tâche pour révéler les fondations dont vous aurez besoin ensuite. Modern Robotics fournit le modèle géométrique ; la progression ROS 2 fournit des interfaces logicielles ; la large feuille de route motive les projets et la documentation. Notre synthèse associe chaque concept à des preuves, au lieu de demander aux débutants de rassembler chaque outil. Un simulateur est le premier espace de travail expérimental, ce qui ne prouve pas que le matériel se comportera de manière identique.
Travailler sur un exemple
Exercice d'étude illustratif · rédigé par botstest
Exercice illustratif : déplacez une base ou un effecteur final simulé vers une pose connue, puis changez le référentiel. Expliquez pourquoi la commande numérique et la position observée diffèrent. Aucun seuil de performances ni déploiement physique n’est implicite.
- Identifiez le cadre de tâche, le cadre du robot et la pose observée.
- Implémentez et inspectez la transformation sur une simple entrée.
- Exécutez la simulation, enregistrez le résultat et comparez-le avec la prédiction.
- Cassez la configuration du cadre ou du message, diagnostiquez l'écart et enregistrez le correctif.
Si la progression dépend de la copie de commandes inexpliquées, réduisez la tâche. Vérifiez les unités, les cadres, les versions et les entrées/sorties les plus simples avant d'ajouter de la perception ou de l'apprentissage.
Base de référence : Feuille de route d’apprentissage en robotique : une orientation large; Robotique moderne : les fondements du mouvement et du contrôle; Progression du tutoriel ROS 2 — Jazzy. L'exemple et la procédure pas à pas sont des applications éditoriales de la source.
- Définir la tâche
- Vérifier les repères et les entrées
- Exécuter une simulation
- Reproduire et diagnostiquer
| Compétence | Preuve pratique | Prêt à continuer |
|---|---|---|
| Programmation et configuration | Un petit programme reproductible | Une autre personne peut le gérer |
| Géométrie | Une transformation vérifiée | Vous expliquez les unités et les cadres |
| Interfaces | Une boucle de messages/données enregistrée | L'entrée manquante est diagnostiquée |
| Simulations | Exécutions attendues et interrompues | Les limites du modèle sont indiquées |
Démonstration pédagogique de référence : un robot physique permet d'illustrer pourquoi il faut distinguer modèles, interfaces et pratique supervisée.
Ims · Source originale · CC BY-SA 4.0Apprenez dans cet ordre
- Écrivez une tâche délimitée : entrée, comportement prévu, résultat observable et conditions d'échec.
- Utiliser la programmation de base, les fichiers, le contrôle de version et les mathématiques requises par la tâche.
- Étudiez les cadres, les transformations et les cinématiques simples aux côtés d'un robot simulé.
- Apprenez une combinaison middleware/simulateur prise en charge ; conserver sa version et ses dépendances enregistrées.
Lisez, puis postulez
Coursera · Guide pratique
Feuille de route d’apprentissage en robotique : une orientation large
Lire : Construire des fondations solides ; Liste de contrôle README ; tableau de spécialisation.
Fondements, pratique, spécialisation et portfolios reproductibles.
Appliquez-le : Écrivez un objectif de projet et énumérez les preuves que vous préserverez.
Northwestern University / Lynch and Park · Chapitre du cours
Robotique moderne : les fondements du mouvement et du contrôle
Lire : Espace de configuration ; Mouvements du corps rigide ; Cinématique avant et inverse.
Une base mathématique ordonnée en configuration, mouvement rigide, cinématique, planification et contrôle.
Appliquez-le : Dérivez une transformation simple et vérifiez-la par rapport à une implémentation numérique.
ROS 2 documentation maintainers · Tutoriel technique
Progression du tutoriel ROS 2 — Jazzy
Lire : Index des tutoriels sur la branche Jazzy ; suivez les prérequis liés.
La séquence officielle s'étend des premiers pas et des outils pour débutants aux bibliothèques client, en passant par le matériel intermédiaire et avancé.
Appliquez-le : Créez un petit pipeline de messages et expliquez ses nœuds, ses interfaces et ses observations enregistrées.
Mettez-le en pratique
- Dessinez le flux de données avant de le mettre en œuvre.
- Créez un exemple de mouvement ou de capteur simulé, enregistrez une exécution attendue et interrompez délibérément une entrée.
- Demandez à un autre apprenant de suivre le README et de reproduire le résultat.
Un projet versionné avec des instructions de configuration, une esquisse du flux de données, le résultat attendu et une panne/récupération enregistrée.
Prêt pour la prochaine étape quand…
Ressources pour cette étape
Intermédiaire
Choisissez une branche et intégrez une tâche complète
Combinez les compétences pertinentes dans un projet testé de navigation, de manipulation, de contrôle ou d’intégration.
Comment fonctionne cette étape
Les séquences sources suggèrent différentes branches, pas un seul programme obligatoire. ETH fournit la progression de la perception mobile à la navigation ; MIT Manipulation relie la géométrie à l'interaction avec les objets ; Stanford associe la modélisation au comportement du contrôleur ; Fraunhofer montre une intégration modulaire pratique. Choisissez la branche de votre tâche. Les acheteurs et les opérateurs peuvent utiliser la même structure pour évaluer les preuves sans devenir des développeurs de robots.
Travailler sur un exemple
Exercice d'étude illustratif · rédigé par botstest
Comparaison illustrative : gardez une carte de navigation et un ensemble de départ/objectif fixes tout en modifiant un paramètre du planificateur, ou gardez les objets de manipulation et les poses fixes tout en modifiant une stratégie de saisie. Signalez les tentatives et interventions infructueuses ainsi que les exécutions réussies.
- Choisissez la tâche, la branche et la base de référence mesurable.
- Définir les interfaces des composants et les conditions de test.
- Exécuter des cas ordinaires et d'échec répétés.
- Changez un facteur, répétez et expliquez les limites.
Si l'ajout de composants rend les pannes opaques, testez chaque interface avec les entrées enregistrées. Les algorithmes plus avancés ne peuvent pas réparer les images incohérentes, les données médiocres ou une ligne de base irremplaçable.
Base de référence : Robots mobiles autonomes : de la perception à la navigation; Manipulation robotique : perception, planification et contrôle; CS223A : modélisation, contrôle de mouvement et de force; Formation industrielle ROS 2 : des nœuds aux applications. L'exemple et la procédure pas à pas sont des applications éditoriales de la source.
- Choisissez une branche de tâches
- Établir une base de référence
- Intégrer et tester
- Analyser les échecs
| Votre objectif | Branche principale | Premier projet terminé |
|---|---|---|
| Apprendre ou enseigner | Géométrie et simulation | Démonstration reproductible |
| Autonomie mobile | Perception et navigation | Tâche de navigation enregistrée |
| Manipulation | Pose, saisie et mouvement | Pick-and-place délimité |
| Évaluation des candidatures | Exigences et preuves | Comparaison et plan pilote |
| Utilisation domestique ou par un fabricant | Ajustement et maintenance des tâches | Prototype délimité supervisé |
Photographie du robot de référence, et non la preuve d'un projet particulier ou d'un ensemble de composants compatibles.
GrowSkills Robotics · Source originale · CC BY-SA 4.0Apprenez dans cet ordre
- Pour les robots mobiles : cinématique, perception, localisation, cartographie et planification.
- Pour les manipulateurs : transformations, cinématique inverse, perception, trajectoires et feedback.
- Pour le contrôle : dynamique et contrôleur de base avant optimisation ou apprentissage avancé.
- Pour l'intégration du système : interfaces explicites, configuration, journaux, pannes et récupération.
Lisez, puis postulez
ETH Zurich · Chapitre du cours
Robots mobiles autonomes : de la perception à la navigation
Lire : Conditions préalables ; Exercices facultatifs ; Calendrier.
La séquence archivée progresse de la locomotion et de la cinématique à la perception, la localisation, la cartographie et la planification.
Appliquez-le : Comparez une estimation de localisation avec une trajectoire de référence en simulation.
MIT / Russ Tedrake · Chapitre du cours
Manipulation robotique : perception, planification et contrôle
Lire : Organisation ; Sélection et placement de base ; Estimation de la pose géométrique.
Les notes centrées sur le projet relient les descriptions des robots, le choix et le placement, l'estimation de la pose et des manipulations plus avancées.
Appliquez-le : Créez un exemple de sélection et de placement limité et classez les cas ayant échoué.
Stanford University · Chapitre du cours
CS223A : modélisation, contrôle de mouvement et de force
Lire : Résultats d'apprentissage attendus et sujets de cours pour l'hiver 2026.
Le programme relie la modélisation, la cinématique, la dynamique et le contrôle des robots aux résultats évalués.
Appliquez-le : Énoncez un comportement observable du contrôleur et les limites du modèle de test.
Fraunhofer IPA · Guide pratique
Formation industrielle ROS 2 : des nœuds aux applications
Lire : Session A : ROS 2 Basic et la structure de l'atelier publiée.
Le plan d'atelier publié relie les concepts du ROS 2 à des exercices d'application modulaires pratiques.
Appliquez-le : Documentez une interface, simulez un composant déconnecté et expliquez la récupération.
Mettez-le en pratique
- Sélectionnez une branche et définissez une tâche de base et un ensemble de tests.
- Connectez la détection, l’estimation de l’état, la planification et l’action uniquement en cas de besoin.
- Testez les conditions ordinaires, les cas limites et une dépendance échouée.
- Conservez les données d'entrée et la configuration fixes lors de la comparaison des modifications.
Un projet de bout en bout avec une référence, des cas de test, une taxonomie des échecs et une limite opérationnelle claire.
Prêt pour la prochaine étape quand…
Ressources pour cette étape
Professionnel
Valider, reproduire et spécialiser
Produire des preuves qui soutiennent une décision de recherche, d’ingénierie ou d’adoption dans un périmètre défini.
Comment fonctionne cette étape
Professionnel signifie ici des preuves approfondies du projet, et non une qualification accréditée. Underactuated Robotics propose des outils avancés axés sur les problèmes ; MIT Manipulation fournit un contexte de recherche centré sur les tâches ; les autres séquences restent des références de prérequis. Notre dernière étape consiste à déterminer si les preuves étayent la décision revendiquée. Un bon résultat de simulation n’est ni une évaluation de sécurité ni un certificat de réception de production.
Travailler sur un exemple
Exercice d'étude illustratif · rédigé par botstest
Décision illustrative : comparer une méthode de référence et une méthode proposée en utilisant le même ensemble de tâches. Préserver les dénominateurs, les interventions et l’environnement. Décidez si les preuves justifient une autre expérience, un projet pilote supervisé ou aucun investissement supplémentaire.
- Gelez la tâche et le protocole d’évaluation.
- Exécutez et archivez la référence avant la modification proposée.
- Comparez les résultats, les échecs et le travail humain requis.
- Recherchez une reproduction indépendante ou un examen qualifié du projet et enregistrez la décision suivante.
Si un résultat ne peut pas être reproduit, étudiez les dépendances cachées et les biais de sélection avant de revendiquer des progrès. Si les tests physiques modifient le risque ou la portée, revenez à l'examen local approprié.
Base de référence : Robotique sous-actionnée : contrôle et planification axés sur les problèmes; Manipulation robotique : perception, planification et contrôle; Feuille de route d’apprentissage en robotique : une orientation large. L'exemple et la procédure pas à pas sont des applications éditoriales de la source.
- Geler le protocole
- Comparez équitablement
- Réviser et reproduire
- Décidez de la prochaine étape
| Porte | Preuve | Décision |
|---|---|---|
| Reproductibilité | Code, données et configuration | Une autre personne peut-elle le répéter ? |
| Évaluation | Tentatives de base et tentatives infructueuses | L'affirmation correspond-elle aux mesures ? |
| Portée physique | Examen qualifié et plan de redressement | Un essai supervisé est-il justifié ? |
| Fonctionnement | Propriétaire, maintenance et support | Le résultat peut-il être durable ? |
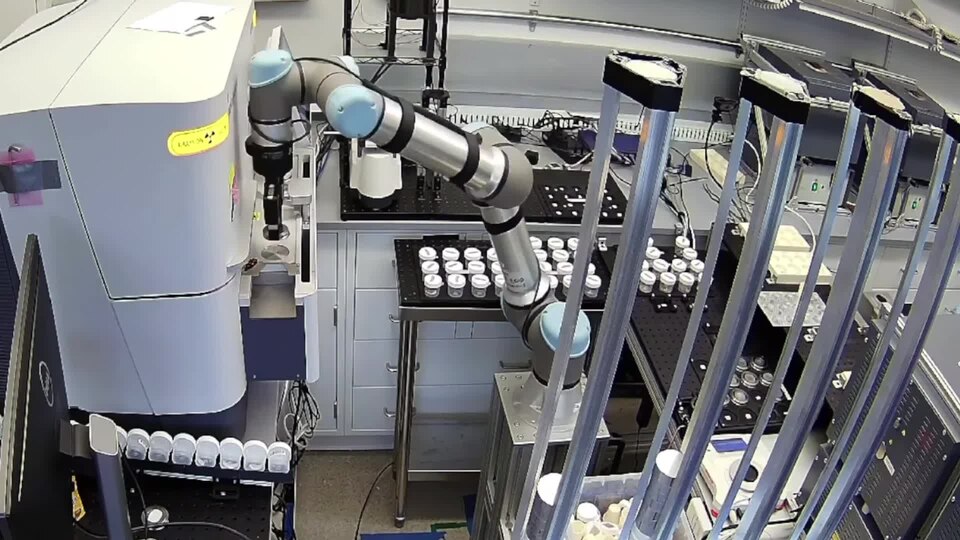
Aperçu publié du système de recherche : une référence pour l'expérimentation intégrée, et non une reproduction indépendante ou un package pédagogique clé en main.
Nathan J. Szymanski; Bernardus Rendy; Yuxing Fei; Rishi E. Kumar; Tanjin He; David Milsted; Matthew J. McDermott; Max Gallant; Ekin Dogus Cubuk; Amil Merchant; Haegyeom Kim; Anubhav Jain; Christopher J. Bartel; Kristin Persson; Yan Zeng; Gerbrand Ceder · Source originale · CC BY 4.0Apprenez dans cet ordre
- Utilisez des dynamiques, des optimisations ou des apprentissages avancés adaptés à la tâche après avoir établi une base de référence.
- Ensembles de données de contrôle, versions logicielles/matérielles, conditions d’étalonnage et d’évaluation.
- Simulation séparée, prototypes de recherche et réception sur site.
- Planifiez la maintenance, l'accès, la récupération, la propriété et la décision de continuer ou d'arrêter.
Lisez, puis postulez
MIT / Russ Tedrake · Chapitre du cours
Robotique sous-actionnée : contrôle et planification axés sur les problèmes
Lire : Introduction et chapitres sur la dynamique, le contrôle et la planification pertinents pour la tâche choisie.
Les problèmes de dynamique et de contrôle motivent les outils mathématiques nécessaires aux comportements robotiques de plus en plus exigeants.
Appliquez-le : Reproduisez un contrôleur de base avant de tenter une amélioration basée sur l’apprentissage.
MIT / Russ Tedrake · Chapitre du cours
Manipulation robotique : perception, planification et contrôle
Lire : Organisation ; Sélection et placement de base ; Estimation de la pose géométrique.
Les notes centrées sur le projet relient les descriptions des robots, le choix et le placement, l'estimation de la pose et des manipulations plus avancées.
Appliquez-le : Créez un exemple de sélection et de placement limité et classez les cas ayant échoué.
Coursera · Guide pratique
Feuille de route d’apprentissage en robotique : une orientation large
Lire : Construire des fondations solides ; Liste de contrôle README ; tableau de spécialisation.
Fondements, pratique, spécialisation et portfolios reproductibles.
Appliquez-le : Écrivez un objectif de projet et énumérez les preuves que vous préserverez.
Mettez-le en pratique
- Reproduisez un résultat existant ou une base de référence étayée et conservez les preuves.
- Exécutez une comparaison avec les mêmes conditions et publiez les tentatives infructueuses.
- Demandez à une autre personne de réviser et de reproduire le projet.
- Pour l’adoption physique, impliquez l’équipe qualifiée du site/d’intégration avant les essais.
Un pack de reproductibilité ou de décision pilote : portée de la tâche, référence, méthodes, résultats, échecs, limites et décision suivante.
Prêt pour la prochaine étape quand…
Ressources pour cette étape
Pièges courants
- Traiter une liste de technologies comme une séquence d’apprentissage.
- Mélanger des instructions logicielles obsolètes avec une autre distribution ou un autre simulateur.
- Ignorer une ligne de base reproductible avant d'adopter des méthodes basées sur l'apprentissage.
- Signaler uniquement les démonstrations réussies ou traiter un résultat de recherche comme une acceptation du site.
Où aller ensuite
Choisissez la feuille de route du scénario dans Apprentissage, Recherche, Développement, Industrie, Terrain ou Accueil qui correspond à votre tâche. Réutilisez cette liste de contrôle des bases et des preuves, puis suivez les ressources et les contrôles de préparation spécifiques au scénario.
Explorer d'autres apprendre chemins →