开始之前
需要的基础
- 选择您的角色是学习者、开发者、研究人员还是应用程序评估者。
- 为了实施,准备学习基本的编程和与任务相关的数学。
- 从模拟开始;在第一阶段,硬件访问是可选的。
设备 & 运行环境
先写清任务和已有能力,再选择一套受支持的软件组合并记录版本。使用与该版本匹配的官方文档。本路线借鉴课程的组织方式,不代表受限课程的全部资料均可免费访问。
没有固定的完成时间:使用下面的证据门来决定何时推进。资源链接打开botstest目录条目;检查其发布者文档以获取确切的版本和配置。
入门
基础知识与可复现的首次仿真
解释感知-决策-行动循环并从干净的设置中重现一个小项目。
理解这一阶段
用一个小任务找出下一步真正需要的基础知识。《Modern Robotics》提供几何与运动学基础,ROS 2 教程提供软件接口的递进顺序,综合路线图强调项目和文档。我们的整合方式是把每个概念与可检查的成果相连,而不是让初学者收集所有工具。仿真是第一个实验环境,不能证明真实硬件会有相同行为。
结合例子理解
教学示例 · 由 botstest 编写
本站示例练习:将仿真底盘或末端执行器移动到已知位姿,再改变参考坐标系,解释数值指令与观测位置为什么不同。这个练习不设通用性能门槛,也不代表可以直接部署硬件。
- 明确任务坐标系、机器人坐标系和观测位姿。
- 通过简单的输入来实施和检查转换。
- 运行模拟,记录结果并将其与预测进行比较。
- 故意改变坐标系或消息配置,诊断偏差并记录修复过程。
如果只能复制不理解的命令才能推进,就先缩小任务。添加感知或学习算法之前,先核对单位、坐标系、版本和最简单的输入输出。
参考依据: 机器人学习路线图:整体方向与项目组织; 《Modern Robotics》:从基础到运动与控制; ROS 2 教程进阶顺序:Jazzy 版本。以上示例与步骤为结合参考资料编写的教学内容。
- 定义任务
- 核对坐标系与输入
- 运行模拟
- 再现和诊断
| 技能 | 实践证据 | 准备继续 |
|---|---|---|
| 编程和设置 | 一个可复现的小程序 | 另一个人可以运行它 |
| 几何 | 经过检查的转换 | 您解释单位和框架 |
| 接口 | 记录的消息/数据循环 | 诊断出输入缺失 |
| 模拟 | 预期运行和中断运行 | 规定了型号限制 |
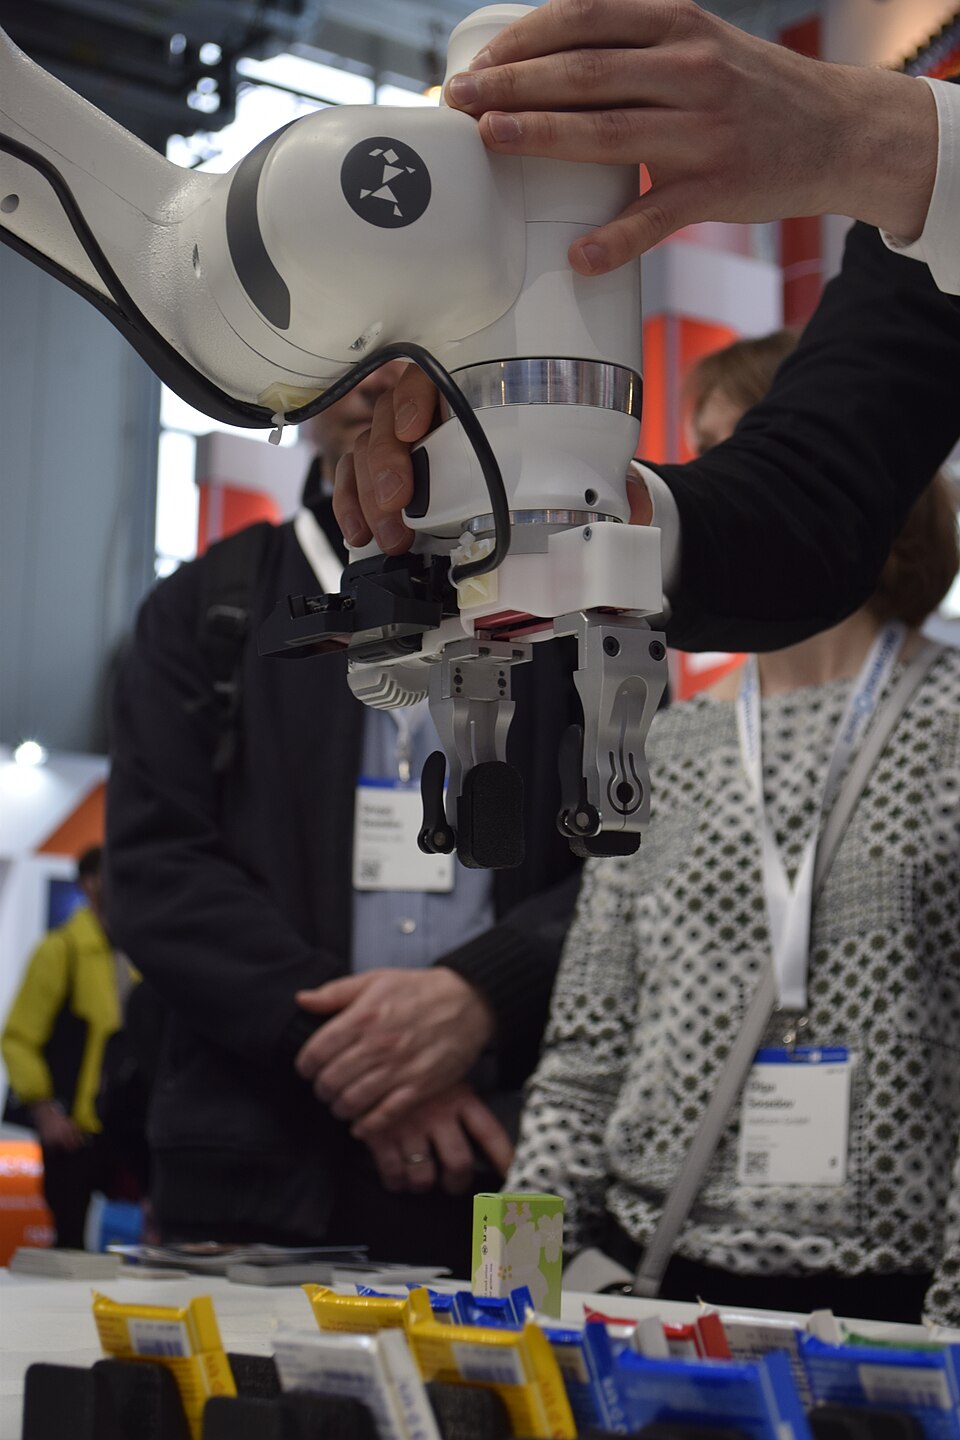
参考教学演示:实体机器人有助于说明为什么必须区分模型、界面和监督实践。
Ims · 原始来源 · CC BY-SA 4.0按这个顺序学习
- 编写一个有界任务:输入、预期行为、可观察结果和失败条件。
- 使用任务所需的基本编程、文件、版本控制和数学知识。
- 结合仿真机器人学习坐标系、坐标变换和简单运动学。
- 学习一种受支持的中间件/模拟器组合;记录其版本和依赖项。
参考文章与应用练习
Coursera · 实践指南
机器人学习路线图:整体方向与项目组织
建议阅读: 打下坚实的基础;自述文件清单;专业化表。
基础、实践、专业化和可复制的组合。
应用练习: 写下项目目标并列出您将保留的证据。
Northwestern University / Lynch and Park · 课程章节
《Modern Robotics》:从基础到运动与控制
建议阅读: 配置空间;刚体运动;正向和反向运动学。
配置、刚性运动、运动学、规划和控制方面的有序数学基础。
应用练习: 导出一个简单的变换并根据数值实现对其进行检查。
ROS 2 documentation maintainers · 技术教程
ROS 2 教程进阶顺序:Jazzy 版本
建议阅读: Jazzy 分支上的教程索引;遵循链接的先决条件。
官方序列从第一步和初学者工具到客户端库、中级和高级材料。
应用练习: 创建一个小型消息管道并解释其节点、接口和记录的观察结果。
动手实践
- 在实施之前先画出数据流。
- 构建一个模拟运动或传感器示例,记录预期的运行并故意中断一个输入。
- 要求另一位学习者遵循自述文件并重现结果。
包含设置说明、数据流草图、预期输出和记录的故障/恢复的版本化项目。
达到这些标准后进入下一阶段
本阶段资源
进阶
选择任务分支,完成完整项目
将相关技能结合到经过测试的导航、操纵、控制或集成项目中。
理解这一阶段
参考资料提供的是不同分支,而不是一份人人必须学完的课程表。ETH 的课程连接移动机器人的感知与导航;MIT 操作课程把几何与物体交互结合起来;Stanford 强调模型与控制行为;Fraunhofer 展示模块化应用实践。应按任务选择分支。采购方和运营人员也可借用这种结构评估证据,无须先成为机器人开发者。
结合例子理解
教学示例 · 由 botstest 编写
本站对比练习:固定地图及起终点集合,只改变一个规划参数;或固定物体和位姿,只改变一种抓取策略。成功、失败和人工干预都应记录。
- 选择任务、分支和可测量的基线。
- 定义组件接口和测试条件。
- 执行重复的普通和失败案例。
- 改变一个因素,重复并解释其局限性。
如果组件越多、问题越难定位,就用已记录的输入逐一测试接口。进阶算法不能修复坐标系不一致、数据质量差或基线不可复现的问题。
参考依据: 自主移动机器人:从感知到导航; 机器人操作:感知、规划与控制; CS223A:建模、运动与力控制; ROS 2 工业培训:从节点到应用。以上示例与步骤为结合参考资料编写的教学内容。
- 选择任务分支
- 建立基线
- 集成和测试
- 分析故障
| 你的目标 | 初级分支 | 第一个完整的项目 |
|---|---|---|
| 学习或教学 | 几何与模拟 | 可重复的演示 |
| 移动自治 | 感知与导航 | 记录的导航任务 |
| 操纵 | 姿势、抓握和动作 | 有界拾放 |
| 应用评估 | 要求和证据 | 比较和试点计划 |
| 家庭或创客使用 | 任务配合和维护 | 有监督的有界原型 |
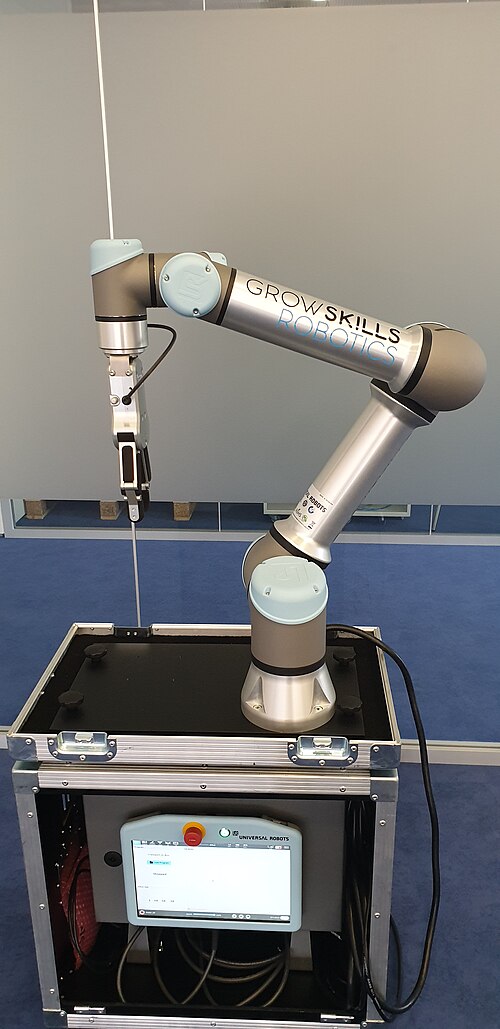
参考机器人照片,而不是特定项目或兼容组件包的证明。
GrowSkills Robotics · 原始来源 · CC BY-SA 4.0按这个顺序学习
- 对于移动机器人:运动学、感知、定位、绘图和规划。
- 对于操纵器:变换、逆运动学、感知、轨迹和反馈。
- 对于控制:高级优化或学习之前的动力学和基线控制器。
- 对于系统集成:显式接口、配置、日志、故障和恢复。
参考文章与应用练习
ETH Zurich · 课程章节
自主移动机器人:从感知到导航
建议阅读: 先决条件;可选练习;日程。
存档的序列从运动和运动学进展到感知、定位、绘图和规划。
应用练习: 将定位估计与模拟中的参考轨迹进行比较。
MIT / Russ Tedrake · 课程章节
机器人操作:感知、规划与控制
建议阅读: 组织;基本拾取和放置;几何姿势估计。
以项目为中心的注释将机器人描述、拾放、姿态估计和更高级的操作联系起来。
应用练习: 构建有界拾放示例并对失败案例进行分类。
Stanford University · 课程章节
CS223A:建模、运动与力控制
建议阅读: 2026 年冬季预期学习成果和课程主题。
该教学大纲将机器人建模、运动学、动力学和控制与评估结果联系起来。
应用练习: 陈述可观察的控制器行为和测试模型限制。
Fraunhofer IPA · 实践指南
ROS 2 工业培训:从节点到应用
建议阅读: 会议 A:ROS 2 基础知识和已发布的研讨会结构。
已发布的研讨会大纲将 ROS 2 概念与实际的模块化应用练习联系起来。
应用练习: 记录接口、模拟断开连接的组件并解释恢复。
动手实践
- 选择一个分支并定义基线任务和测试集。
- 仅根据需要连接传感、状态估计、规划和行动。
- 测试普通条件、边界情况和失败的依赖关系。
- 比较更改时保持输入数据和配置固定。
一个端到端项目,具有基线、测试用例、故障分类和明确的操作边界。
达到这些标准后进入下一阶段
本阶段资源
专业实践
验证、复现并深入专业方向
提供支持特定范围内的研究、工程或采用决策的证据。
理解这一阶段
这里的“专业”指项目证据的深度,不代表获得认证。《Underactuated Robotics》提供进阶的问题驱动方法,MIT 操作课程提供任务导向的研究背景,其他课程继续作为先修知识参考。最后一道关口是:证据是否足以支持所作决策。优秀的仿真结果不等于安全评估或生产验收。
结合例子理解
教学示例 · 由 botstest 编写
本站决策练习:在同一任务集上比较基线与改进方法,保留统计分母、人工干预和环境信息,判断证据是否足以支持继续实验、开展受监督试点,或停止投入。
- 冻结任务和评估协议。
- 在建议的更改之前运行并存档基线。
- 比较结果、失败和所需的人力工作。
- 寻求独立复制或合格的项目审查并记录下一步的决定。
如果结果无法复现,先检查隐藏依赖和样本选择偏差,再声称取得进展。实体测试改变风险或范围时,应回到相应的现场评审。
参考依据: 欠驱动机器人学:以问题驱动控制与规划; 机器人操作:感知、规划与控制; 机器人学习路线图:整体方向与项目组织。以上示例与步骤为结合参考资料编写的教学内容。
- 冻结协议
- 公平比较
- 回顾并重现
- 决定下一步
| 门 | 证据 | 决定 |
|---|---|---|
| 再现性 | 代码、数据和配置 | 另一个人可以重复吗? |
| 评价 | 基线和失败的尝试 | 声称与测量相符吗? |
| 物理范围 | 合格审查和恢复计划 | 监督审判是否合理? |
| 操作 | 业主、维护和支持 | 结果能否持续? |
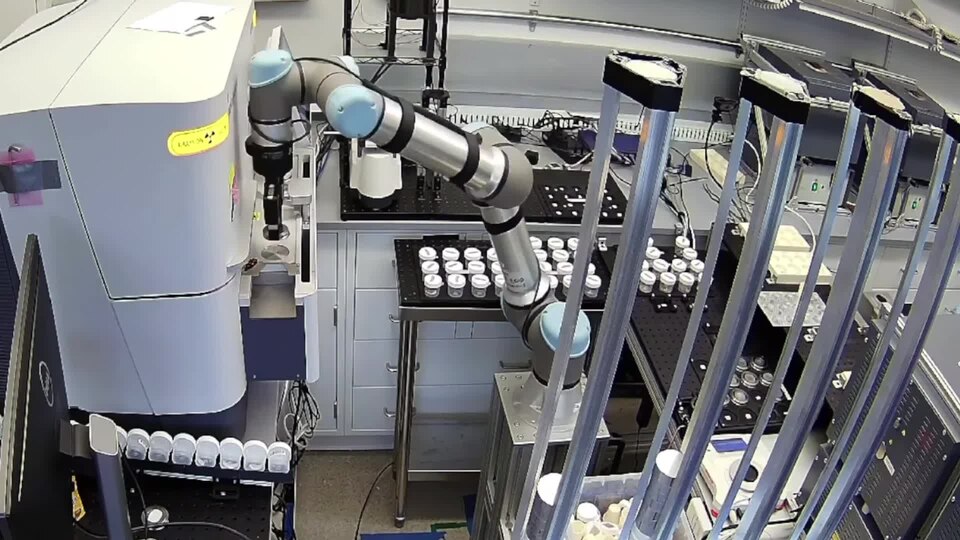
已发布的研究系统预览:综合实验的参考,而不是独立复制或交钥匙教育包。
Nathan J. Szymanski; Bernardus Rendy; Yuxing Fei; Rishi E. Kumar; Tanjin He; David Milsted; Matthew J. McDermott; Max Gallant; Ekin Dogus Cubuk; Amil Merchant; Haegyeom Kim; Anubhav Jain; Christopher J. Bartel; Kristin Persson; Yan Zeng; Gerbrand Ceder · 原始来源 · CC BY 4.0按这个顺序学习
- 建立基线后使用与任务相关的高级动态、优化或学习。
- 控制数据集、软件/硬件版本、校准和评估条件。
- 单独的模拟、研究原型和现场验收。
- 计划维护、访问、恢复、所有权以及继续或停止的决定。
参考文章与应用练习
MIT / Russ Tedrake · 课程章节
欠驱动机器人学:以问题驱动控制与规划
建议阅读: 介绍以及与所选任务相关的动态、控制和规划章节。
动力学和控制问题激发了日益苛刻的机器人行为所需的数学工具。
应用练习: 在尝试基于学习的改进之前重现基线控制器。
MIT / Russ Tedrake · 课程章节
机器人操作:感知、规划与控制
建议阅读: 组织;基本拾取和放置;几何姿势估计。
以项目为中心的注释将机器人描述、拾放、姿态估计和更高级的操作联系起来。
应用练习: 构建有界拾放示例并对失败案例进行分类。
Coursera · 实践指南
机器人学习路线图:整体方向与项目组织
建议阅读: 打下坚实的基础;自述文件清单;专业化表。
基础、实践、专业化和可复制的组合。
应用练习: 写下项目目标并列出您将保留的证据。
动手实践
- 重现现有结果或支持的基线并保留证据。
- 在相同条件下进行比较并发布失败的尝试。
- 让另一个人审查并重现该项目。
- 对于实际采用,请在试验前让合格的站点/集成团队参与进来。
可重复性或试点决策包:任务范围、基线、方法、结果、失败、限制和下一个决策。
达到这些标准后进入下一阶段
本阶段资源
常见误区
- 将一系列技术视为学习序列。
- 将过时的软件指令与其他发行版或模拟器混合。
- 在采用基于学习的方法之前跳过可重复的基线。
- 仅报告成功的演示或将研究分数视为现场验收。
下一步怎么走
按任务选择学习、科研、开发、工业、行业应用或家庭栏目中的场景路线。复用本总路线的基础与证据检查方法,再深入对应场景的资源和就绪条件。
探索其他 学习 条路线 →