Bevor Sie beginnen
Einstiegswissen
- Wählen Sie, ob Ihre Rolle Lernender, Entwickler, Forscher oder Anwendungsevaluator ist.
- Bereiten Sie sich für die Umsetzung darauf vor, grundlegende Programmierkenntnisse und aufgabenrelevante Mathematik zu erlernen.
- Beginnen Sie mit der Simulation; Der Hardwarezugriff ist in der ersten Phase optional.
Ausrüstung & Umgebung
Schreiben Sie zuerst die Aufgabe und die Startfähigkeiten auf. Wählen Sie einen unterstützten Software-Stack aus, behalten Sie eine versionierte Umgebung bei und verwenden Sie die entsprechende Herausgeberdokumentation. Der Quellenvergleich ist eine Referenz zum Lerndesign und kein Anspruch darauf, dass eingeschränkte Kurse frei zugänglich sind.
Keine feste Fertigstellungszeit: Nutzen Sie die unten stehenden Beweise, um zu entscheiden, wann Sie fortfahren möchten. Ressourcenlinks öffnen den Botstest-Verzeichniseintrag; Die genaue Version und Konfiguration finden Sie in der Dokumentation des Herausgebers.
Anfänger
Grundlagen und eine reproduzierbare erste Simulation
Erklären Sie eine Sensor-Entscheidungs-Aktionsschleife und reproduzieren Sie ein kleines Projekt mit einem sauberen Aufbau.
Wie diese Phase funktioniert
Finden Sie anhand einer kleinen Aufgabe heraus, welche Grundlagen Sie als nächstes benötigen. Modern Robotics liefert das geometrische Modell; die ROS 2-Progression bietet Softwareschnittstellen; Die breite Roadmap motiviert Projekte und Dokumentation. Unsere Synthese verknüpft jedes Konzept mit Beweisen, anstatt Anfänger aufzufordern, jedes Werkzeug zu sammeln. Ein Simulator ist der erste experimentelle Arbeitsbereich und kein Beweis dafür, dass sich Hardware identisch verhält.
Arbeiten Sie ein Beispiel durch
Anschauliche Lernübung · geschrieben von botstest
Anschauliche Übung: Bewegen Sie eine simulierte Basis oder einen simulierten Endeffektor in eine bekannte Pose und ändern Sie dann den Referenzrahmen. Erklären Sie, warum der numerische Befehl und die beobachtete Position unterschiedlich sind. Es ist kein Leistungsschwellenwert oder eine physische Bereitstellung impliziert.
- Identifizieren Sie den Aufgabenrahmen, den Roboterrahmen und die beobachtete Pose.
- Implementieren und überprüfen Sie die Transformation anhand einer einfachen Eingabe.
- Führen Sie die Simulation aus, protokollieren Sie das Ergebnis und vergleichen Sie es mit der Vorhersage.
- Unterbrechen Sie die Frame- oder Nachrichtenkonfiguration, diagnostizieren Sie die Diskrepanz und zeichnen Sie die Korrektur auf.
Wenn der Fortschritt vom Kopieren unerklärter Befehle abhängt, reduzieren Sie die Aufgabe. Überprüfen Sie Einheiten, Frames, Versionen und die einfachste Eingabe/Ausgabe, bevor Sie Wahrnehmung oder Lernen hinzufügen.
Referenzbasis: Roadmap zum Robotik-Lernen: eine breite Orientierung; Moderne Robotik: Grundlagen durch Bewegung und Steuerung; ROS 2 Tutorial-Fortschritt – Jazzy. Das Beispiel und die exemplarische Vorgehensweise sind redaktionelle Anwendungen der Quelle.
- Definieren Sie die Aufgabe
- Koordinatensysteme und Eingaben prüfen
- Führen Sie eine Simulation durch
- Reproduzieren und diagnostizieren
| Geschicklichkeit | Praxisbeweise | Bereit, weiterzumachen |
|---|---|---|
| Programmierung und Einrichtung | Ein reproduzierbares kleines Programm | Eine andere Person kann es ausführen |
| Geometrie | Eine geprüfte Transformation | Sie erklären Einheiten und Rahmen |
| Schnittstellen | Eine aufgezeichnete Nachrichten-/Datenschleife | Fehlende Eingaben werden diagnostiziert |
| Simulation | Erwartete und unterbrochene Läufe | Modellgrenzen sind angegeben |
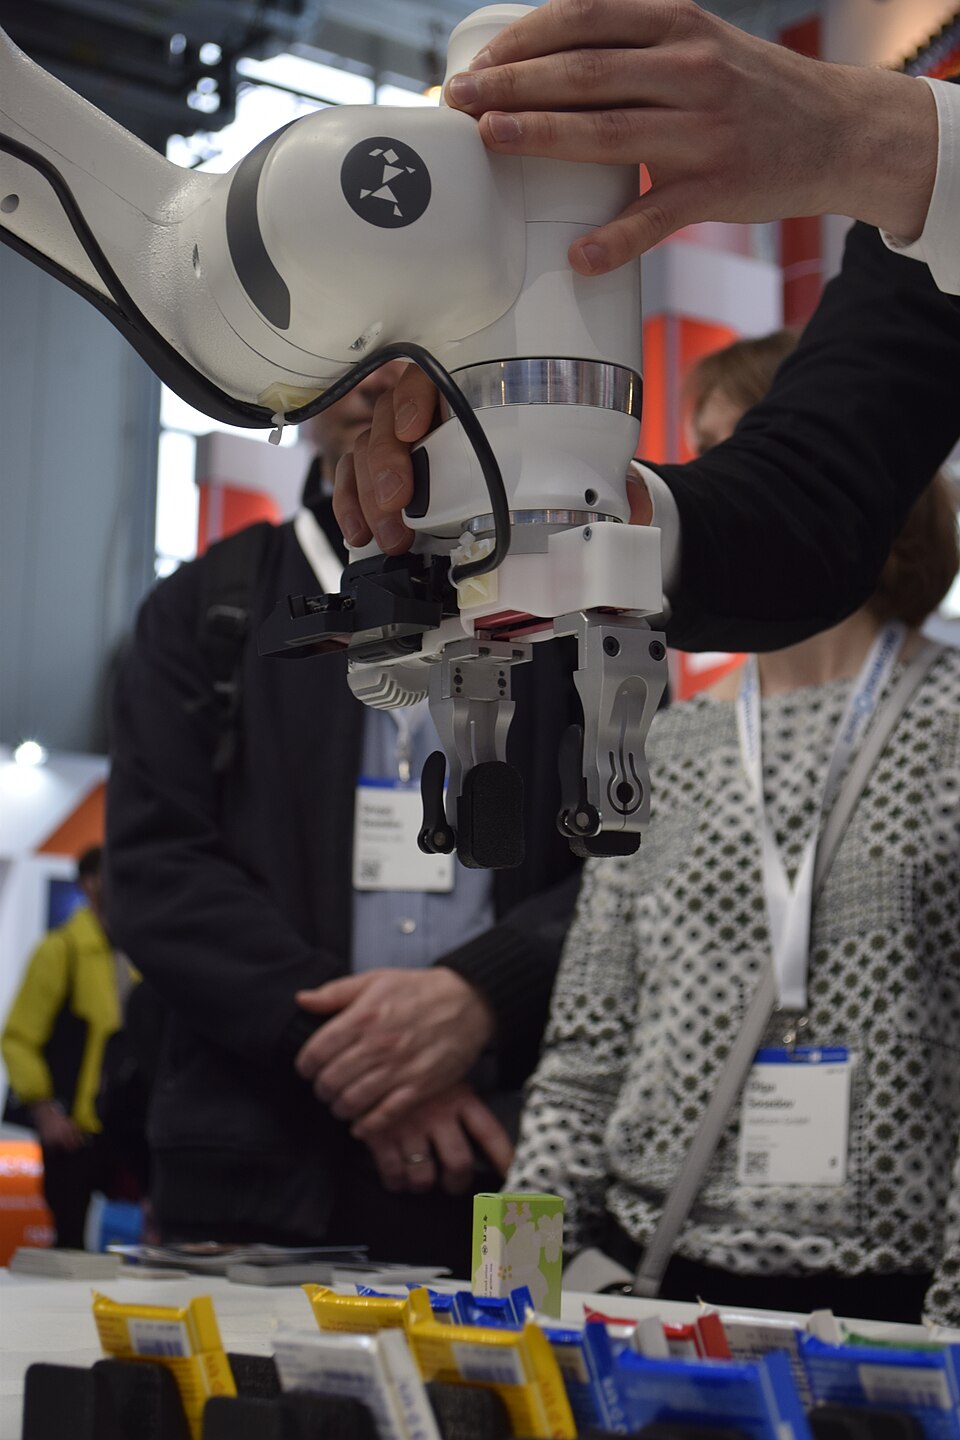
Referenzunterrichtsdemonstration: Ein physischer Roboter veranschaulicht, warum Modelle, Schnittstellen und überwachte Praxis unterschieden werden müssen.
Ims · Originalquelle · CC BY-SA 4.0Lernen Sie in dieser Reihenfolge
- Schreiben Sie eine begrenzte Aufgabe: Eingabe, beabsichtigtes Verhalten, beobachtbares Ergebnis und Fehlerbedingungen.
- Verwenden Sie grundlegende Programmierung, Dateien, Versionskontrolle und die für die Aufgabe erforderliche Mathematik.
- Studieren Sie Rahmen, Transformationen und einfache Kinematik an einem simulierten Roboter.
- Lernen Sie eine unterstützte Middleware/Simulator-Kombination kennen; Halten Sie die Version und die Abhängigkeiten fest.
Lesen und dann bewerben
Coursera · Praktischer Leitfaden
Roadmap zum Robotik-Lernen: eine breite Orientierung
Lesen Sie: Bauen Sie starke Fundamente; README-Checkliste; Spezialisierungstabelle.
Grundlagen, Praxis, Spezialisierung und reproduzierbare Portfolios.
Wenden Sie es an: Schreiben Sie ein Projektziel und listen Sie die Beweise auf, die Sie aufbewahren möchten.
Northwestern University / Lynch and Park · Kurskapitel
Moderne Robotik: Grundlagen durch Bewegung und Steuerung
Lesen Sie: Konfigurationsraum; Starrkörperbewegungen; Vorwärts- und Rückwärtskinematik.
Eine geordnete mathematische Grundlage für Konfiguration, starre Bewegung, Kinematik, Planung und Steuerung.
Wenden Sie es an: Leiten Sie eine einfache Transformation her und prüfen Sie sie anhand einer numerischen Implementierung.
ROS 2 documentation maintainers · Technisches Tutorial
ROS 2 Tutorial-Fortschritt – Jazzy
Lesen Sie: Tutorial-Index zum Jazzy-Zweig; Beachten Sie die verlinkten Voraussetzungen.
Die offizielle Sequenz reicht von ersten Schritten und Anfängertools bis hin zu Client-Bibliotheken und Materialien für Fortgeschrittene und Fortgeschrittene.
Wenden Sie es an: Erstellen Sie eine kleine Nachrichtenpipeline und erläutern Sie deren Knoten, Schnittstellen und aufgezeichnete Beobachtungen.
Setzen Sie es in die Praxis um
- Zeichnen Sie den Datenfluss, bevor Sie ihn implementieren.
- Erstellen Sie ein simuliertes Bewegungs- oder Sensorbeispiel, zeichnen Sie einen erwarteten Lauf auf und unterbrechen Sie absichtlich eine Eingabe.
- Bitten Sie einen anderen Lernenden, der README-Datei zu folgen und das Ergebnis zu reproduzieren.
Ein versioniertes Projekt mit Einrichtungsanweisungen, einer Datenflussskizze, der erwarteten Ausgabe und einem aufgezeichneten Fehler/einer aufgezeichneten Wiederherstellung.
Bereit für den nächsten Schritt, wenn…
Ressourcen für diese Phase
Mittelstufe
Wählen Sie einen Zweig und integrieren Sie eine komplette Aufgabe
Kombinieren Sie die relevanten Fähigkeiten in einem getesteten Navigations-, Manipulations-, Steuerungs- oder Integrationsprojekt.
Wie diese Phase funktioniert
Die Quellsequenzen deuten auf verschiedene Zweige hin, nicht auf einen einzigen Pflichtlehrplan. Die ETH stellt den mobilen Fortschritt von der Wahrnehmung zur Navigation bereit; MIT-Manipulation verknüpft Geometrie mit Objektinteraktion; Stanford verbindet Modellierung mit Controller-Verhalten; Fraunhofer zeigt praktische modulare Integration. Wählen Sie den Zweig Ihrer Aufgabe aus. Käufer und Betreiber können dieselbe Struktur zur Beweisauswertung nutzen, ohne Roboterentwickler zu werden.
Arbeiten Sie ein Beispiel durch
Anschauliche Lernübung · geschrieben von botstest
Anschaulicher Vergleich: Behalten Sie eine Navigationskarte und einen Start-/Zielsatz bei, während Sie eine Planereinstellung ändern, oder lassen Sie Manipulationsobjekte und Posen bei, während Sie eine Greifstrategie ändern. Melden Sie fehlgeschlagene Versuche und Eingriffe sowie erfolgreiche Durchläufe.
- Wählen Sie die Aufgabe, den Zweig und die messbare Basislinie.
- Definieren Sie Komponentenschnittstellen und die Testbedingungen.
- Führen Sie wiederholte Normal- und Fehlerfälle aus.
- Ändern Sie einen Faktor, wiederholen Sie den Vorgang und erläutern Sie die Einschränkungen.
Wenn Fehler durch das Hinzufügen von Komponenten undurchsichtig werden, testen Sie jede Schnittstelle mit aufgezeichneten Eingaben. Fortgeschrittenere Algorithmen können inkonsistente Frames, schlechte Daten oder eine nicht wiederholbare Basislinie nicht reparieren.
Referenzbasis: Autonome mobile Roboter: Von der Wahrnehmung zur Navigation; Robotermanipulation: Wahrnehmung, Planung und Kontrolle; CS223A: Modellierung, Bewegungs- und Kraftsteuerung; ROS 2 Industrieschulung: vom Knoten bis zur Anwendung. Das Beispiel und die exemplarische Vorgehensweise sind redaktionelle Anwendungen der Quelle.
- Wählen Sie einen Aufgabenzweig
- Legen Sie eine Grundlinie fest
- Integrieren und testen
- Fehler analysieren
| Ihr Ziel | Hauptzweig | Erstes komplettes Projekt |
|---|---|---|
| Lernen oder Lehren | Geometrie und Simulation | Reproduzierbare Demonstration |
| Mobile Autonomie | Wahrnehmung und Navigation | Protokollierte Navigationsaufgabe |
| Manipulation | Haltung, Griff und Bewegung | Begrenztes Pick-and-Place |
| Bewerbungsbewertung | Anforderungen und Nachweise | Vergleich und Pilotplan |
| Heim- oder Herstellergebrauch | Aufgabenanpassung und Wartung | Überwachter begrenzter Prototyp |
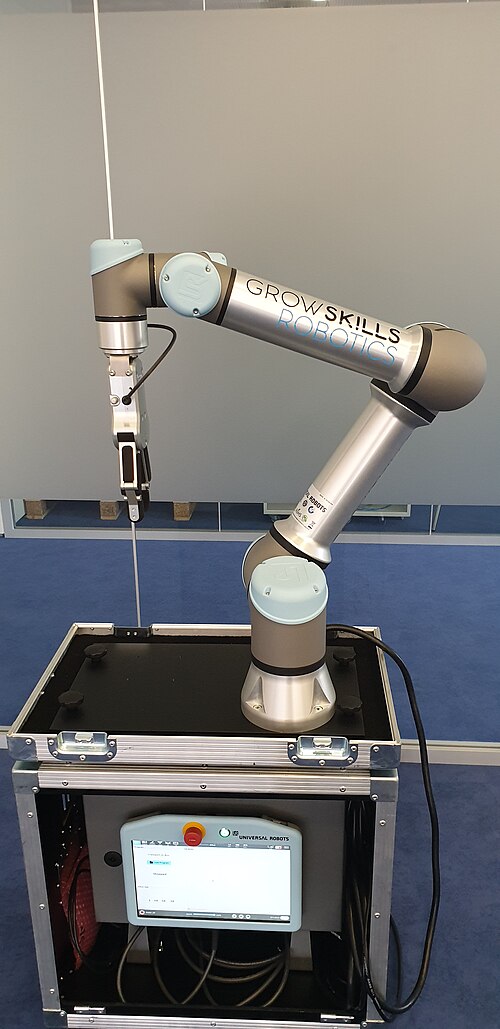
Referenzfoto des Roboters, kein Beweis für ein bestimmtes Projekt oder kompatibles Komponentenpaket.
GrowSkills Robotics · Originalquelle · CC BY-SA 4.0Lernen Sie in dieser Reihenfolge
- Für mobile Roboter: Kinematik, Wahrnehmung, Lokalisierung, Kartierung und Planung.
- Für Manipulatoren: Transformationen, inverse Kinematik, Wahrnehmung, Flugbahnen und Feedback.
- Zur Steuerung: Dynamik und ein Basisregler vor fortgeschrittener Optimierung oder Lernen.
- Für die Systemintegration: explizite Schnittstellen, Konfiguration, Protokolle, Fehler und Wiederherstellung.
Lesen und dann bewerben
ETH Zurich · Kurskapitel
Autonome mobile Roboter: Von der Wahrnehmung zur Navigation
Lesen Sie: Voraussetzungen; Optionale Übungen; Zeitplan.
Die archivierte Sequenz reicht von der Fortbewegung und Kinematik bis hin zur Wahrnehmung, Lokalisierung, Kartierung und Planung.
Wenden Sie es an: Vergleichen Sie eine Lokalisierungsschätzung mit einer Referenztrajektorie in der Simulation.
MIT / Russ Tedrake · Kurskapitel
Robotermanipulation: Wahrnehmung, Planung und Kontrolle
Lesen Sie: Organisation; Einfache Auswahl und Platzierung; Geometrische Posenschätzung.
Projektzentrierte Notizen verbinden Roboterbeschreibungen, Pick-and-Place, Posenschätzung und fortgeschrittenere Manipulation.
Wenden Sie es an: Erstellen Sie ein begrenztes Pick-and-Place-Beispiel und klassifizieren Sie fehlgeschlagene Fälle.
Stanford University · Kurskapitel
CS223A: Modellierung, Bewegungs- und Kraftsteuerung
Lesen Sie: Winter 2026 Erwartete Lernergebnisse und Kursthemen.
Der Lehrplan verbindet Robotermodellierung, Kinematik, Dynamik und Steuerung mit bewerteten Ergebnissen.
Wenden Sie es an: Geben Sie ein beobachtbares Controller-Verhalten an und testen Sie Modellbeschränkungen.
Fraunhofer IPA · Praktischer Leitfaden
ROS 2 Industrieschulung: vom Knoten bis zur Anwendung
Lesen Sie: Sitzung A: ROS 2 Basic und die veröffentlichte Workshop-Struktur.
Der veröffentlichte Workshop-Entwurf verknüpft ROS 2-Konzepte mit praktischen modularen Anwendungsübungen.
Wenden Sie es an: Dokumentieren Sie eine Schnittstelle, simulieren Sie eine nicht verbundene Komponente und erklären Sie die Wiederherstellung.
Setzen Sie es in die Praxis um
- Wählen Sie einen Zweig aus und definieren Sie eine Basisaufgabe und einen Testsatz.
- Verbinden Sie Sensorik, Zustandsschätzung, Planung und Maßnahmen nur nach Bedarf.
- Testen Sie normale Bedingungen, Grenzfälle und eine fehlgeschlagene Abhängigkeit.
- Halten Sie Eingabedaten und Konfiguration beim Vergleich von Änderungen unverändert.
Ein End-to-End-Projekt mit einer Basislinie, Testfällen, Fehlertaxonomie und einer klaren Betriebsgrenze.
Bereit für den nächsten Schritt, wenn…
Ressourcen für diese Phase
Professionell
Validieren, reproduzieren und spezialisieren
Erstellen Sie Beweise, die eine Forschungs-, Technik- oder Adoptionsentscheidung innerhalb eines definierten Umfangs unterstützen.
Wie diese Phase funktioniert
„Professionell“ bedeutet hier die Tiefe der Projektnachweise, nicht eine akkreditierte Qualifikation. Underactuated Robotics bietet fortschrittliche problemgesteuerte Tools; MIT Manipulation bietet aufgabenzentrierten Forschungskontext; Die anderen Sequenzen bleiben Referenzen für Voraussetzungen. Unser letztes Kriterium ist, ob die Beweise die behauptete Entscheidung stützen. Ein gutes simuliertes Ergebnis ist weder eine Sicherheitsbewertung noch ein Produktionsabnahmezertifikat.
Arbeiten Sie ein Beispiel durch
Anschauliche Lernübung · geschrieben von botstest
Illustrative Entscheidung: Vergleichen Sie eine Basislinie und eine vorgeschlagene Methode mit demselben Aufgabensatz. Bewahren Sie die Nenner, Interventionen und die Umgebung. Entscheiden Sie, ob die Beweise ein weiteres Experiment, ein überwachtes Pilotprojekt oder keine weiteren Investitionen rechtfertigen.
- Frieren Sie die Aufgabe und das Auswertungsprotokoll ein.
- Führen Sie die Baseline vor der vorgeschlagenen Änderung aus und archivieren Sie sie.
- Vergleichen Sie Ergebnisse, Fehler und erforderliche menschliche Arbeit.
- Sorgen Sie für eine unabhängige Reproduktion oder eine qualifizierte Projektprüfung und protokollieren Sie die nächste Entscheidung.
Wenn ein Ergebnis nicht reproduziert werden kann, untersuchen Sie versteckte Abhängigkeiten und Auswahlverzerrungen, bevor Sie Fortschritte versprechen. Wenn sich durch physische Tests das Risiko oder der Umfang ändert, kehren Sie zur entsprechenden lokalen Überprüfung zurück.
Referenzbasis: Unterbetätigte Robotik: problemgesteuerte Steuerung und Planung; Robotermanipulation: Wahrnehmung, Planung und Kontrolle; Roadmap zum Robotik-Lernen: eine breite Orientierung. Das Beispiel und die exemplarische Vorgehensweise sind redaktionelle Anwendungen der Quelle.
- Frieren Sie das Protokoll ein
- Vergleichen Sie fair
- Überprüfen und reproduzieren
- Entscheiden Sie den nächsten Schritt
| Tor | Beweise | Entscheidung |
|---|---|---|
| Reproduzierbarkeit | Code, Daten und Konfiguration | Kann eine andere Person es wiederholen? |
| Bewertung | Grundlinie und Fehlversuche | Stimmt die Aussage mit den Maßen überein? |
| Physischer Umfang | Qualifizierter Überprüfungs- und Wiederherstellungsplan | Ist ein überwachtes Verfahren gerechtfertigt? |
| Betrieb | Eigentümer, Wartung und Support | Kann das Ergebnis nachhaltig sein? |
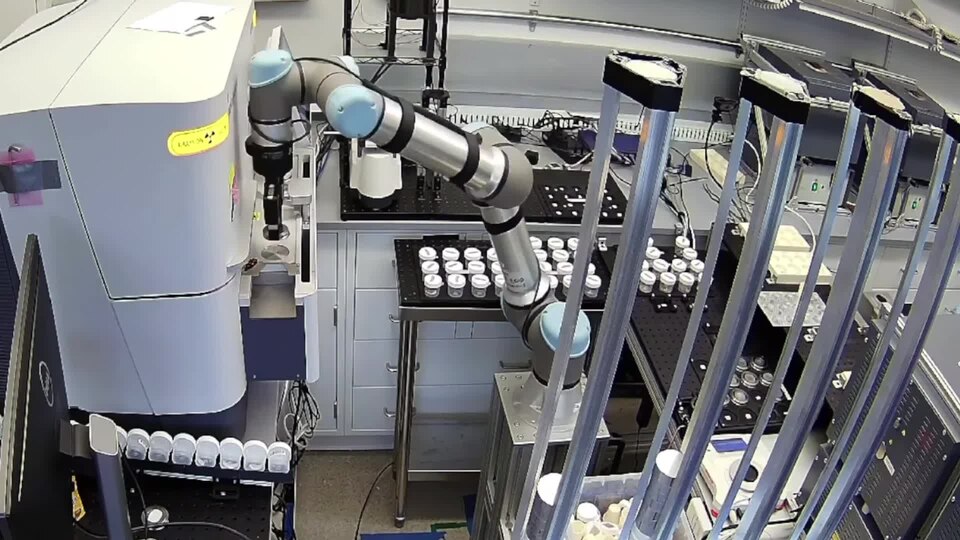
Veröffentlichte Vorschau des Forschungssystems: eine Referenz für integriertes Experimentieren, keine unabhängige Reproduktion oder ein schlüsselfertiges Bildungspaket.
Nathan J. Szymanski; Bernardus Rendy; Yuxing Fei; Rishi E. Kumar; Tanjin He; David Milsted; Matthew J. McDermott; Max Gallant; Ekin Dogus Cubuk; Amil Merchant; Haegyeom Kim; Anubhav Jain; Christopher J. Bartel; Kristin Persson; Yan Zeng; Gerbrand Ceder · Originalquelle · CC BY 4.0Lernen Sie in dieser Reihenfolge
- Nutzen Sie aufgabenrelevante erweiterte Dynamik, Optimierung oder Lernen, nachdem Sie eine Basislinie festgelegt haben.
- Steuerdatensätze, Software-/Hardwareversionen, Kalibrierungs- und Auswertebedingungen.
- Separate Simulation, Forschungsprototypen und Standortabnahme.
- Planen Sie Wartung, Zugriff, Wiederherstellung, Eigentum und eine Entscheidung zum Fortfahren oder Stoppen.
Lesen und dann bewerben
MIT / Russ Tedrake · Kurskapitel
Unterbetätigte Robotik: problemgesteuerte Steuerung und Planung
Lesen Sie: Einleitung und die für die gewählte Aufgabe relevanten Kapitel zu Dynamik, Steuerung und Planung.
Dynamik- und Steuerungsprobleme motivieren die mathematischen Werkzeuge, die für immer anspruchsvollere Roboterverhalten erforderlich sind.
Wenden Sie es an: Reproduzieren Sie einen Baseline-Controller, bevor Sie eine lernbasierte Verbesserung versuchen.
MIT / Russ Tedrake · Kurskapitel
Robotermanipulation: Wahrnehmung, Planung und Kontrolle
Lesen Sie: Organisation; Einfache Auswahl und Platzierung; Geometrische Posenschätzung.
Projektzentrierte Notizen verbinden Roboterbeschreibungen, Pick-and-Place, Posenschätzung und fortgeschrittenere Manipulation.
Wenden Sie es an: Erstellen Sie ein begrenztes Pick-and-Place-Beispiel und klassifizieren Sie fehlgeschlagene Fälle.
Coursera · Praktischer Leitfaden
Roadmap zum Robotik-Lernen: eine breite Orientierung
Lesen Sie: Bauen Sie starke Fundamente; README-Checkliste; Spezialisierungstabelle.
Grundlagen, Praxis, Spezialisierung und reproduzierbare Portfolios.
Wenden Sie es an: Schreiben Sie ein Projektziel und listen Sie die Beweise auf, die Sie aufbewahren möchten.
Setzen Sie es in die Praxis um
- Reproduzieren Sie ein vorhandenes Ergebnis oder eine unterstützte Baseline und bewahren Sie die Beweise auf.
- Führen Sie einen Vergleich mit denselben Bedingungen durch und veröffentlichen Sie fehlgeschlagene Versuche.
- Lassen Sie das Projekt von einer anderen Person überprüfen und reproduzieren.
- Beziehen Sie bei einer physischen Einführung vor den Testläufen das qualifizierte Standort-/Integrationsteam ein.
Ein Reproduzierbarkeits- oder Pilotentscheidungspaket: Aufgabenumfang, Basislinie, Methoden, Ergebnisse, Fehler, Einschränkungen und nächste Entscheidung.
Bereit für den nächsten Schritt, wenn…
Ressourcen für diese Phase
Häufige Fallstricke
- Eine Liste von Technologien als Lernsequenz behandeln.
- Vermischung veralteter Softwareanweisungen mit einer anderen Distribution oder einem anderen Simulator.
- Überspringen einer reproduzierbaren Basislinie, bevor lernbasierte Methoden übernommen werden.
- Nur erfolgreiche Demonstrationen melden oder ein Forschungsergebnis als Standortakzeptanz behandeln.
Wohin als nächstes?
Wählen Sie die Szenario-Roadmap in den Bereichen Lernen, Forschung, Entwicklung, Industrie, Feld oder Zuhause, die zu Ihrer Aufgabe passt. Verwenden Sie diese Grundlagen- und Beweischeckliste erneut und befolgen Sie dann die szenariospezifischen Ressourcen und Bereitschaftsprüfungen.
Entdecken Sie andere lernen Wege →