 Strona internetowa
 Otwarte źródło
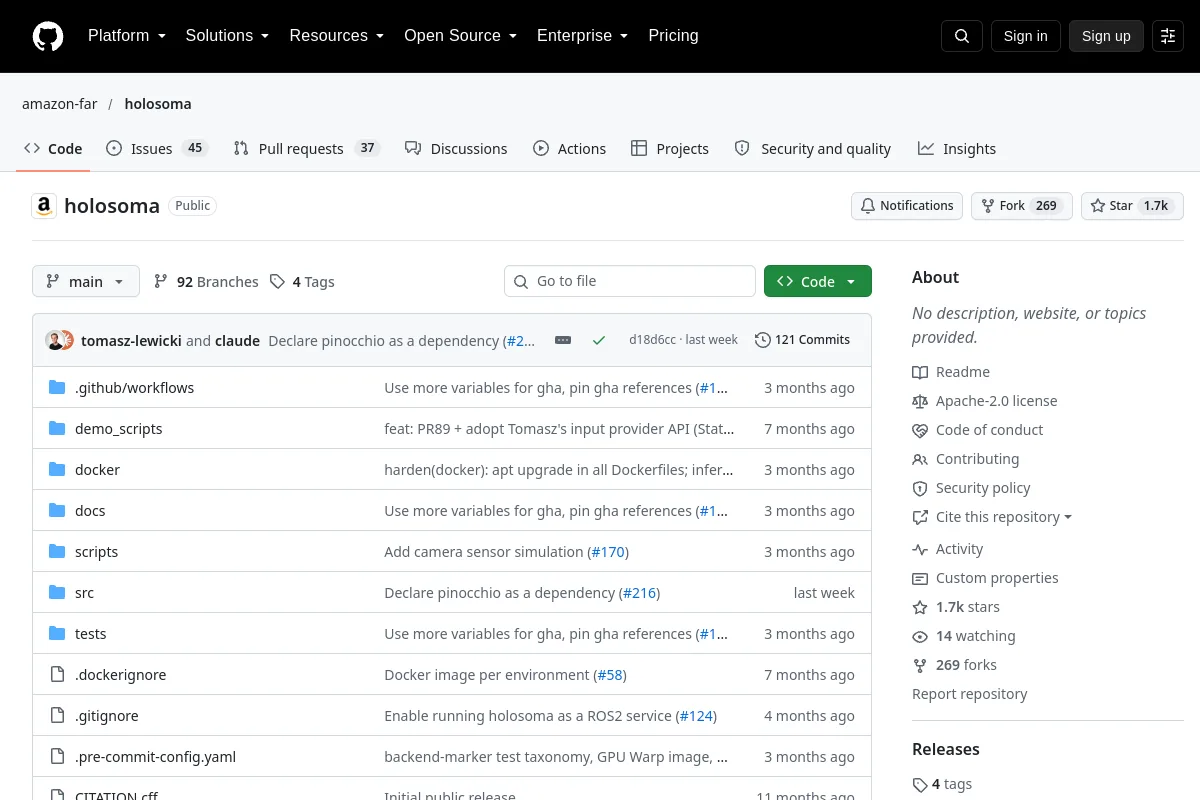
Holosoma
Struktura uczenia się robota humanoidalnego obejmująca symulację i wdrażanie.
Frameworki uczenia się robotów
Modele / Badania
WholebodyVLA bada ukryte reprezentacje VLA dotyczące lokomocji i manipulacji całym ciałem.

WholebodyVLA bada ukryte reprezentacje VLA dotyczące lokomocji i manipulacji całym ciałem.
Podsumowanie wydawcy: „[ICLR 2026] W stronę ujednoliconego ukrytego VLA w zakresie kontroli lokomocji całego ciała”
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Strona internetowa
Otwarte źródło
Struktura uczenia się robota humanoidalnego obejmująca symulację i wdrażanie.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
„FALCON: Uczenie się humanoidalnej manipulacji lokomotywą z adaptacją siły”
Zasady robotów Repozytorium
 Badania
Oficjalna realizacja artykułu: „PhysHSI: Towards a Real-World Generalizable and Natural Humanoid-Scene Interaction System”
Zasady robotów