 Bewaarplaats
 Open-source
RLinf
Versterking-leerinfrastructuur voor belichaamde modellen en robotbeleid.
Kaders voor het leren van robots
Onderzoek en leren / Onderzoek
Awesome VLA RL organiseert onderzoek dat visie-taal-actiemodellen combineert met versterkend leren.
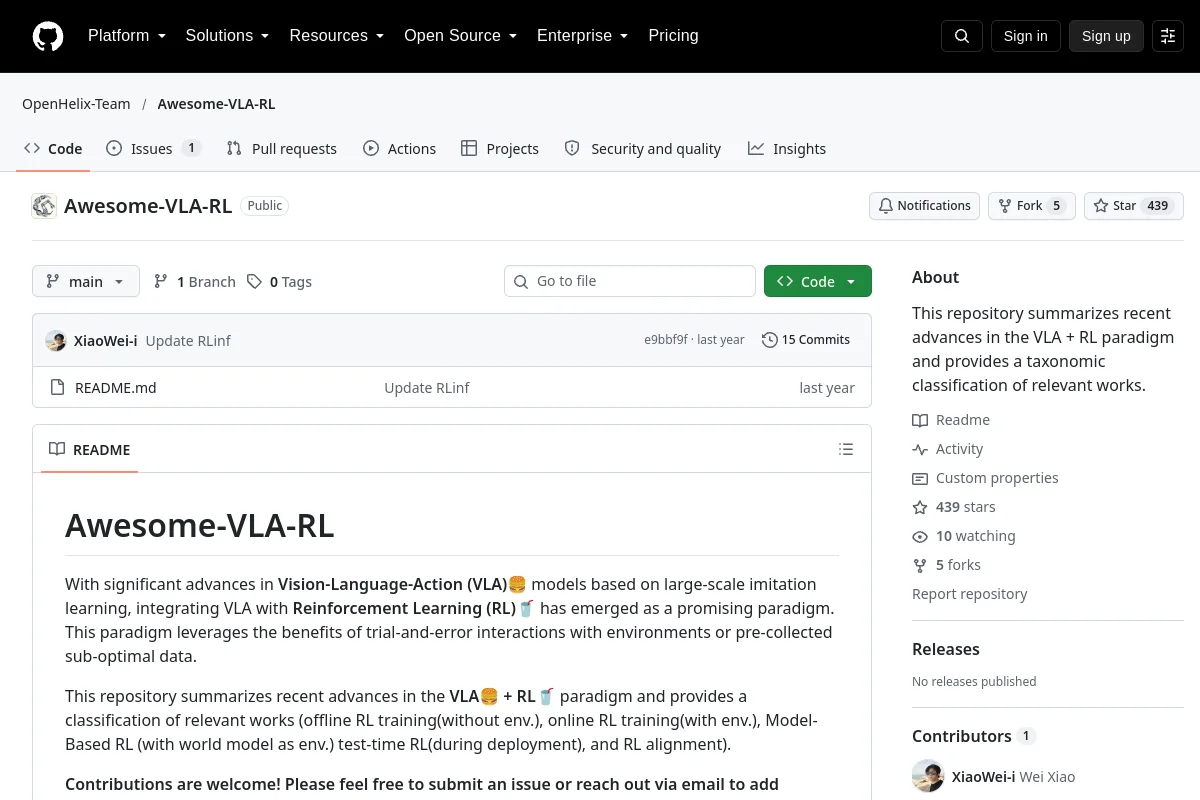
Awesome VLA RL organiseert onderzoek dat visie-taal-actiemodellen combineert met versterkend leren.
Samenvatting van de uitgever: “Deze repository vat de recente ontwikkelingen in het VLA + RL-paradigma samen en biedt een taxonomische classificatie van relevante werken.”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Versterking-leerinfrastructuur voor belichaamde modellen en robotbeleid.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
officiële implementatie voor ons artikel Steering Your Generalists: Improving Robotic Foundation Models via Value Guidance (CoRL 2024)
Visie-taal-actie Bewaarplaats
 Onderzoek
SimpleVLA-RL biedt trainingsbronnen voor versterkingsleren voor VLA-beleid.
Visie-taal-actie Bewaarplaats
 Onderzoek
VLAC: een visie-taal-actie-kritisch model voor robotisch leren in de echte wereld
Visie-taal-actie Bewaarplaats
 Onderzoek
VLA-RL biedt code voor het leren van versterking voor het aanpassen van VLA-modellen aan robotmanipulatie.
Visie-taal-actie