 Repositório
 Código aberto
RLinf
Infraestrutura de aprendizagem por reforço para modelos incorporados e políticas robóticas.
Estruturas de aprendizagem de robôs
Pesquisa e aprendizagem / Pesquisa
Awesome VLA RL organiza pesquisas combinando modelos de visão-linguagem-ação e aprendizagem por reforço.
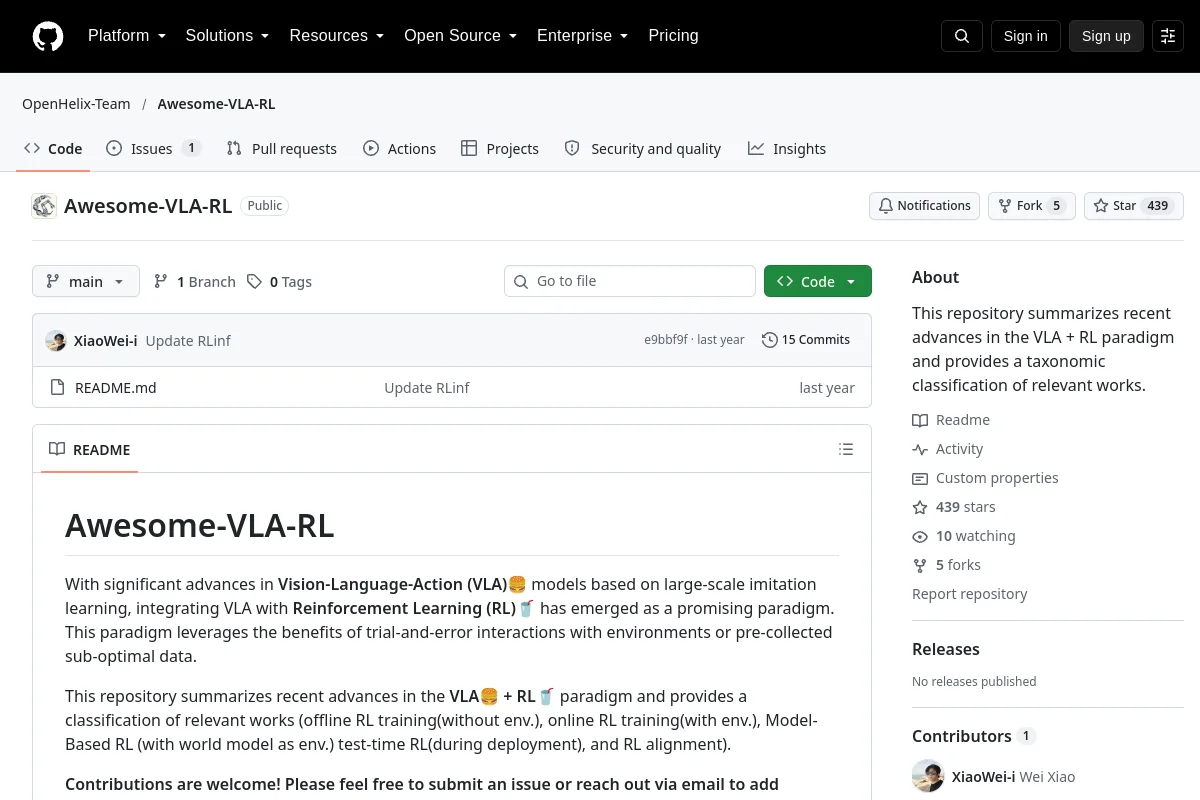
Awesome VLA RL organiza pesquisas combinando modelos de visão-linguagem-ação e aprendizagem por reforço.
Resumo do editor: “Este repositório resume os avanços recentes no paradigma VLA + RL e fornece uma classificação taxonômica de trabalhos relevantes.”
Use seu repositório para inspecionar a implementação, documentação e fluxos de trabalho suportados. Este registro de diretório identifica o mantenedor, a licença do código e os recursos relacionados; não afirma que o projeto foi instalado ou testado em seu robô.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Infraestrutura de aprendizagem por reforço para modelos incorporados e políticas robóticas.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
implementação oficial do nosso artigo Steering Your Generalists: Improving Robotic Foundation Models via Value Guidance (CoRL 2024)
Visão-linguagem-ação Repositório
 Pesquisa
SimpleVLA-RL fornece recursos de treinamento de aprendizagem por reforço para políticas VLA.
Visão-linguagem-ação Repositório
 Pesquisa
VLAC: um modelo de visão-linguagem-ação-crítica para aprendizagem robótica por reforço no mundo real
Visão-linguagem-ação Repositório
 Pesquisa
VLA-RL fornece código de aprendizagem por reforço para adaptar modelos VLA à manipulação robótica.
Visão-linguagem-ação