 Deposito
 Fonte aperta
RLinf
Infrastruttura di apprendimento per rinforzo per modelli incarnati e politiche robotiche.
Strutture di apprendimento dei robot
Ricerca e apprendimento / Ricerca
Awesome VLA RL organizza ricerche combinando modelli visione-linguaggio-azione e apprendimento per rinforzo.
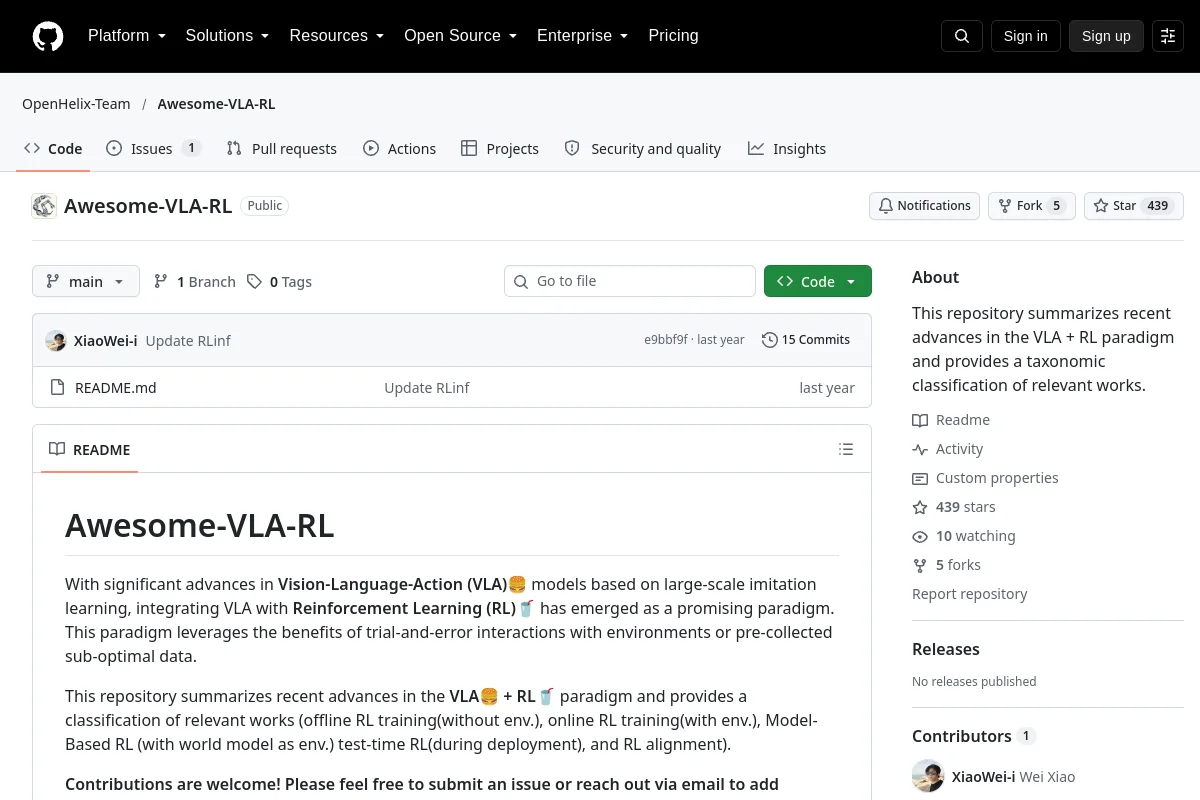
Awesome VLA RL organizza ricerche combinando modelli visione-linguaggio-azione e apprendimento per rinforzo.
Riepilogo dell'editore: "Questo repository riassume i recenti progressi nel paradigma VLA + RL e fornisce una classificazione tassonomica delle opere rilevanti."
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Infrastruttura di apprendimento per rinforzo per modelli incarnati e politiche robotiche.
Strutture di apprendimento dei robot Deposito
 Ricerca
implementazione ufficiale del nostro documento Steering Your Generalists: Improving Robotic Foundation Models via Value Guidance (CoRL 2024)
Visione-linguaggio-azione Deposito
 Ricerca
SimpleVLA-RL fornisce risorse di formazione sull'apprendimento per rinforzo per le politiche VLA.
Visione-linguaggio-azione Deposito
 Ricerca
VLAC: un modello critico visione-linguaggio-azione per l'apprendimento robotico rinforzato nel mondo reale
Visione-linguaggio-azione Deposito
 Ricerca
VLA-RL fornisce codice di apprendimento per rinforzo per adattare i modelli VLA alla manipolazione robotica.
Visione-linguaggio-azione